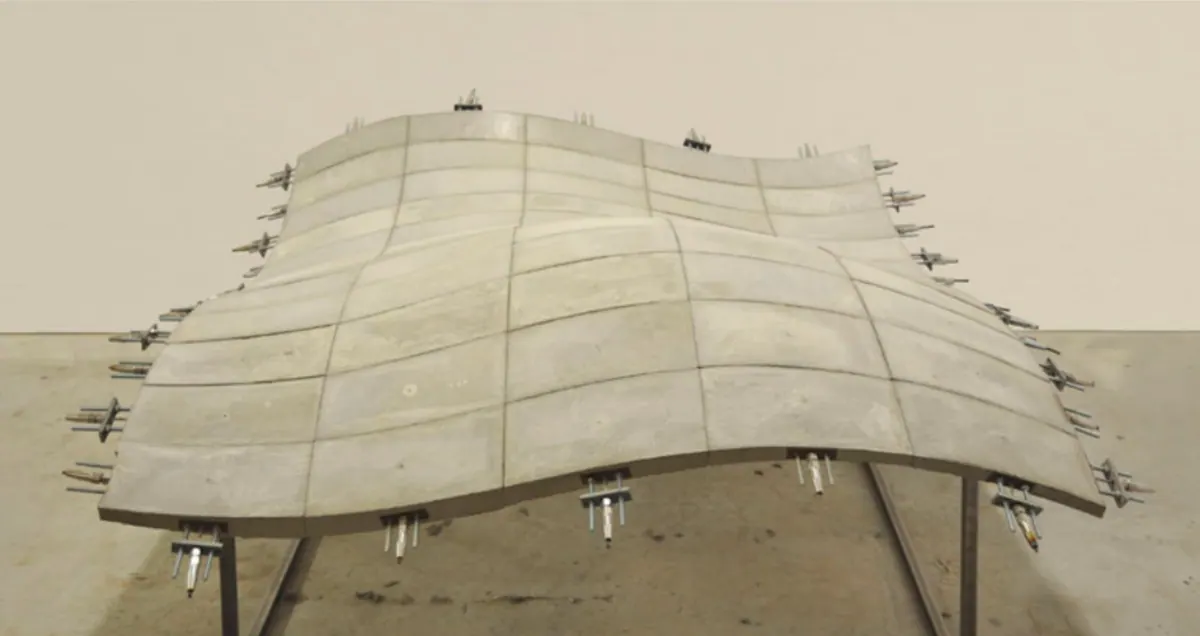
_壳体_是指一种表面承重构件,其中间表面不是平的,而是明显凸起的。它们的静力行为与板的行为有显著差别。当形状合适时,其应力显著更小,刚度相应更大,而且在大多数情况下计算更为简单。
每个壳体的应力都可分为两部分:膜应力和弯曲应力。膜应力与平面内受荷板的应力类似,可用切平面中的截面力来表示——例如在截面 x=const. 处,法向力 _Nx=_σx*t 和剪力 _Nxy=_τxy*t,其中 t 为壳体厚度。弯曲产生的应力与板中的情况相同,可由弯矩 Mx、扭矩 Mxy 和剪力 Qx 表示。
壳体的重要特性基于这样一个事实:按通常情况,弯曲应力的大小和意义都不及膜应力,因此常常可以完全忽略。此时所有应力沿壳体厚度均匀分布,并在中面上沿切向作用。基于这些假设的计算属于壳体膜理论的范畴。
旋转对称壳体在旋转对称荷载作用下的膜理论
一般公式
坐标线采用壳体中面上的子午线和纬圈,因此坐标为:方位角 ϑ(“地理经度”)以及子午线切线相对于垂直于对称轴平面的倾角 φ(图 1a)。因此,截面力为:沿子午线方向的法向力 Nφ 和环向法向力 Nϑ(图 1b)。在旋转对称应力状态下,不出现剪力 Nφϑ。单位面积上的荷载表示如下(图 1b):Y 为子午线切向,正方向为 φ 增大的方向,Z 为垂直于壳体,正方向指向对称轴。

图 1

图2
设子午线曲率半径为 r1。它是角 φ 的函数,因此方程 _r1=r1(_φ) 确定了子午线的形状。这个方程可视为子午线方程,例如可写为:
用于圆形 r1=a=const.
用于抛物线 r1=a/cos3__φ
对于椭圆 r1=a2b2(a2sin2__φ+b2cos2__φ)-3/2
为了计算沿子午线方向的法向力 N__φ,应对位于平行圆 φ 以上的壳体部分(图 2)建立平衡条件。作用于该部分的荷载 Y 和 Z 的合力 R 由于对称性是竖直的。其大小通过对壳体表面从 φ’=0 到 φ’=φ 进行积分得到。壳体微元的面积为 dF=r1d__φ’*rd__ϑ,因此荷载的竖向分量为 (Ysin__φ’+Zcos__φ’)dF。对于位于圆 φ’ 与 φ’+dφ’ 之间的整个环状壳体部分,外荷载的合力为:
dR=2__πr (Ysin__φ’+Zcos__φ’) r1d__φ’,
由此对位于平行圆 φ’=φ 以上的壳体部分按 φ’ 积分可得:
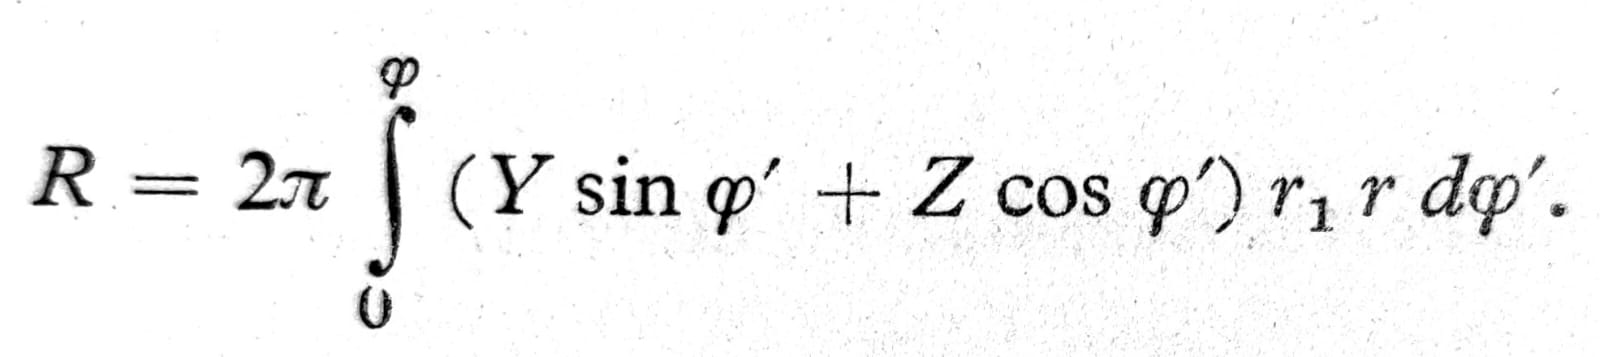
式 1
该荷载由沿子午线方向的法向力承担,这些力沿所示圆周作用;这些力的合力的竖向分量为 2__πr * N__φ sin__φ, 因此通过平衡可得到所求法向力
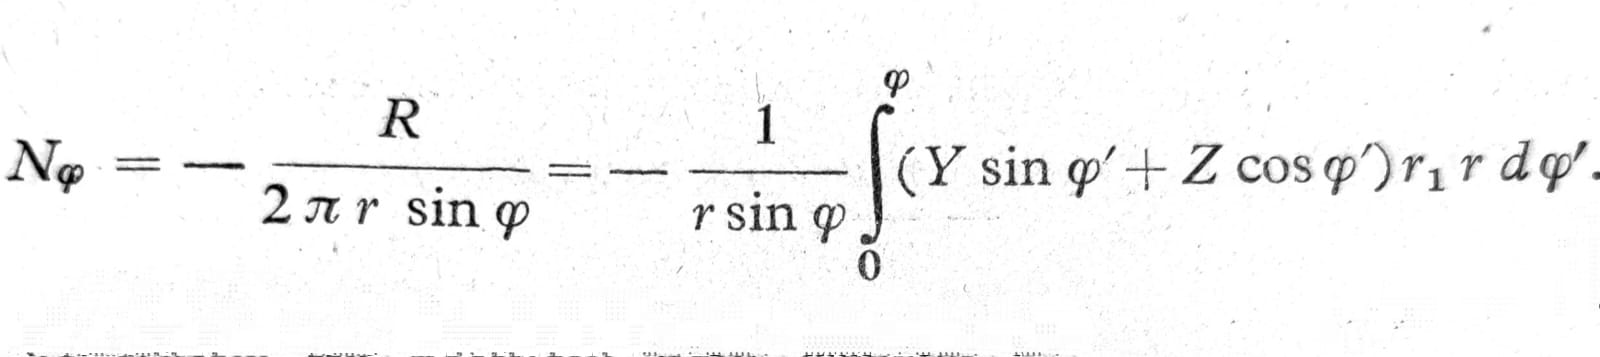
方程 2
如果壳体上部沿圆 φ=φ0 被切开(例如穹顶上的采光孔),则积分下限当然是 φ0,而不是零。如果这种方式形成的壳体边缘还受到荷载 R0 的作用,则该荷载也应加到合力 R 上(图 3)。

图 3
为确定法向力 N__ϑ,应对垂直于切平面的壳体微元建立平衡条件(图 4)。在该方向上的外载荷合力为 Z r1 d__φ r d__ϑ。位于子午平面内的力 N__φ*r d__ϑ 彼此之间形成很小的角度 d__φ,因此其在壳体法线方向上的合力为 N__φ r d__ϑ*dφ。同样,位于水平圆平面内并彼此构成角度 dϑ 的力 Nϑ r1 dφ 的合力为 Nϑ r1 dφ*dϑ,该合力也位于水平圆平面内,因此与壳体法线所成角为 0,5_π-φ_,故平衡条件中只取其分量 Nϑ r1 dφ dϑ*sinφ。因此,平衡条件为
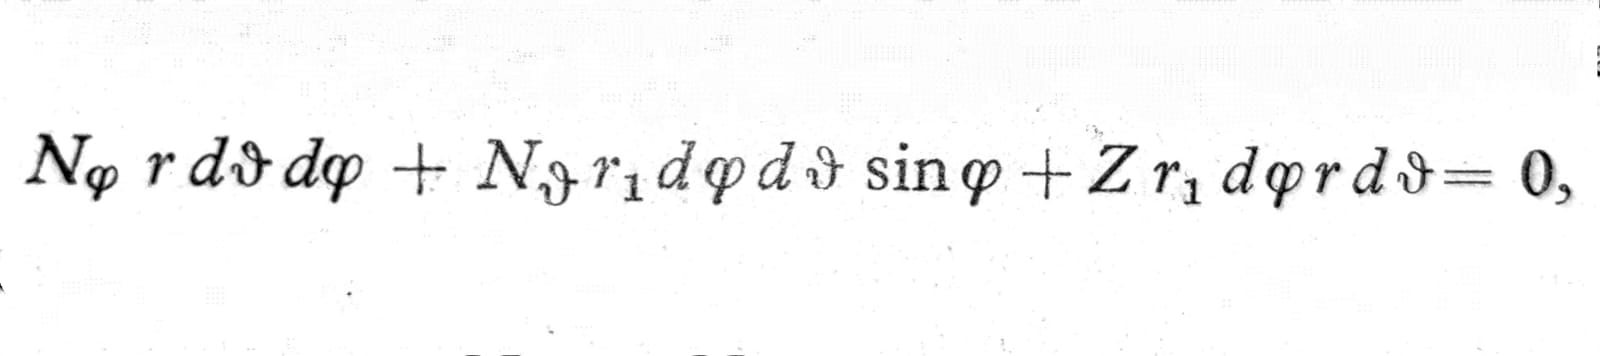
或者,除以 r r1 dϑ dφ:

一。 3
这里用_r2=r/sinφ_表示壳体的第二主曲率半径。
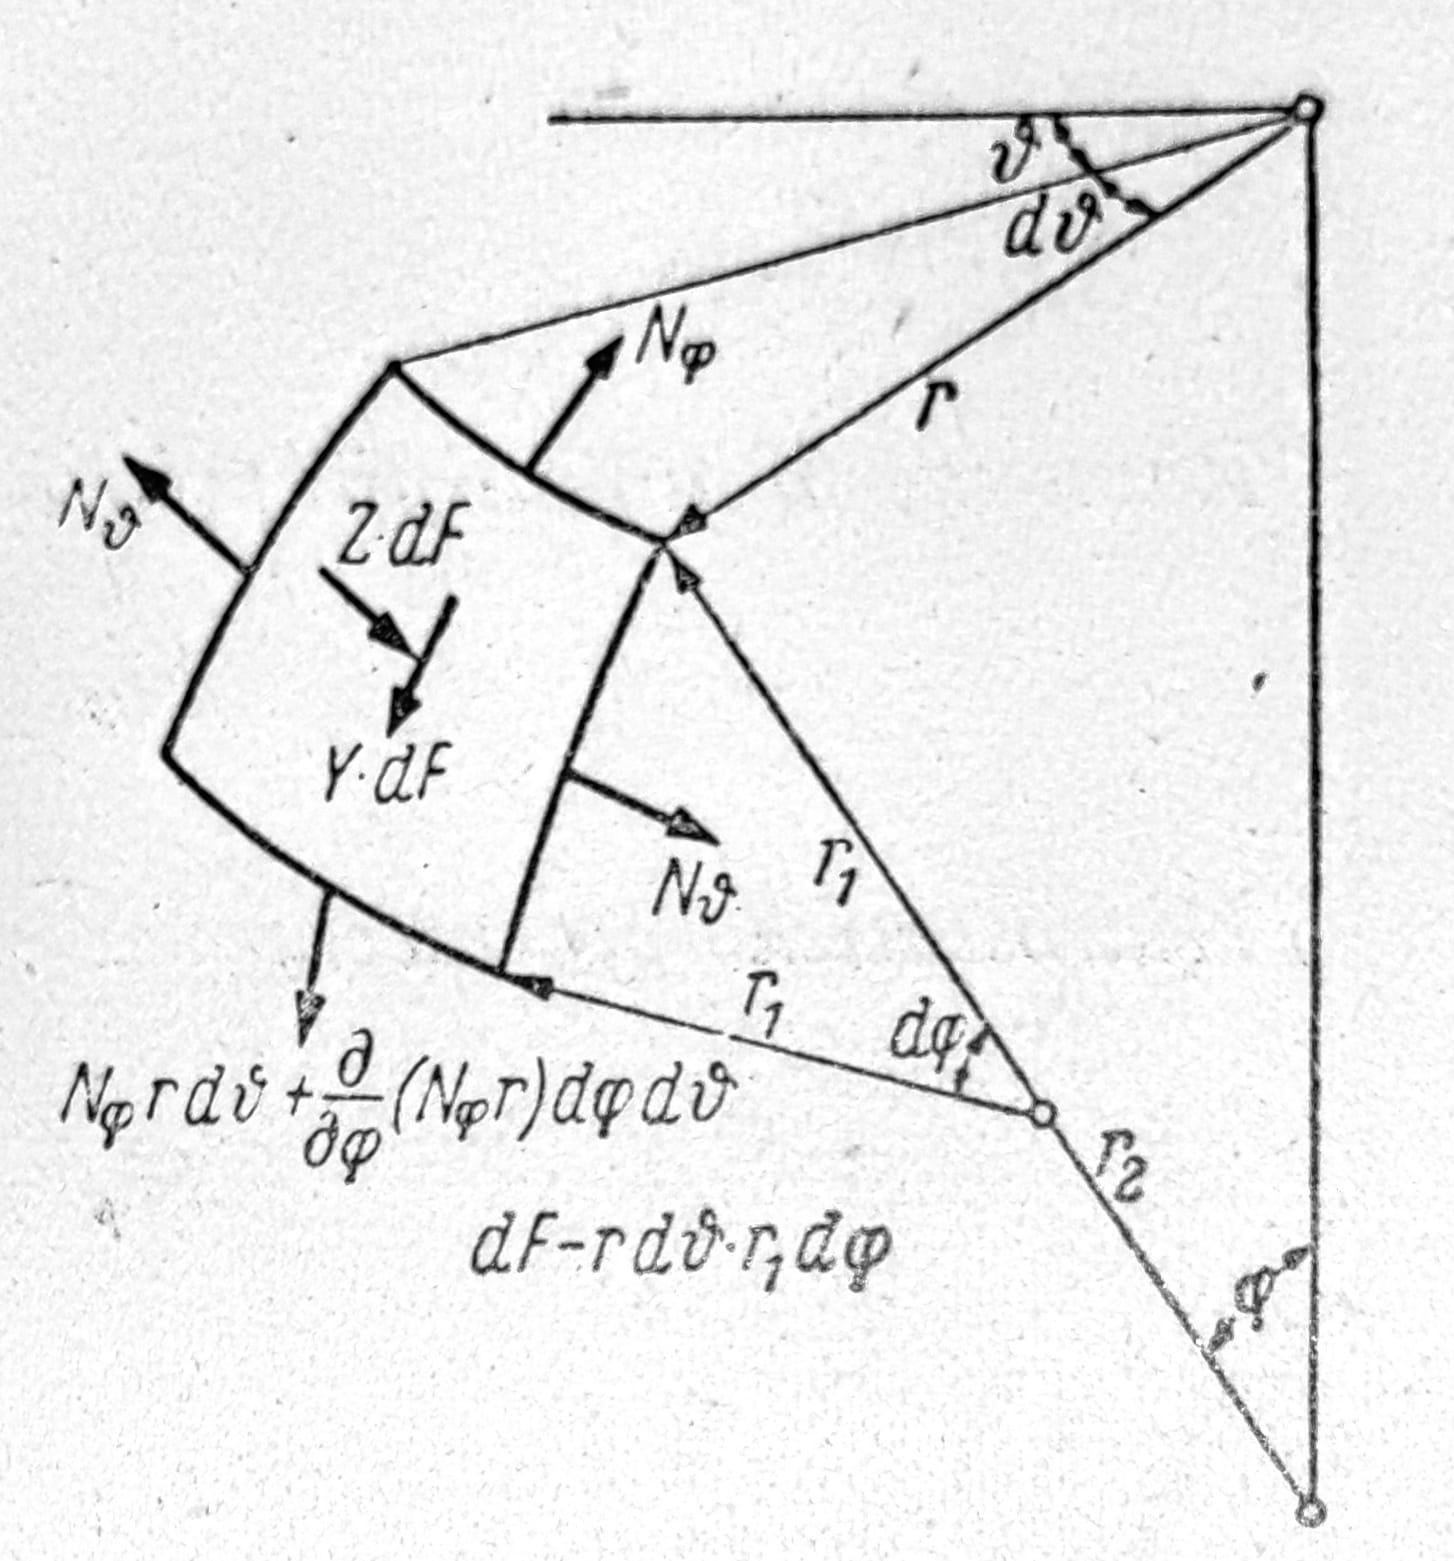
图4
圆形穹顶
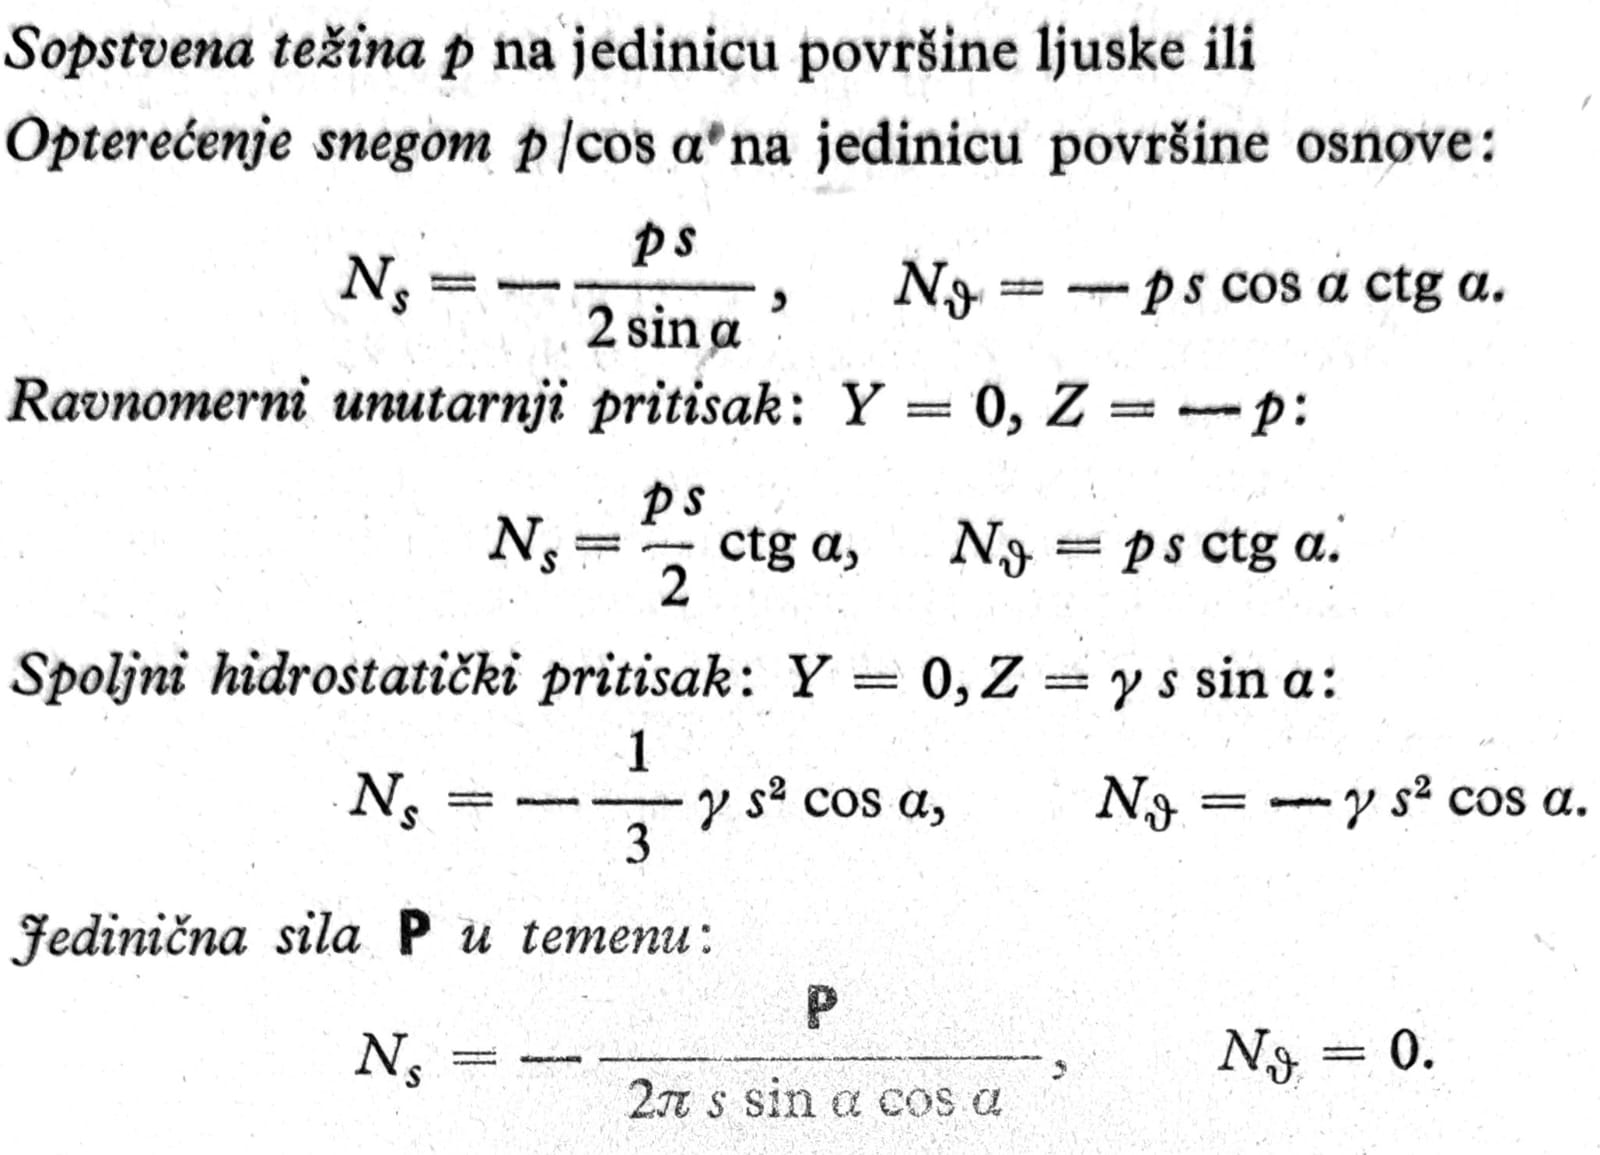
当子午线的形状以方程 r1=r1(φ) 进行解析给出,并且对荷载 Y(φ) 和 Z(φ) 给出了解析表达式时,壳体中的截面力总是可以通过闭式积分或用 Simpson-法则进行数值计算来确定。对于直径为 a 的圆穹顶,下面给出若干荷载情况的截面力:
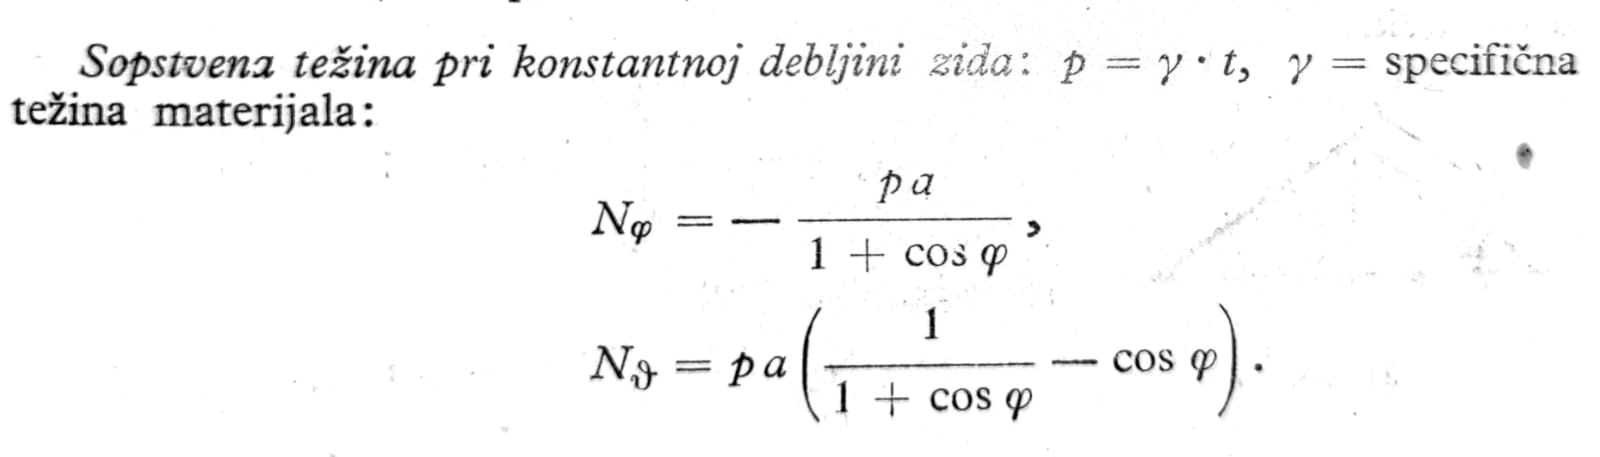
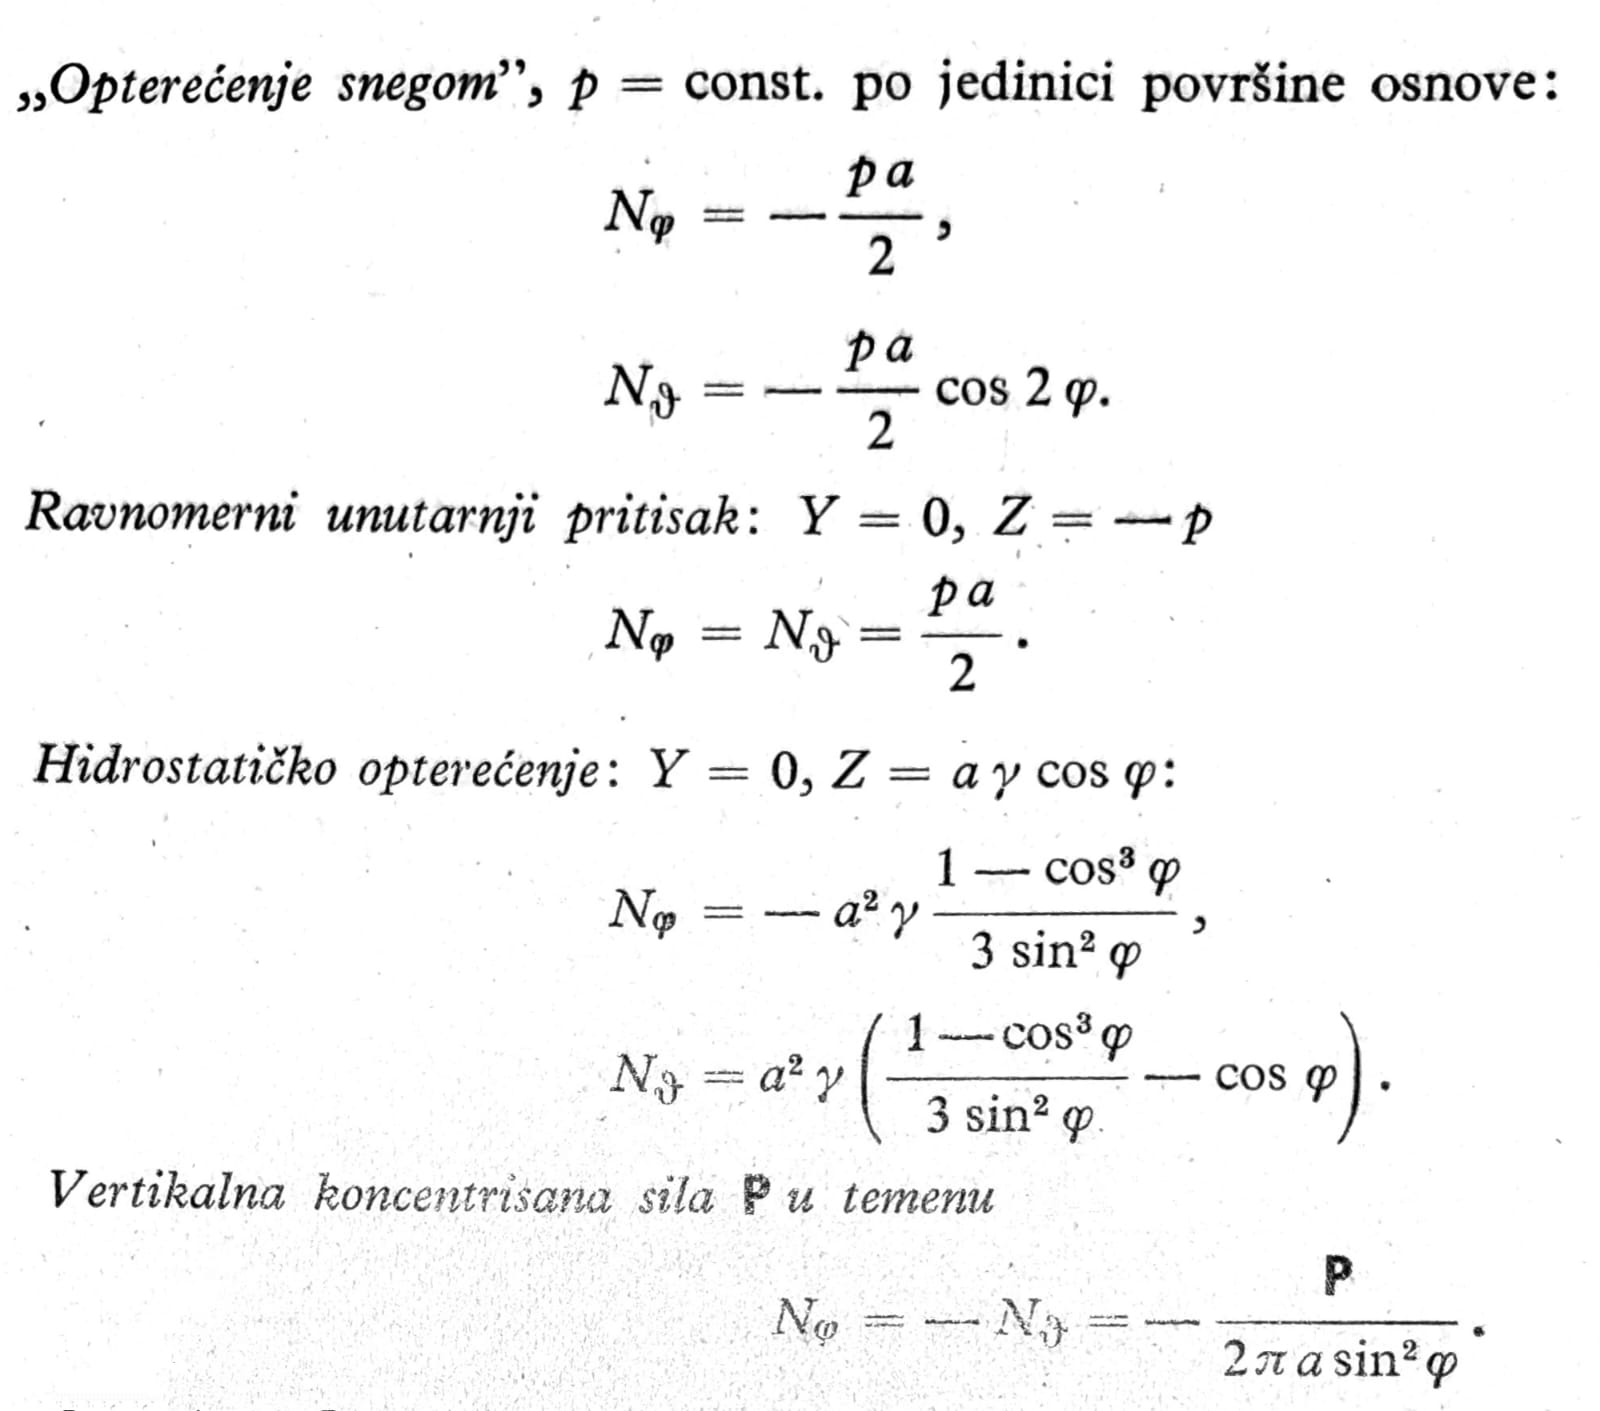
最后一种公式在 φ=0 时会得到无限大的截面力,因此只适用于距离力作用点一定距离处。在力作用位置的近旁,即使该力分布在有限但很小直径圆面的表面上,荷载主要也是通过弯曲传递。
上部开口的壳体图式可由前述图式推导而来,只需在实际荷载上于顶点加上虚拟荷载 P,其大小按下列条件确定:如果作用于壳体上边缘的沿子午线方向的总法向力 φ=φ0 为 Nφ=0,或者等于壳体在此处承受的外力所确定的某一数值。
锥形壳

图 5
对于锥形壳体,母线倾角 φ 不能用作坐标,因为它在所有点都具有相同的值。取而代之的是,引入沿母线自穹顶顶点量取的距离 s(图 5)。相应地,母线方向的法向力记为 Ns。所需公式可由上文 1 中的公式通过取极限获得。由方程 (2) 可由此得到
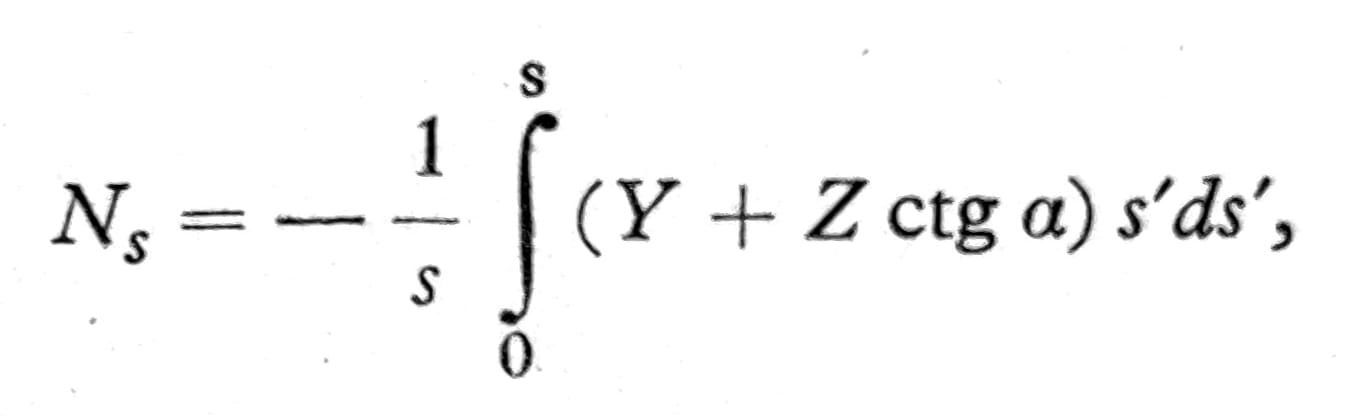
而由方程 (3)
Nϑ = -r2 Z = -Z s ctga.
对于最重要的荷载情况,采用以下公式:
任意母线形状的图解方法
图。 6
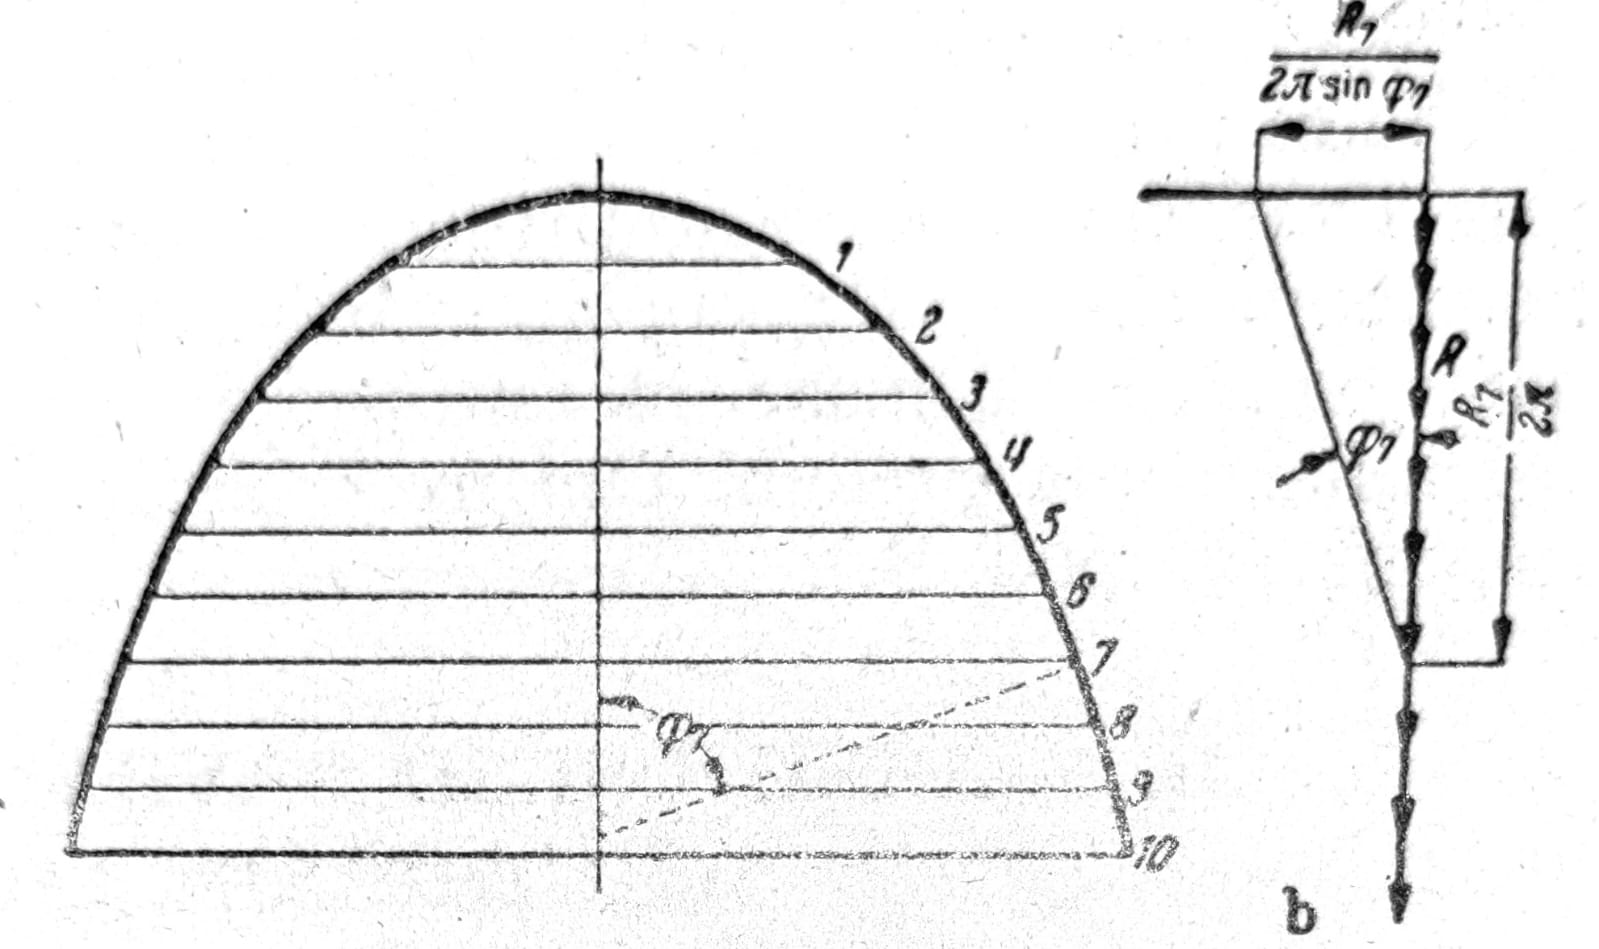
当子午线曲线不是以解析式给出,而是例如以图形方式给出时,曲率半径的确定过于困难且不够准确。在这种情况下,采用图解法更为适宜(图 6)。
将壳体用若干平面 φ=const. 划分,计算位于各平面之间的环带区域的重量 Δ_R_,并最好立即除以 2_π_。这些力 ΔR/2π 施加到力图中(图 6b)。如果随后,例如通过分点 7 作一条与子午线在子午点 7 处切线平行的直线,则通过力图上端点的水平线将在其上截得长度 R1/2π sinφ7,据此可根据方程 (2) 除以相应的 r 得到子午线方向上的相应法向力。
确定环中的力要用壳体某一单元上水平力的平衡条件。若仅有竖向荷载作用,则该条件表示为(图 4):
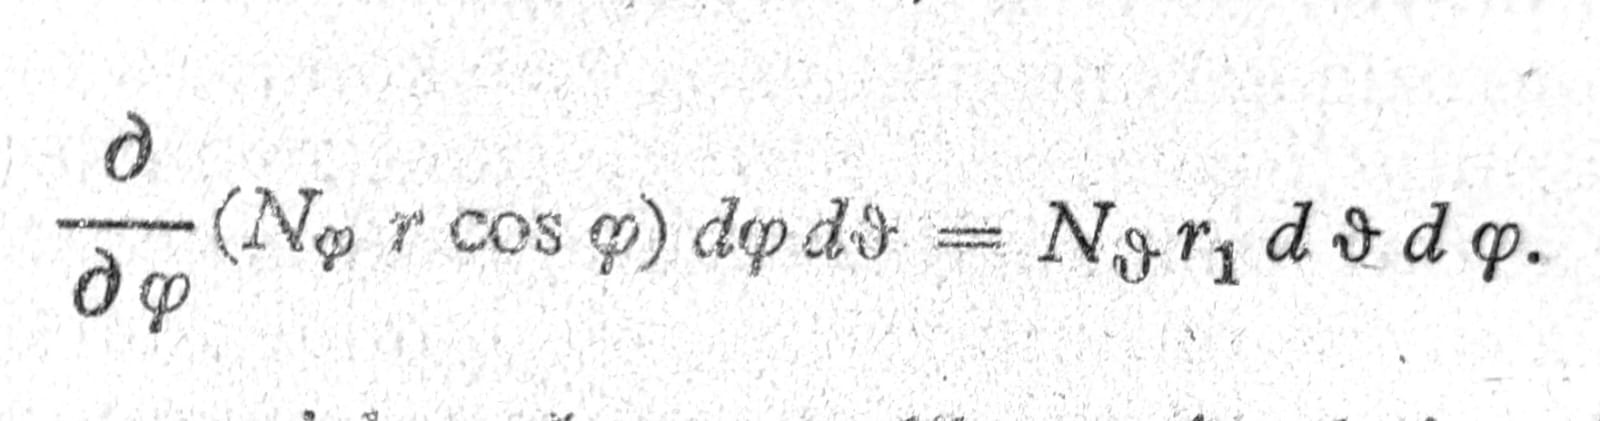
当这里用与所采用壳体分割相对应的有限差值 Δφ 代替 dφ,并用长度 Δs 代替 r1 dφ 的子午线元素长度时,由此得到
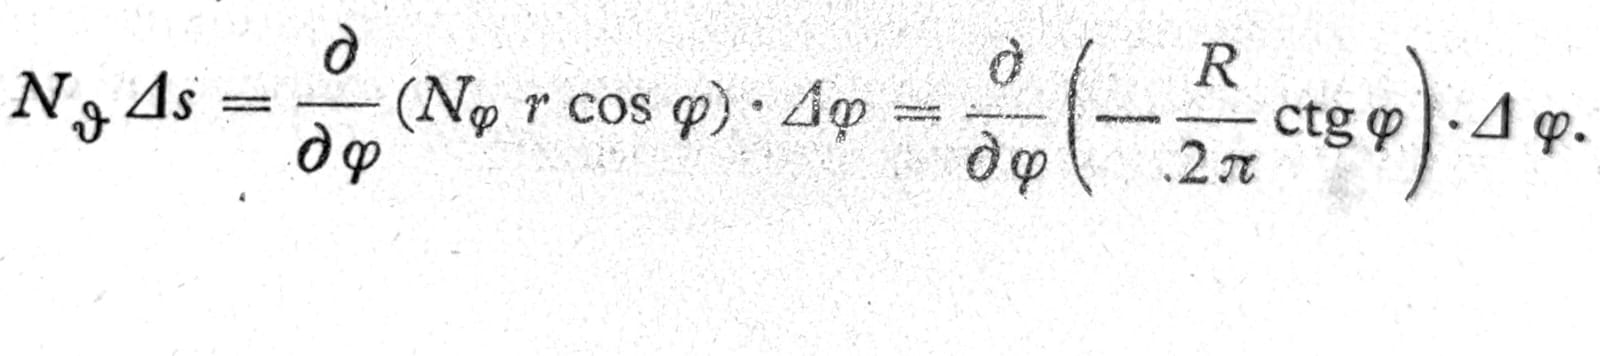
在右侧括号中,在力图上表示水平直线上的截距。因此,右侧全部内容代表该直线上各分点之间的线段。为了能够足够准确地读出它们,力图必须绘制得认真且比例足够大。
受拉和受压环
每个旋转对称壳体都由一个或两个水平圆周所限定(图 7)。在这些边缘上,原则上它只能承受那些方向沿母线切线的荷载和支座反力。若外力具有其他方向,例如图 97 所示结构上部的荷载 P,或储罐底部的反力 S,则必须如图所示,将这些力分解为沿水平圆周方向和沿母线切线方向的分量。分量 P/sinφ0 或 S/sinφu 等于该处起作用的母线方向法向力 Nφ;而要承受水平力 Pctgφ0 或 Sctgφu,则需要一个承受拉力或压力的环,其中这种径向荷载会引起法向力 + P r0 ctgφ0,或 -S ru ctgφu。除壳体边缘外,这类环也必须设置在母线曲线出现折角的所有位置。它们总会引起膜应力状态的扰动。
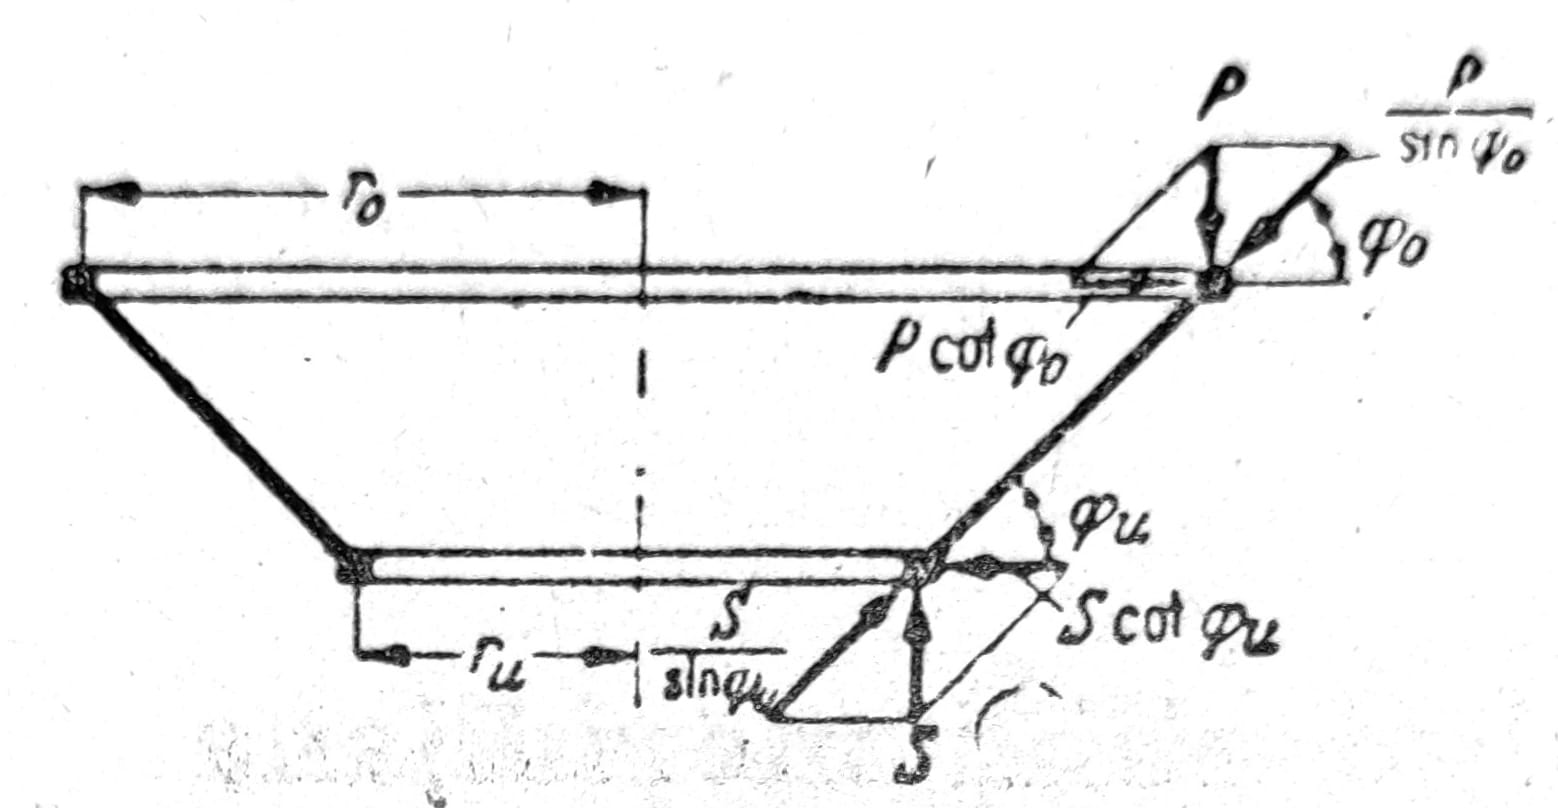
图 7
旋转对称薄壳中的弯曲应力
膜理论公式中不包含足够数量的积分常数,因此无法满足与所设问题实际相对应的全部边界条件。特别是在旋转对称壳体中,无法通过某种合适选择积分常数,使沿壳体边缘方向的伸长量 εϑ = Nϑ/Et 等于在该处与之刚性连接的其他结构部分的相应伸长量。这一点同样适用于以下壳体:沿某一水平圆周,母线曲率、壳体厚度或单位面积荷载发生突变。即使壳体沿某条边缘没有被环圈加固,但在此处承受具有法向分量的力(例如在设想移去环圈时,图 7 中的荷载 P),它也不能仅通过膜力来承受此类荷载。在这种情况下,剪力和弯矩(图 8)在壳体内的力分布中起着重要作用,这在静力计算中必须加以考虑。
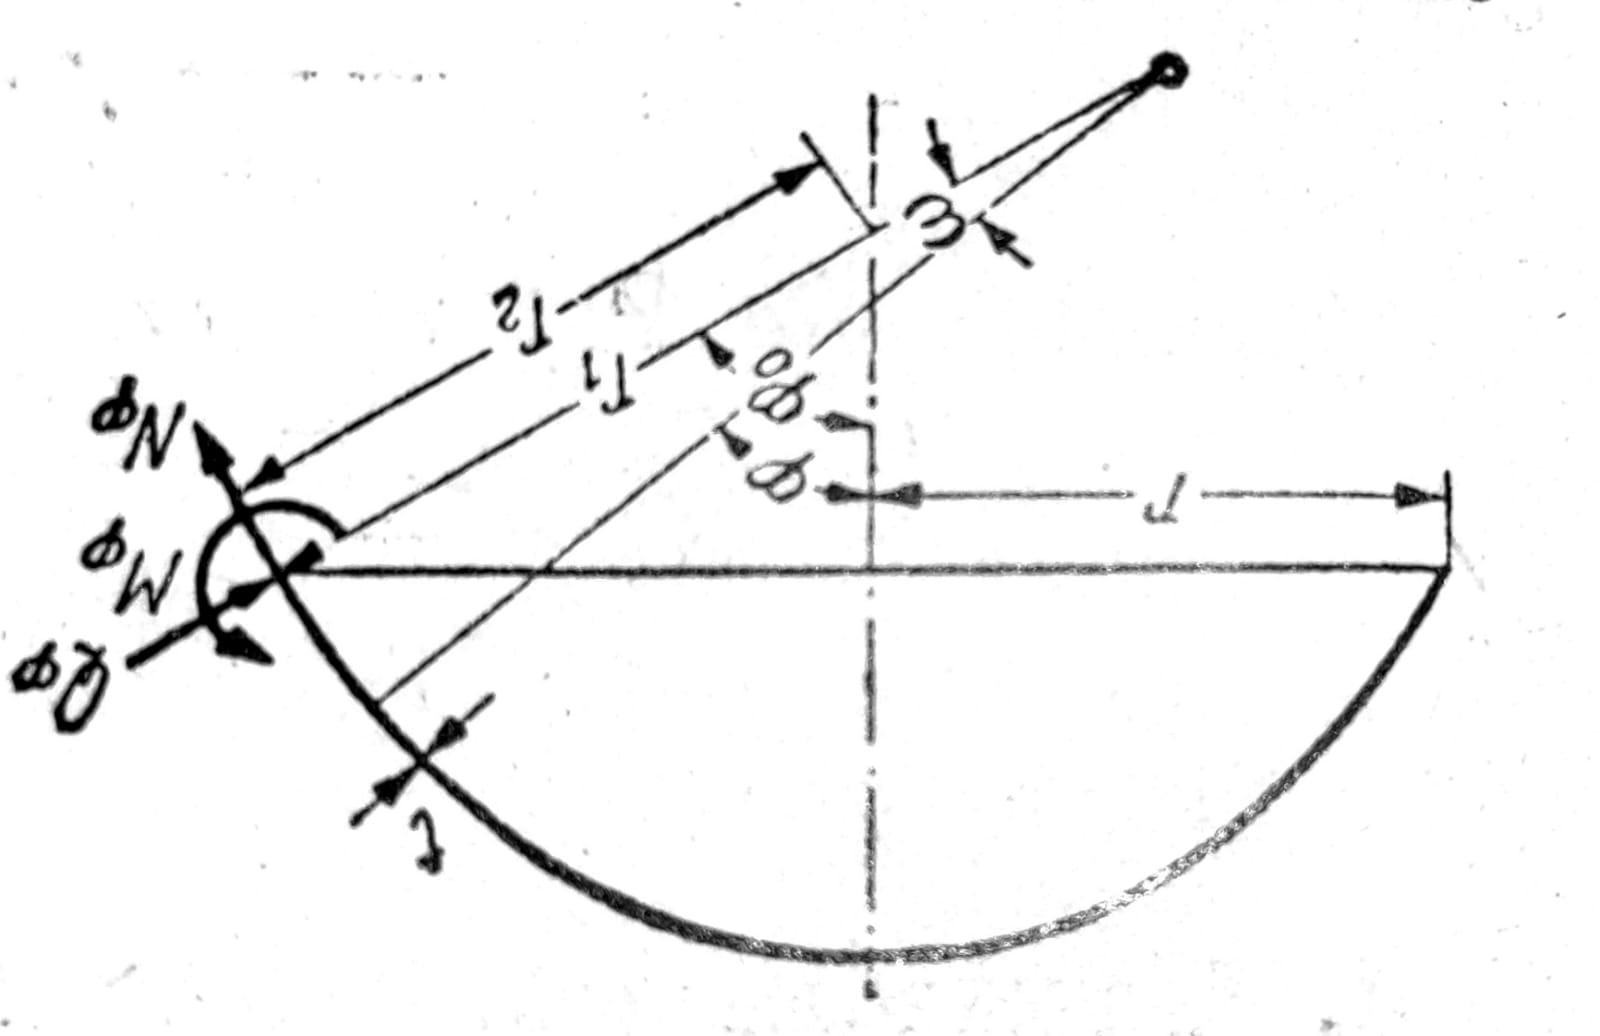
图 8
除最简单的圆柱壳特殊情况外,壳体弯曲的精确计算都是一项非常困难的任务。对于薄壁壳体,可以建立一种简单而非常实用的近似理论,其依据是严格理论中已知的一点:弯曲产生的应力被限制在靠近边缘的相对狭窄区域内,并且随着与边缘距离的增加而迅速减小。这就使得在精确微分方程中可以忽略大量项,从而得到简化形式。
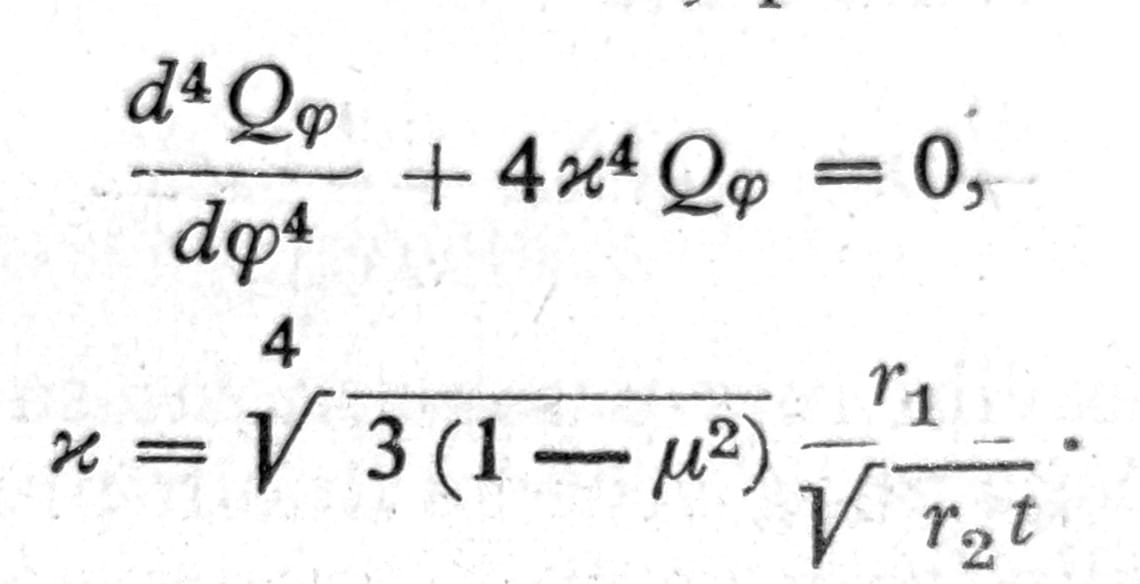
如果在唯一相关的边缘区 κ 内用平均值代替,而这几乎总是可行的,则方程的解为
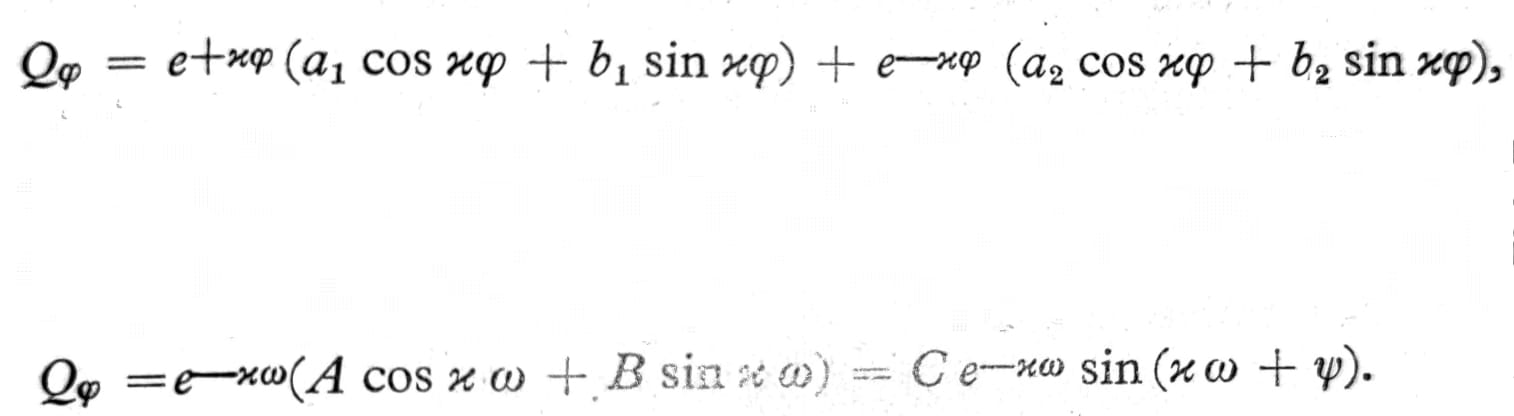
方程 4 和 5
其中 a1, b1, a2, b2 为积分常数。由于该解只在边界 φ=φ0 附近才有意义,故宜将相对于该边界的角向距离 ω=φ0-φ 或 ω=φ-φ0 作为坐标引入,因此通过对上述解作变换可得到所示的另一个表达式。这里仅出现两个积分常数 A, B 或 C, ψ,因为含因子 eκω 的解的另一部分,因随 ω 增大而不减,可从讨论中略去。
根据方程 5 可得到以下截面力和子午切线 κ 的转动值:
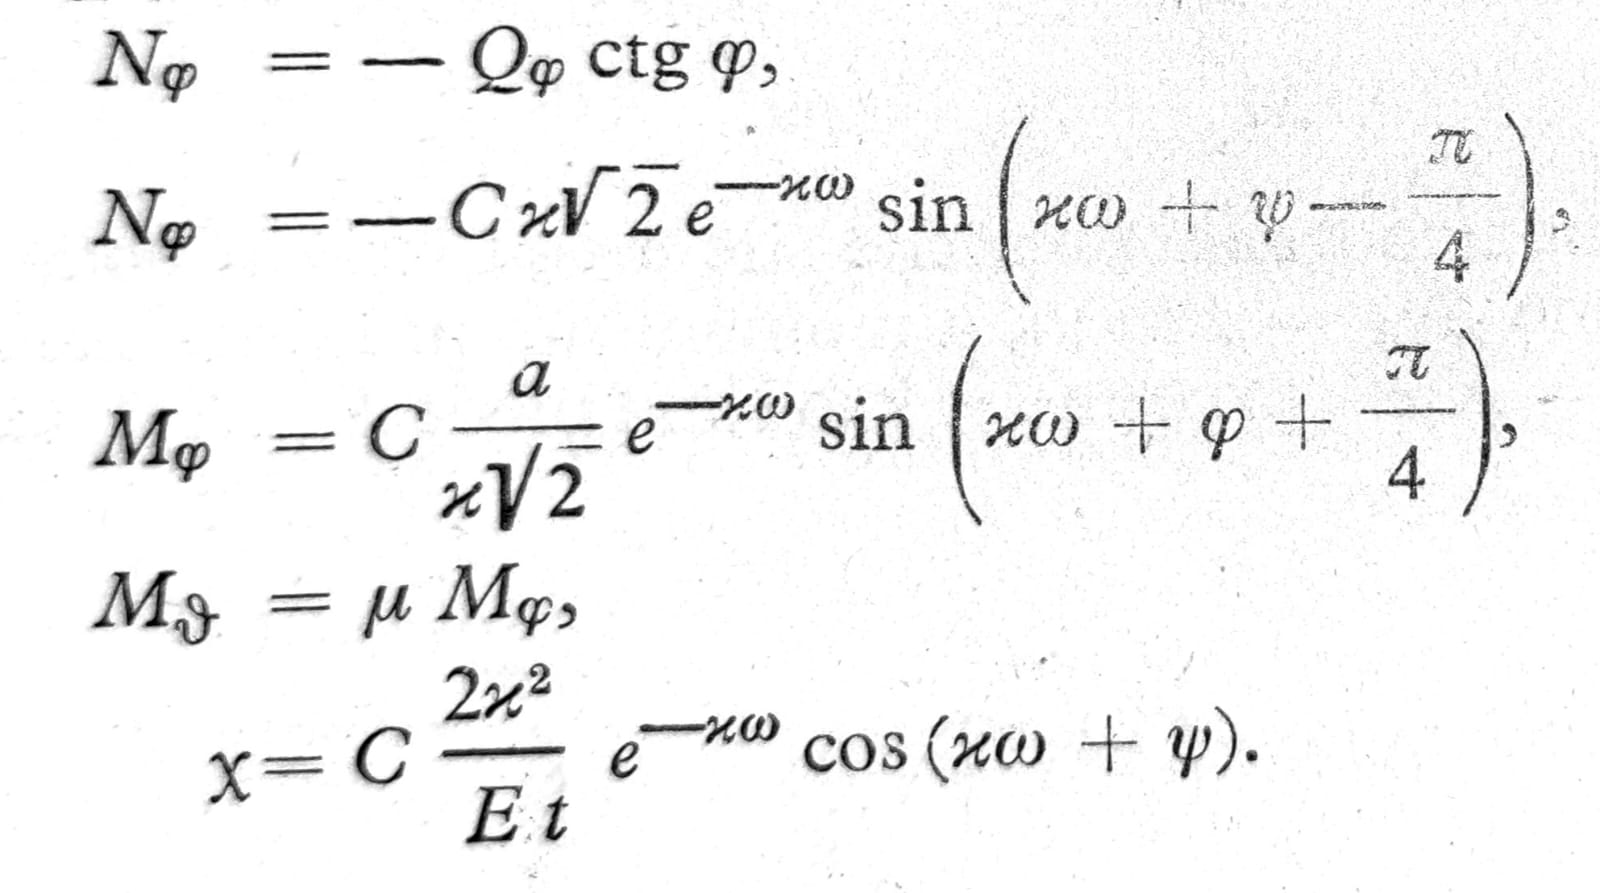
圆柱形储罐中的弯曲应力
设一高为 h 的圆筒形容器充满水(图 9),则在距两个容器底部上方高度 x 处,水压为 p=γ(h-x)。如果在该高度处,从两个相距 dx. 的水平截面中切出一个环,并沿其一条直径将其分成两部分,则其中一部分的平衡条件给出环中的膜力 Nφ=pa。若该处容器壁厚为 t,则环中的应变为 εφ=Nφ/Et,因此容器半径的增加(挠度)为
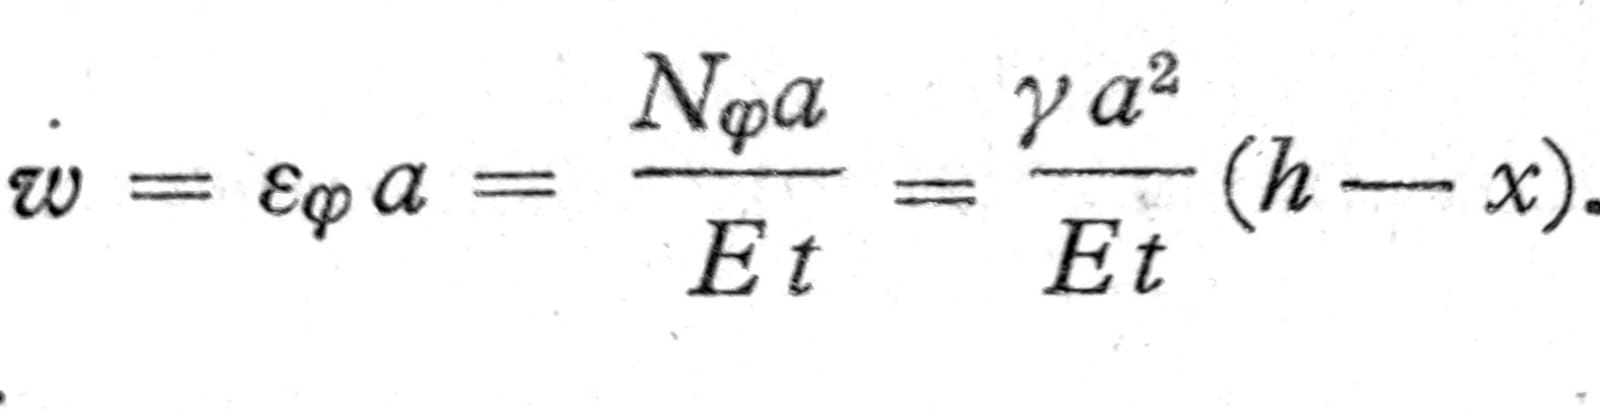
在下边缘 x=0 因此为
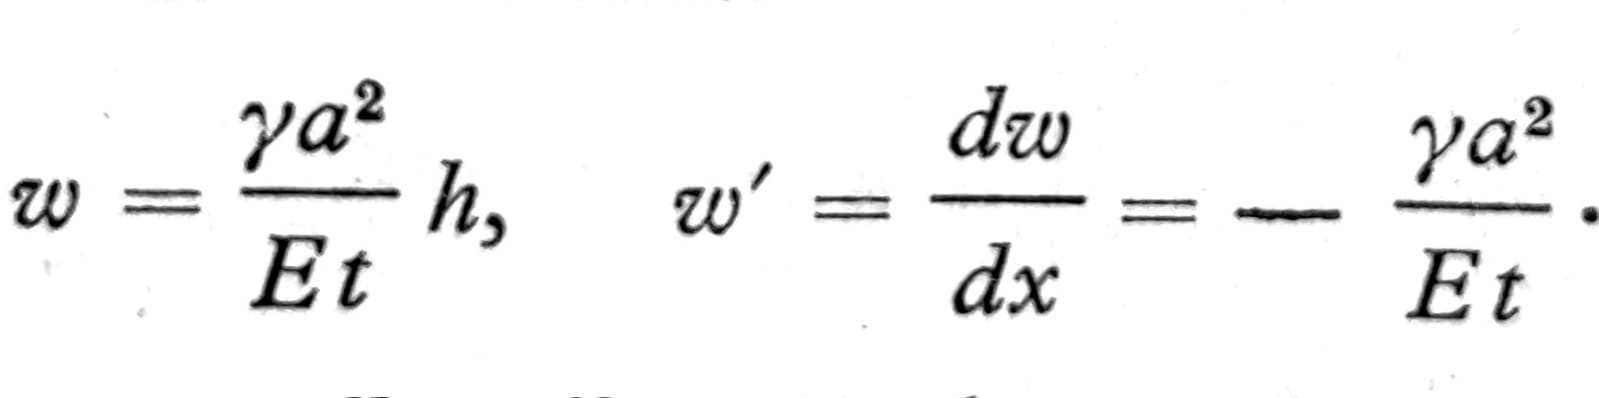
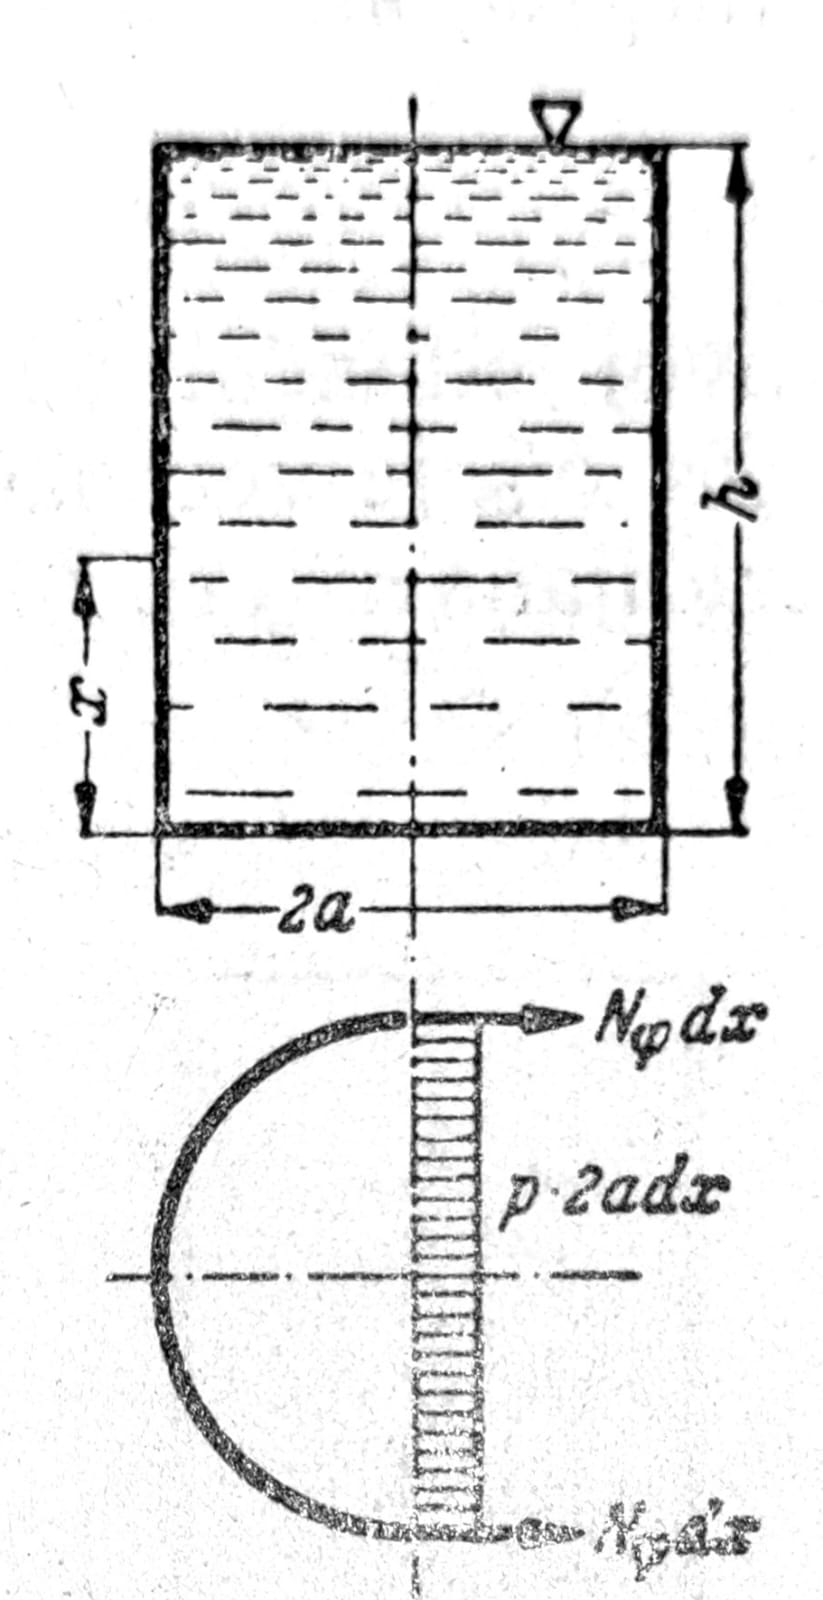
图9
通常这两者都不符合边界条件,因为壁的变形受到储罐底板连接的限制。此时,在底板与圆筒壁的连接处会出现横向力_Qx0_和弯矩_Mx0_(图11),其大小应当确定为:它们与刚计算出的壳体膜力共同作用,在壳体边缘产生底板所允许的这种变形。
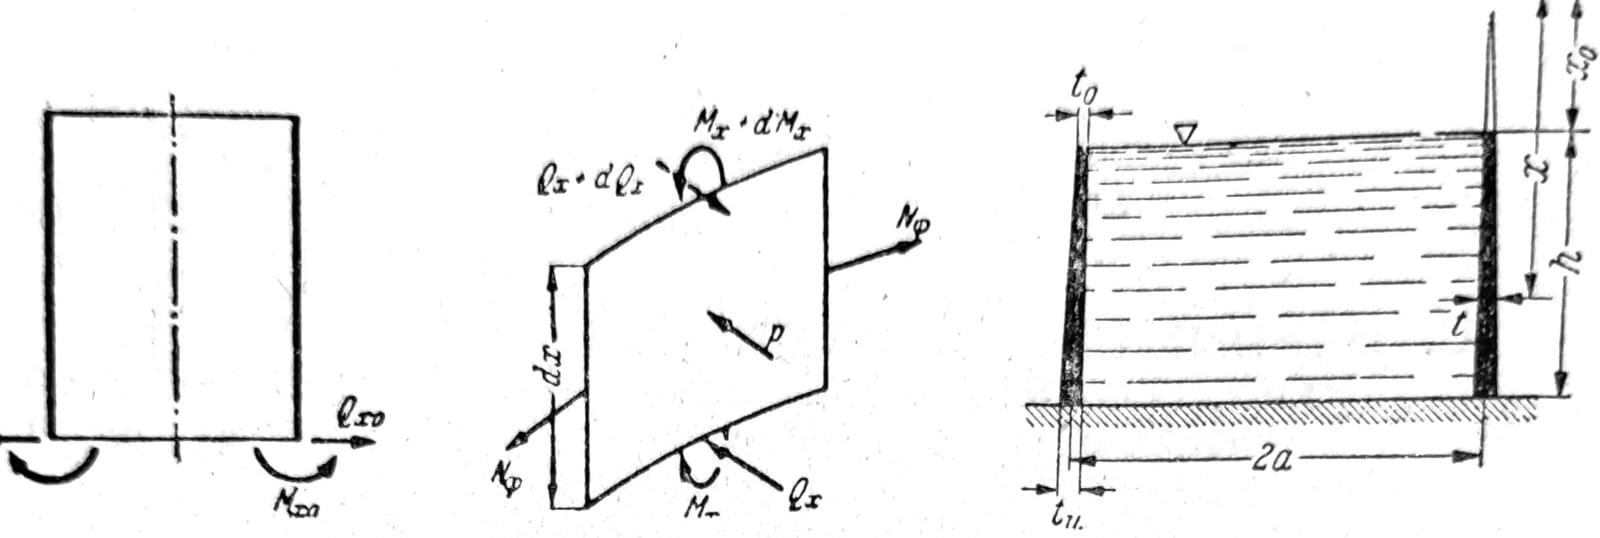
图 10、11、12,分别
图 11 示出了壳体元件 dx*a dφ 及作用其上的力。沿壳体法线方向的力平衡条件给出
dQx a dφ + Nφ dx dφ = p a dφ dx,
由此通过除以 dx dφ:
a Q’x + Nφ = p a.
由圆柱体上水平切线处力矩为零这一条件可得:
dM/dx = M’x = Qx
消去这两个方程中的横向力 Qx 可得
a M’’x + Nφ = p a.
式 6
在该方程中,这些未知截面力可用挠度 w 表示。对于 Nφ,已知 Nφ=Etw/a,,而弯矩与母线曲率 w’’ 成正比,即 Mx=Kw’’,其中与板一样,K=Et3/12(1-μ2) 是壳体刚度,它可随 x 变化。若将这些平均力表达式代入方程 (6),则得到储罐理论的微分方程:
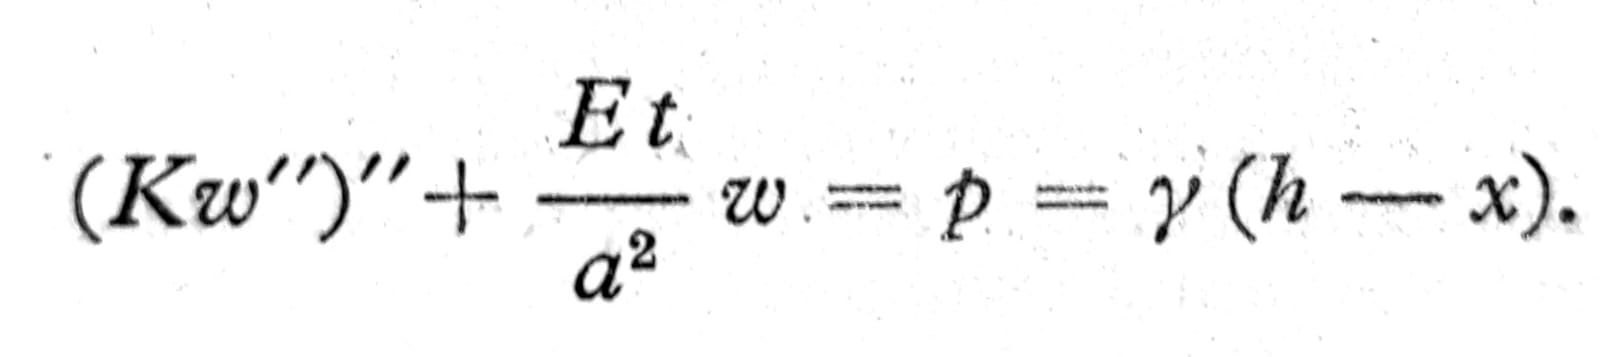
对于壁厚不变的储罐,解为:
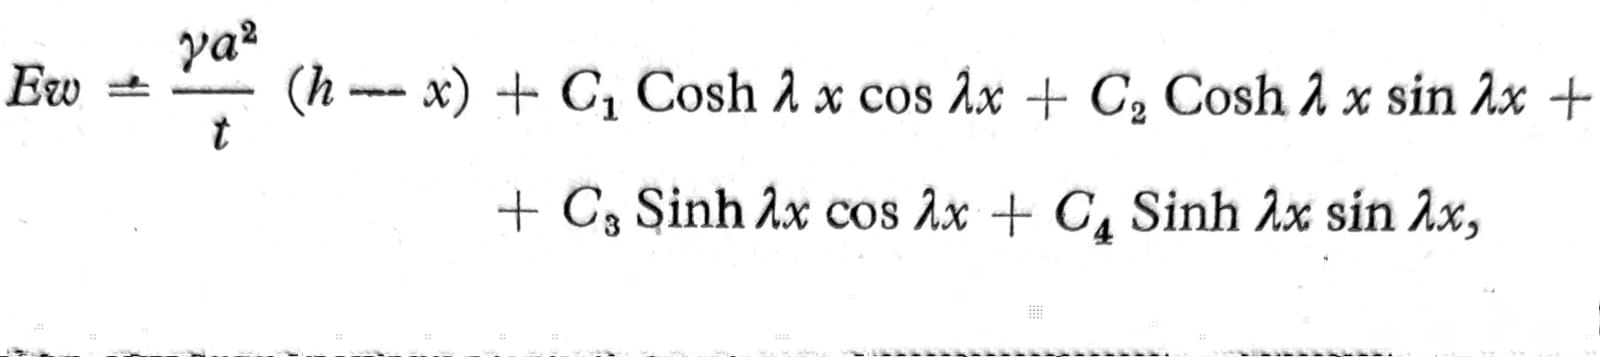
一。 7
其中 λ4=3(1-μ2)/a2t2。如果 λh 很大(例如大于 3),则与其使用双曲函数,不如改用指数函数,因此:
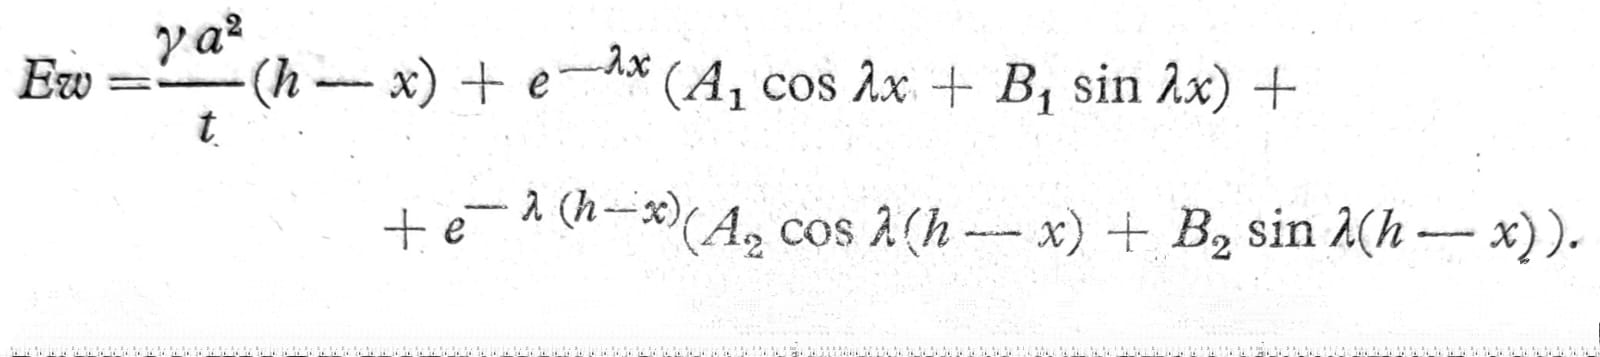
方程。 8
此时可彼此独立地由下边界条件确定常数 A1、B1,并由上边界条件确定常数 A2、B2,通常得到 A2=B2=0_。根据方程 (8) 和 (7) 可求得截面力,当计算按相反方向进行并在各处引入方程 (8) 和 (7) 时;例如对于 A2=B2=0_:
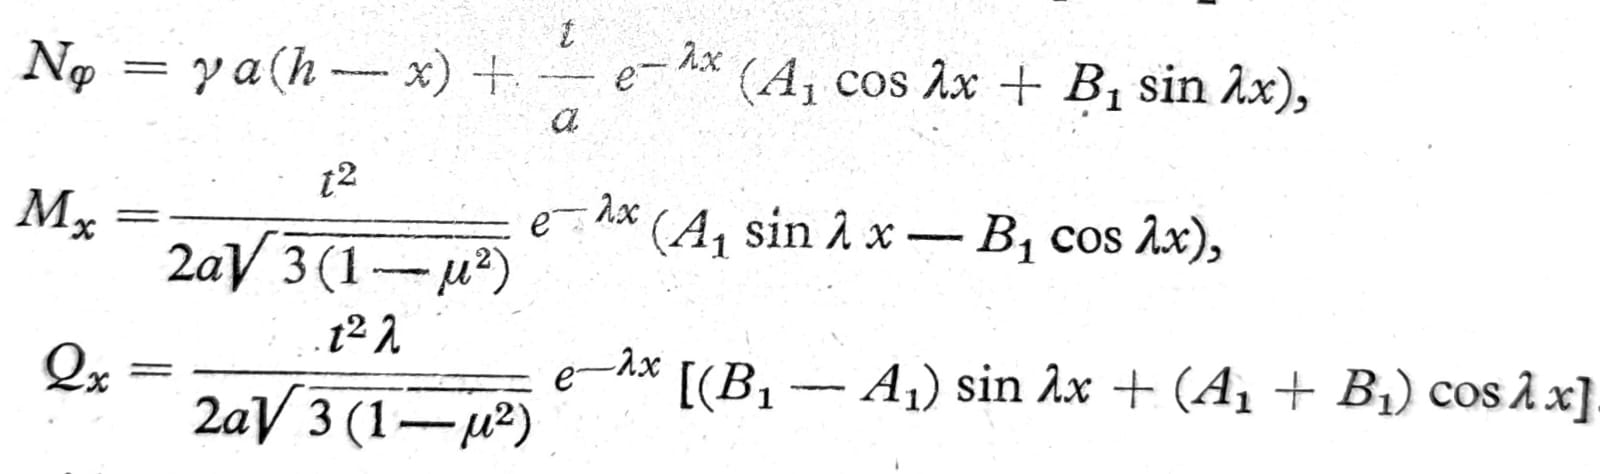
当储罐壁刚性地固定在板上时,在底部足够厚、可视为刚性的储罐底板上,常数 A1, B1 应根据 x=0、w=0 和 w’=0 的条件确定,于是得到:
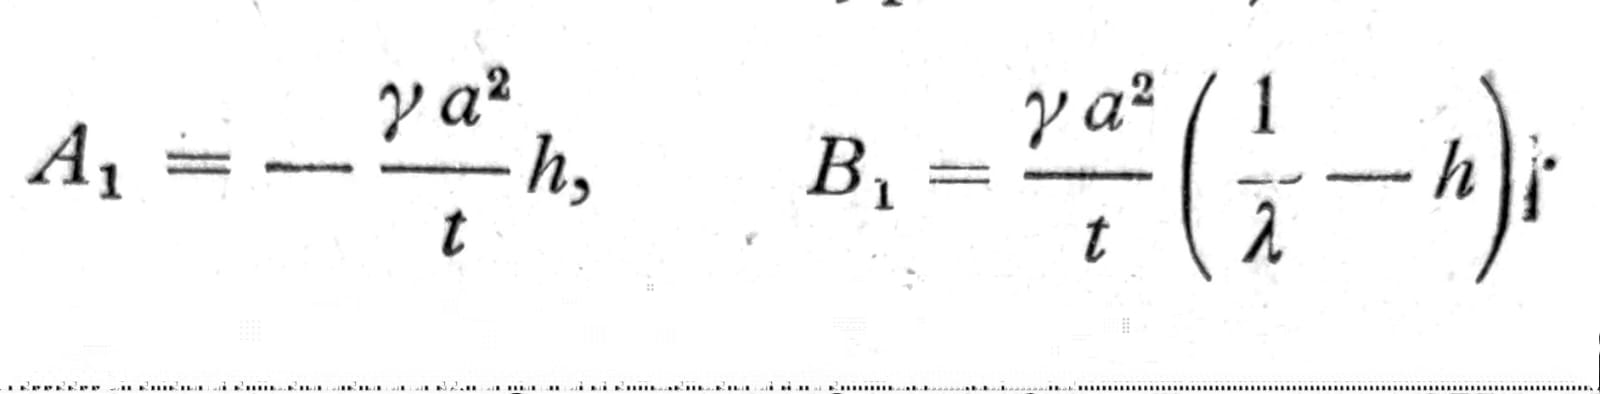
如果水箱底部是弹性板或壳体,则底部与圆筒壁之间边缘圆周上的横向力 Qx 和弯矩 Mx 应按静不定结构理论的方法确定,要求两部分中的 Mx 和 w’ 具有相同的值。