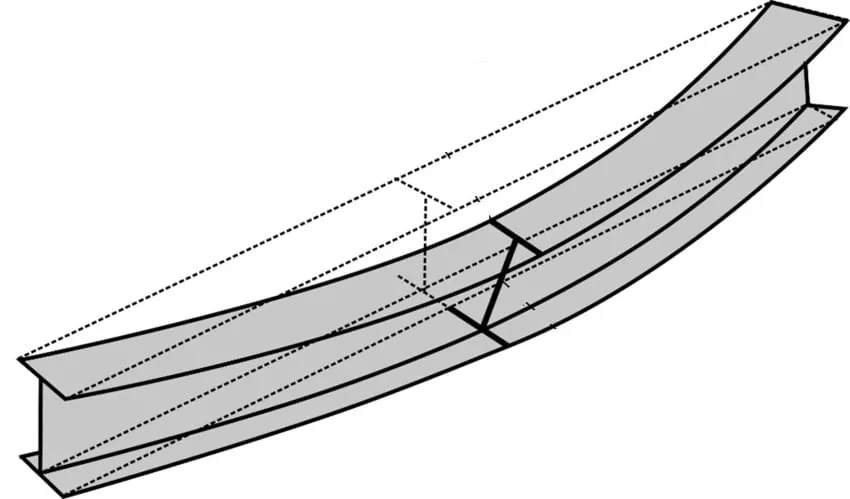
曲げねじれ座屈 について、部材は平衡状態の変化に伴って一つの主平面内で曲げられる。
しかし、このような安定の例もあり、棒、すなわち梁は平衡状態の変化に伴って、曲がるだけでなくねじれも生じます(図60a)。部材の場合、この現象は_横座屈_と呼ばれ、座屈時に同時にねじりを受ける圧縮棒については、_ねじり座屈_といいます。
この両現象にとって決定的に重要なのは、ねじりに対する剛性 C、すなわち曲げ抵抗 C* の大きさである。したがって、ねじれに伴うつり合いの変化には、ねじり剛性を高める対策(適切な断面形状、横架材、横補強など)がまず影響する。一方、開断面を有する帯状の棒は、ねじり時の座屈に特に敏感である。
横座屈の微分方程式
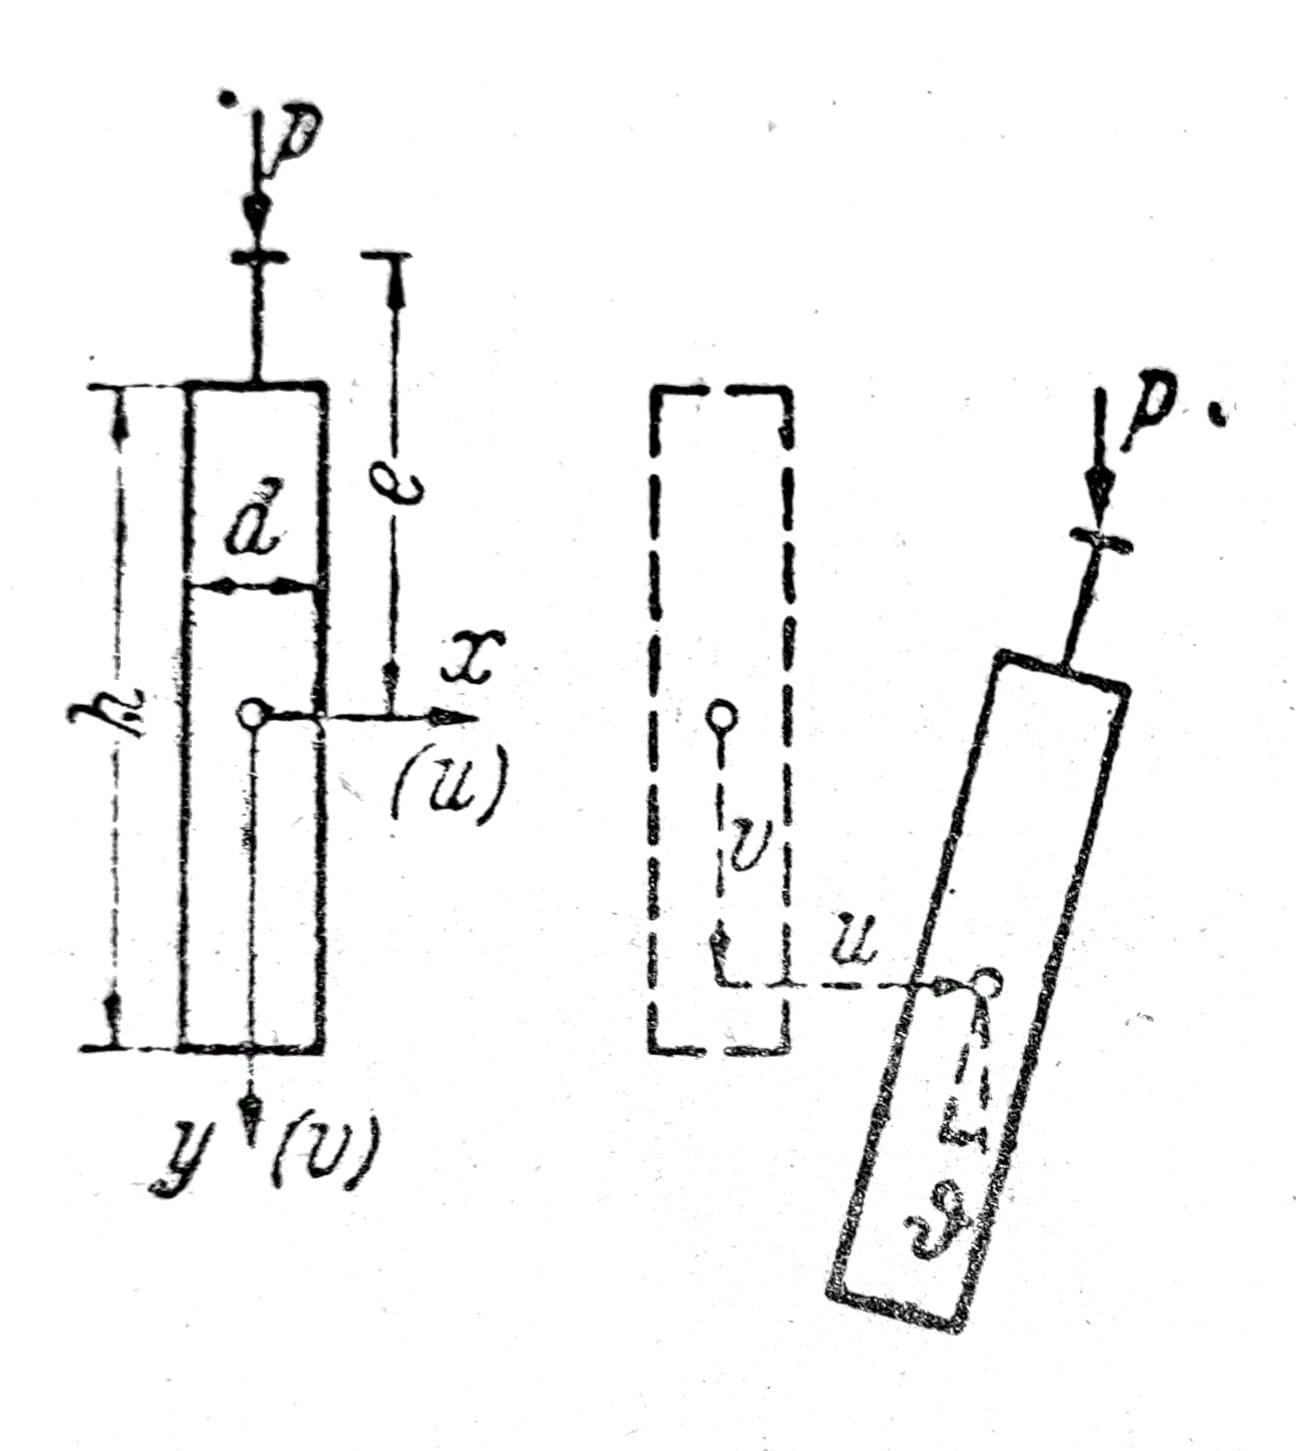
図 1a
まっすぐな梁の慣性モーメントが Ix >> Iy と著しく異なる一定値をもつとする。荷重は y-z-平面内にあり、そのため梁はこの主平面内で曲げられる(u=ϑ=0)。経験および理論は、この平衡位置が最初は安定であるが、荷重が大きくなると不安定になることを示している。この第2の平衡位置は、横曲げ_u_およびねじり ϑ と結びついている。
以下に、横座屈のための微分方程式を導出する。u と ϑ の方程式は同次である。境界条件も同次であれば、梁の横座屈は問題の固有値に対してのみ可能であり、すなわち上記の無摂動梁では u と ϑ はまずゼロのままである。横座屈の条件は、棒の座屈の場合と同様に、積分定数に対する同次条件方程式の係数行列式をゼロとおくことによって得られる。横座屈においても、弾性平衡の真の分岐点が存在することが分かるであろう。
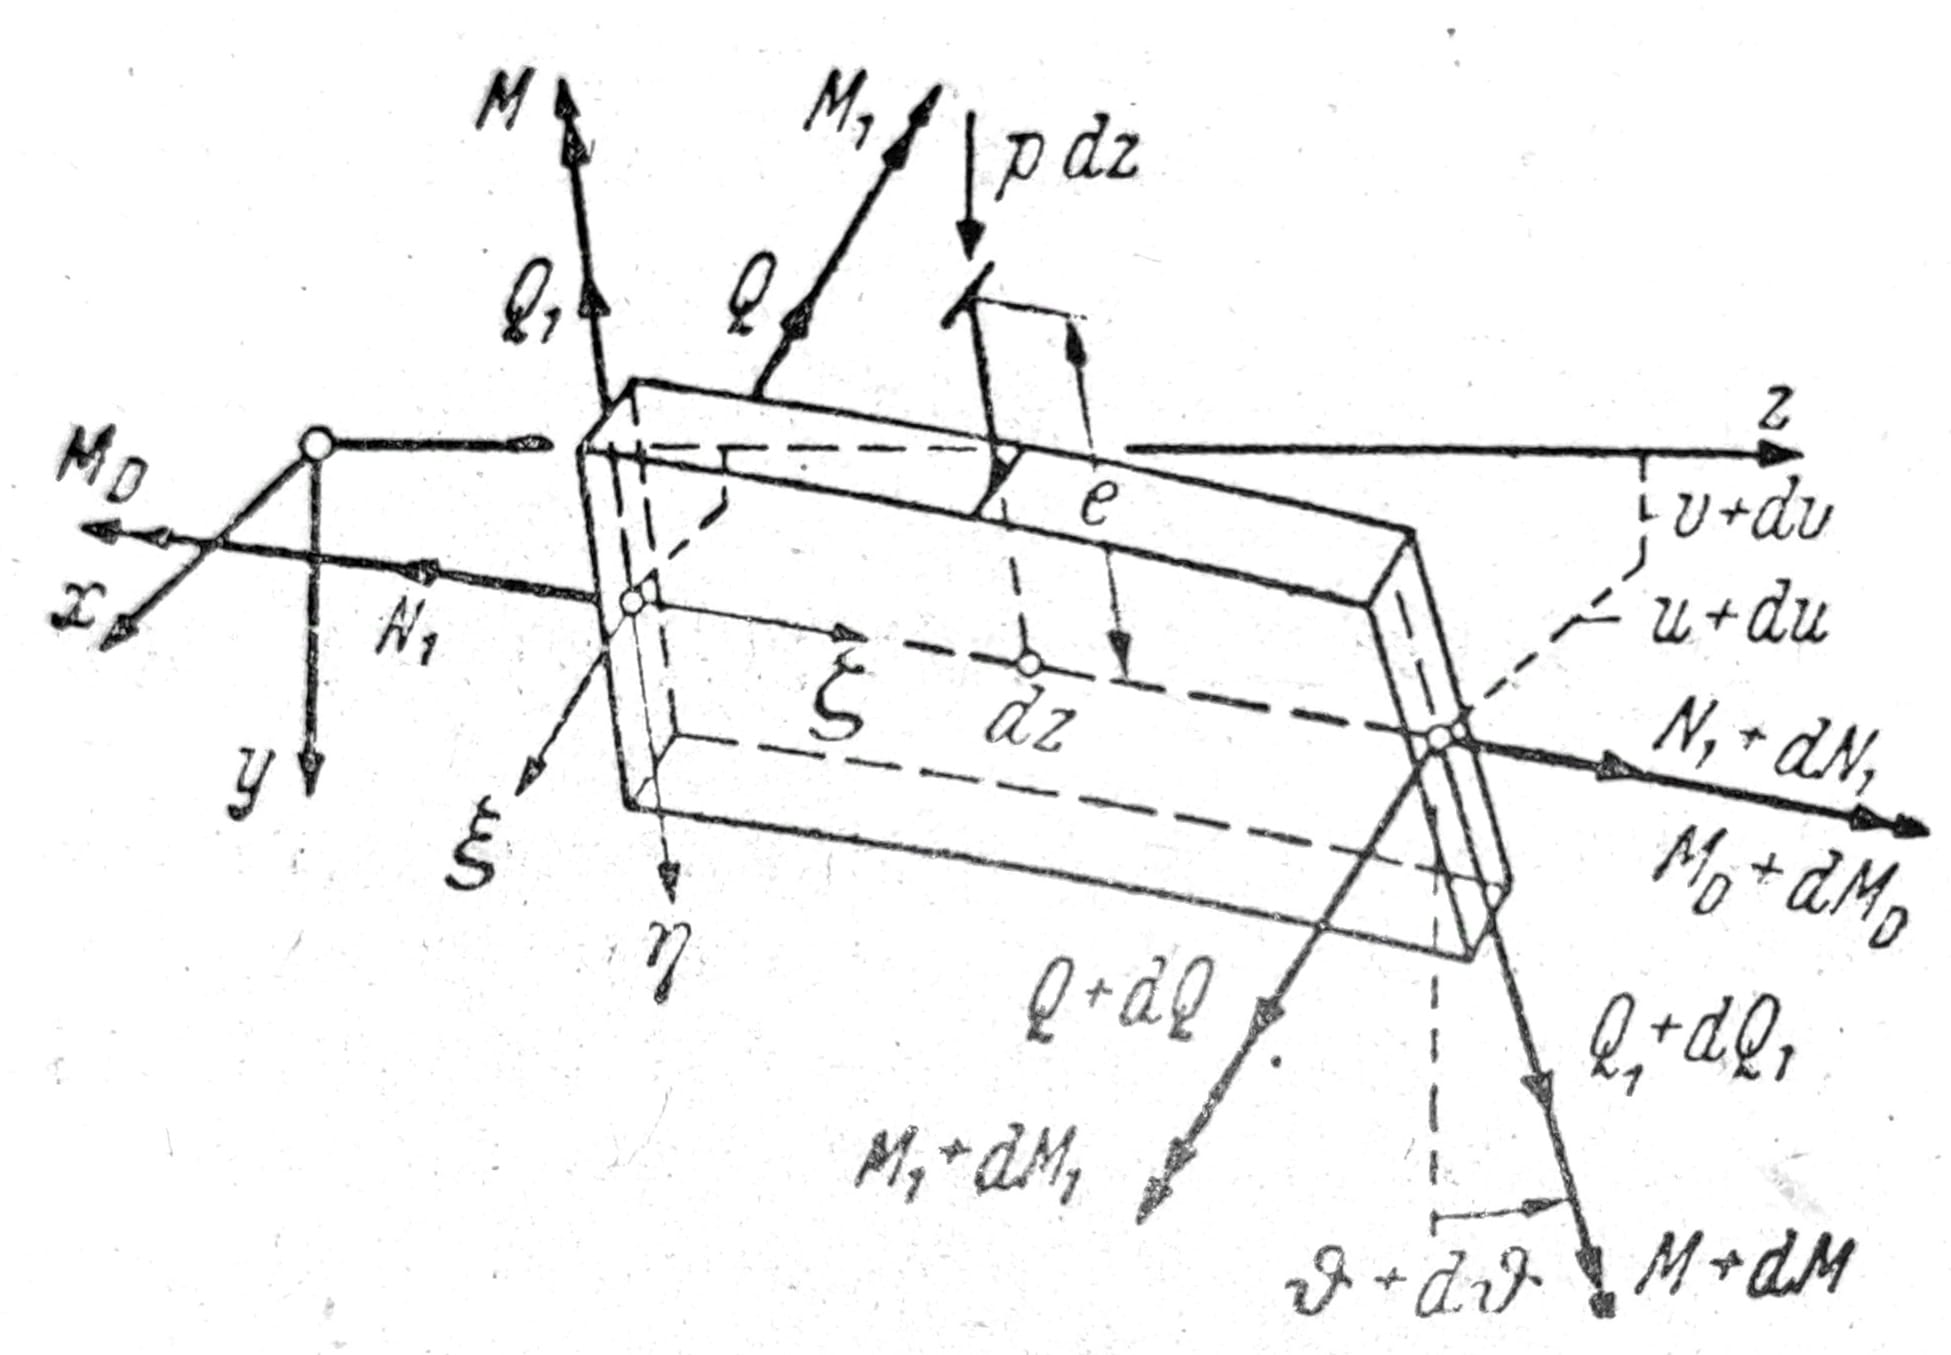
図 1b
図1b に、長さ dz の梁要素が示されています。応力の合力 N1、Q1、M1、ならびに曲率 κ__1 は荷重に依存し、有限の大きさを持ちます。Q、M、M_D は初期平衡位置では 0 であり、横座屈が生じて初めて 0 から変化します。横座屈の開始に関する極限値は無限に小さく、対応する変形 κ と d__ϑ/dz も同様です。
要素 dz の両端断面は、棒材の二重に曲がった軸に対する法平面上にあり、これらの法平面内でねじれを受ける。
前出と同様に、私たちが第一に関心を持つのは臨界荷重の大きさ、すなわち横座屈の開始であって、変形量ではないため、Q、M、MD の各量と κ または ϑ’ の積は、2次の小量として無視できる。したがって、さらなる簡略化のため、主曲率 κ1 も無限小と仮定し、κ および ϑ’ と同様に扱う。
注: κ__1 の影響は、簡単な特殊例(一定曲げモーメント M を荷重とする場合)においても理論的に評価できる。建築技術の多くの用途では κ__1 は無視できる。たとえば、当該荷重条件に対してはりがそのように「上反り」しており、臨界荷重に対してちょうど κ__1=0_ であると考えてよい。
ξ, η, ζ 方向の力の成分のつり合いと、同じ各軸まわりのモーメント条件から、前述の無視を行った後に
Q’ + N1u’’ – Q1__ϑ’ + pϑ = 0_,_ (1a)
Q1’ + p = 0_,_ (1b)
N1’ = 0_,_ (1c)
M1’ – Q1 = 0_,_ (1d)
MD’ + Q + M1__ϑ’ = 0_,_ (1e)
MD’ – M1u’’ + pe ϑ = 0_._ (1f)
式(1c、d および b)より次が得られる
N1 = const.,
Q1 = M1’, (2)
p = - Q1’ = - M1’’.
Q1 を式 (1a) から消去すると、得られる
Q’ = (M1’ ϑ_)’ – N1u’’_. (3a)
式 (1e) からこれによって Q が消去され、ついで u ’’ は u’’ = (MD’ + pe ϑ_)/M1_ によって求められる。
(M+M1 ϑ_)’’ – N1/M1_ ∙ (MD’ + pe ϑ_) =_ 0_._ (3b)
ϑ の微分方程式を得るために、モーメントと変形の間の次の関係を導入する
M1 = -B1_∙v’’,_ (4a)
M = +B_∙_u’’, (4b)
MD = +C_∙ϑ’ – EC*∙ ϑ’’’,_ (4c)
ここで、B1=EIx および B=EIy は梁の曲げに対する剛性、C はねじりに対する剛性、C* は反りに対する抵抗を表す。以下の計算では簡略化のため、C* を含む項は省略する。これらの式を例えばI形鋼に適用する必要がある場合は、適宜補正しなければならない。v’’ の項を無視することは、B1=∞ と仮定することと同じである。
M と MD を式 4 により消去すると、一定断面の梁の_横座屈の微分方程式_が得られる
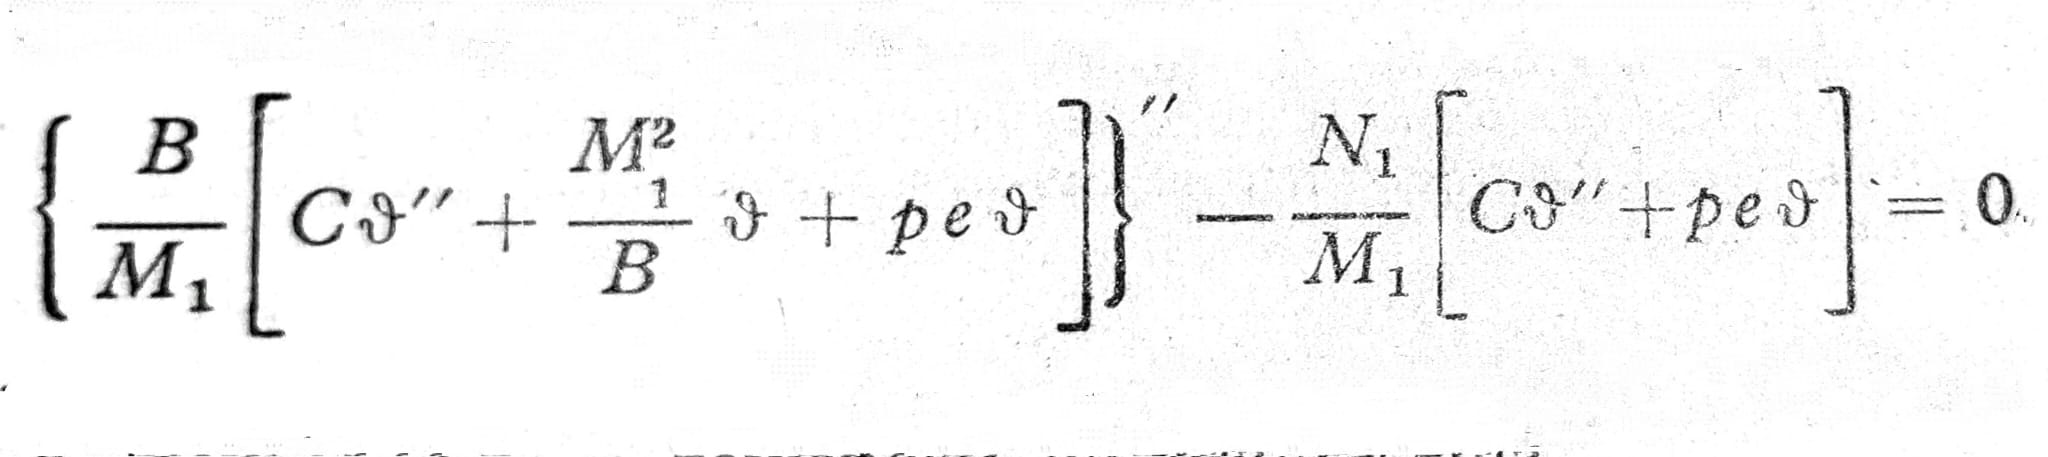
微分方程式 (5) は、ϑ について同次で4階である。M1 は、荷重に応じた z の既知関数である。
一定曲げモーメントを受ける梁
p=N1=_0 とし、さらに Mx=ɱ=const. とする。断面にはフランジがなく(緻密であり)、梁は断面寸法に比べて長いので、C*=0 と置ける。すると式 (5) は、M1=ɱ のため簡単になり、したがって:
ϑ’’’’ + ɱ2/BC∙ ϑ’’ = 0, (6)
または略号 λ2_=ɱ__2/BC_ で
ϑ’’’’ + λ2 ϑ = 0. (6a)
a) 両端がフォーク状支持の梁

図2
z=0 および z=l における支持は、叉状支持(図 2)の形であり、たわみ u と v を許容するが、端断面の回転は妨げる。ϑ=0。x 方向には固定端がないため(すなわち M=0、または式 (4) によれば u’’=0 でもある)、u’’ の式から MD’=0 が得られ、したがって式 (4c) より第2の境界条件として ϑ’’=0 となる。
式 (6a) の一般解は
ϑ(z) = A1∙sinλz + A2∙cosλz + A3∙λz + A4. (7)
境界条件から次が得られる
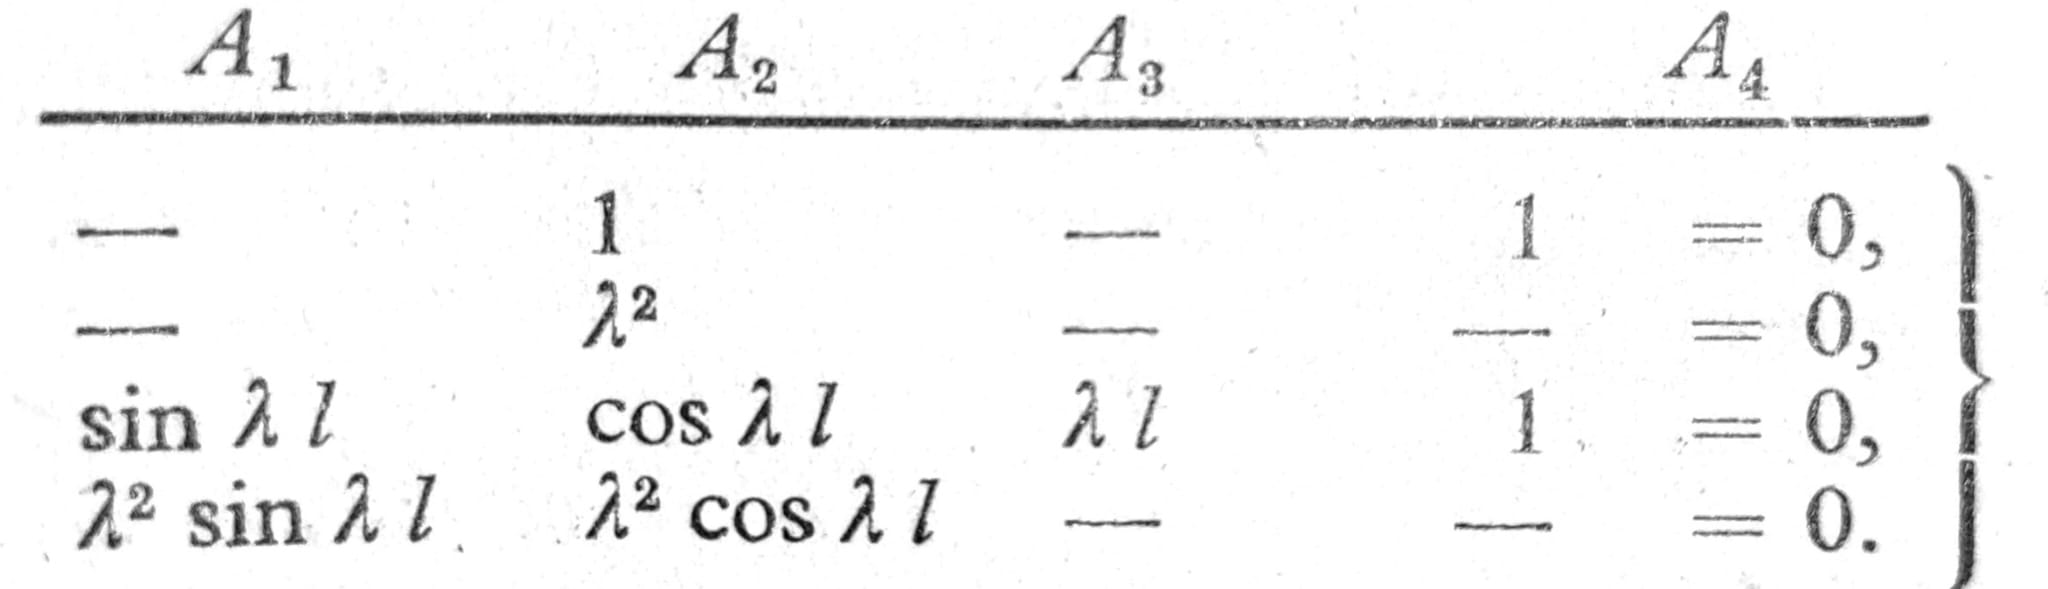
この同次連立方程式は次の解をもつ。
- 自明解 A1 = A2 = ∙∙∙ = 0 には、ϑ=0、u’’=0、または u=0 が対応し、その場合、はりは横座屈しない。
- 固有解は Δ=0 または sin λ__l=0. この横座屈条件の根は λ__l=n__π(ただし n=1,2,3,∙∙∙)であり、対応する臨界曲げモーメント荷重は
ɱ__K = _√_BC ∙ _n__π/_l. (8b)
横座屈の最小モーメント
min__ɱ__K = _√_BC ∙ π/l (8c)
n=1で生じる。対応する解は、式(1f)を適用して得られる:
ϑ(z) = A1 ∙ sin πz/l (8d)
u(z) = C/ɱK ∙ ϑ(z).
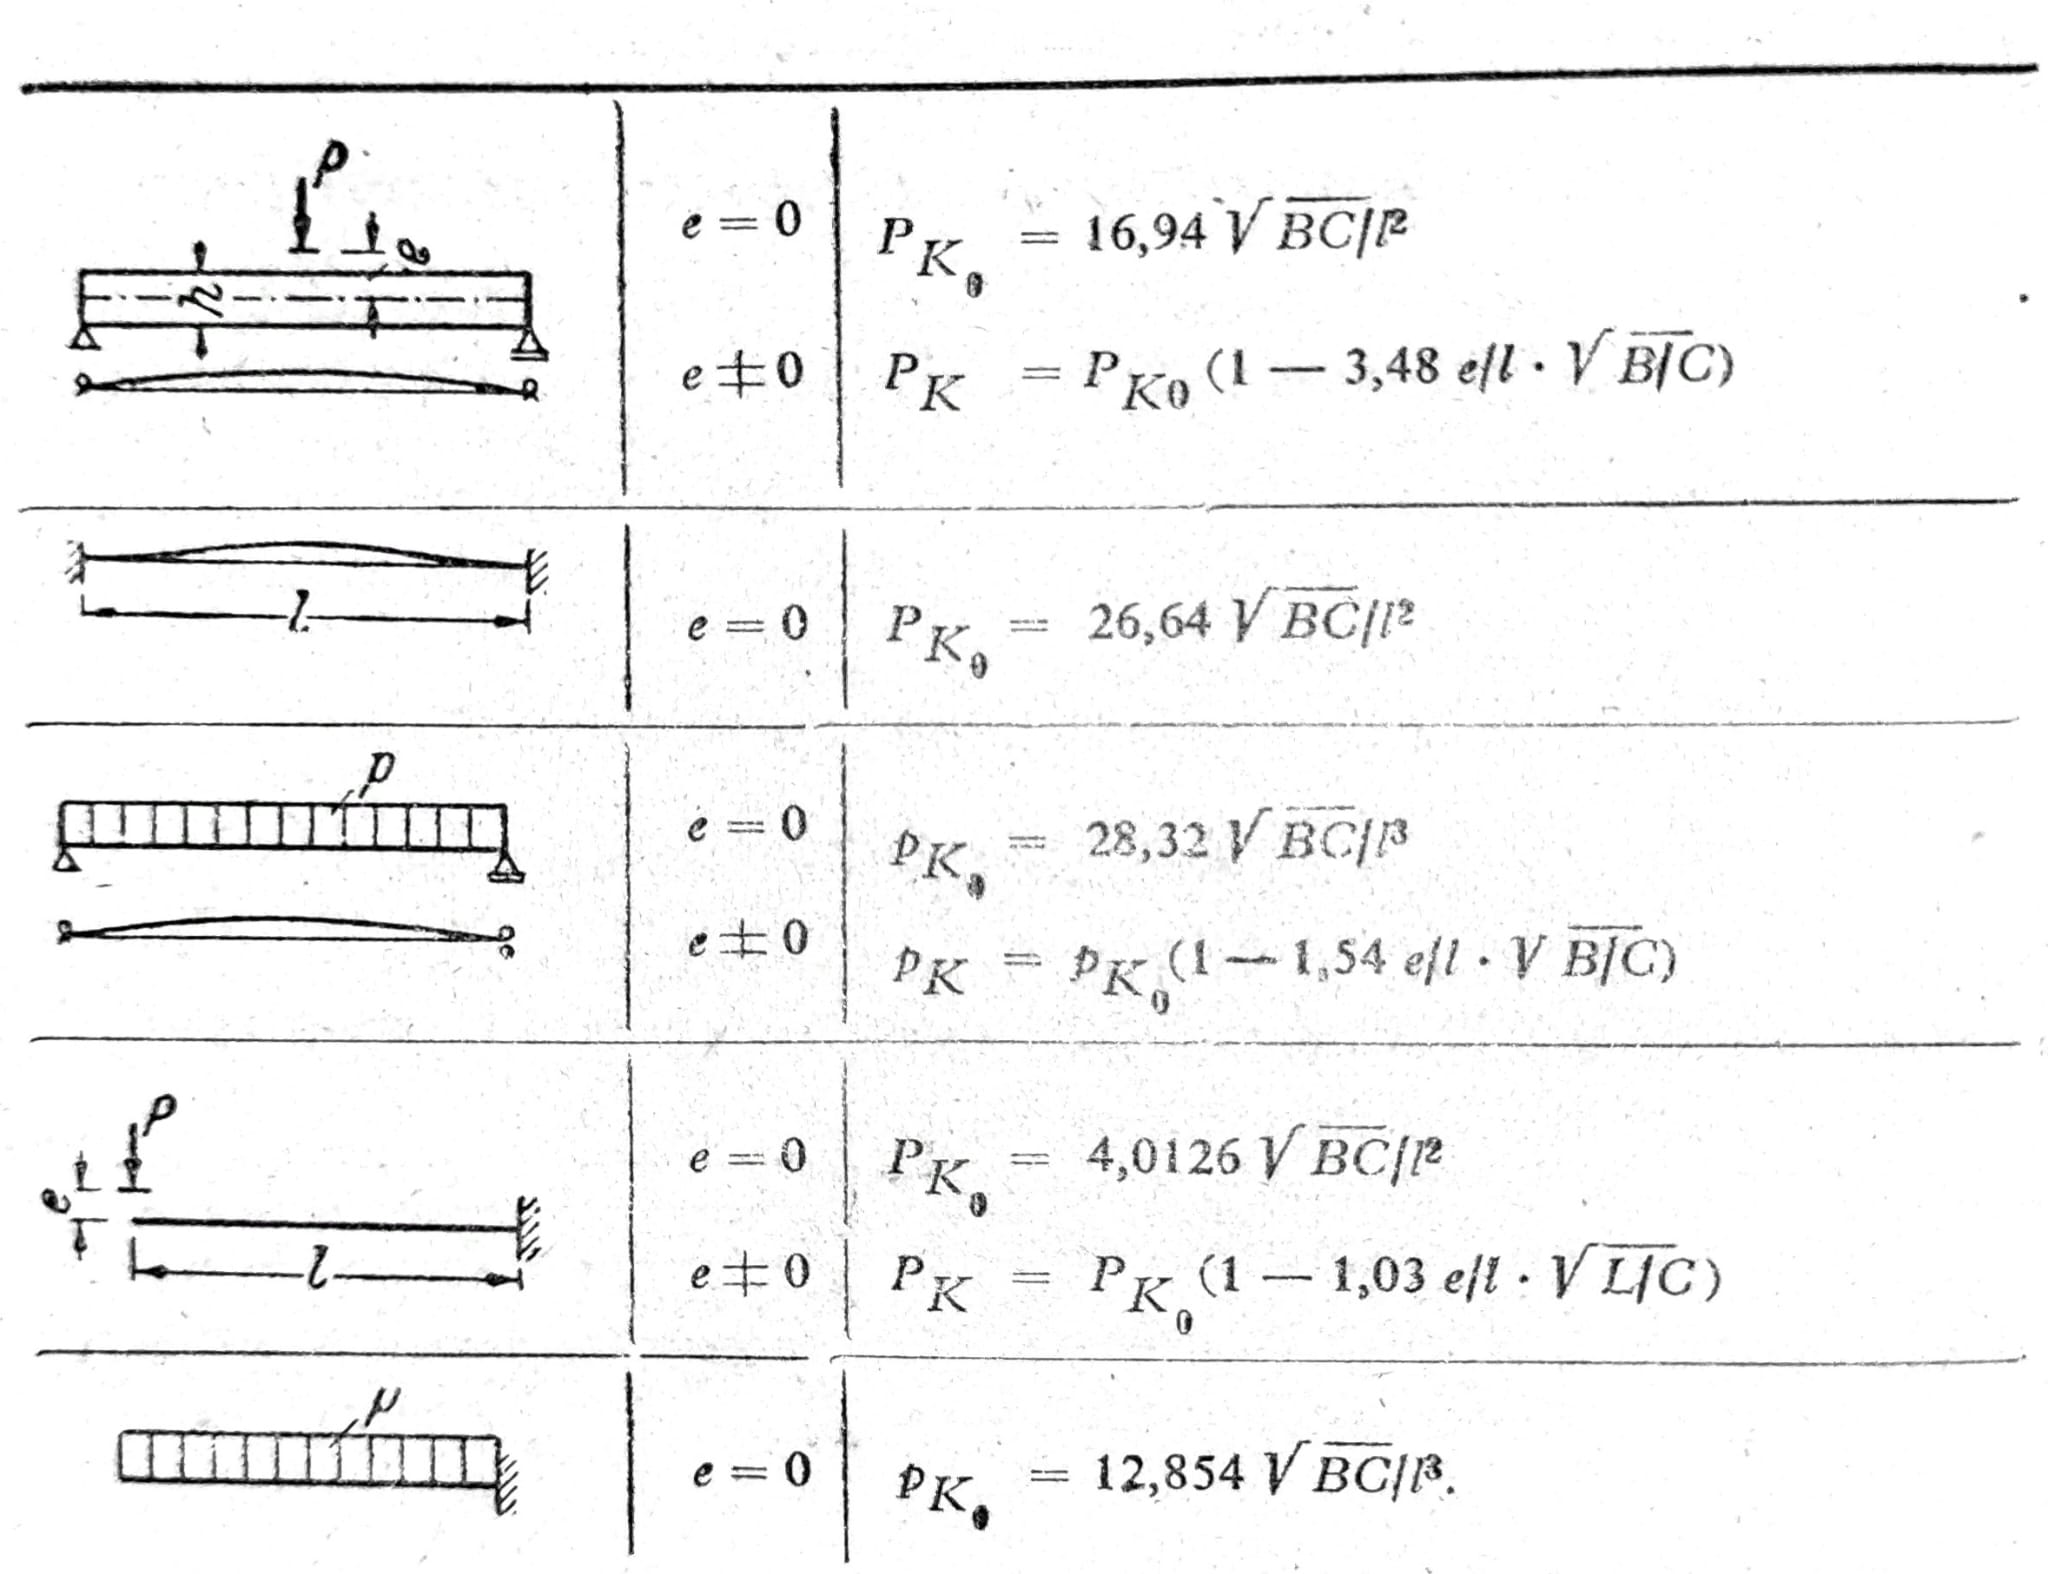
b) その他の横座屈の場合
c) 曲げモーメントと圧縮力による横座屈
図 3 に示す例では、N1=-D(圧縮)、p=0、次に C*=0 とした。すると微分方程式 (5) は簡単になり、次のようになる
ϑ’’’’ + λ2 ϑ’’ = 0, (9)
ここで λ__2 = ɱ__2_/BC + D/B_. (9a)
微分方程式の解 (9) は再び式 (8) で与えられるが、ただし今度は λ が別の値を表す。

図3
図 3の例では、a) と同様に、輪郭条件 ϑ=0 および ϑ’’=0 が z=0 と z=l に対して成り立つ。したがって、A1 に対する条件方程式も形式的に同一であり、横座屈の条件 Δ=sin λl=0 も同様である。臨界荷重は λl=nπ(n=1,2,3)を満たし、最小値は
ɱK2/BC + DK/B = (π/l)2. (10)
D=0 に対しては、式 (8c) による横座屈モーメントが得られ、純圧縮荷重 (ɱ=0) に対しては Euler-の座屈力 _DK=B(π/l)_2 が得られる。
図 3 に示された場合は、y-z 平面内の偏心曲げとして表すべきである。したがって、先に考察した安定問題は、曲げ面外への座屈であり、横方向曲げ u とねじり ϑ を伴う。
両端が固定されている場合(ϑ=0 および ϑ’=0)には、境界条件から Δ=0 を用いて、横座屈の条件が得られる
λ__l ∙ sin λ__l = 2(1-cos λl), (11)
根を λ__l=m__π (m=2,4,∙∙∙) とし、横座屈力を伴う
ɱ__K__2/BC + DK/B = (2_π_/l)2.