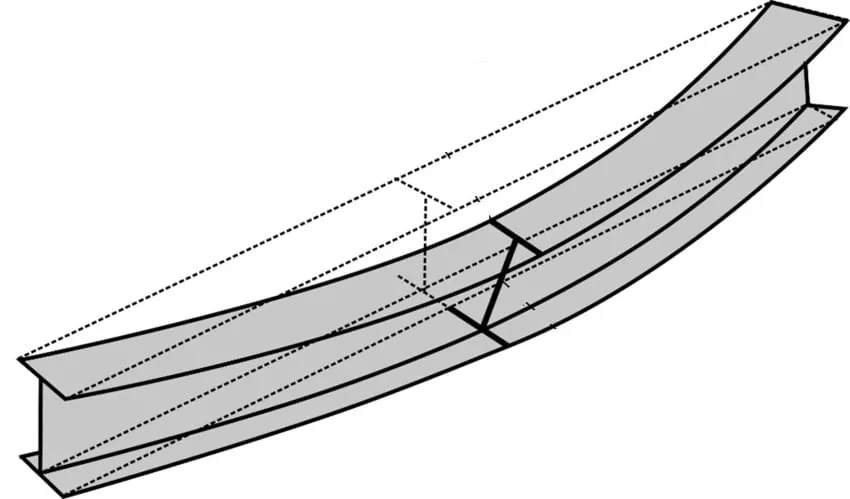
मोडनमा हुने बकलिङ का लागि, सन्तुलन परिवर्तन हुँदा दण्ड एक मुख्य समतलमा मोडिन्छ।
तर त्यस्ता स्थिरताका अवस्थाहरू पनि हुन्छन्, जसमा छड, अर्थात् बीम, सन्तुलन परिवर्तन हुँदा केवल मोडिँदैनन्, बरु ट्विस्ट पनि हुन्छन् (चित्र 60a)। सहारकहरूको अवस्थामा यस घटनालाई पार्श्विक वक्रण भनिन्छ, र संकुचित छडहरूमा, जुन वक्रणको बेला टॉर्सनमा पनि परेका हुन्छन्, टॉर्सनसहितको वक्रण को कुरा गरिन्छ।
दुवै घटनाका लागि मरोडविरुद्धको कडाइ C को मात्रा, अर्थात् घुमाइ प्रतिरोध C* निर्णायक महत्त्वको हुन्छ। त्यसैले मरोडसँग सम्बन्धित सन्तुलनको परिवर्तनमा मुख्यतः मोडिनेविरुद्धको कडाइ बढाउने उपायहरू (उपयुक्त अनुभाग-आकार, अनुप्रस्थ फ्रेम, पार्श्व सहाराहरू आदि) बाट प्रभाव पार्न सकिन्छ। अर्कोतर्फ, खुला अनुभाग भएका पट्टी-जस्ता रडहरू मरोडका बेला बकलिङप्रति विशेष रूपमा संवेदनशील हुन्छन्।
पार्श्व बकलिङका लागि अवकल समीकरण
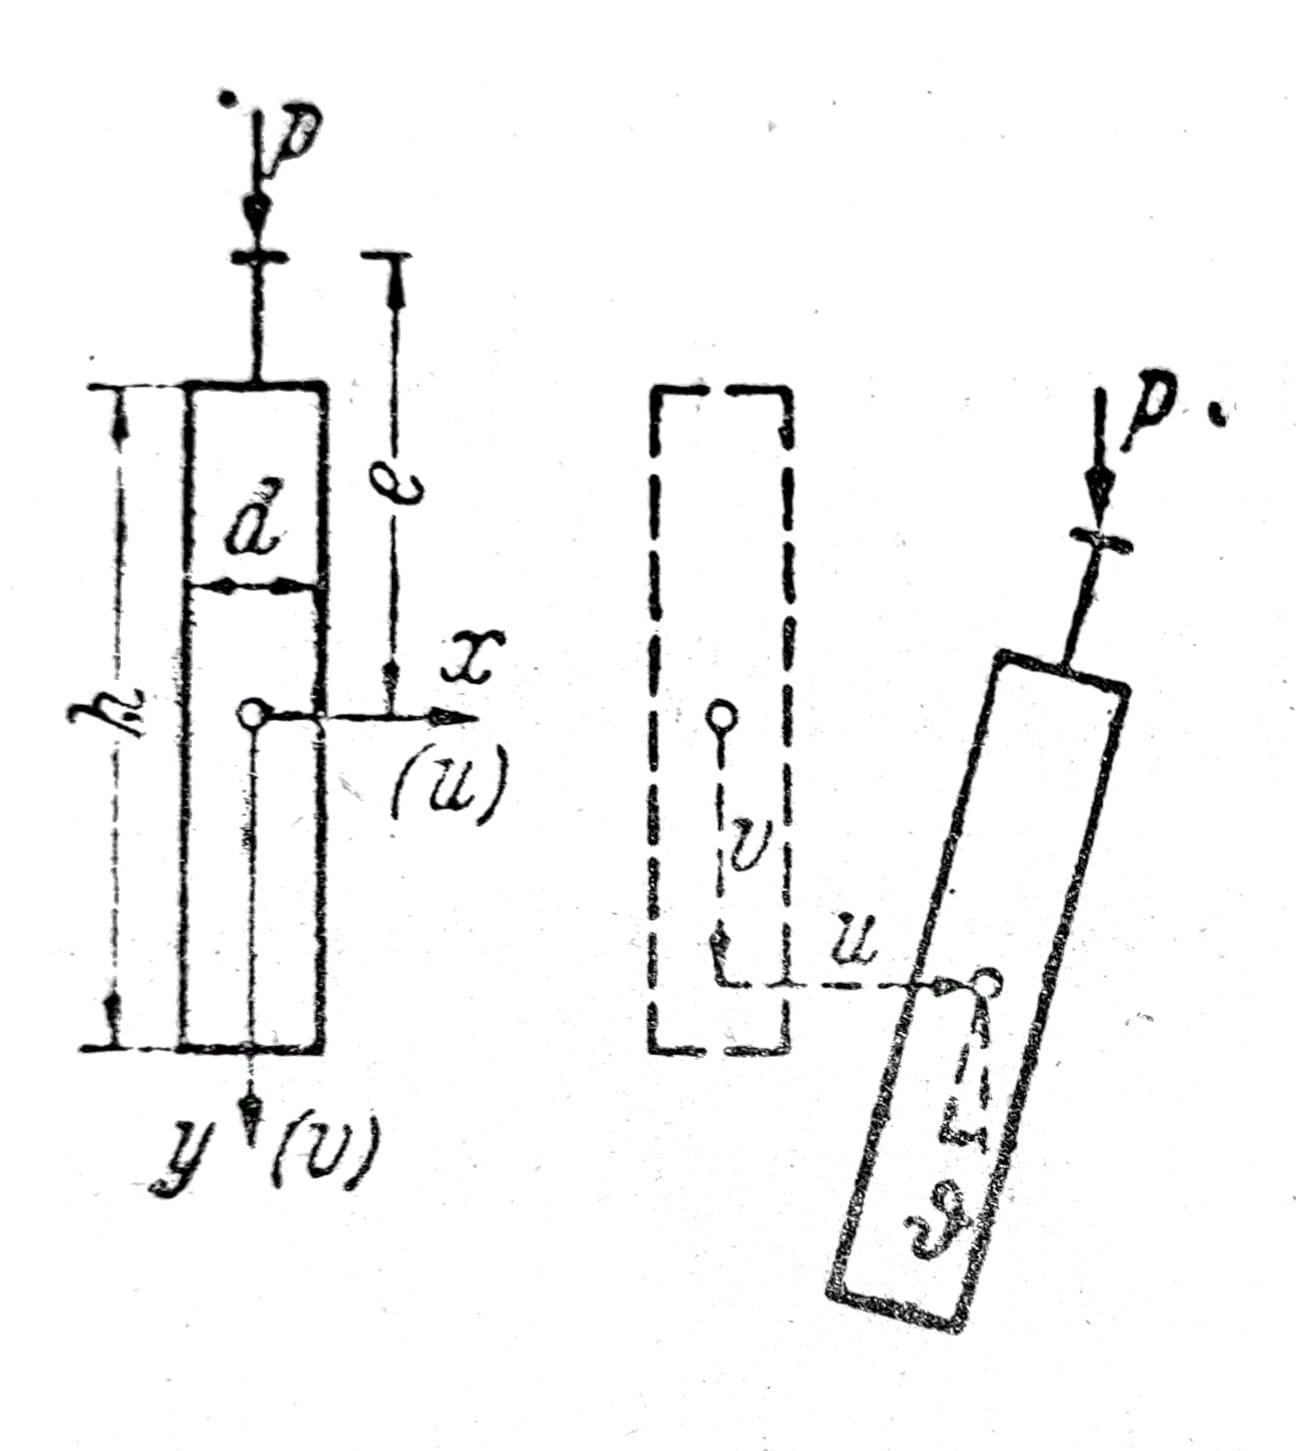
आकृति 1a
मानौँ एउटा सीधा गर्डरका जडत्व आघूर्णहरू स्थिर छन् र तिनीहरूको परिमाण धेरै असमान छ Ix >> Iy. भार y-z-समतलमा पर्छ, त्यसैले गर्डर यस मुख्य समतलमा वक्र हुनेछ (u=ϑ=0 )। अनुभव र सिद्धान्त दुवैले देखाउँछन् कि यो सन्तुलन अवस्था सुरुमा स्थिर हुन्छ, तर बढी भारमा अस्थिर हुन्छ। यो दोस्रो सन्तुलन अवस्था अनुप्रस्थ बक्रतासँग u र ϑ टर्सनसँग सम्बन्धित छ।
तलतिर पार्श्व बक्लिने (lateral buckling) का लागि अवकल समीकरण निकाला गरिनेछ। u र ϑ का समीकरणहरू समघात (homogeneous) छन्। यदि सीमाशर्तहरू पनि समघात भए भने बीमको पार्श्व बक्लिने केवल समस्याका स्वमूल्यहरू (eigenvalues) का लागि मात्र सम्भव हुन्छ, अर्थात् माथि वर्णित अव्यवस्थित बीमका लागि u र ϑ सुरुमा शून्य नै रहन्छन्। पार्श्व बक्लिनेको शर्त—छडको बक्लिनेमा जस्तै—समाकलन स्थिराङ्कहरूका लागि समघात सीमासमीकरणहरूको गुणांक आव्यूहको निर्धारक शून्य बराबर राखेर प्राप्त हुन्छ। हामी देख्नेछौं कि पार्श्व बक्लिनेमा पनि प्रत्यास्थ सन्तुलनको वास्तविक शाखा–बिन्दु हुन्छ।
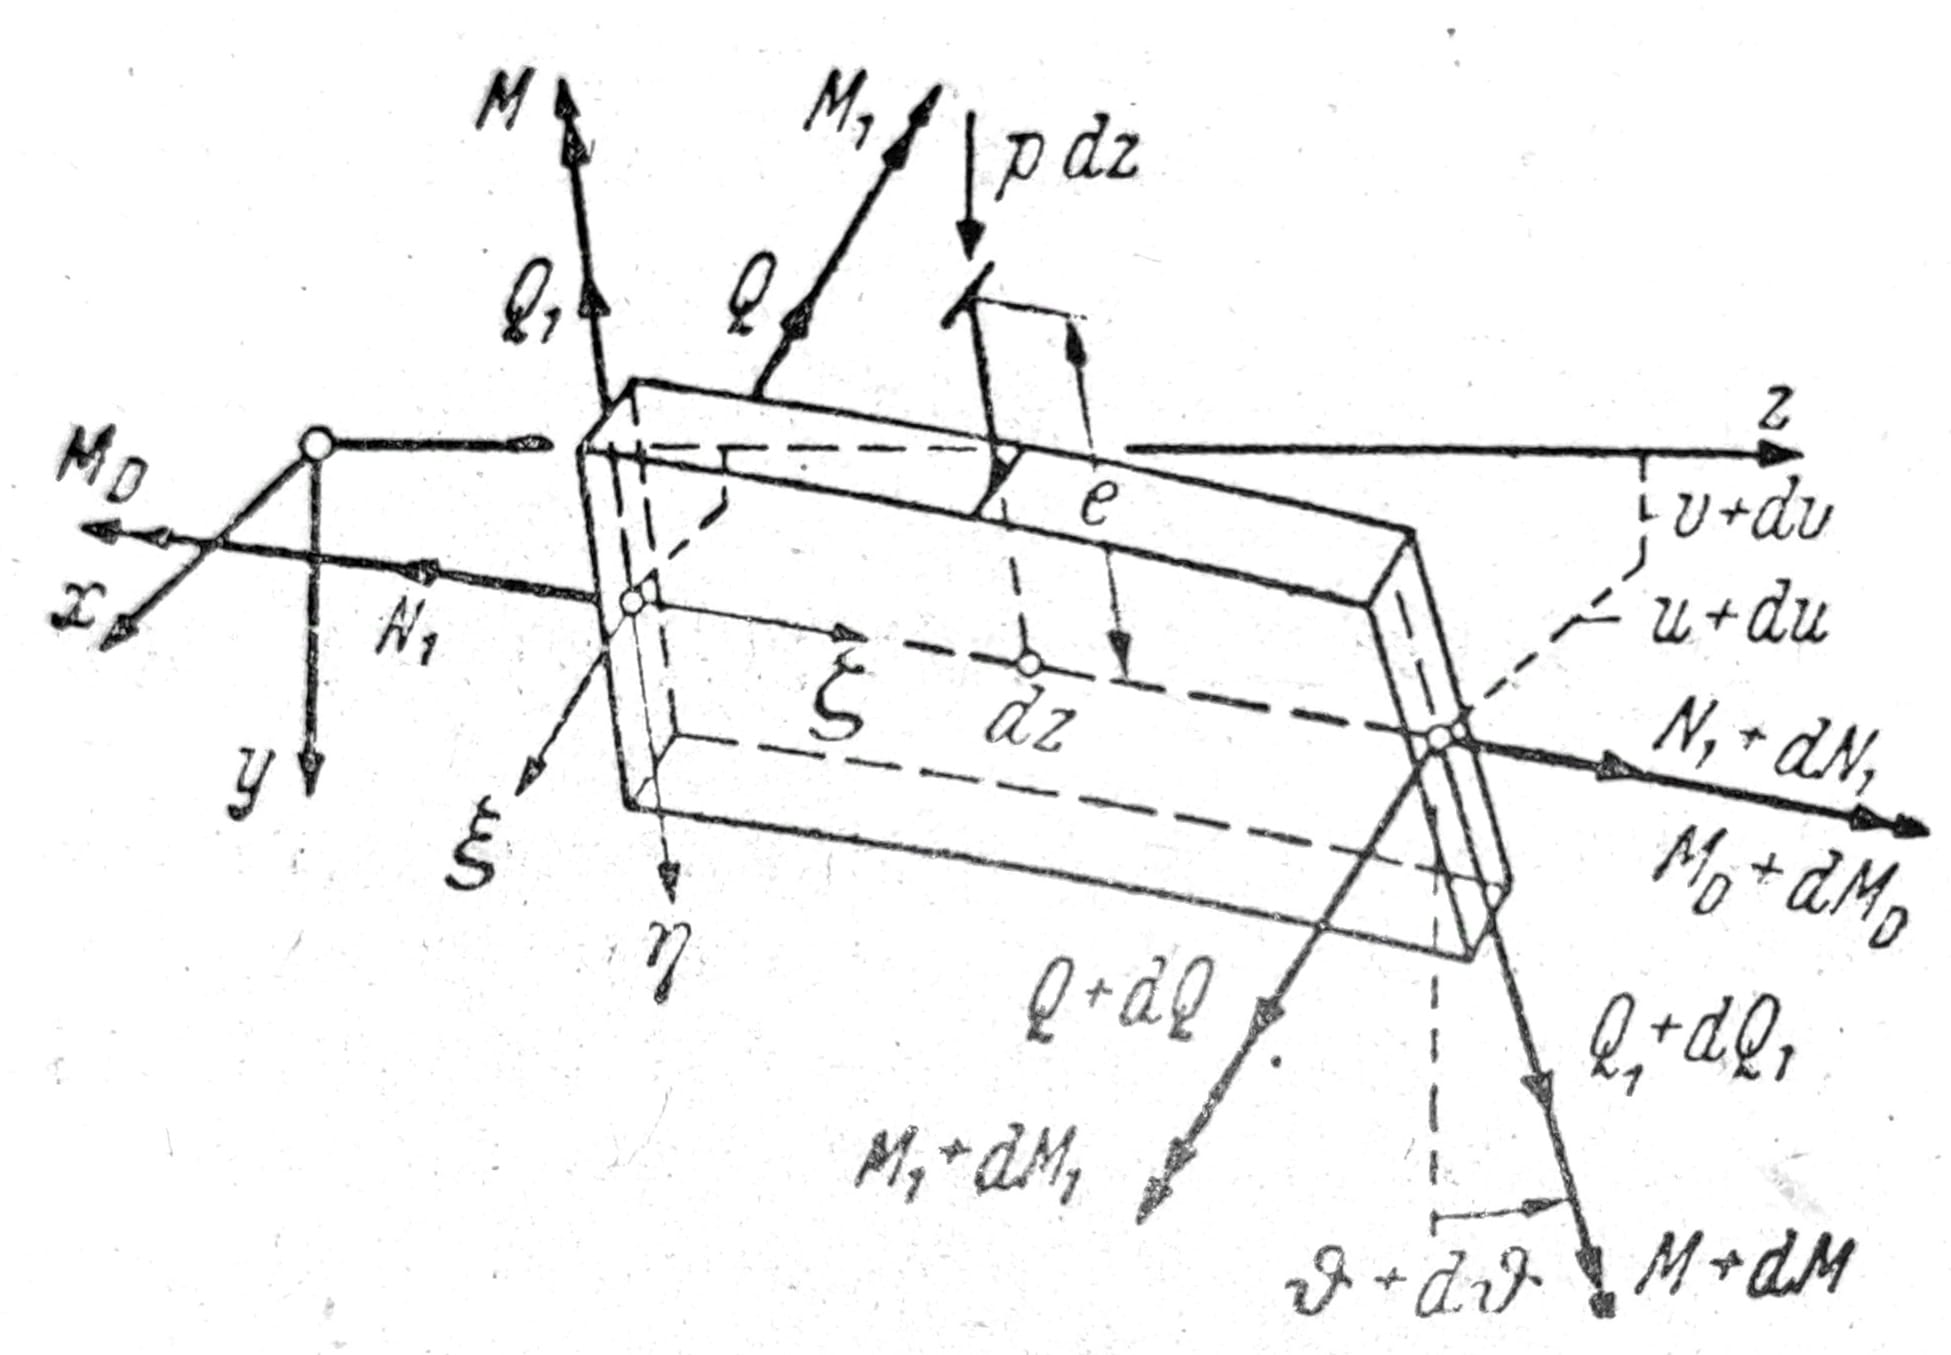
चित्र 1b
चित्रमा 1b लम्बाइ dz भएको बीम तत्त्व प्रस्तुत गरिएको छ। तनावका परिणामीहरू N1, Q1, M1, साथै वक्रता κ__1 भारमा निर्भर हुन्छन् र अन्तिम मानका हुन्छन्। Q, M, MD प्रारम्भिक सन्तुलन अवस्थामामा शून्य हुन्छन्, र पार्श्व वक्रण सुरु भएपछि मात्र शून्यबाट फरक हुन्छन्। पार्श्व वक्रणको सुरुवातसँग सम्बन्धित अन्तिम मानहरू अति साना हुन्छन्, साथै सम्बन्धित विकृतिहरू κ र d__ϑ/dz पनि।
तत्व dz का दुवै अन्तिम काटहरू दोहोरो-वक्र धुरीसँग लम्बवत् समतलमा पर्छन् र यी लम्बवत् समतलहरूमा तिनमा घुमाउरोपन हुनेछ।
किनकि हामीलाई — छडको बक्रणमा जस्तै — पहिलो प्राथमिकतामा क्रान्तिक भारको परिमाण, अर्थात् पार्श्व बक्रणको सुरुआत, र विकृतिको परिमाण कम महत्त्वको हुन्छ, त्यसैले Q, M, MD का परिमाणहरूलाई κ वा ϑ’ सँग गुणन गर्दा दोस्रो क्रमका साना परिमाणका रूपमा बेवास्ता गर्न सकिन्छ। त्यसैले थप सरलीकरणका लागि मुख्य वक्रता κ1 लाई पनि अति सानो मान्नेछौँ र यसलाई κ र ϑ’ जस्तै व्यवहार गरिनेछ।
नोट: κ__1 को प्रभावलाई सरल विशेष अवस्थामा पनि सैद्धान्तिक रूपमा मूल्याङ्कन गर्नुपर्छ (भारका रूपमा स्थिर झुकाउने आघूर्ण M)। भवन-प्रविधिका अधिकांश आवश्यकतामा κ__1 लाई उपेक्षा गर्न सकिन्छ। उदाहरणका लागि, हामी कल्पना गर्न सक्छौँ कि सम्बन्धित भार अवस्थाका लागि बीम यति “उठाइएको” छ कि महत्वपूर्ण भारका लागि ठीक κ__1=0 हुन्छ।
ξ, η, ζ दिशाहरूमा बलका अवयवहरूको सन्तुलन तथा उही अक्षहरू सम्बन्धी आघूर्ण अवस्थाहरूबाट, माथि उल्लेखित उपेक्षापछि प्राप्त हुन्छ
Q’ + N1u’’ – Q1__ϑ’ + pϑ = 0_,_ (1a)
Q1’ + p = 0_,_ (1b)
N1’ = 0_,_ (1c)
M1’ – Q1 = 0_,_ (1d)
MD’ + Q + M1__ϑ’ = 0_,_ (1e)
MD’ – M1u’’ + pe ϑ = 0_._ (1f)
समीकरण (1c, d र b) बाट प्राप्त हुन्छ
N1 = const.,
Q1 = M1’, (2)
p = - Q1’ = - M1’’.
Q1 लाई समी. (1a) बाट हटाउँदा प्राप्त हुन्छ
Q’ = (M1’ ϑ_)’ – N1u’’_. (3a)
समीकरण (1e) बाट त्यसरी Q हटाइनेछ, त्यसपछि u ’’ लाई u’’ = (MD’ + pe ϑ_)/M1_ मार्फत
(M+M1 ϑ_)’’ – N1/M1_ ∙ (MD’ + pe ϑ_) =_ 0_._ (3b)
ϑ का लागि अवकल समीकरण प्राप्त गर्न निम्न क्षण र विकृतिबीचका सम्बन्धहरू प्रस्तुत गरिन्छ
M1 = -B1_∙v’’,_ (4a)
M = +B_∙_u’’, (4b)
MD = +C_∙ϑ’ – EC*∙ ϑ’’’,_ (4c)
जहाँ B1=EIx र B=EIy ले बीमको बाङ्गिने कठोरता जनाउँछन्, C ले मरोडिने कठोरता जनाउँछ, र C* ले वक्रण प्रतिरोध। हाम्रो आगामी गणनामा सरलताका लागि C* भएका पदहरू हटाइनेछन्। यदि समीकरणहरू, उदाहरणका लागि, I-प्रोफाइलमा लागू गर्नुपर्छ भने तिनलाई उचित रूपमा परिपूरक बनाउनुपर्छ। v’’ पदलाई उपेक्षा गर्नुको अर्थ B1=∞ भन्ने मान्यतासरह हो।
यदि M र MD लाई सम. 4 को सहायताले हटाइयो भने, स्थिर अनुप्रस्थ काट भएको बीमको पार्श्व बकलिङका लागि अन्तरकल समीकरण प्राप्त हुन्छ
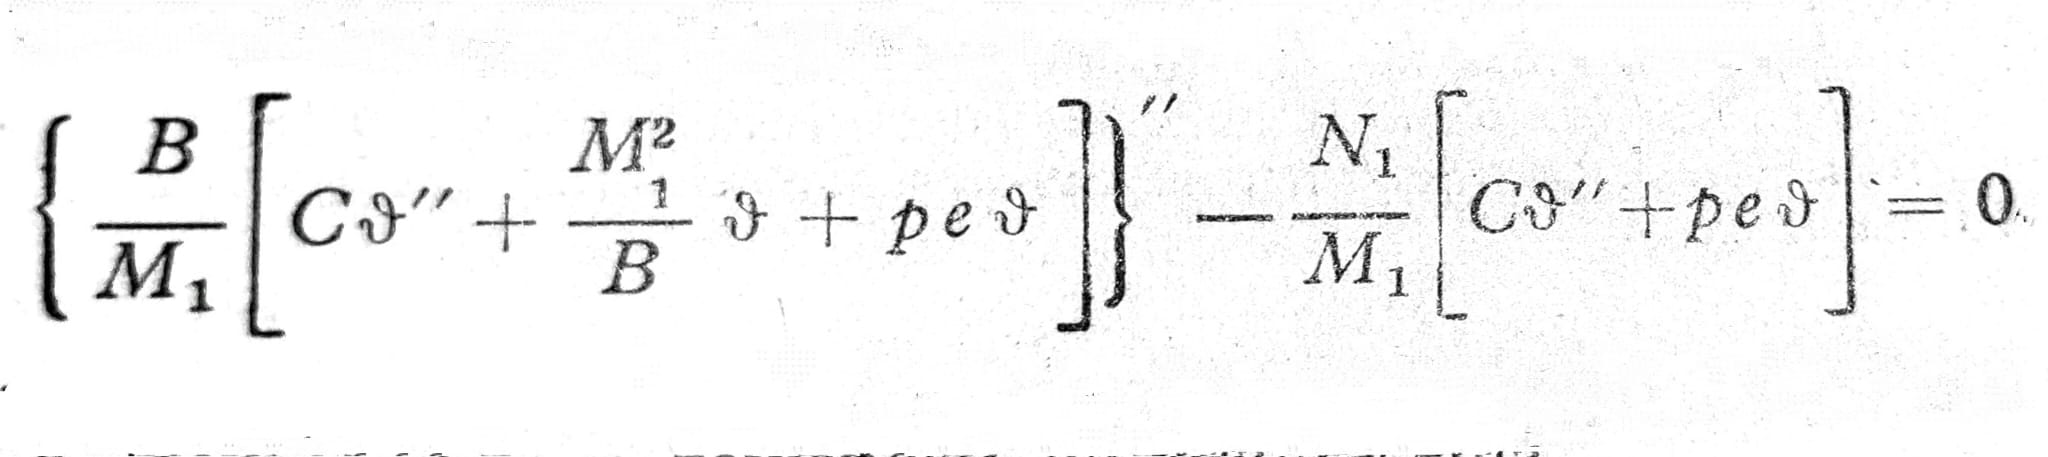
अवकल समीकरण (5) ϑ का सन्दर्भमा समजातीय र चौथो क्रमको छ। M1 भारका आधारमा z को एक ज्ञात फलन हो।
नियत मोडन आघूर्ण भएको बीम
मानौँ p=N1=0, साथै Mx=ɱ=const। काटमा फ्ल्याञ्ज छैन (सघन छ) र बीम अनुप्रस्थ काटका आयामहरूको तुलनामा लामो छ, त्यसैले हामी C*=0 राख्न सक्छौँ। त्यसपछि समीकरण (5) M1=ɱ का कारण सरल हुन्छ, त्यसैले:
ϑ’’’’ + ɱ2/BC∙ ϑ’’ = 0, (6)
वा संक्षेपमा λ2_=ɱ__2/BC_
ϑ’’’’ + λ2 ϑ = 0. (6a)
a) दुवै छेउमा फोर्क-जस्तो आधार भएको बीम

क्र.2
z=0 र z=l मा आधार टेकाइ काँटेजस्ता आधारहरू (चित्र 2) को रूपमा हुन्छ, जसले u र v झुकाइलाई अनुमति दिन्छ, तर अन्तिम काटहरूको घुमाइ रोक्छ; ϑ=0. किनकि x दिशामा कुनै जकडाइ छैन (अर्थात् M=0, वा समीकरण (4) अनुसार पनि u’’=0), u’’ का लागि समीकरणबाट MD’=0 र यसरी समीकरण (4c) बाट दोस्रो सीमा शर्त ϑ’’=0 प्राप्त हुन्छ।
समीकरण (6a) को सामान्य समाधान हो
ϑ(z) = A1∙sinλz + A2∙cosλz + A3∙λz + A4. (7)
सीमीय अवस्थाहरूबाट प्राप्त हुन्छ
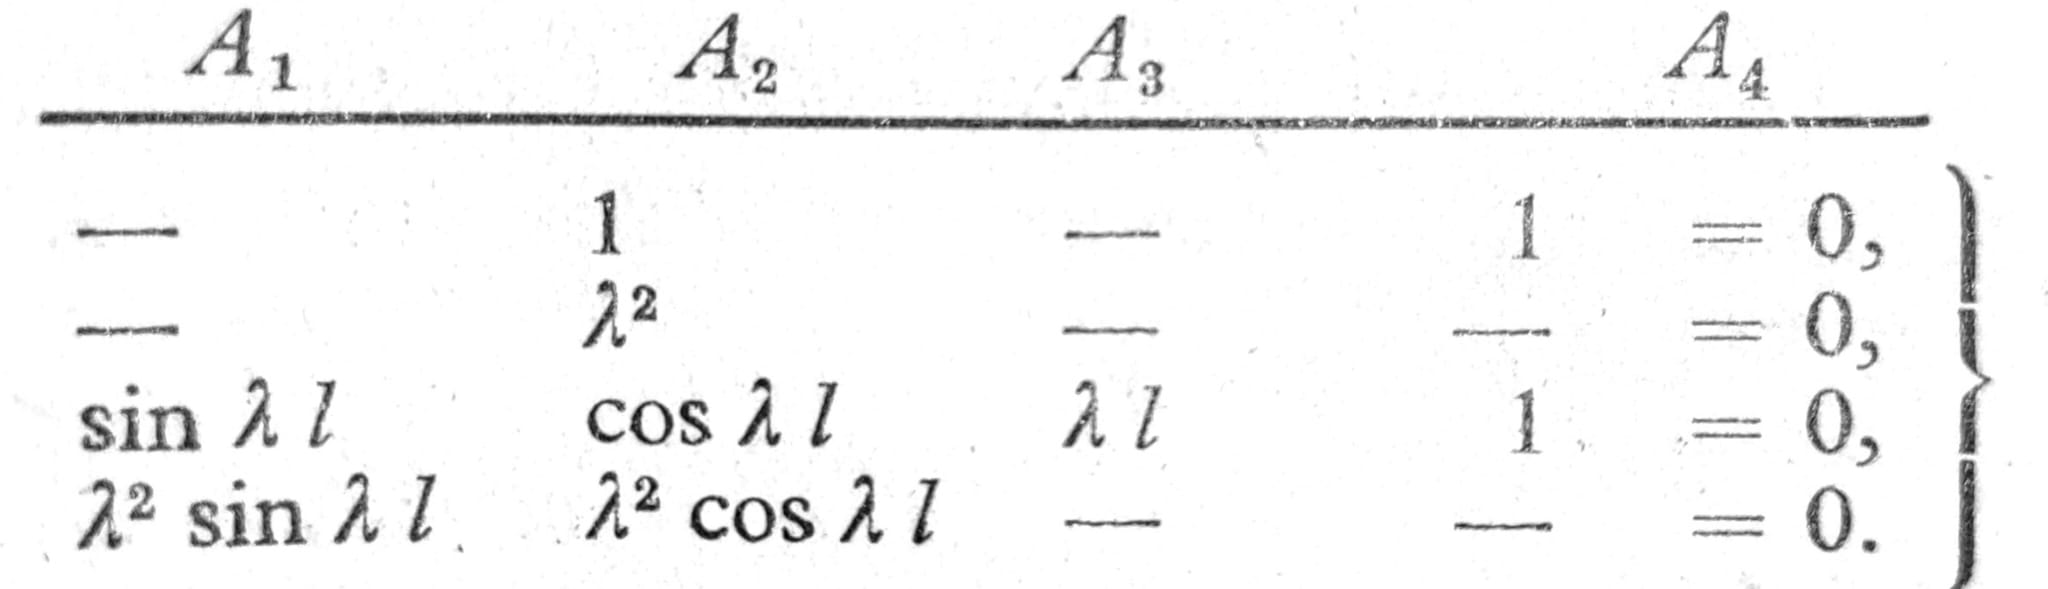
यो समघन समीकरण प्रणालीमा हुन्छः
- सामान्य समाधान A1 = A2 = ∙∙∙ = 0, जससँग ϑ=0, u’’=0 वा u=0 मेल खान्छ, जसमा बीम पार्श्व रूपमा बकल हुँदैन।
- स्वयं समाधानहरू Δ=0 वा sin λ__l=0 अनुसार। पार्श्व बकलिङको यस अवस्थाका मूलहरू λ__l=n__π (सँग n=1,2,3,∙∙∙) हुन् र सम्बन्धित आलोचनात्मक moment लोडहरू
ɱ__K = _√_BC ∙ _n__π/_l. (8b)
पार्श्व बकलिङको न्यूनतम मोमेन्ट
min__ɱ__K = _√_BC ∙ π/l (8c)
n=1 मा प्राप्त हुन्छ। उपयुक्त समाधान समीकरण (1f) को प्रयोगबाट हो:
ϑ(z) = A1 ∙ sin πz/l (8d)
u(z) = C/ɱK ∙ ϑ(z).
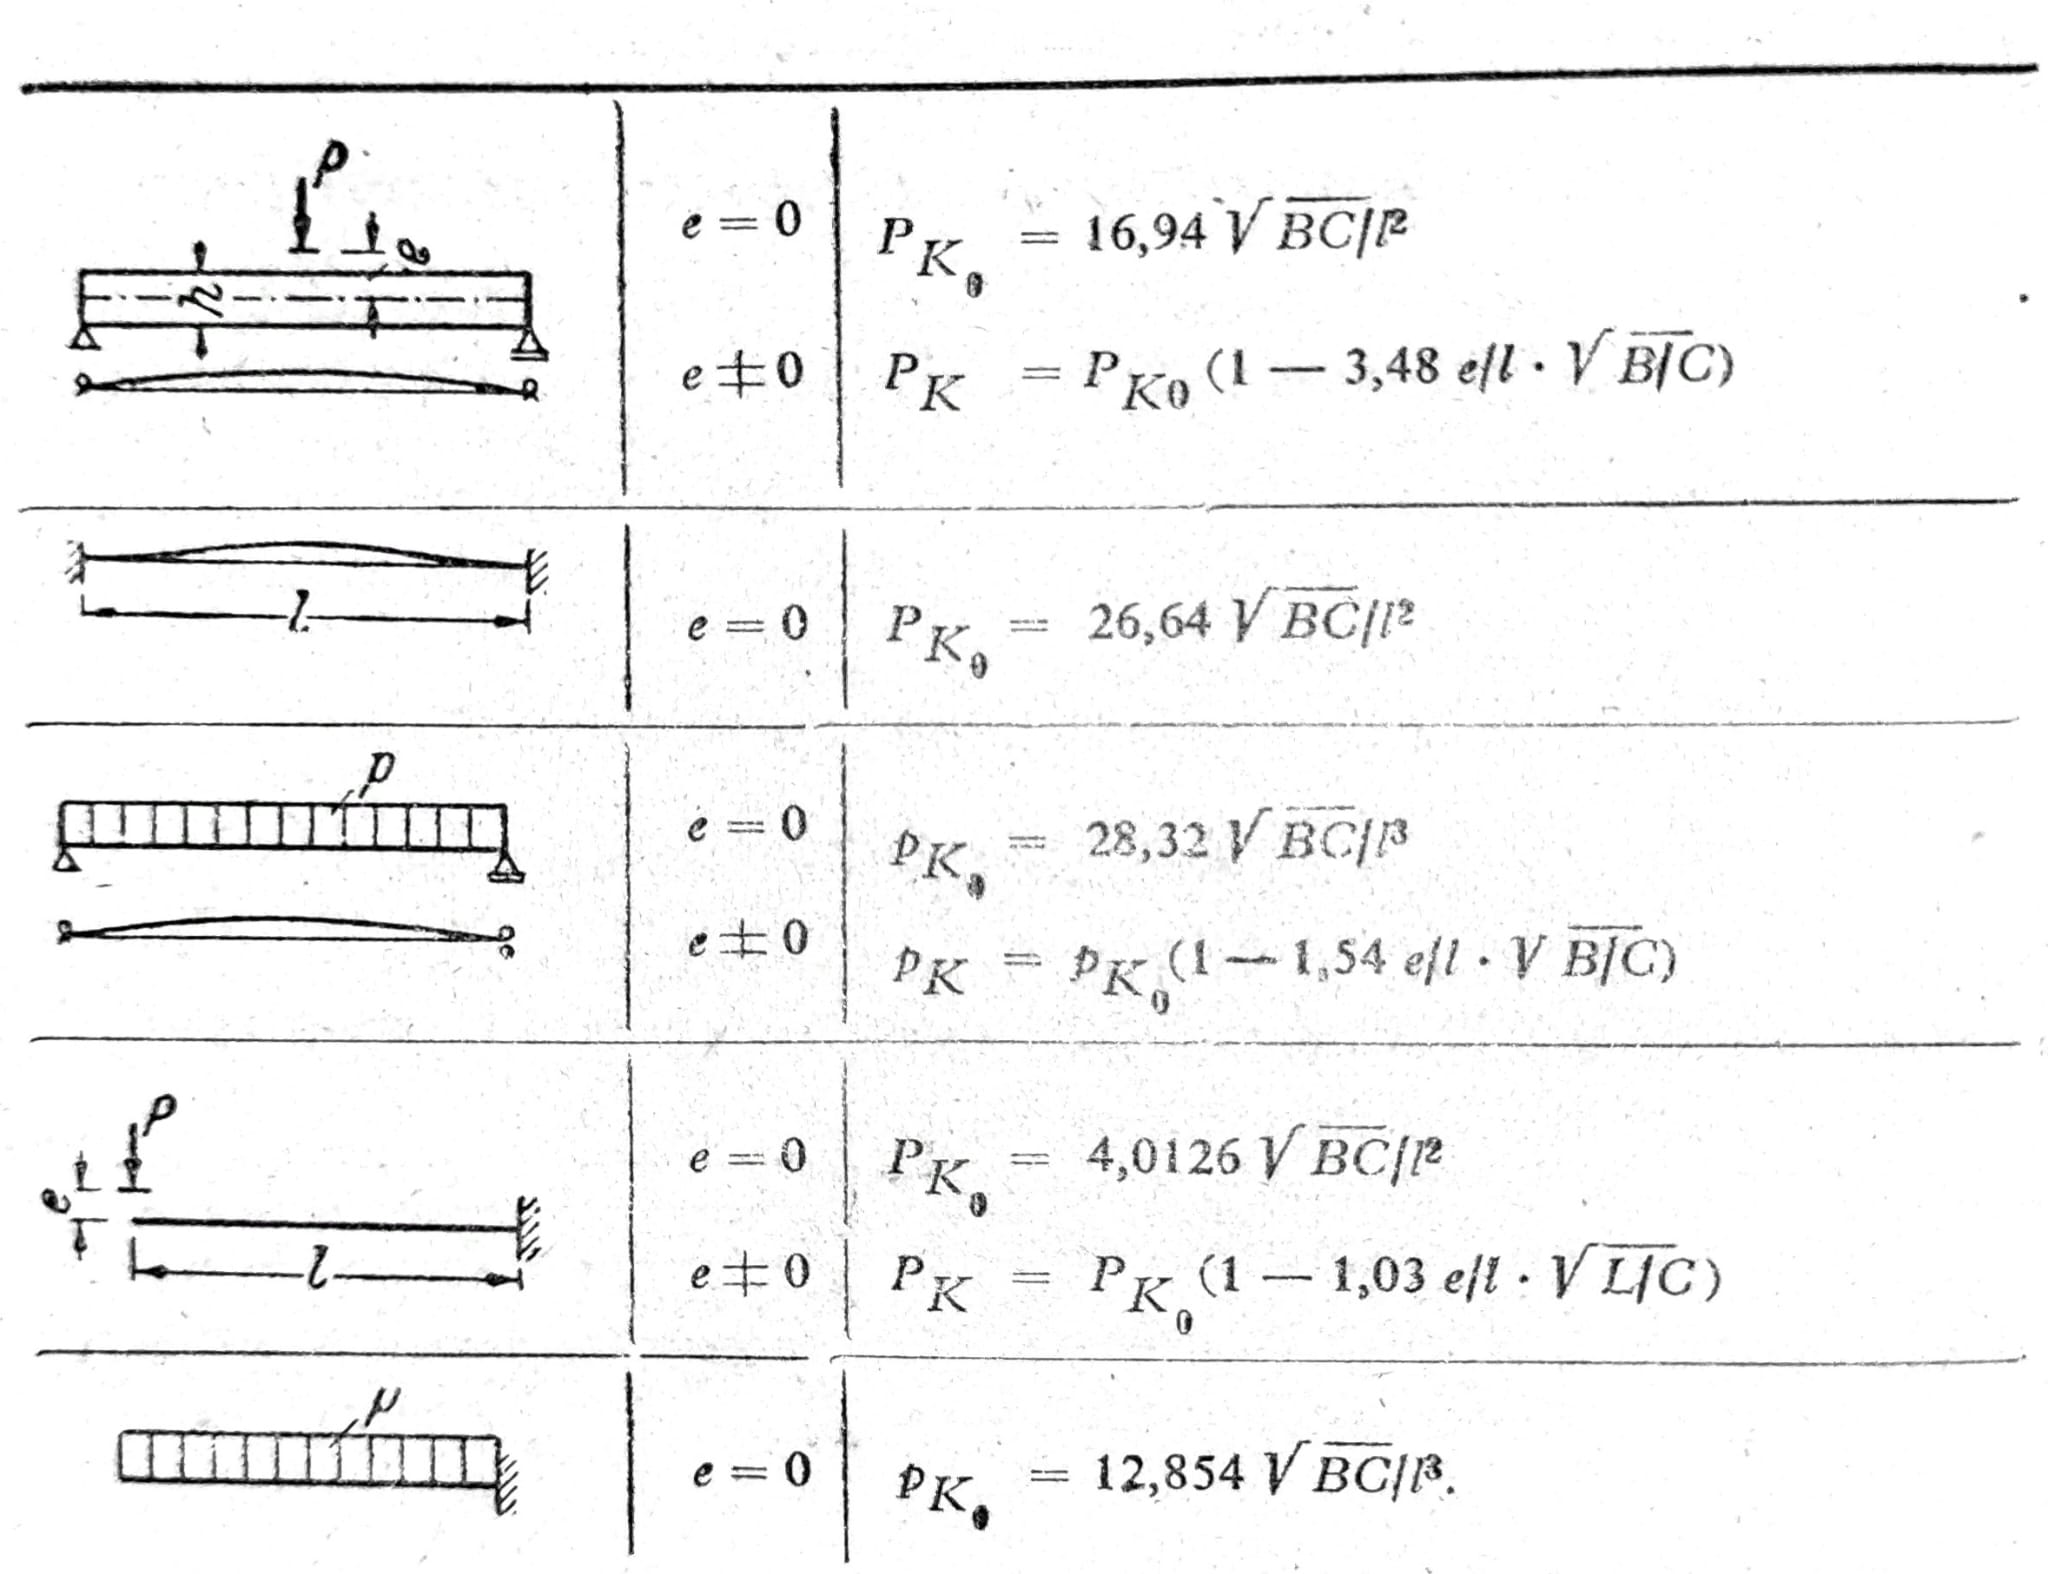
b) अन्य पार्श्व बकलिङका अवस्थाहरू
c) बङ्गाउने क्षण र थिच्ने बलका कारण हुने पार्श्व बक्लिने
sl. 3 मा देखाइएको उदाहरणका लागि N1=-D (दाब), p=0, त्यसपछि C*=0 राखिएको छ। त्यस अवस्थामा भिन्न समीकरण (5) सरल बनाइन्छ र यस्तो हुन्छ
ϑ’’’’ + λ2 ϑ’’ = 0, (9)
जहाँ λ__2 = ɱ__2_/BC + D/B_. (9a)
अवकल समीकरण (9) को समाधान फेरि समीकरण (8) द्वारा दिइएको छ, केवल अब λ ले अर्को मान जनाउँछ।

क्र.3
उदाहरणका लागि चित्र 3 मा, a) का लागि जस्तै, ϑ=0 र ϑ’’=0 का सीमारेखा सर्तहरू z=0 र z=l का लागि लागू हुन्छन्। त्यसैले A1 का सर्तसहितका समीकरणहरू औपचारिक रूपमा उही हुन्छन् र पार्श्व बकलिङको सर्त Δ=sin λl=0 पनि उही हुन्छ। क्रान्तिकारी लोडिङले λl=nπ (n=1,2,3) सम्बन्ध पूरा गर्छ र न्यूनतम मान हो
ɱK2/BC + DK/B = (π/l)2. (10)
D=0 का लागि त्यहाँबाट बाङ्गिने प्रतिरोधको मोमेंट समीकरण (8c) अनुसार प्राप्त हुन्छ र शुद्ध दाब भारका लागि (ɱ=0) Euler-को बाङ्गिने बल _DK=B(π/l)_2 हुन्छ।
आकृति 3 मा देखाइएको अवस्था y-z समतलमा केन्द्रविचलित मोडन भनेर चिनिन्छ। त्यसैले अघि विचार गरिएको स्थिरताको अवस्था भनेको मोडनको समतलबाट बाहिरको मुडाइ हो, जुन पार्श्व मोडन u र टर्सन ϑ सँग सम्बन्धित छ।
यदि दुवै छेउ जकडिएका छन् (ϑ=0 र ϑ’=0) भने, किनारी अवस्थाहरूबाट, Δ=0 को सहायताले, पार्श्व बकलिङको सर्त प्राप्त हुन्छ
λ__l ∙ sin λ__l = 2(1-cos λl), (11)
जडहरू λ__l=m__π (m=2,4,∙∙∙) र पार्श्व बकलिङ बलहरूसहित
ɱ__K__2/BC + DK/B = (2_π_/l)2.