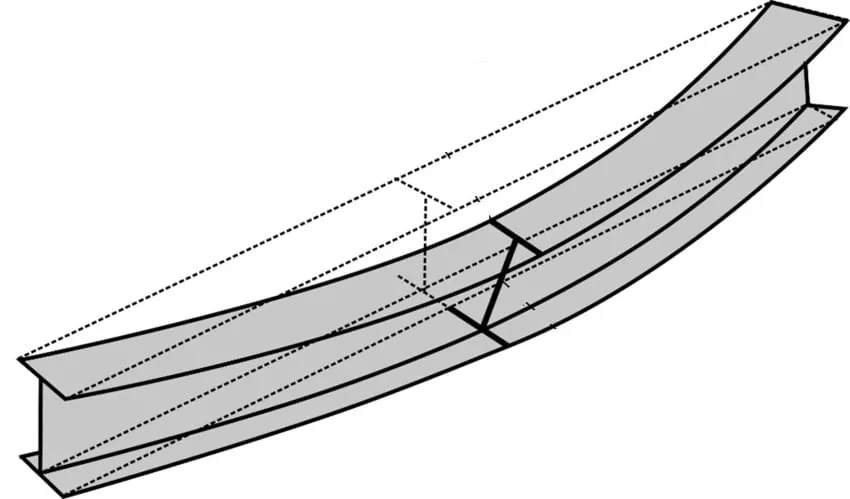
ਮੁੜਨ ਦੌਰਾਨ ਬਕਲਿੰਗ ਲਈ, ਸੰਤੁਲਨ ਵਿੱਚ ਤਬਦੀਲੀ ਵੇਲੇ ਛੜ ਇੱਕ ਮੁੱਖ ਤਲ ਵਿੱਚ ਮੁੜੀ ਹੋਈ ਹੁੰਦੀ ਹੈ।
ਪਰ ਕੁਝ ਐਸੇ ਸਥਿਰਤਾ ਦੇ ਮਾਮਲੇ ਵੀ ਹੁੰਦੇ ਹਨ ਜਿਨ੍ਹਾਂ ਵਿੱਚ ਛੜ, ਅਥਵਾ ਬੀਮ, ਸੰਤੁਲਨ ਬਦਲਣ ’ਤੇ ਨਾ ਸਿਰਫ਼ ਮੁੜਦੇ ਹਨ ਬਲਕਿ ਮਰੋੜੇ ਵੀ ਜਾਂਦੇ ਹਨ (ਚਿੱਤਰ 60a)। ਸਹਾਰੇ ਵਾਲੇ ਤੱਤਾਂ ਵਿੱਚ ਇਸ ਘਟਨਾ ਨੂੰ ਪਾਸੇ ਵੱਲ ਮੁੜਨਾ, ਜਦਕਿ ਦਬਾਏ ਗਏ ਛੜਾਂ ਵਿੱਚ, ਜੋ ਮੁੜਨ ਦੌਰਾਨ ਟੋਰਸ਼ਨ ਦੇ ਅਧੀਨ ਵੀ ਹੁੰਦੇ ਹਨ, ਟੋਰਸ਼ਨ ਨਾਲ ਮੁੜਨਾ ਕਿਹਾ ਜਾਂਦਾ ਹੈ।
ਦੋਵੇਂ ਘਟਨਾਵਾਂ ਲਈ ਮੋੜ-ਵਿਰੋਧੀ ਕਠੋਰਤਾ C, ਅਥਵਾ ਵਕਰਣ ਵਿਰੋਧ ਦਾ ਮਾਪ C* ਨਿਰਣਾਇਕ ਮਹੱਤਵ ਰੱਖਦਾ ਹੈ। ਇਸ ਲਈ ਟੋਰਸ਼ਨ ਨਾਲ ਸੰਬੰਧਿਤ ਸੰਤੁਲਨ ਦੇ ਬਦਲਾਅ ‘ਤੇ ਮੁੱਖ ਤੌਰ ‘ਤੇ ਉਹਨਾਂ ਉਪਾਅਾਂ ਰਾਹੀਂ ਅਸਰ ਪਾਇਆ ਜਾ ਸਕਦਾ ਹੈ ਜੋ ਮੋੜਣ ਵਿਰੋਧੀ ਕਠੋਰਤਾ ਵਧਾਉਂਦੇ ਹਨ (ਉਚਿਤ ਕੱਟ-ਆਕਾਰ, ਅੱਡੇ ਫਰੇਮ, ਪਾਸੇ ਦੀ ਸਹਾਰਾ ਆਦਿ)। ਦੂਜੇ ਪਾਸੇ, ਖੁੱਲ੍ਹੇ ਕੱਟ-ਭਾਗ ਵਾਲੀਆਂ ਪੱਟੀ-ਆਕਾਰ ਦੀਆਂ ਛੜਾਂ ਟੋਰਸ਼ਨ ਦੌਰਾਨ ਮੁਰਜਾਣੇ ਲਈ ਖ਼ਾਸ ਤੌਰ ‘ਤੇ ਸੰਵੇਦਨਸ਼ੀਲ ਹੁੰਦੀਆਂ ਹਨ।
ਬਾਜੂ ਵੱਲ ਝੁਕਾਅ ਲਈ ਡਿਫਰੈਂਸ਼ੀਅਲ ਸਮੀਕਰਨ
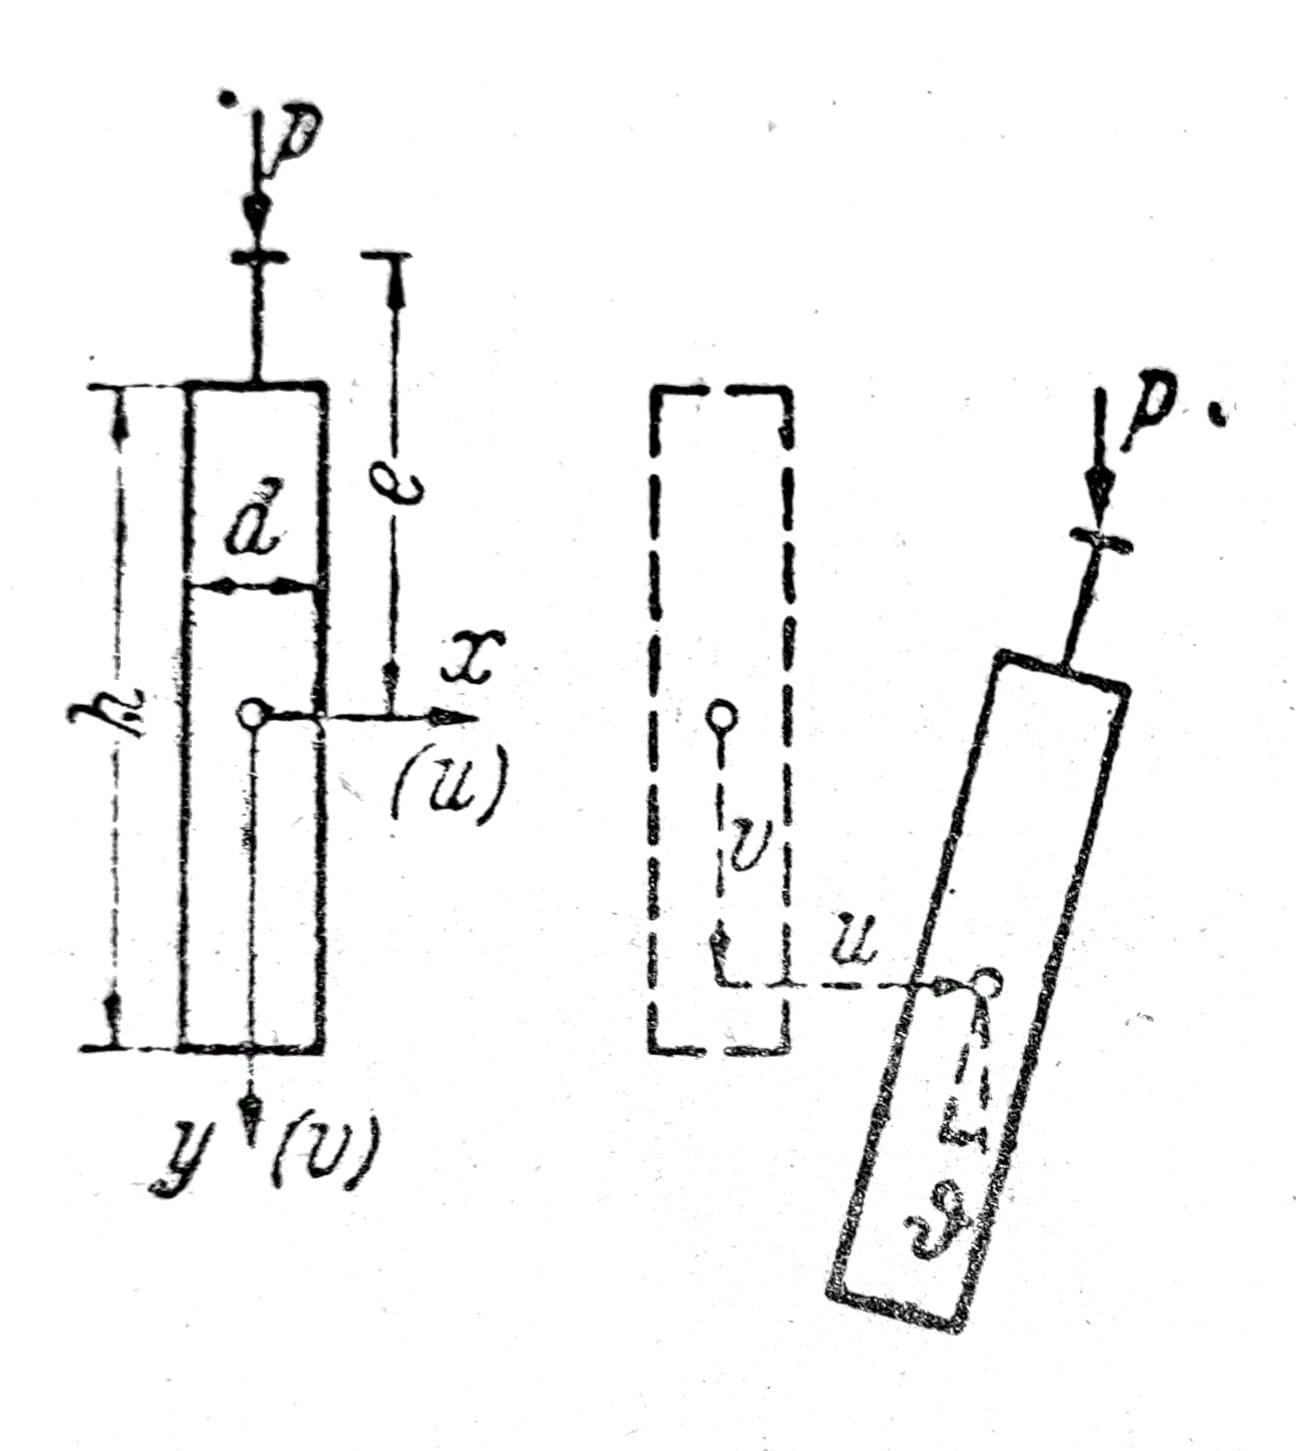
ਚਿੱਤਰ 1a
ਮੰਨੋ ਕਿ ਇੱਕ ਸਿੱਧੀ ਗਿਰਡਰ ਦੇ ਜੜਤਣ ਮੋਮੈਂਟ ਸਥਿਰ ਹਨ ਅਤੇ ਬਹੁਤ ਅਸਮਾਨ ਹਨ Ix >> Iy। ਭਾਰ y-z-ਤਲ ਵਿੱਚ ਹੈ, ਇਸ ਲਈ ਗਿਰਡਰ ਇਸ ਮੁੱਖ ਤਲ ਵਿੱਚ ਮੁੜੇਗੀ (u=ϑ=0). ਅਨੁਭਵ ਅਤੇ ਸਿਧਾਂਤ ਦੋਵੇਂ ਦੱਸਦੇ ਹਨ ਕਿ ਇਹ ਸੰਤੁਲਨ ਅਵਸਥਾ ਪਹਿਲਾਂ ਸਥਿਰ ਹੁੰਦੀ ਹੈ, ਪਰ ਵੱਡੇ ਭਾਰਾਂ ਲਈ ਅਸਥਿਰ ਹੋ ਜਾਂਦੀ ਹੈ। ਇਹ ਦੂਜੀ ਸੰਤੁਲਨ ਅਵਸਥਾ ਆੜੇ ਮੁੜਾਅ u ਅਤੇ ਮੋੜਣ ϑ ਨਾਲ ਸੰਬੰਧਿਤ ਹੈ।
ਹੇਠਾਂ ਪਾਰਸ਼ਵ ਮੁੜਾਓ ਲਈ ਡਿਫਰੈਂਸ਼ਲ ਸਮੀਕਰਨ ਨਿਕਾਲਿਆ ਜਾਵੇਗਾ। u ਅਤੇ ϑ ਲਈ ਸਮੀਕਰਨ ਸਮਜਾਤੀ ਹਨ। ਜੇ ਸਰਹੱਦੀ ਸ਼ਰਤਾਂ ਵੀ ਸਮਜਾਤੀ ਹੋਣ, ਤਾਂ ਗਰਡਰ ਦਾ ਪਾਰਸ਼ਵ ਮੁੜਾਓ ਕੇਵਲ ਸਮੱਸਿਆ ਦੀਆਂ ਸਵੈਮੂਲਿਆਂ ਲਈ ਹੀ ਸੰਭਵ ਹੈ, ਅਰਥਾਤ ਉੱਪਰ ਵੇਰਵੇ ਅਨੁਸਾਰ ਬਿਨਾ ਵਿਘਨ ਵਾਲੀ ਗਰਡਰ ਲਈ u ਅਤੇ ϑ ਪਹਿਲਾਂ ਜ਼ੀਰੋ ਹੀ ਰਹਿੰਦੇ ਹਨ। ਪਾਰਸ਼ਵ ਮੁੜਾਓ ਦੀ ਸ਼ਰਤ—ਡੰਡੇ ਦੇ ਮੁੜਾਓ ਵਾਂਗ ਹੀ—ਤਦ ਮਿਲਦੀ ਹੈ ਜਦੋਂ ਸਮਜਾਤੀ ਸ਼ਰਤਾਂ ਵਾਲੇ ਸਮੀਕਰਨਾਂ ਦੇ ਇਕੀਕਰਨ ਅਚਲਾਂ ਲਈ ਗੁਣਾਂਕਾਂ ਦੇ ਨਿਰਣਾਇਕ ਨੂੰ ਜ਼ੀਰੋ ਦੇ ਬਰਾਬਰ ਰੱਖਿਆ ਜਾਵੇ। ਅਸੀਂ ਵੇਖਾਂਗੇ ਕਿ ਪਾਰਸ਼ਵ ਮੁੜਾਓ ਵਿੱਚ ਵੀ ਲਚਕੀਲੇ ਸੰਤੁਲਨ ਦਾ ਇੱਕ ਸਹੀ ਵਿਭਾਜਨ ਬਿੰਦੂ ਮੌਜੂਦ ਹੁੰਦਾ ਹੈ।
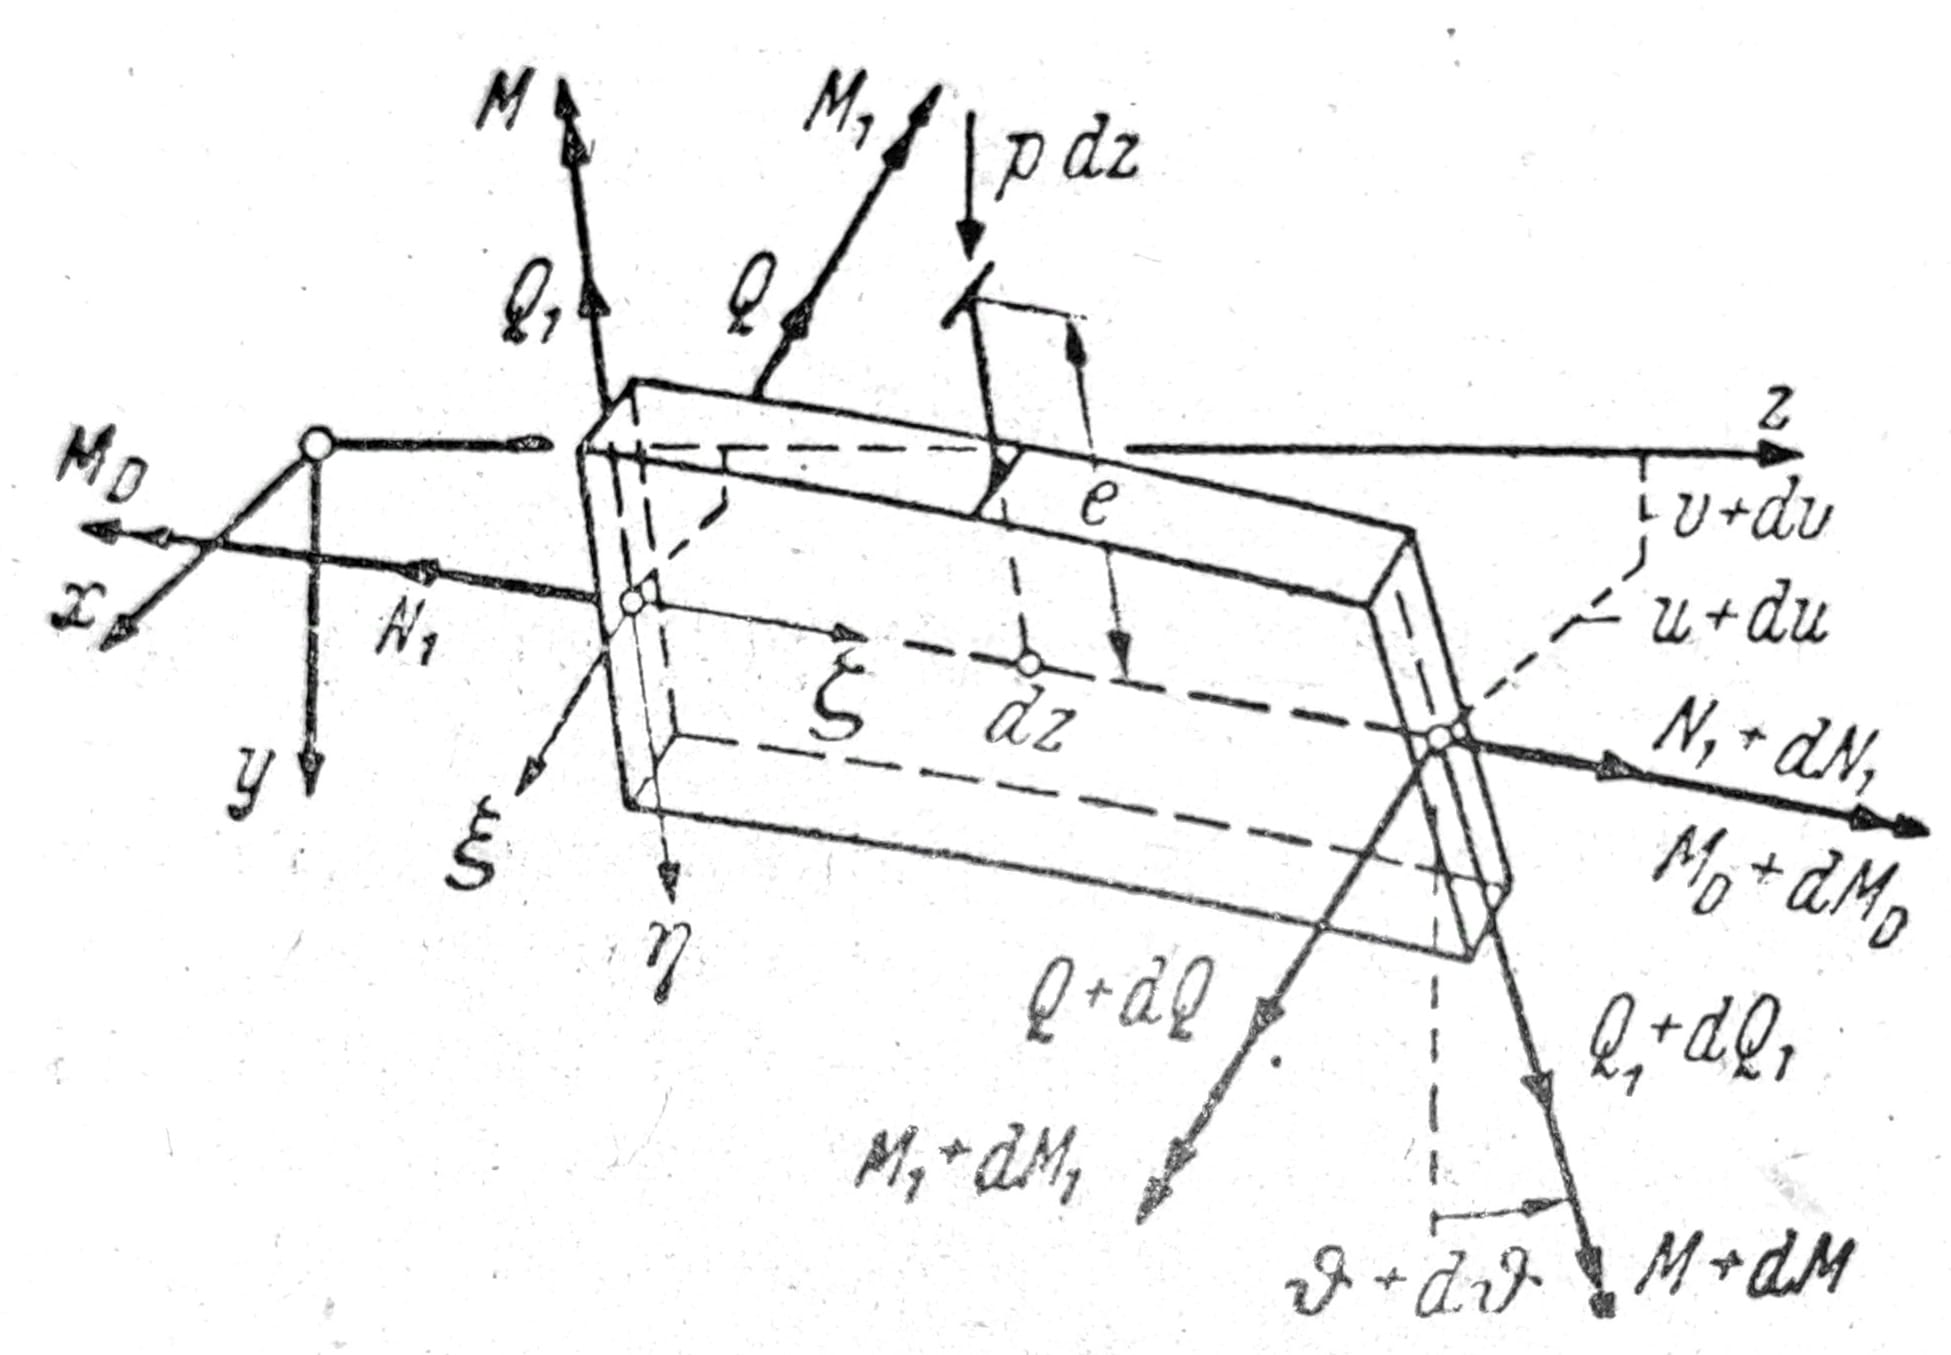
ਚਿੱ. 1b
ਚਿੱਤਰ 1b ਵਿੱਚ ਲੰਬਾਈ dz ਵਾਲਾ ਬੀਮ ਤੱਤ ਦਰਸਾਇਆ ਗਿਆ ਹੈ। ਤਣਾਅ N1, Q1, M1 ਦੇ ਨਤੀਜੇ, ਨਾਲ ਹੀ ਵਕਰਤਾ κ__1, ਲੋਡ ’ਤੇ ਨਿਰਭਰ ਕਰਦੇ ਹਨ ਅਤੇ ਸੀਮਿਤ ਮਾਤਰਾਵਾਂ ਹਨ। Q, M, MD ਮੁੱਢਲੇ ਸੰਤੁਲਨ ਸਥਿਤੀ ਵਿੱਚ ਸ਼ੂਨਯ ਹਨ, ਅਤੇ ਸਿਰਫ਼ ਬਾਅਦ ਵਿੱਚ ਜਦੋਂ ਪਾਸੇ ਵੱਲ ਮੋੜ ਆਉਂਦਾ ਹੈ, ਤਦ ਹੀ ਸ਼ੂਨਯ ਤੋਂ ਵੱਖ ਹੋਣਗੇ। ਸੀਮਿਤ ਮਾਤਰਾਵਾਂ, ਜੋ ਪਾਸੇ ਵੱਲ ਮੋੜ ਦੀ ਸ਼ੁਰੂਆਤ ਨਾਲ ਸੰਬੰਧਿਤ ਹਨ, ਅਨੰਤ ਛੋਟੀਆਂ ਹਨ, ਨਾਲ ਹੀ ਸੰਬੰਧਿਤ ਵਿਕਾਰ κ ਅਤੇ d__ϑ/dz ਵੀ।
ਤੱਤ dz ਦੇ ਦੋਵੇਂ ਅੰਤਲੇ ਕੱਟ ਬਾਰ ਦੀ ਦੋਹਰੀ ਵਕਰੀ ਧੁਰੇ ਉੱਤੇ ਲੰਬ ਸਮਤਲ ਵਿੱਚ ਪੈਂਦੇ ਹਨ ਅਤੇ ਇਨ੍ਹਾਂ ਲੰਬ ਸਮਤਲਾਂ ਵਿੱਚ ਮੋੜੇ ਜਾਣਗੇ।
ਕਿਉਂਕਿ ਸਾਡੀ—ਰਾਡ ਦੀ ਮੋੜ ਵਾਂਗ ਹੀ—ਪਹਿਲੀ ਤਰਜੀਹ ਵਿਚਾਰਯੋਗ ਆਲੋਚਨਾਤਮਕ ਭਾਰ ਦੀ ਮਾਤਰਾ ਹੈ, ਅਰਥਾਤ ਪਾਰਸ਼ਵਿਕ ਮੋੜ ਦੀ ਸ਼ੁਰੂਆਤ, ਅਤੇ ਵਿਕ੍ਰਿਤੀ ਦੀ ਮਾਤਰਾ ਘੱਟ ਮਹੱਤਵਪੂਰਨ ਹੈ, ਇਸ ਲਈ ਅਸੀਂ Q, M, MD ਦੀਆਂ ਮਾਤਰਾਂ ਨੂੰ κ ਜਾਂ ϑ’ ਨਾਲ ਗੁਣਨ ਨੂੰ ਦੂਜੇ ਦਰਜੇ ਦੀਆਂ ਛੋਟੀਆਂ ਮਾਤਰਾਂ ਸਮਝਦਿਆਂ ਅਣਡਿੱਠਾ ਕਰ ਸਕਦੇ ਹਾਂ। ਇਸ ਲਈ ਅੱਗੇ ਹੋਰ ਸਧਾਰਣੀਕਰਨ ਲਈ ਅਸੀਂ ਮੁੱਖ ਵਕਰਤਾ κ1 ਨੂੰ ਵੀ ਅਤਿ-ਛੋਟੀ ਮੰਨਾਂਗੇ ਅਤੇ ਇਸ ਨੂੰ κ ਅਤੇ ϑ’ ਵਾਂਗ ਹੀ ਸੰਭਾਲਿਆ ਜਾਵੇਗਾ।
ਨੋਟ: κ__1 ਦਾ ਪ੍ਰਭਾਵ ਸਿਧਾਂਤਕ ਤੌਰ ‘ਤੇ ਵੀ ਇੱਕ ਸਧਾਰਣ ਵਿਸ਼ੇਸ਼ ਮਾਮਲੇ ਵਿੱਚ (ਸਥਿਰ ਮੋੜ ਮੋਮੈਂਟ M ਭਾਰ ਵਜੋਂ) ਅੰਕਿਤ ਕੀਤਾ ਜਾਣਾ ਚਾਹੀਦਾ ਹੈ। ਨਿਰਮਾਣ ਤਕਨੀਕ ਦੀਆਂ ਬਹੁਤ ਸਾਰੀਆਂ ਲੋੜਾਂ ਵਿੱਚ κ__1 ਨੂੰ ਅਣਡਿੱਠਾ ਕੀਤਾ ਜਾ ਸਕਦਾ ਹੈ। ਉਦਾਹਰਨ ਵਜੋਂ, ਅਸੀਂ ਇਸ ਤਰ੍ਹਾਂ ਕਲਪਨਾ ਕਰ ਸਕਦੇ ਹਾਂ ਕਿ ਸੰਬੰਧਿਤ ਭਾਰ ਲਈ ਬੀਮ ਇੰਨੀ “ਉੱਠਾਈ” ਗਈ ਹੈ ਕਿ ਨਿਰਣਾਇਕ ਭਾਰ ਲਈ ਬਿਲਕੁਲ κ__1=0.
ਤਾਕਤਾਂ ਦੇ ਘਟਕਾਂ ਦੇ ξ, η, ζ ਦਿਸ਼ਾਵਾਂ ਵਿੱਚ ਸੰਤੁਲਨ ਅਤੇ انہीं ਧੁਰਿਆਂ ਦੇ ਸਬੰਧ ਵਿੱਚ ਘੁੰਮਣੀ ਸ਼ਰਤਾਂ ਤੋਂ, ਉਪਰੋਕਤ ਨਜ਼ਰਅੰਦਾਜ਼ੀਆਂ ਤੋਂ ਬਾਅਦ, ਮਿਲਦਾ ਹੈ
Q’ + N1u’’ – Q1__ϑ’ + pϑ = 0_,_ (1a)
Q1’ + p = 0_,_ (1b)
N1’ = 0_,_ (1c)
M1’ – Q1 = 0_,_ (1d)
MD’ + Q + M1__ϑ’ = 0_,_ (1e)
MD’ – M1u’’ + pe ϑ = 0_._ (1f)
ਸਮੀਕਰਨ (1c, d ਅਤੇ b) ਤੋਂ ਮਿਲਦਾ ਹੈ
N1 = const.,
Q1 = M1’, (2)
p = - Q1’ = - M1’’.
Q1 ਨੂੰ ਸਮੀਕਰਨ (1a) ਤੋਂ ਹਟਾਉਣ ਨਾਲ ਮਿਲਦਾ ਹੈ
Q’ = (M1’ ϑ_)’ – N1u’’_. (3a)
ਸਮੀਕਰਨ. (1e) ਤੋਂ ਇਸ ਤਰ੍ਹਾਂ Q ਹਟਾ ਦਿੱਤਾ ਜਾਵੇਗਾ, ਫਿਰ u’’ ਨੂੰ u’’ = (MD’ + pe ϑ_)/M1_ ਰਾਹੀਂ
(M+M1 ϑ_)’’ – N1/M1_ ∙ (MD’ + pe ϑ_) =_ 0_._ (3b)
ϑ ਲਈ ਅੰਤਰਕਲ ਸਮੀਕਰਨ ਪ੍ਰਾਪਤ ਕਰਨ ਲਈ ਹੇਠ ਲਿਖੇ ਮੋਮੈਂਟਾਂ ਅਤੇ ਵਿਗਾੜਾਂ ਦਰਮਿਆਨ ਸੰਬੰਧ ਲਿਆਂਦੇ ਜਾਣਗੇ
M1 = -B1_∙v’’,_ (4a)
M = +B_∙_u’’, (4b)
MD = +C_∙ϑ’ – EC*∙ ϑ’’’,_ (4c)
ਜਿੱਥੇ ਇਹ B1=EIx ਅਤੇ B=EIy ਦੀ ਬੀਮ ਦੇ ਮੁੜਨ ਵਿਰੁੱਧ ਕਠੋਰਤਾ, C ਮਰੋੜ ਵਿਰੁੱਧ ਕਠੋਰਤਾ, ਅਤੇ C* ਮੁਰਝਾਉਣ ਵਿਰੁੱਧ ਪ੍ਰਤੀਰੋਧ ਦਰਸਾਉਂਦਾ ਹੈ। ਸਾਡੇ ਅਗਲੇ ਹਿਸਾਬਾਂ ਵਿੱਚ ਸਰਲਤਾ ਲਈ ਅਸੀਂ C* ਵਾਲੇ ਪਦਾਂ ਨੂੰ ਛੱਡ ਦੇਵਾਂਗੇ। ਜੇਕਰ ਸਮੀਕਰਨਾਂ ਨੂੰ ਉਦਾਹਰਨ ਵਜੋਂ I-ਪ੍ਰੋਫ਼ਾਈਲਾਂ ’ਤੇ ਲਾਗੂ ਕਰਨਾ ਹੋਵੇ, ਤਾਂ ਉਨ੍ਹਾਂ ਨੂੰ ਢੰਗ ਨਾਲ ਪੂਰਾ ਕਰਨਾ ਲਾਜ਼ਮੀ ਹੈ। v’’ ਪਦ ਨੂੰ ਅਣਡਿੱਠਾ ਕਰਨਾ B1=∞ ਮੰਨਣ ਦੇ ਬਰਾਬਰ ਹੈ।
ਜੇ M ਅਤੇ MD ਨੂੰ ਸਮੀਕਰਨ 4 ਦੀ ਸਹਾਇਤਾ ਨਾਲ ਹਟਾ ਦਿੱਤਾ ਜਾਵੇ, ਤਾਂ ਸਥਿਰ ਪ੍ਰੋਫ਼ਾਈਲ ਵਾਲੀ ਬੀਮ ਦੇ ਪਾਸੇ ਵਲ ਮੁੜਨ ਲਈ ਅੰਤਰਕਲ ਸਮੀਕਰਨ ਮਿਲਦਾ ਹੈ
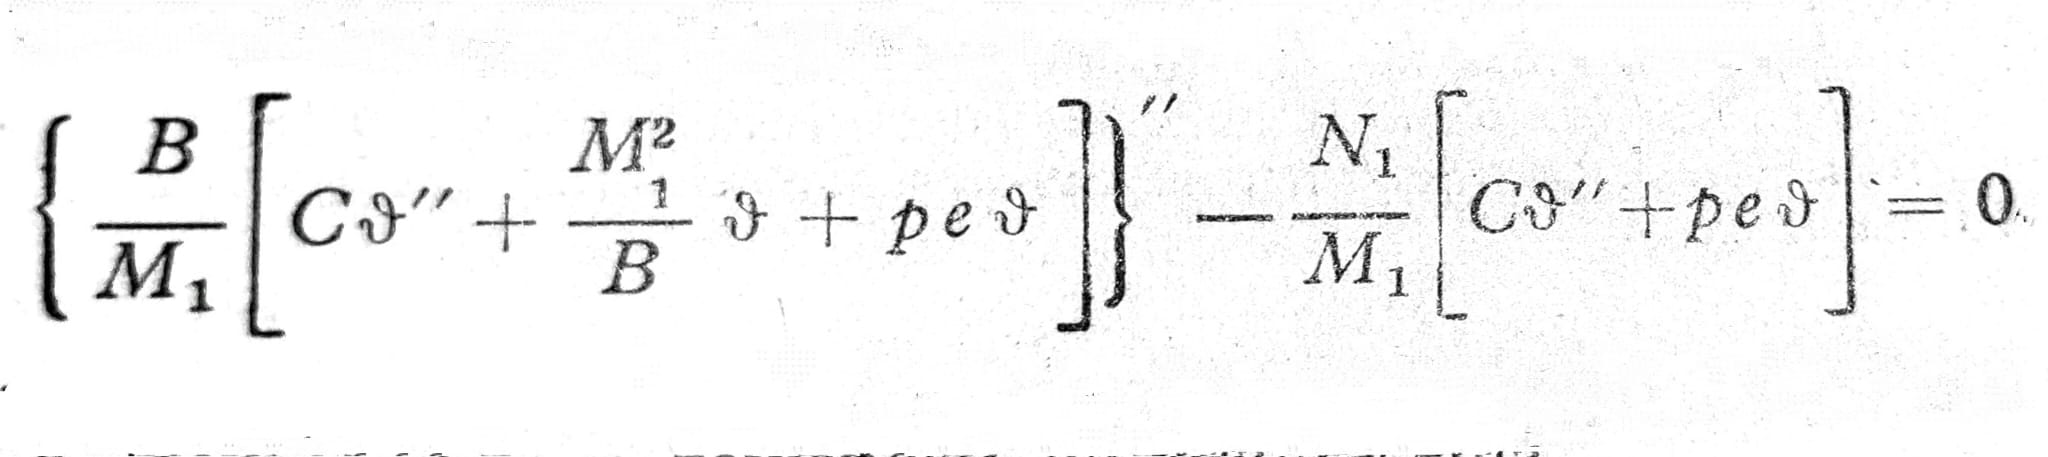
ਅੰਤਰਕ ਸਮੀਕਰਨ (5) ϑ ਦੇ ਹਿਸਾਬ ਨਾਲ ਸਮਜਾਤੀ ਅਤੇ ਚੌਥੀ ਕੋਟਿ ਦੀ ਹੈ। M1 ਲੋਡ ਦੇ ਅਨੁਸਾਰ z ਦੀ ਇੱਕ ਜਾਣੀ-ਪਛਾਣੀ ਫੰਕਸ਼ਨ ਹੈ।
ਸਥਿਰ ਮੋੜ ਮੋਮੈਂਟ ਵਾਲੀ ਬੀਮ
ਮੰਨ ਲਓ p=N1=_0, ਇਸ ਤੋਂ ਇਲਾਵਾ Mx=ɱ=const. ਅੱਡ-ਕੱਟ ਬਿਨਾਂ ਫਲੈਂਜ ਦੇ (ਘਣਾ) ਹੈ ਅਤੇ ਗਰਡਰ ਅੱਡ-ਕੱਟ ਦੇ ਆਕਾਰਾਂ ਦੇ ਮੁਕਾਬਲੇ ਲੰਬਾ ਹੈ, ਇਸ ਲਈ ਅਸੀਂ ਮੰਨ ਸਕਦੇ ਹਾਂ ਕਿ C*=_0. ਤਦ ਸਮੀਕਰਨ (5) ਸਧਾਰਿਤ ਹੋ ਜਾਂਦਾ ਹੈ, ਕਿਉਂਕਿ M1=ɱ, ਇਸ ਲਈ:
ϑ’’’’ + ɱ2/BC∙ ϑ’’ = 0, (6)
ਜਾਂ ਸੰਖੇਪ λ2_=ɱ__2/BC_ ਨਾਲ
ϑ’’’’ + λ2 ϑ = 0. (6a)
a) ਦੋਹਾਂ ਸਿਰਿਆਂ ’ਤੇ ਫੋਰਕ-ਆਕਾਰ ਦੇ ਆਧਾਰ ਵਾਲੀ ਬੀਮ

ਸ.2
z=0 ਅਤੇ z=l ’ਤੇ ਆਧਾਰਬੰਦੀ ਕਾਂਟਿਆਂ ਦੇ ਰੂਪ ਵਿੱਚ ਹੈ (ਚਿੱ. 2), ਜੋ u ਅਤੇ v ਵਿਚ ਝੁਕਾਅ ਦੀ ਆਗਿਆ ਦਿੰਦੇ ਹਨ, ਪਰ ਅੰਤਮ ਕਾਟਾਂ ਦੇ ਘੁੰਮਣ ਨੂੰ ਰੋਕਦੇ ਹਨ; ϑ=0. ਕਿਉਂਕਿ x ਦਿਸ਼ਾ ਵਿੱਚ ਕੋਈ ਫਿਕਸਿੰਗ ਨਹੀਂ ਹੈ (ਅਰਥਾਤ M=0, ਜਾਂ ਸਮੀਕਰਨ (4) ਅਨੁਸਾਰ ਵੀ u’’=0), u’’ ਲਈ ਸਮੀਕਰਨ ਤੋਂ ਇਹ ਨਿਕਲਦਾ ਹੈ: MD’_=0 ਅਤੇ ਇਸ ਤਰ੍ਹਾਂ ਸਮੀਕਰਨ (4c) ਤੋਂ ਦੂਜੀ ਕਿਨਾਰੀ ਸ਼ਰਤ ϑ’’=0.
ਸਮੀਕਰਨ (6a) ਦਾ ਆਮ ਹੱਲ ਹੈ
ϑ(z) = A1∙sinλz + A2∙cosλz + A3∙λz + A4. (7)
ਕਨਟੂਰ ਸ਼ਰਤਾਂ ਤੋਂ ਪ੍ਰਾਪਤ ਹੁੰਦਾ ਹੈ
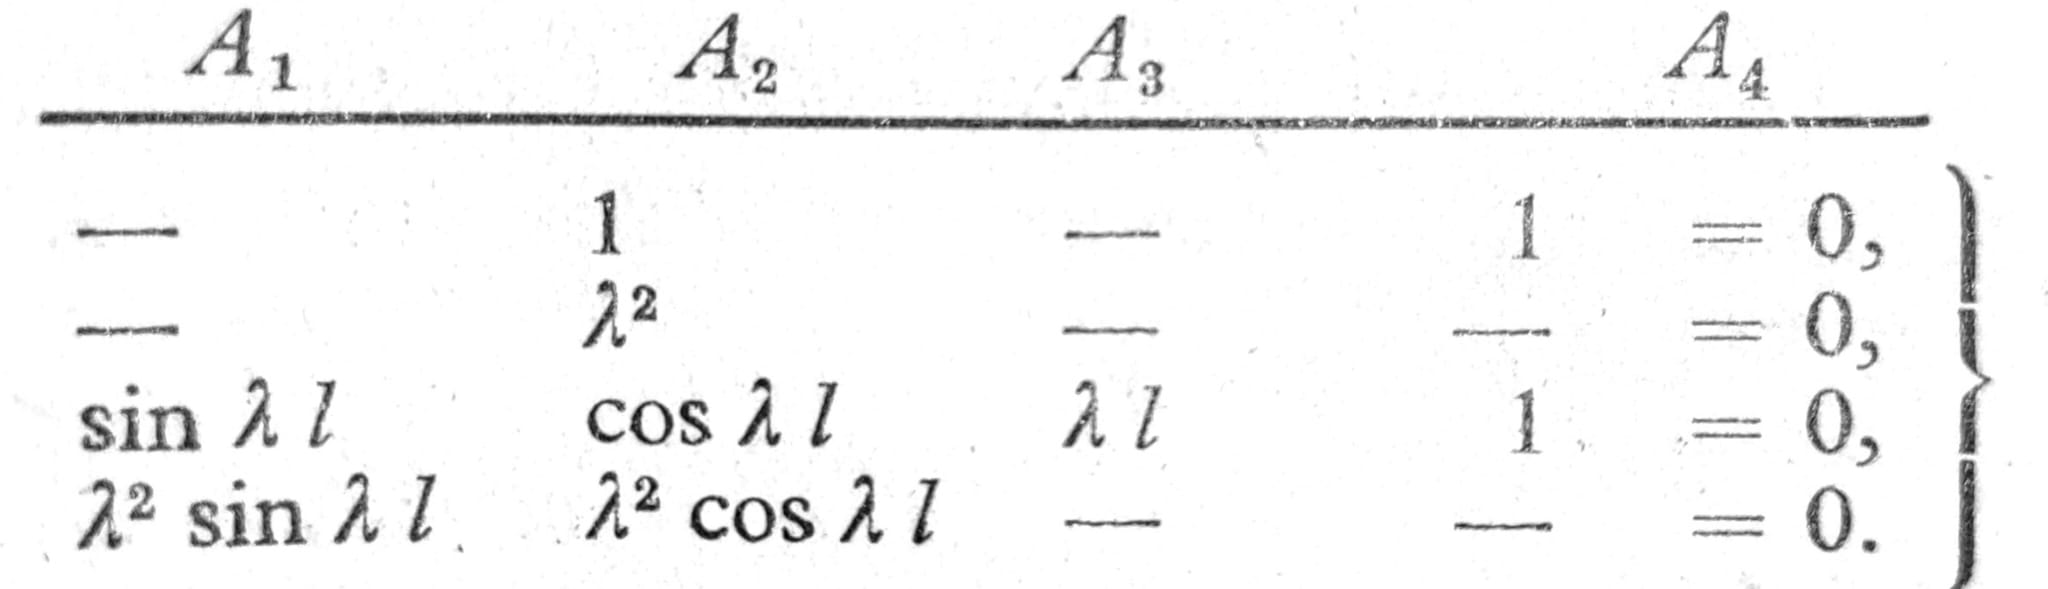
ਇਸ ਸਦਸਮ ਸਮੀਕਰਨ ਪ੍ਰਣਾਲੀ ਦੇ ਹਨ:
- ਤ੍ਰਿਵਿਆਲ ਹੱਲ A1 = A2 = ∙∙∙ = 0, ਜਿਸ ਦੇ ਅਨੁਸਾਰ ϑ=0, u’’=0 ਜਾਂ u=0, ਜਿਸ ਦੌਰਾਨ ਗਰਡਰ ਪਾਸੇ ਵੱਲ ਨਹੀਂ ਮੁੜਦਾ।
- ਖੁਦ ਦੇ ਹੱਲ Δ=0 ਜਾਂ sin λ__l=0. ਇਸ ਪਾਸੇ ਦੇ ਮੁੜਨ ਦੇ ਸ਼ਰਤ ਦੇ ਮੂਲ λ__l=n__π (ਜਿੱਥੇ n=1,2,3,∙∙∙) ਹਨ ਅਤੇ ਸੰਬੰਧਤ ਨਾਜ਼ੁਕ ਮੋਮੈਂਟ ਭਾਰ
ɱ__K = _√_BC ∙ _n__π/_l. (8b)
ਪਾਸੇ ਦੇ ਮੁੜਨ ਦਾ ਸਭ ਤੋਂ ਛੋਟਾ ਮੋਮੈਂਟ
min__ɱ__K = _√_BC ∙ π/l (8c)
ਇਹ _n=1 ’ਤੇ ਪ੍ਰਗਟ ਹੁੰਦਾ ਹੈ। ਉਚਿਤ ਹੱਲ ਸਮੀਕਰਨ (1f) ਦੀ ਵਰਤੋਂ ਨਾਲ ਹੈ:
ϑ(z) = A1 ∙ sin πz/l (8d)
u(z) = C/ɱK ∙ ϑ(z).
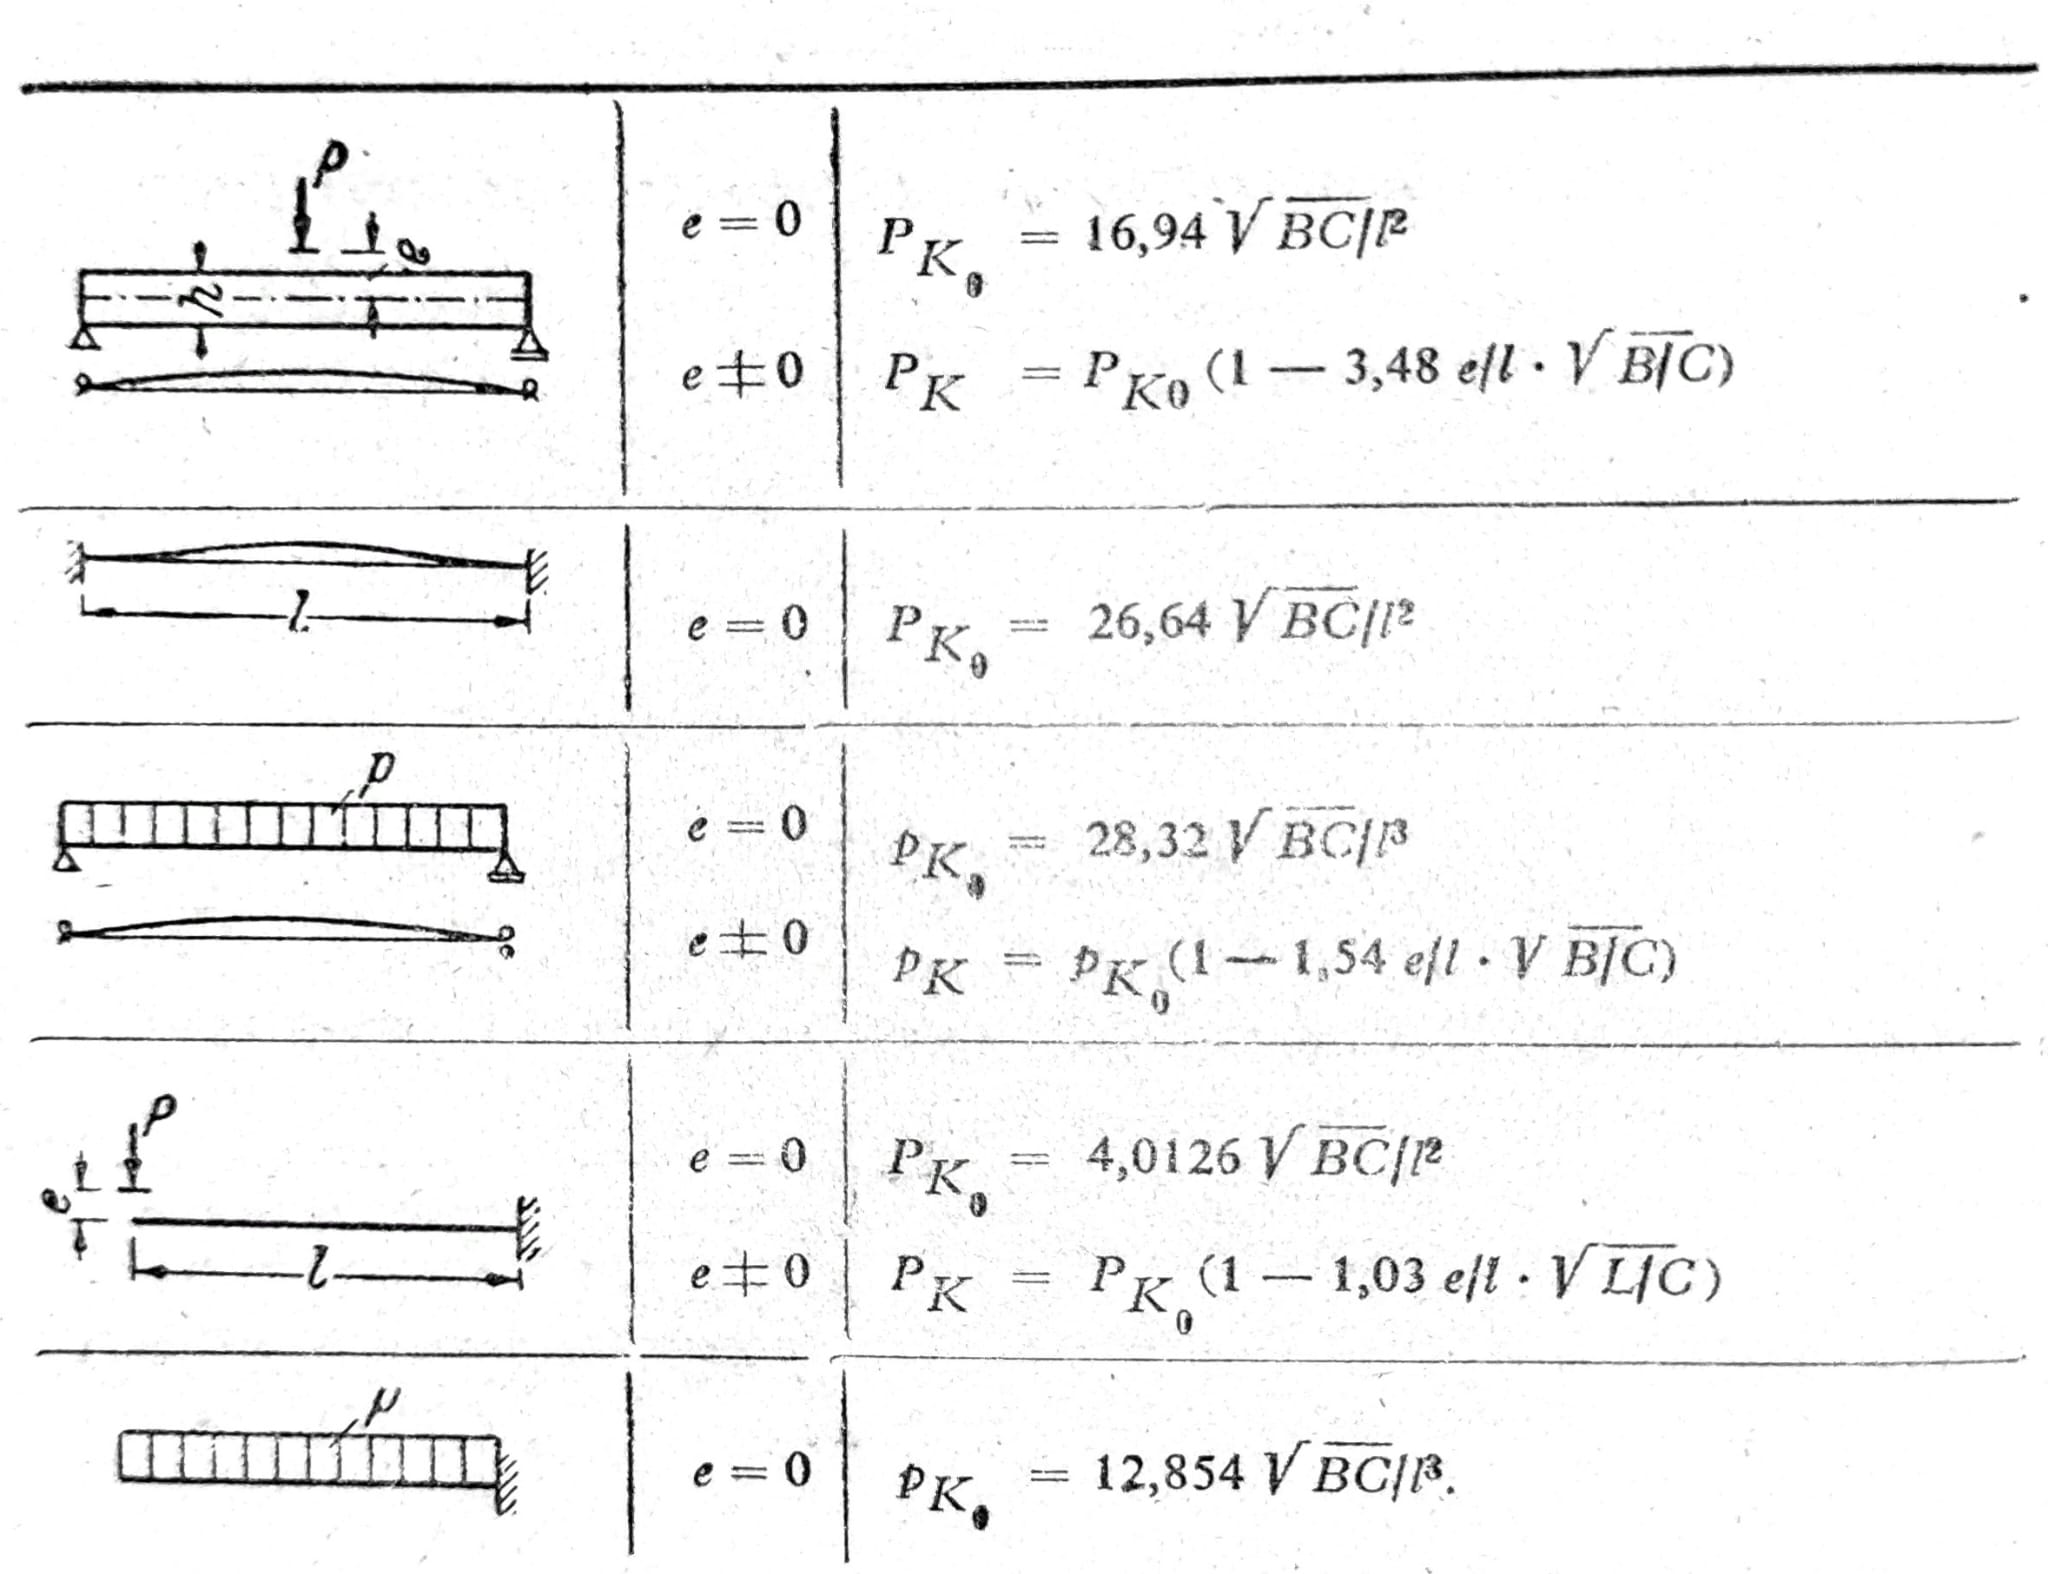
b) ਪਾਸੇ ਵੱਲ ਮੁਰਣ ਦੇ ਹੋਰ ਮਾਮਲੇ
c) ਮੋੜਣ ਵਾਲੇ ਮੋਮੈਂਟ ਅਤੇ ਦਬਾਉਂਦੀ ਬਲ ਕਾਰਨ ਪਾਸੇ ਵੱਲ ਮੁੜਨਾ
ਚਿੱਤਰ ਵਿੱਚ ਦਿਖਾਏ ਉਦਾਹਰਨ ਲਈ 3 N1=-D (ਦਬਾਅ), p=0, ਫਿਰ C*=0 ਰੱਖਿਆ ਗਿਆ ਹੈ। ਤਦ ਡਿਫਰੈਂਸ਼ਲ ਸਮੀਕਰਨ (5) ਸਧਾਰਨ ਹੋ ਜਾਂਦੀ ਹੈ ਅਤੇ ਇਸ ਪ੍ਰਕਾਰ ਲਿਖੀ ਜਾਂਦੀ ਹੈ
ϑ’’’’ + λ2 ϑ’’ = 0, (9)
ਜਿੱਥੇ λ__2 = ɱ__2_/BC + D/B_. (9a)
ਅੰਤਰ-ਸਮੀਕਰਨ (9) ਦਾ ਹੱਲ ਫਿਰ ਸਮੀਕਰਨ (8) ਵਿੱਚ ਦਿੱਤਾ ਗਿਆ ਹੈ, ਸਿਰਫ਼ ਹੁਣ λ ਦੂਜੀ ਕਦਰ ਦਰਸਾਉਂਦਾ ਹੈ।

ਸ.3
ਉਦਾਹਰਨ ਲਈ, ਚਿੱਤਰ 3 ਲਈ, a) ਵਾਂਗ ਹੀ ਕਨਟੂਰ ਸ਼ਰਤਾਂ ϑ=0 ਅਤੇ ϑ’’=0 z=0 ਅਤੇ z=l ਲਈ ਲਾਗੂ ਹਨ। ਇਸ ਲਈ A1 ਲਈ ਸ਼ਰਤੀ ਸਮੀਕਰਨ ਵੀ ਰੂਪਕ ਤੌਰ ‘ਤੇ ਇਕੋ ਜਿਹੇ ਹਨ ਅਤੇ ਪਾਸੇ ਵਲ ਮੁੜਣ ਦੀ ਸ਼ਰਤ Δ=sin λl=0 ਵੀ। ਨਾਜ਼ੁਕ ਭਾਰ λl=nπ (n=1,2,3) ਸੰਬੰਧ ਨੂੰ ਪੂਰਾ ਕਰਦਾ ਹੈ ਅਤੇ ਸਭ ਤੋਂ ਛੋਟੀ ਮਾਤਰਾ ਇਹ ਹੈ
ɱK2/BC + DK/B = (π/l)2. (10)
D=0 ਲਈ ਉਥੋਂ ਮੋੜਣ ਦੇ ਅਨੁਲੰਬ ਬਕਲਨ ਦਾ ਮੋਮੈਂਟ ਸਮੀਕਰਨ (8c) ਅਨੁਸਾਰ ਮਿਲਦਾ ਹੈ ਅਤੇ ਸਿਰਫ਼ ਸੰਕੁਚਨ ਭਾਰ (ɱ=0) ਲਈ Euler-ਵਾਲਾ ਬਕਲਨ ਬਲ _DK=B(π/l)_2.
ਚਿੱਤਰ 3 ਵਿੱਚ ਦਰਸਾਇਆ ਗਿਆ ਮਾਮਲਾ y-z ਸਮਤਲ ਵਿੱਚ ਕੇਂਦਰ-ਹਟ ਕੇ ਮੋੜਣ ਵਜੋਂ ਦਰਸਾਇਆ ਜਾਣਾ ਚਾਹੀਦਾ ਹੈ। ਇਸ ਲਈ ਪਹਿਲਾਂ ਵਿਚਾਰੇ ਗਏ ਸਥਿਰਤਾ-ਮਾਮਲੇ ਵਿੱਚ ਮੋੜਣ ਦੇ ਸਮਤਲ ਤੋਂ ਬਾਹਰ ਵਕਰਤਾ, ਪਾਰਸ਼ਵ ਮੋੜ u ਅਤੇ ਮਰੋੜ ϑ ਨਾਲ ਸੰਬੰਧਿਤ ਹੈ।
ਜੇ ਦੋਵੇਂ ਸਿਰੇ ਕਸੇ ਹੋਣ (ϑ=0 ਅਤੇ ϑ’=0) ਤਾਂ ਕਨਟੂਰ ਸ਼ਰਤਾਂ ਤੋਂ, Δ=0 ਦੀ ਮਦਦ ਨਾਲ, ਪਾਸੇ ਵੱਲ ਮੁੜਨ ਦੀ ਸ਼ਰਤ ਮਿਲਦੀ ਹੈ
λ__l ∙ sin λ__l = 2(1-cos λl), (11)
λ__l=m__π (m=2,4,∙∙∙) ਦੇ ਮੂਲਾਂ ਨਾਲ ਅਤੇ ਪਾਸੇ ਵਲ ਮੁੜਨ ਵਾਲੀਆਂ ਤਾਕਤਾਂ ਨਾਲ
ɱ__K__2/BC + DK/B = (2_π_/l)2.