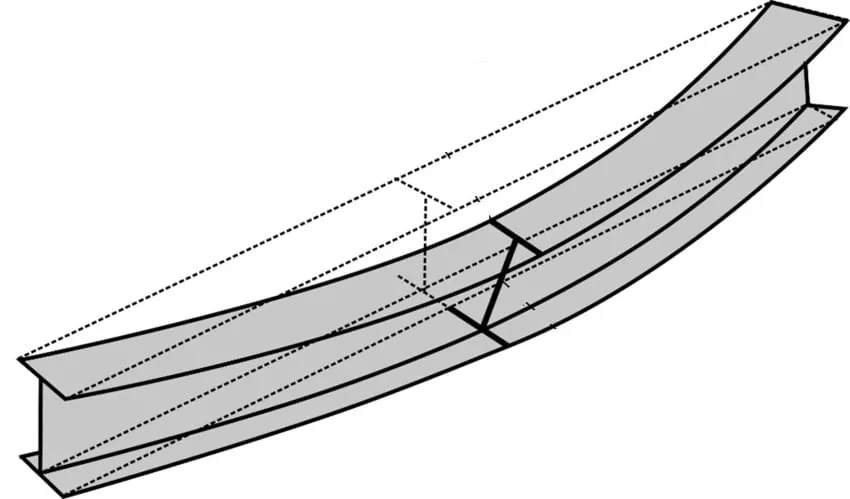
Для випучування при згинанні стрижень під час зміни рівноваги вигинається в одній головній площині.
Але є й такі випадки стійкості, коли стрижень, тобто балка, при зміні рівноваги зазнає не лише згину, а й кручення (рис. 60a). Для балок це явище називається бічним випинанням, а для стиснутих стрижнів, які під час випинання піддаються також крученням, говорять про випинання при кручення.
Для обох явищ вирішальне значення має величина жорсткості проти кручення C, відповідно опір викривленню C*. На зміну рівноваги, пов’язану з крученням, можна насамперед впливати заходами, що підвищують жорсткість проти скручування (відповідна форма перерізу, поперечні рами, бічне підпираня тощо). З іншого боку, стрижні у вигляді стрічки з відкритим перерізом особливо чутливі до втрати стійкості при крученням.
Диференціальне рівняння для бічного випинання
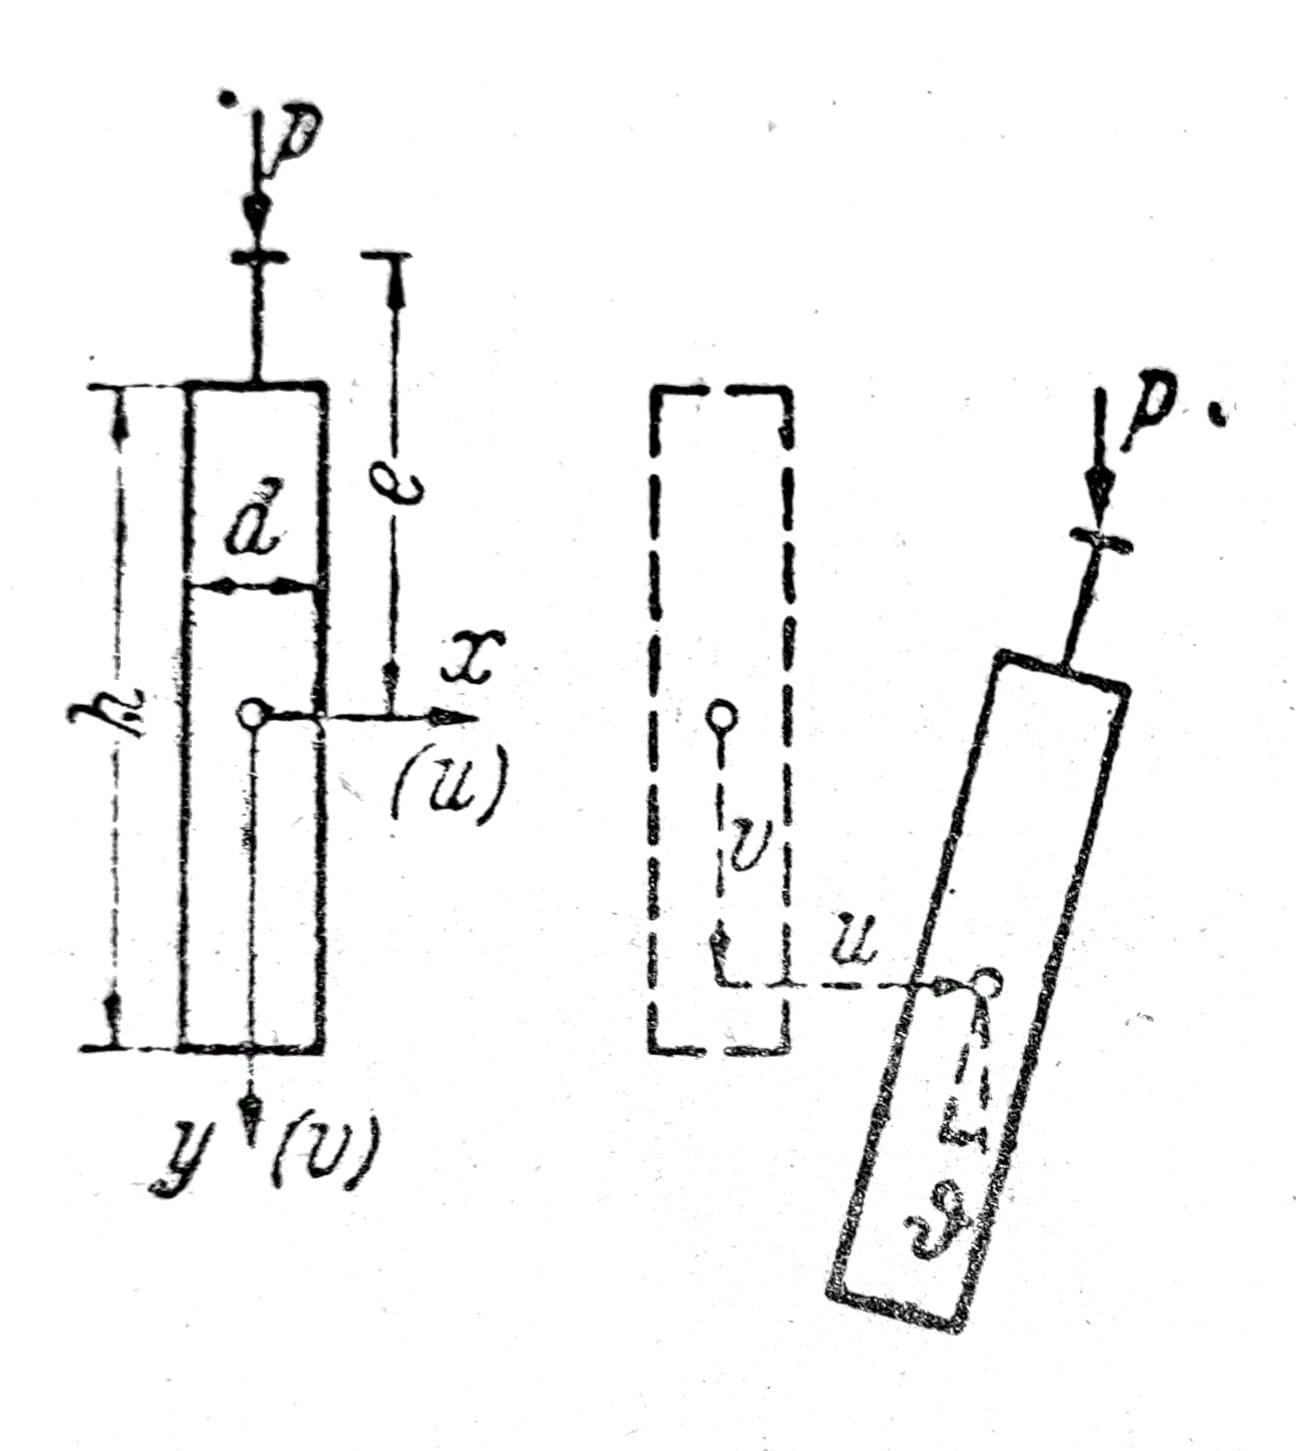
Рис. 1а
Нехай пряма балка має сталі моменти інерції, що дуже відрізняються за величиною Ix >> Iy. Навантаження лежить у площині y-z, так що балка буде зігнута в цій головній площині (u=ϑ=0). Досвід, як і теорія, показують, що це рівноважне положення спочатку є стійким, але для більших навантажень стає нестійким. Це друге рівноважне положення пов’язане з поперечним згином у i з крученням ϑ.
Нижче буде виведено диференціальне рівняння для бокового викривлення. Рівняння для u і ϑ є однорідними. Якщо й граничні умови однорідні, тоді бокове викривлення балки можливе лише для власних значень задачі, тобто u і ϑ спочатку залишаються нульовими для описаної вище не збуреної балки. Умова бокового викривлення отримується — подібно до викривлення стержня — якщо прирівняти до нуля визначник коефіцієнтів однорідних умовних рівнянь для інтеграційних сталих. Побачимо, що і при боковому викривленні існує справжня точка розгалуження пружної рівноваги.
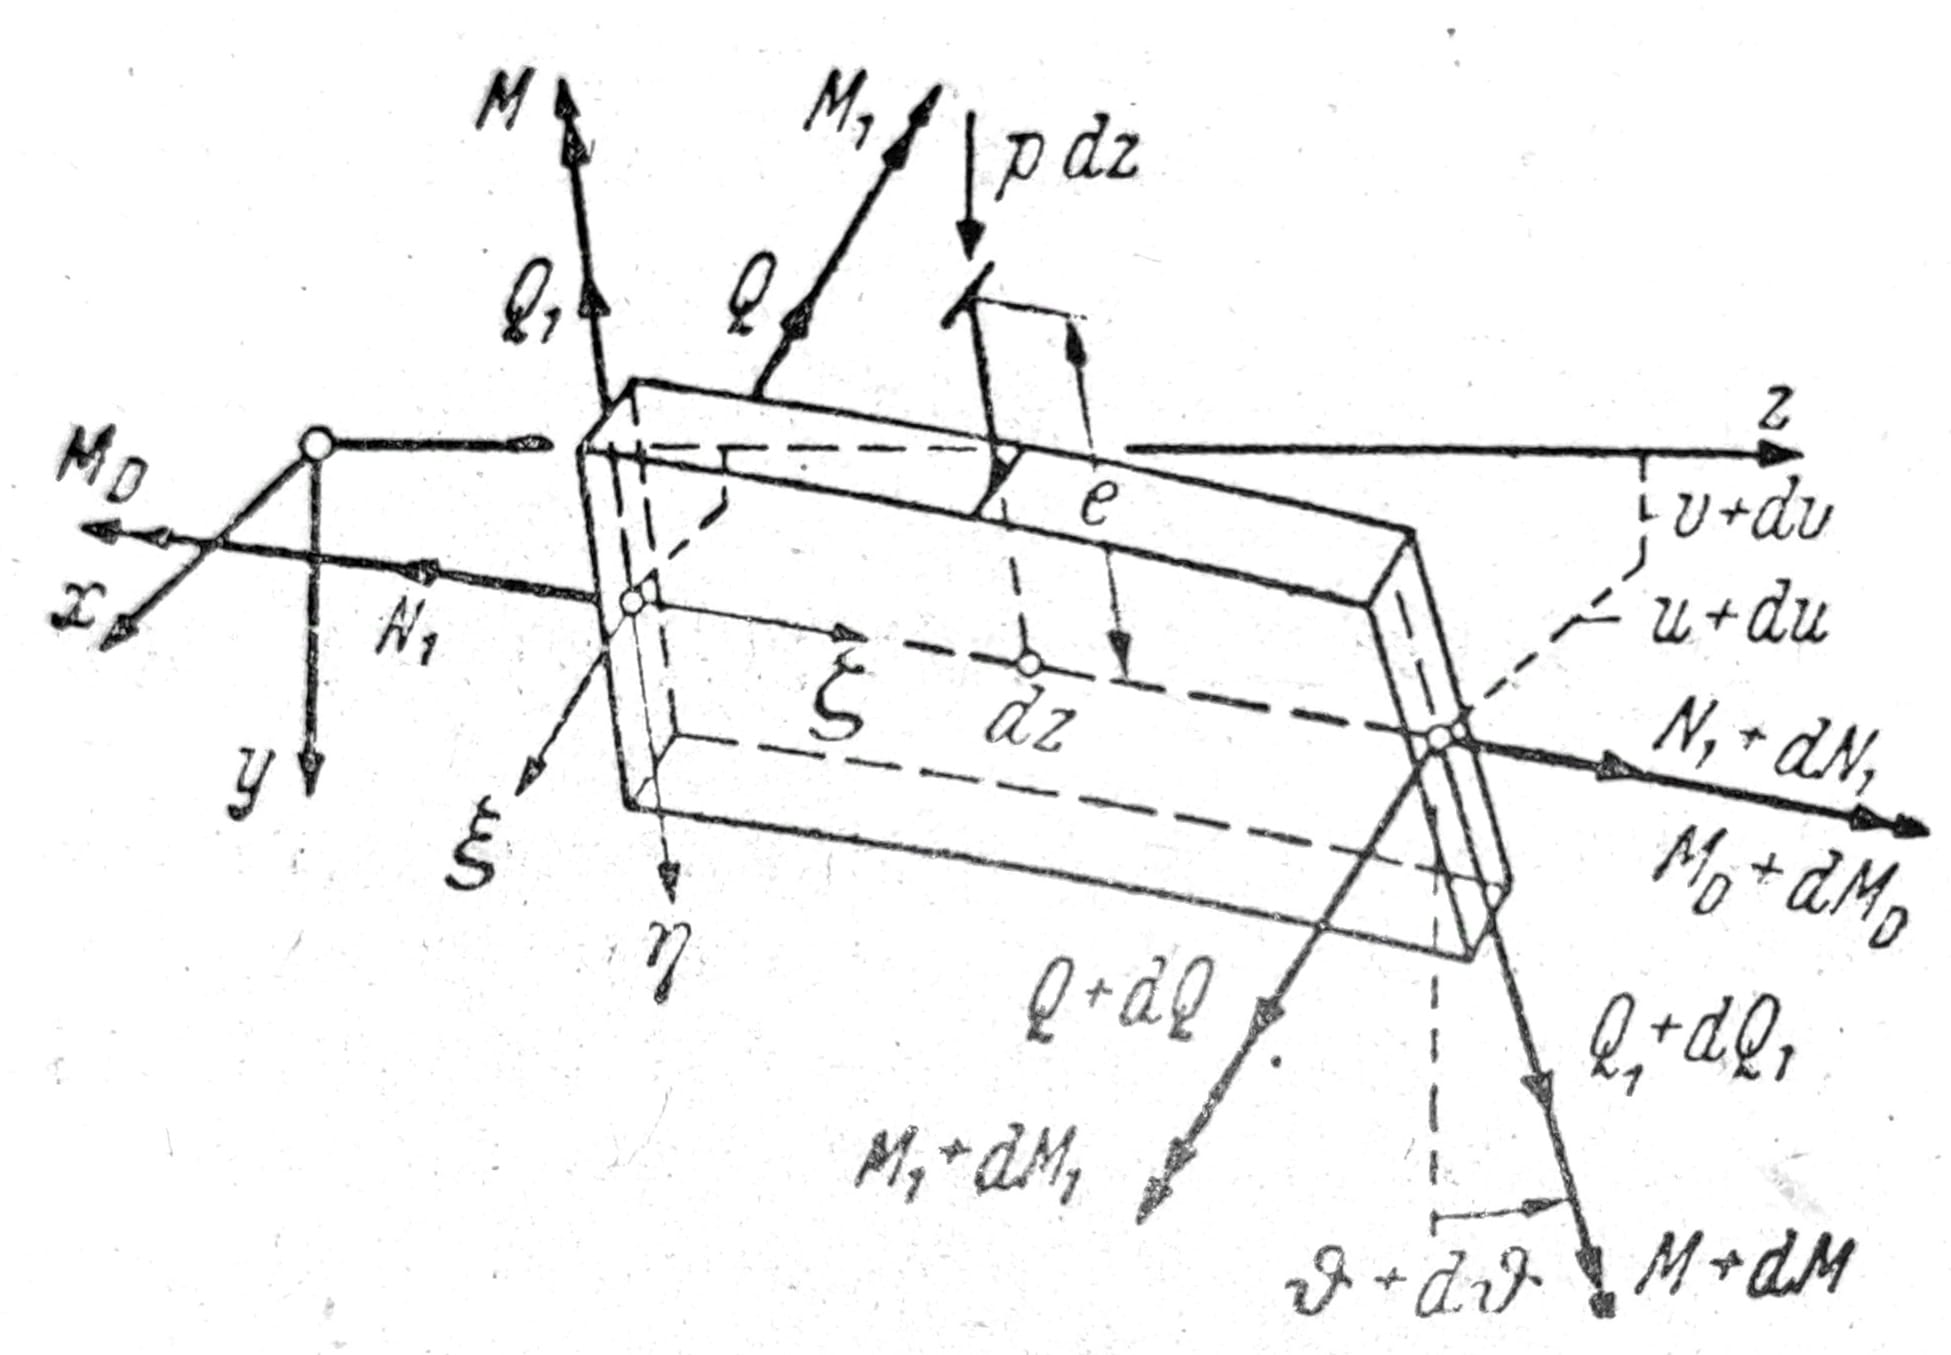
Рис. 1b
На рис. 1b зображено елемент балки довжини dz. Результанти напружень N1, Q1, M1, а також кривина κ__1 залежать від навантаження і є кінцевими величинами. Q, M, MD дорівнюють нулю в початковому рівноважному положенні, а відрізнятимуться від нуля лише тоді, коли настане бокове викривлення. Кінцеві величини, що стосуються початку бокового викривлення, нескінченно малі, як і відповідні деформації κ і d__ϑ/dz.
Обидва кінцеві перерізи елемента dz лежать у нормальній площині до двічі кривої осі стержня і будуть закручені в цих нормальних площинах.
Оскільки нас — як і під час втрати стійкості стержня — насамперед цікавить величина критичного навантаження, тобто початок бічного викривлення, а менше величина деформацій, то добутки величин Q, M, MD на κ або ϑ’ ми можемо знехтувати як малі величини другого порядку. Тому для подальшого спрощення і головну кривину κ1 ми припустимо нескінченно малою, і вона буде розглядатися як κ і ϑ’.
Примітка: Вплив від κ__1 також слід теоретично оцінити в простому спеціальному випадку (сталий згинальний момент M як навантаження). У більшості потреб будівельної техніки κ__1 можна знехтувати. Можна, наприклад, уявити, ніби балка для даного випадку навантаження настільки «піднята», що для критичного навантаження саме κ__1=0.
Із рівноваги складових сил у напрямках ξ, η, ζ і з моментних умов відносно тих самих осей після згаданих знехтувань одержують
Q’ + N1u’’ – Q1__ϑ’ + pϑ = 0_,_ (1a)
Q1’ + p = 0_,_ (1b)
N1’ = 0_,_ (1c)
M1’ – Q1 = 0_,_ (1d)
MD’ + Q + M1__ϑ’ = 0_,_ (1e)
MD’ – M1u’’ + pe ϑ = 0_._ (1f)
Із рівн. (1c, d і b) отримуємо
N1 = const.,
Q1 = M1’, (2)
p = - Q1’ = - M1’’.
Виключенням Q1 з рівн. (1a) отримуємо
Q’ = (M1’ ϑ_)’ – N1u’’_. (3a)
Із рівн. (1e) буде тим самим усунуто Q, потім u ’’ через u’’ = (MD’ + pe ϑ_)/M1_
(M+M1 ϑ_)’’ – N1/M1_ ∙ (MD’ + pe ϑ_) =_ 0_._ (3b)
Щоб отримати диференціальне рівняння для ϑ, введемо такі співвідношення між моментами та деформаціями
M1 = -B1_∙v’’,_ (4a)
M = +B_∙_u’’, (4b)
MD = +C_∙ϑ’ – EC*∙ ϑ’’’,_ (4c)
де позначає B1=EIx і B=EIy жорсткості на вигин балки, C — жорсткість на кручення, а C* — опір викривленню. У наших подальших розрахунках для спрощення ми опустимо члени з C*. Якщо ж рівняння треба застосувати, наприклад, до I-профілів, то їх необхідно відповідним чином доповнити. Ігнорування члена v’’ означає те саме, що й припущення B1=∞.
Якщо усунути M і MD за допомогою рівн. 4, дістанемо диференціальне рівняння для бокового випучування балки сталого перерізу
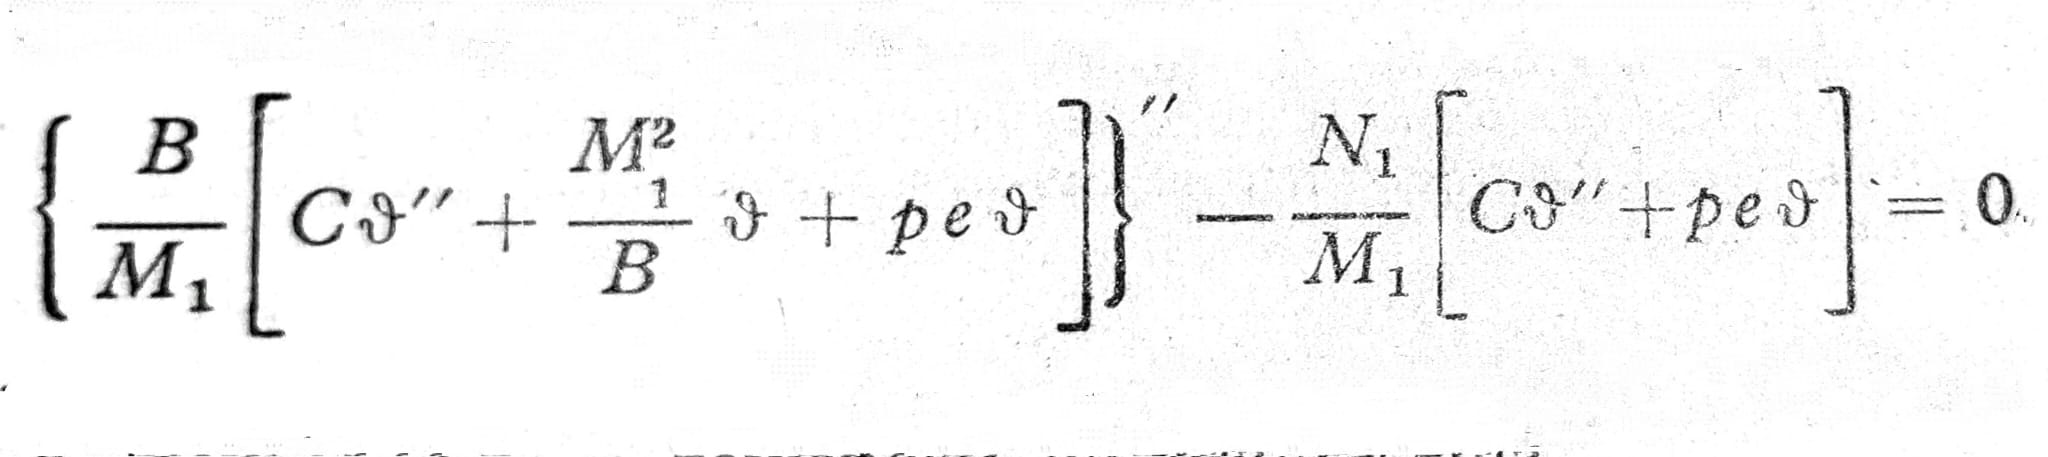
Диференціальне рівняння (5) є однорідним і четвертого порядку за ϑ. M1 є відомою функцією від z залежно від навантаження.
Балка з постійним моментом згину
Нехай буде p=N1=0, крім того Mx=ɱ=const. Переріз без фланця (ущільнений), а балка довга щодо розмірів поперечного перерізу, тому можемо прийняти, що C*=0. Тоді спрощується рівн. (5), через M1=ɱ, тож:
ϑ’’’’ + ɱ2/BC∙ ϑ’’ = 0, (6)
або зі скороченням λ2_=ɱ__2/BC_
ϑ’’’’ + λ2 ϑ = 0. (6a)
a) Балка з вилчастою опорою на обох кінцях

Мал. 2
Опора при z=0 і z=l виконана у вигляді вилок (рис. 2), які допускають прогини u і v, але запобігають повороту крайніх перерізів; ϑ=0. Оскільки в напрямку x немає защемлення (тобто M=0, або згідно з рівн. (4) також u’’=0), із рівн. для u’’: MD’=0 випливає, а отже з рівн. (4c) як друга крайова умова ϑ’’=0.
Загальний розв’язок рівн. (6a) є
ϑ(z) = A1∙sinλz + A2∙cosλz + A3∙λz + A4. (7)
З контурних умов отримують
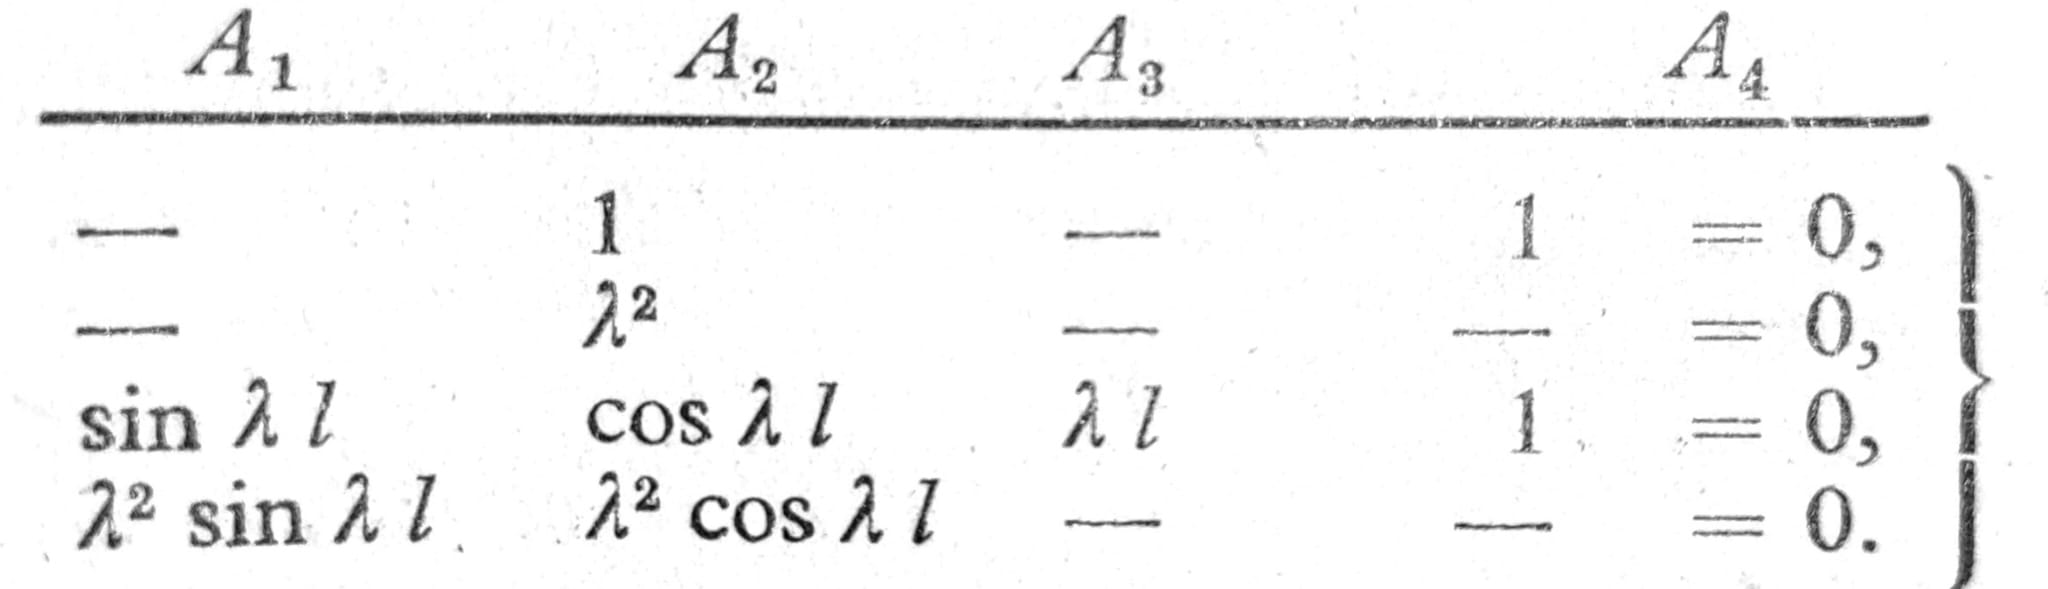
Ця однорідна система рівнянь має:
- Тривіальний розв’язок A1 = A2 = ∙∙∙ = 0, якому відповідає ϑ=0, u’’=0 або u=0, при цьому балка не випучує вбік.
- Власні розв’язки згідно з Δ=0 або sin λ__l=0. Корені цієї умови бокового випинання є λ__l=n__π (за n=1,2,3,∙∙∙), а відповідні критичні моментні навантаження
ɱ__K = _√_BC ∙ _n__π/_l. (8b)
Найменший момент бокового втрати стійкості
min__ɱ__K = _√_BC ∙ π/l (8c)
утворюється при n=1. Відповідне розв’язання отримують застосуванням рівн. (1f):
ϑ(z) = A1 ∙ sin πz/l (8d)
u(z) = C/ɱK ∙ ϑ(z).
b) Інші випадки бічного викривлення
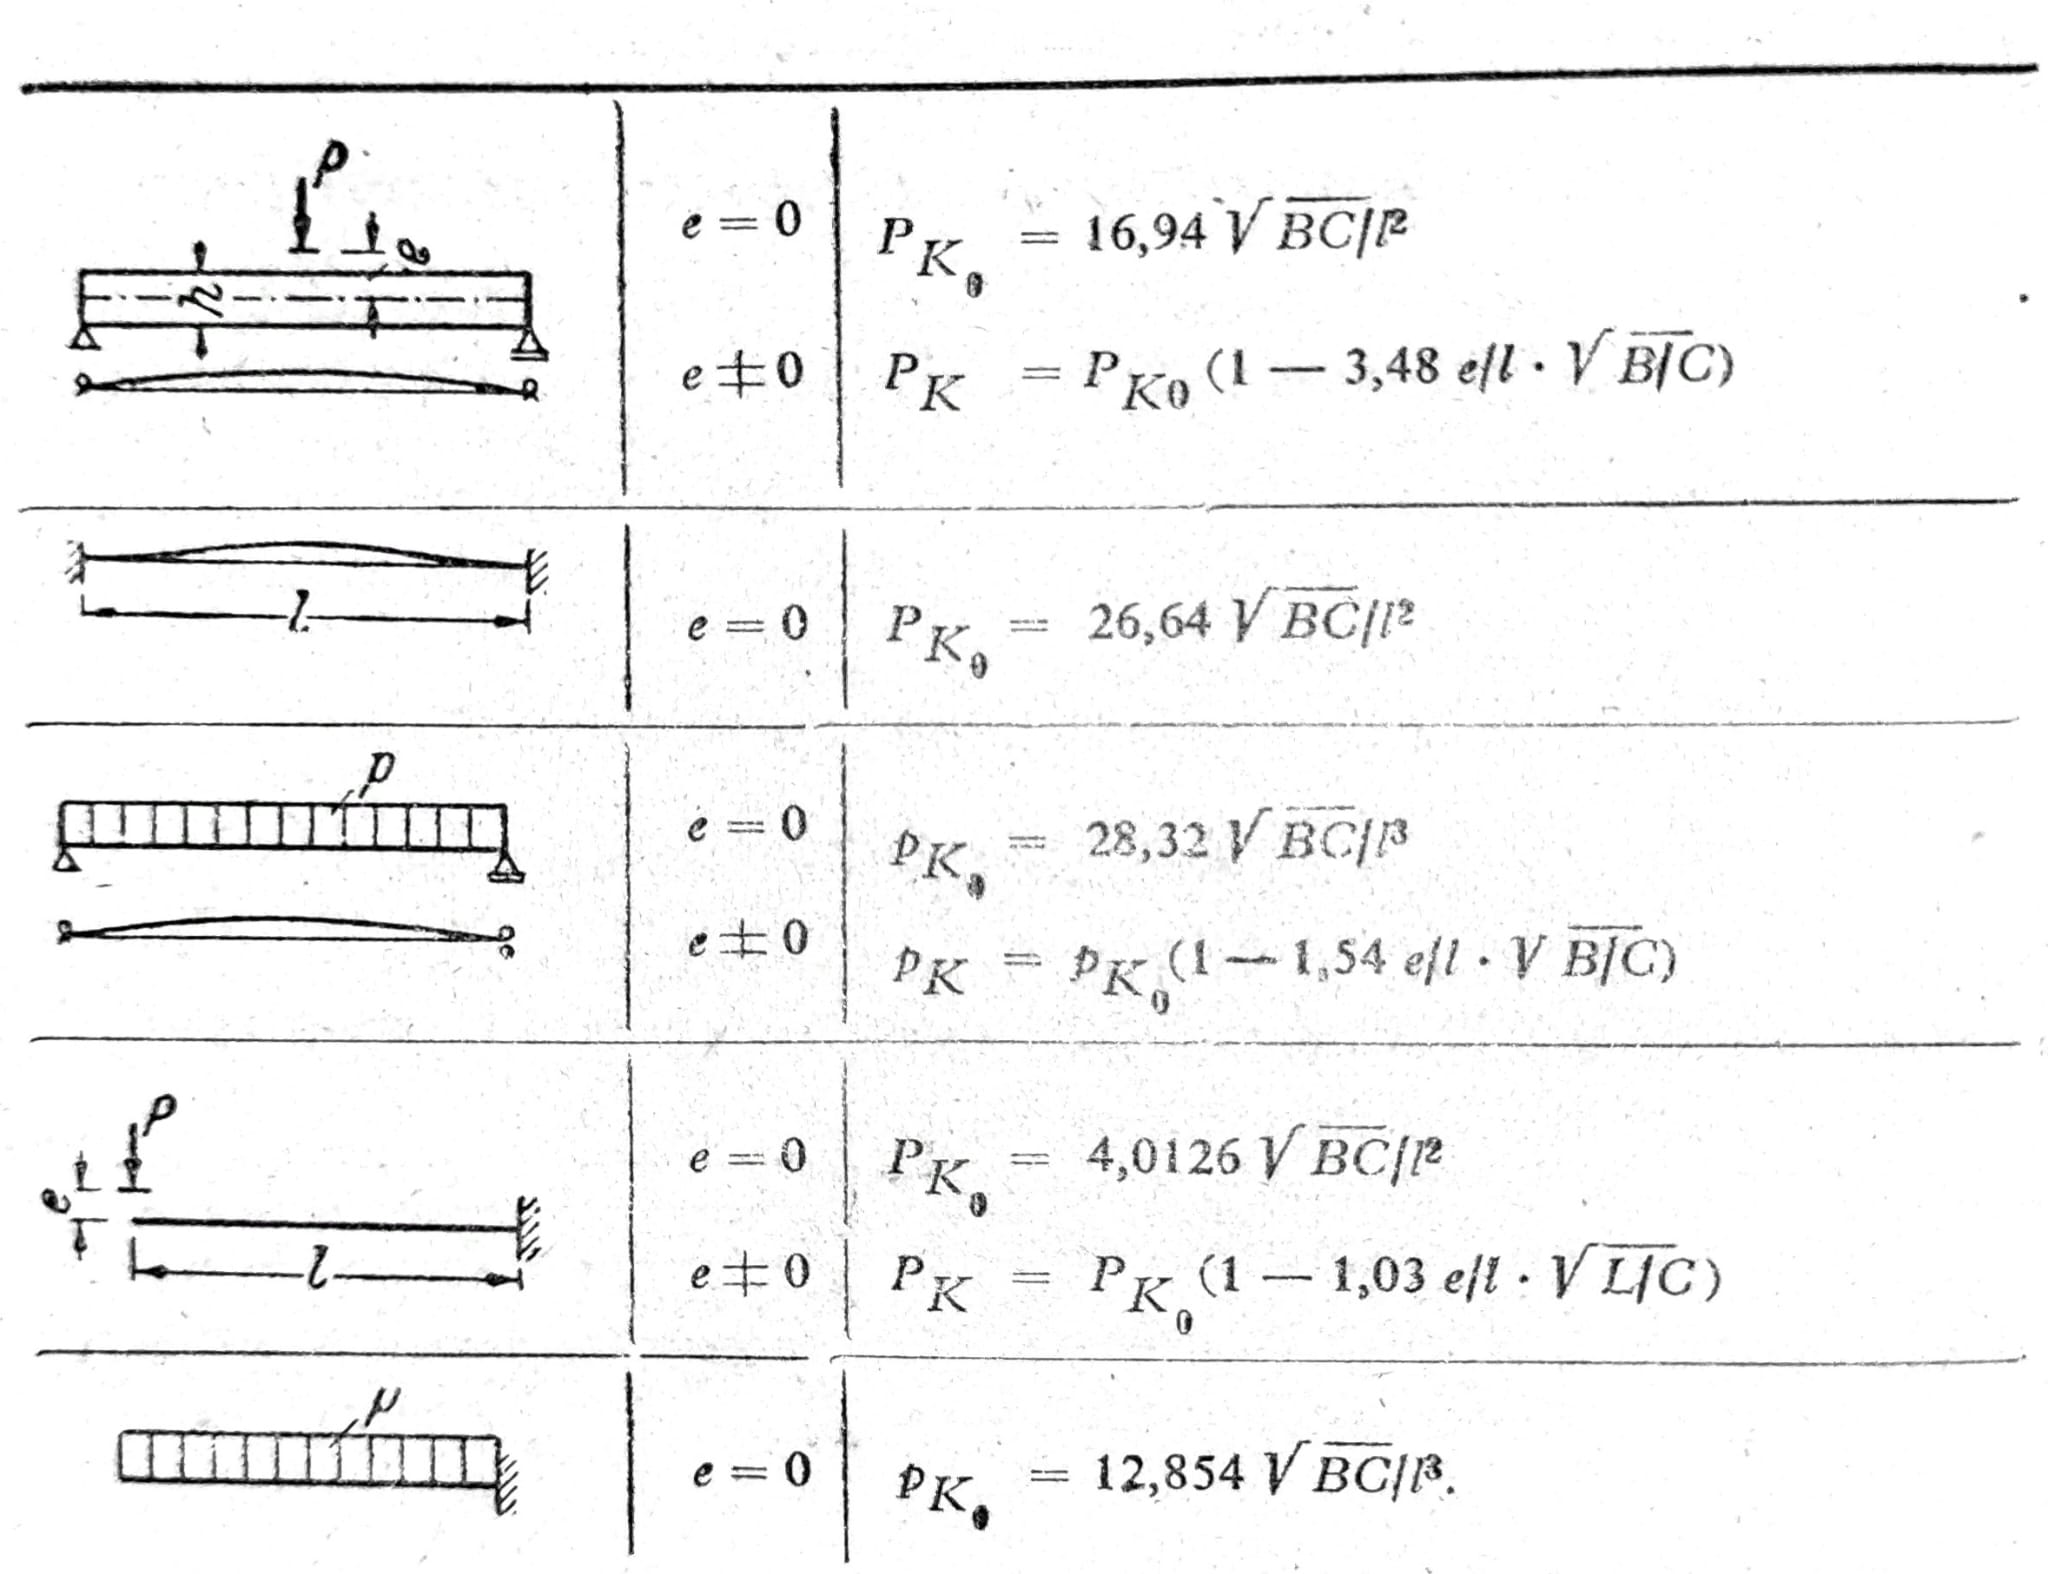
c) Бічне випучування внаслідок моменту згину і стискальної сили
Для прикладу, показаного на рис. 3, є N1=-D (стиск), p=0, потім було прийнято C*=0. Тоді диференціальне рівн. (5) спрощується і має вигляд
ϑ’’’’ + λ2 ϑ’’ = 0, (9)
де λ__2 = ɱ__2_/BC + D/B_. (9a)
Розв’язок диференціального рівняння (9) знову подано рівн. (8), лише тепер λ означає інше значення.

Мал. 3
Для прикладу рис. 3 діють так само, як і для a) контурні умови ϑ=0 і ϑ’’=0 для z=0 і z=l. Отже, і умовні рівняння для A1 формально однакові, а також і умова бічного викривлення Δ=sin λl=0. Критичне навантаження задовольняє співвідношення λl=nπ (n=1,2,3) і найменше значення є
ɱK2/BC + DK/B = (π/l)2. (10)
Для D=0 звідси отримується момент бокового вигину згідно з рівн. (8c), а для чистого стискального навантаження (ɱ=0) Ейлерова-вська сила вигину _DK=B(π/l)_2.
На рис. 3 представлений випадок слід позначити як ексцентричний згин у площині y-z. Розглянутий вище випадок стійкості є, отже, викривленням із площини згину, пов’язаним із боковим згином u і крученням ϑ.
Якщо обидва кінці защемлені (ϑ=0 і ϑ’=0) то з контурних умов, за допомогою Δ=0, отримують умову бічного випинання
λ__l ∙ sin λ__l = 2(1-cos λl), (11)
з коренями λ__l=m__π (m=2,4,∙∙∙) і силами бокового випучування
ɱ__K__2/BC + DK/B = (2_π_/l)2.