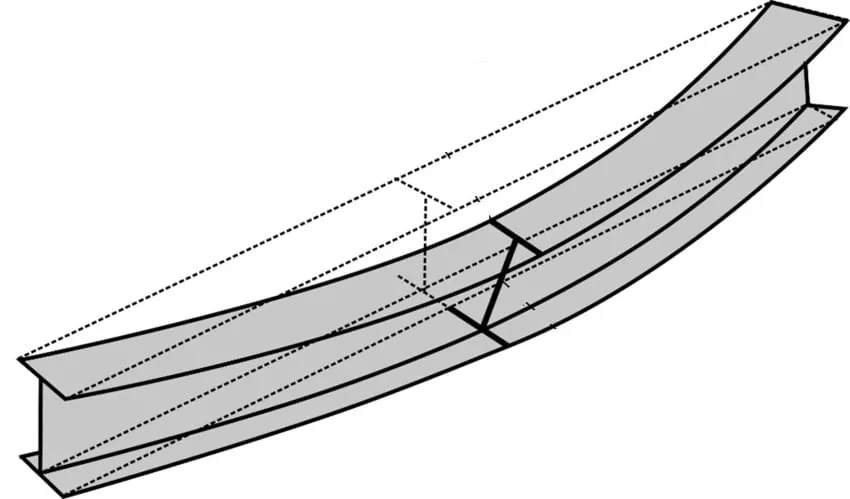
Dla wyboczenia przy zginaniu pręt przy zmianie stanu równowagi jest wygięty w jednej głównej płaszczyźnie.
Istnieją jednak także takie przypadki stateczności, w których pręt, wzgl. belka, przy zmianie równowagi ulegają nie tylko zgięciu, lecz także skręceniu (rys. 60a). W przypadku belek zjawisko to nazywa się wyboczeniem bocznym, natomiast w przypadku prętów ściskanych, które przy wyboczeniu są również narażone na skręcanie, mówi się o wyboczeniu przy skręcaniu.
Dla obu zjawisk decydujące znaczenie ma wielkość sztywności na skręcanie C, wzgl. odporności na wykrzywianie C*. Na zmianę równowagi związaną ze skręcaniem można zatem wpływać przede wszystkim środkami zwiększającymi sztywność na skręcanie (odpowiedni kształt przekroju, ramy poprzeczne, podparcie boczne itd.). Z drugiej strony pręty w kształcie taśmy z otwartym przekrojem są szczególnie podatne na wyboczenie przy skręcaniu.
Równanie różniczkowe dla wyboczenia bocznego
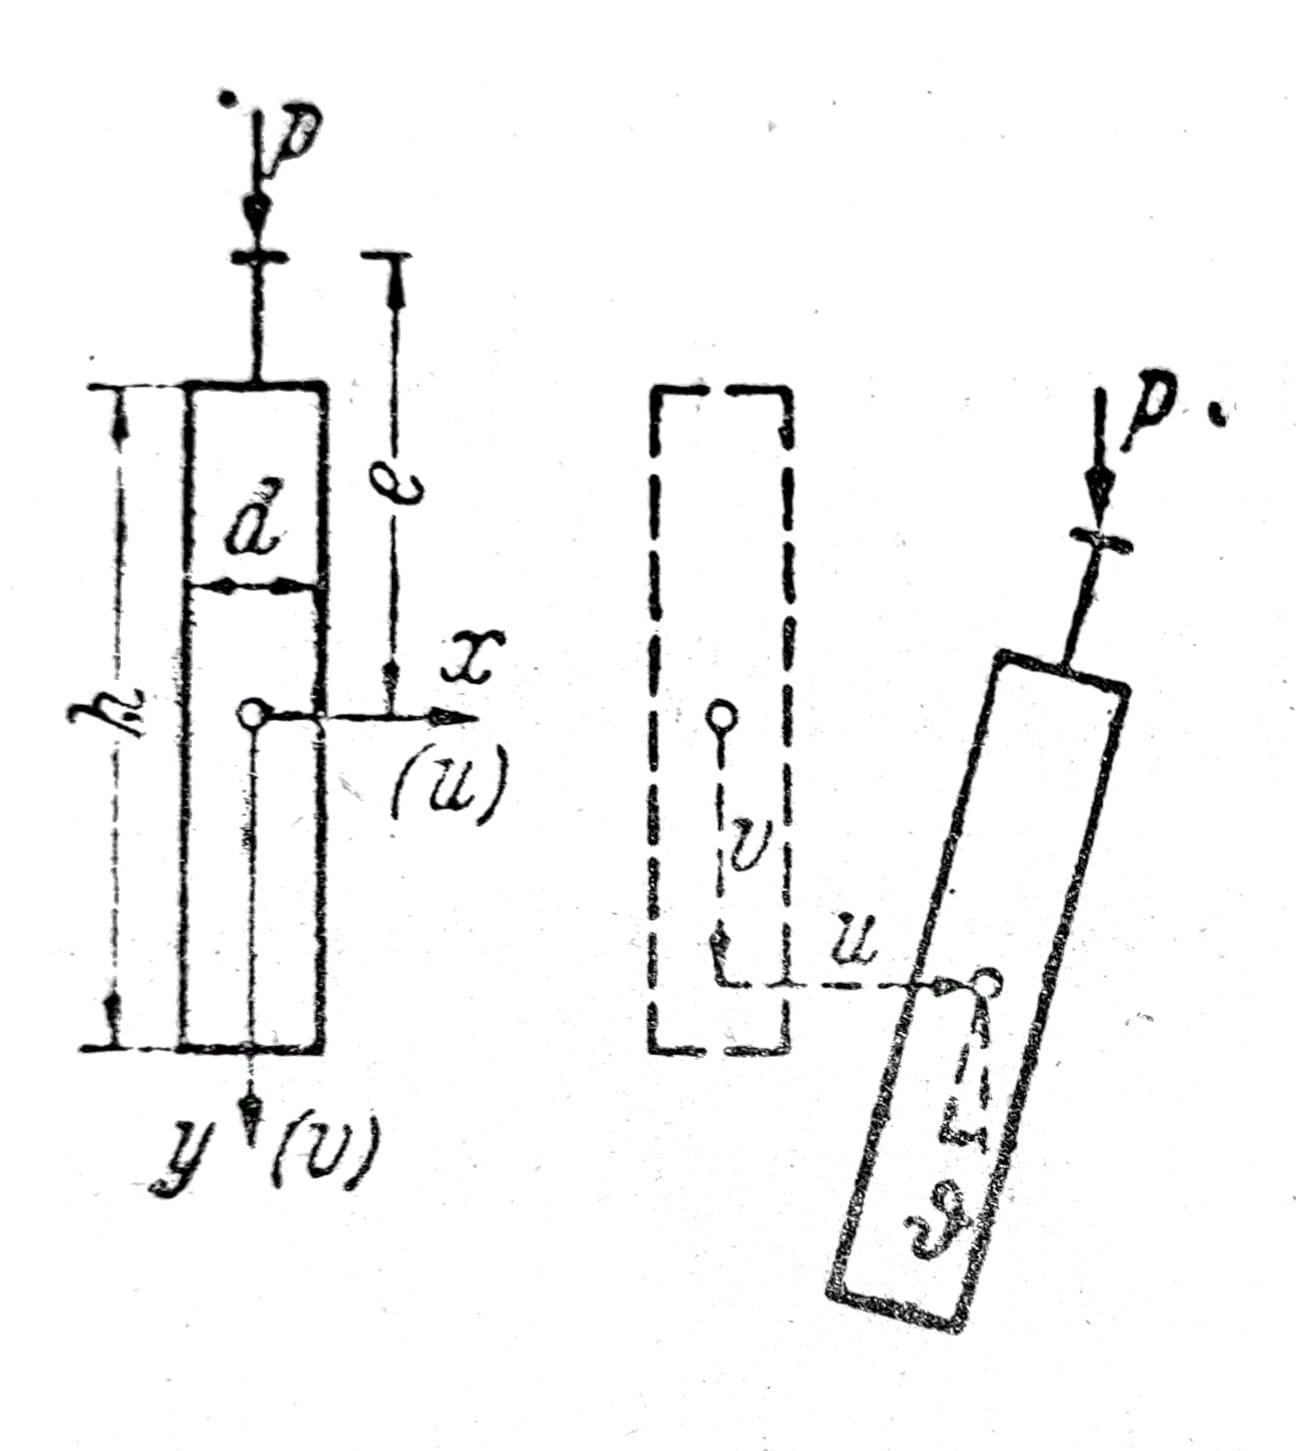
Rys. 1a
Niech prosta belka ma stałe momenty bezwładności o bardzo nierównych wartościach Ix >> Iy. Obciążenie leży w płaszczyźnie y-z-tak, że belka będzie zginana w tej głównej płaszczyźnie (u=ϑ=0). Doświadczenie, jak i teoria, pokazują, że to położenie równowagi jest początkowo stateczne, lecz przy większych obciążeniach staje się chwiejne. To drugie położenie równowagi wiąże się ze zginaniem poprzecznym w u oraz ze skręcaniem ϑ.
Poniżej zostanie wyprowadzane równanie różniczkowe dla wyboczenia bocznego. Równania dla u i ϑ są jednorodne. Jeżeli także warunki brzegowe są jednorodne, wówczas wyboczenie boczne belki jest możliwe tylko dla wartości własnych zagadnienia, tj. u i ϑ pozostają początkowo równe zeru dla wyżej opisanej belki bez zaburzeń. Warunek wyboczenia bocznego otrzymuje się – podobnie jak przy wyboczeniu pręta – jeśli przyjmie się, że wyznacznik współczynników jednorodnych równań warunkowych dla stałych całkowania jest równy zeru. Zobaczymy, że także przy wyboczeniu bocznym istnieje rzeczywisty punkt rozgałęzienia równowagi sprężystej.
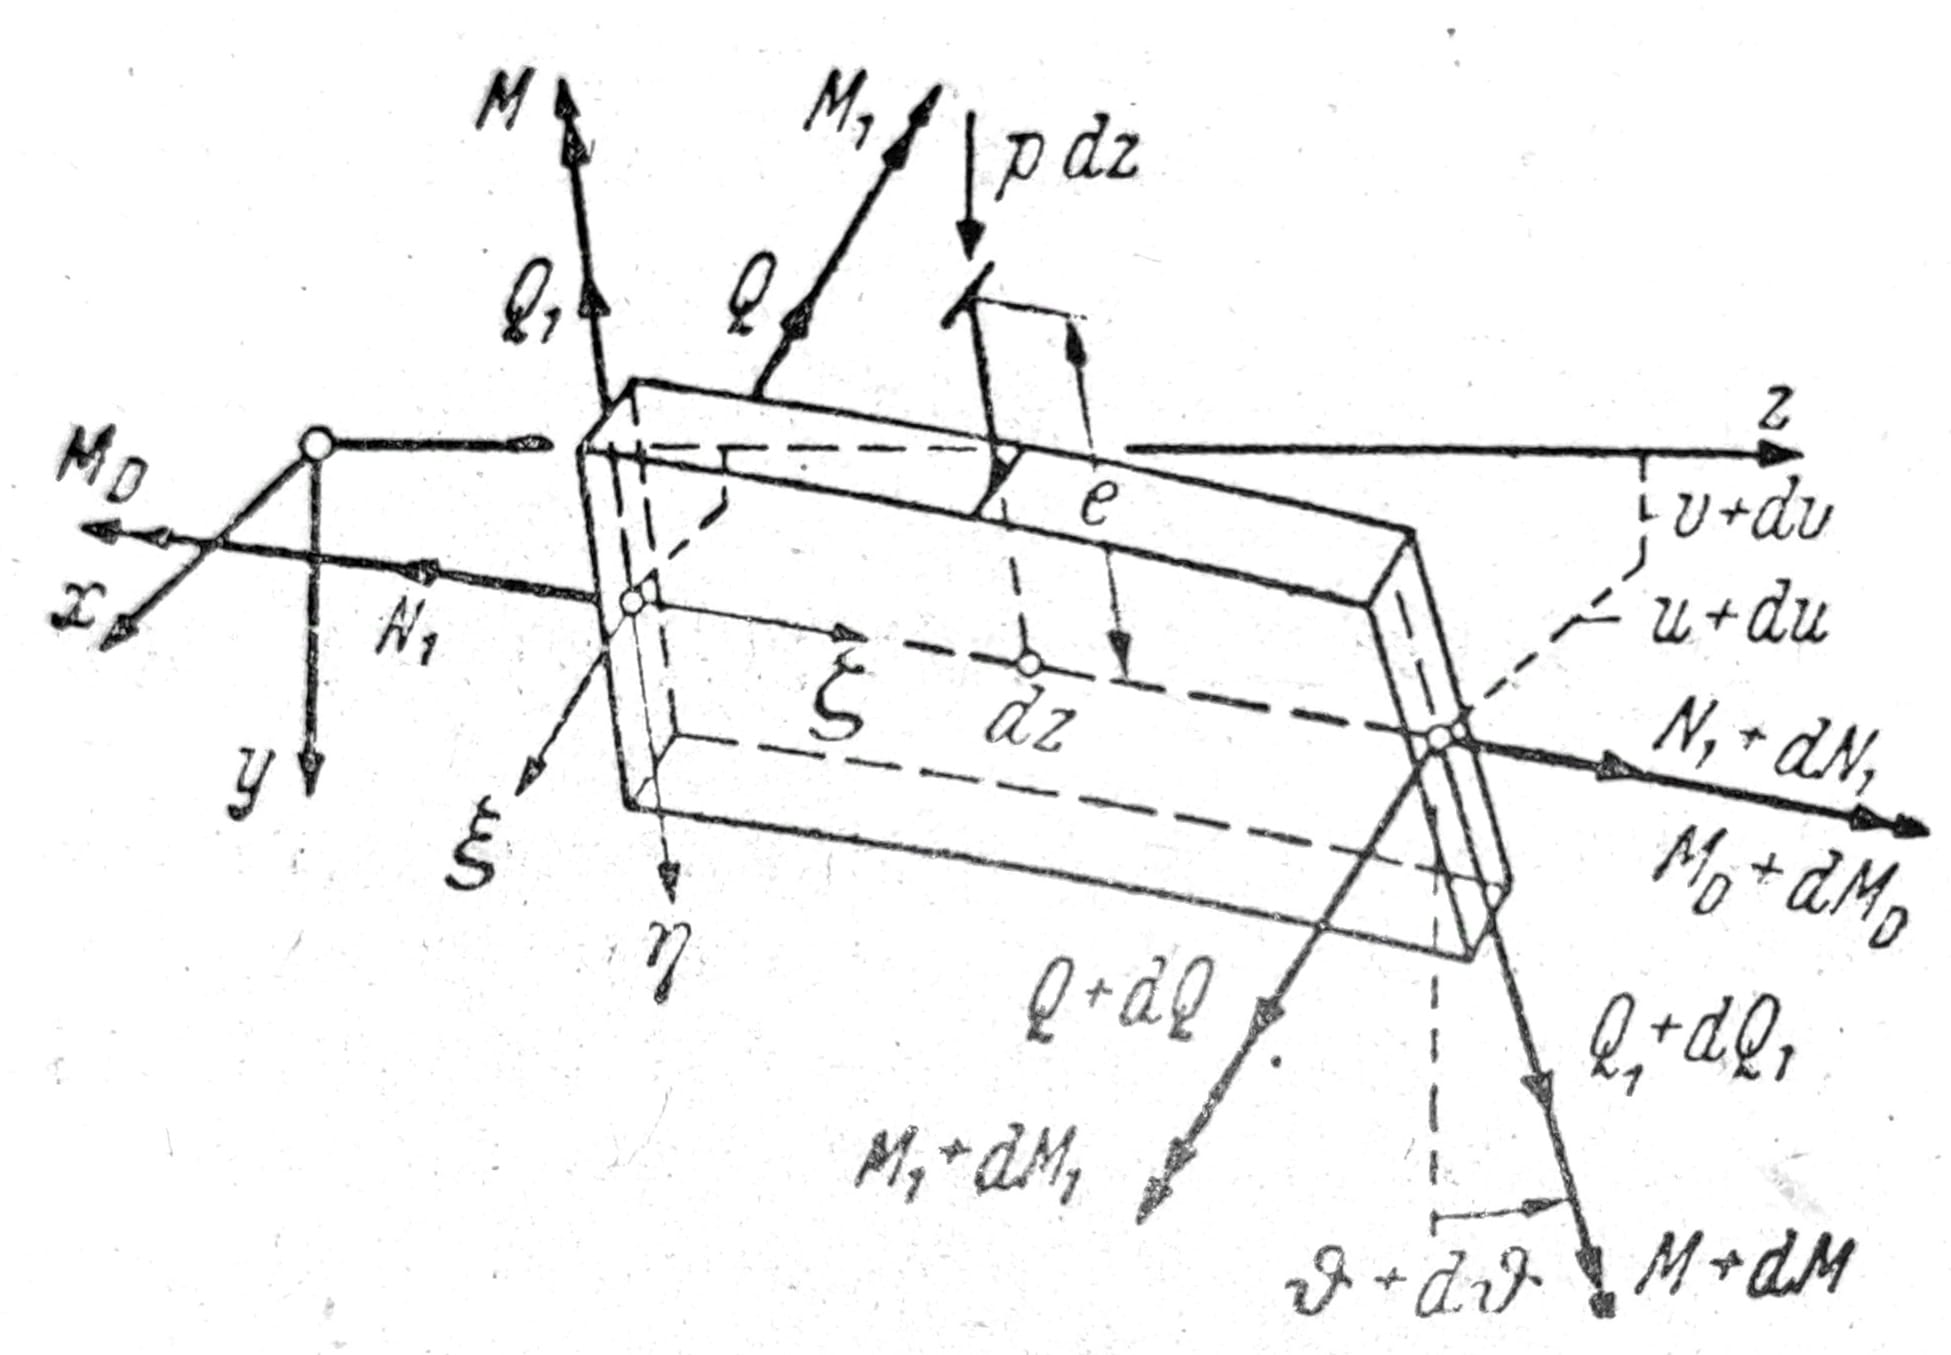
Rys. 1b
Na rys. 1b przedstawiono element belki o długości dz. Wypadkowe naprężeń N1, Q1, M1, jak również krzywizna κ__1 zależą od obciążenia i mają skończoną wartość. Q, M, MD są równe zeru w początkowym położeniu równowagi, a od zera zaczną się różnić dopiero wtedy, gdy nastąpi wyboczenie boczne. Wartości graniczne odnoszące się do początku wyboczenia bocznego są nieskończenie małe, podobnie jak odpowiadające im odkształcenia κ i d__ϑ/dz.
Oba końcowe przekroje elementu dz leżą w płaszczyźnie normalnej do podwójnie zakrzywionej osi pręta i będą skręcone w tych płaszczyznach normalnych.
Ponieważ — podobnie jak przy wyboczeniu pręta — interesuje nas przede wszystkim wartość obciążenia krytycznego, a więc początek wyboczenia bocznego, a mniej wielkość odkształceń, możemy pominąć iloczyny wielkości Q, M, MD z κ lub ϑ’ jako małe wielkości drugiego rzędu. Dlatego dla dalszego uproszczenia założymy również, że główna krzywizna κ1 jest nieskończenie mała i będzie traktowana jak κ i ϑ’.
Uwaga: wpływ od κ__1 należy też oszacować teoretycznie w prostym przypadku specjalnym (stały moment zginający M jako obciążenie). W większości potrzeb techniki budowlanej κ__1 można pominąć. Można sobie na przykład wyobrazić, że belka dla danego przypadku obciążenia jest tak „nadwieszona”, iż dla obciążenia krytycznego właśnie κ__1=0.
Z równowagi składowych sił w kierunkach ξ, η, ζ oraz z warunków momentów względem tych samych osi otrzymuje się po wspomnianych pominięciach
Q’ + N1u’’ – Q1__ϑ’ + pϑ = 0_,_ (1a)
Q1’ + p = 0_,_ (1b)
N1’ = 0_,_ (1c)
M1’ – Q1 = 0_,_ (1d)
MD’ + Q + M1__ϑ’ = 0_,_ (1e)
MD’ – M1u’’ + pe ϑ = 0_._ (1f)
Z równ. (1c, d i b) otrzymuje się
N1 = const.,
Q1 = M1’, (2)
p = - Q1’ = - M1’’.
Po wyeliminowaniu Q1 z równ. (1a) otrzymuje się
Q’ = (M1’ ϑ_)’ – N1u’’_. (3a)
Z równ. (1e) zostanie tym samym wyeliminowane Q, następnie u ’’ przez u’’ = (MD’ + pe ϑ_)/M1_
(M+M1 ϑ_)’’ – N1/M1_ ∙ (MD’ + pe ϑ_) =_ 0_._ (3b)
Aby otrzymać równanie różniczkowe dla ϑ, wprowadzi się następujące zależności między momentami i odkształceniami
M1 = -B1_∙v’’,_ (4a)
M = +B_∙_u’’, (4b)
MD = +C_∙ϑ’ – EC*∙ ϑ’’’,_ (4c)
gdzie oznacza B1=EIx i B=EIy sztywność giętną belki, C sztywność skrętną, a C* opór na wygięcie. W naszych dalszych obliczeniach pominiemy składniki z C* dla uproszczenia. Jeżeli równania mają być zastosowane np. do profili I, trzeba je odpowiednio uzupełnić. Pominięcie składnika v’’ oznacza to samo co założenie B1=∞.
Jeśli wyeliminują się M i MD za pomocą wzoru jedn. 4, otrzymuje się równanie różniczkowe dla wyboczenia bocznego belki o stałym przekroju
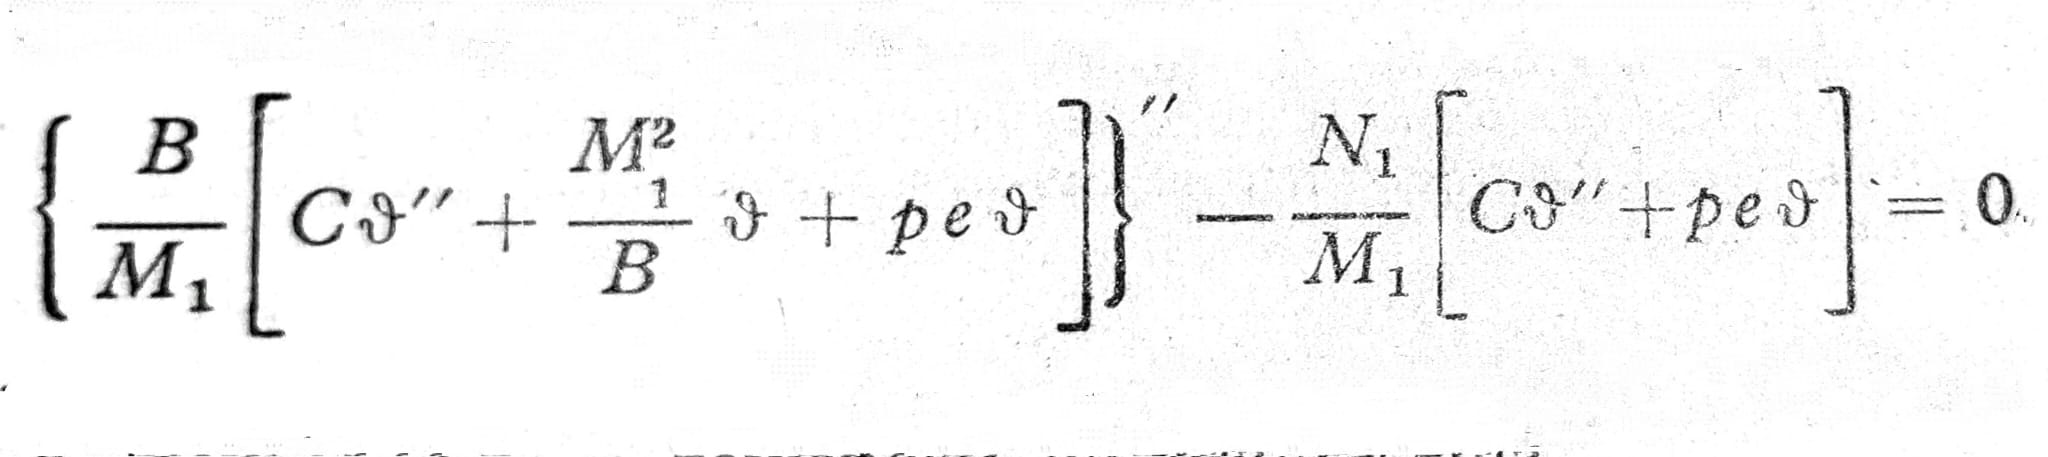
Równanie różniczkowe (5) jest jednorodne i czwartego rzędu względem ϑ. M1 jest znaną funkcją z w zależności od obciążenia.
Belka o stałym momencie zginającym
Niech będzie p=N1=0, ponadto Mx=ɱ=const. Przekrój jest bez kołnierza (zwięzły) i belka jest długa w stosunku do wymiarów przekroju poprzecznego, tak że możemy przyjąć, iż C*=0. Wtedy upraszcza się równ. (5), z powodu M1=ɱ, więc:
ϑ’’’’ + ɱ2/BC∙ ϑ’’ = 0, (6)
lub ze skrótem λ2_=ɱ__2/BC_
ϑ’’’’ + λ2 ϑ = 0. (6a)
a) Belka z podporą widełkową na obu końcach

Rys. 2
Podparcie przy z=0 i z=l ma postać widełek (rys. 2), które umożliwiają ugięcia u i v, ale uniemożliwiają obrót końcowych przekrojów; ϑ=0. Ponieważ w kierunku x nie ma utwierdzenia (tj. M=0, lub według równ. (4) także u’’=0), wynika z równ. dla u’’: MD’=0 i tym samym z równ. (4c) jako drugi warunek brzegowy ϑ’’=0.
Ogólne rozwiązanie równ. (6a) jest
ϑ(z) = A1∙sinλz + A2∙cosλz + A3∙λz + A4. (7)
Z warunków brzegowych otrzymuje się
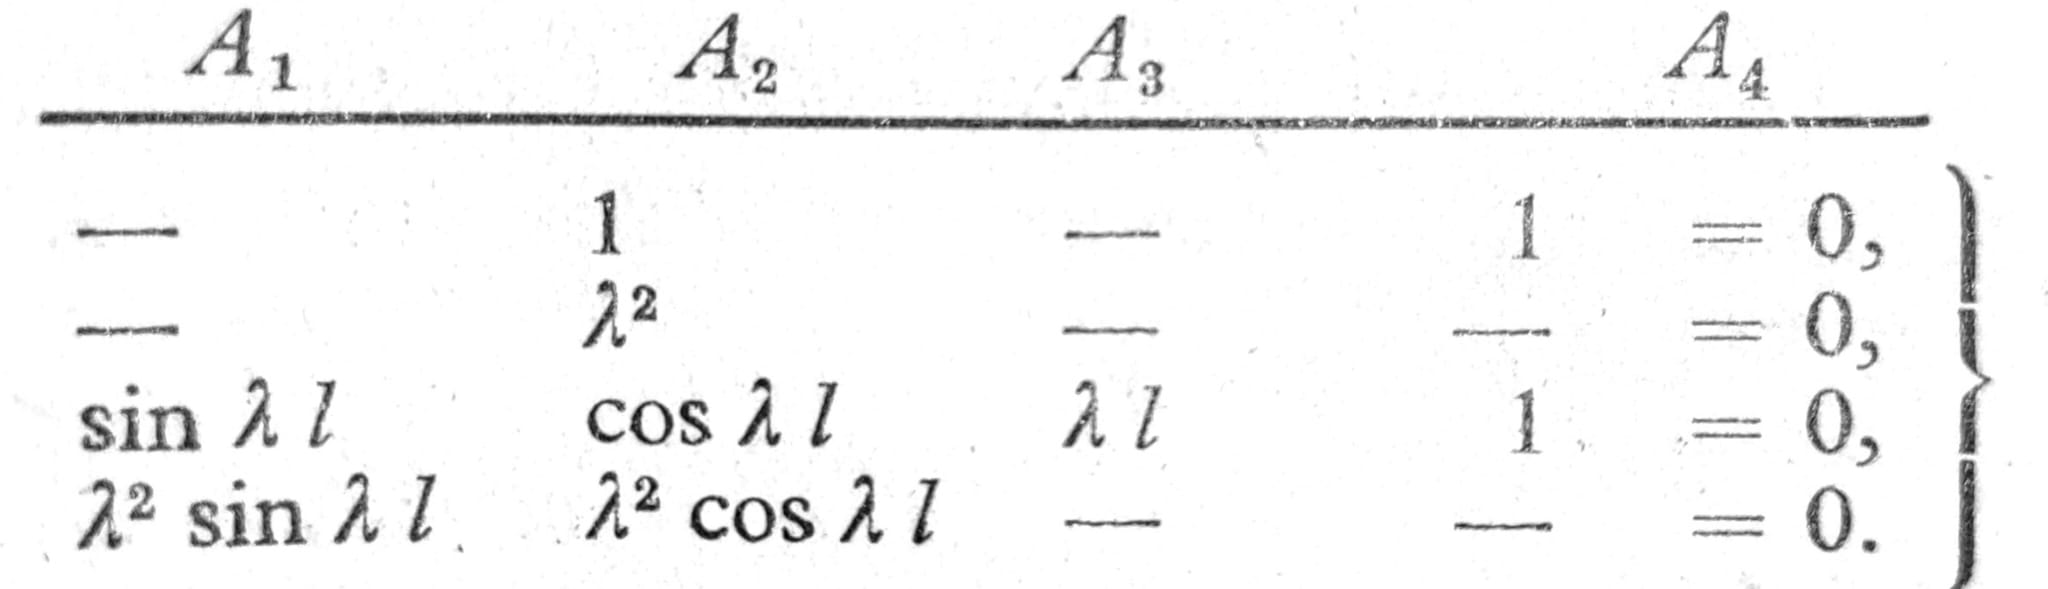
Ten jednorodny układ równań ma:
- Trywialne rozwiązanie A1 = A2 = ∙∙∙ = 0, czemu odpowiada ϑ=0, u’’=0 lub u=0, przy czym belka nie wybocza się na boki.
- Rozwiązania własne według Δ=0 albo sin λ__l=0. Pierwiastki tego warunku wyboczenia bocznego to λ__l=n__π (z n=1,2,3,∙∙∙) i odpowiadające im krytyczne obciążenia momentem
ɱ__K = _√_BC ∙ _n__π/_l. (8b)
Najmniejszy moment wyboczenia bocznego
min__ɱ__K = _√_BC ∙ π/l (8c)
powstaje przy n=1. Odpowiednie rozwiązanie otrzymuje się przez zastosowanie równ. (1f):
ϑ(z) = A1 ∙ sin πz/l (8d)
u(z) = C/ɱK ∙ ϑ(z).
b) Pozostałe przypadki wyboczenia bocznego
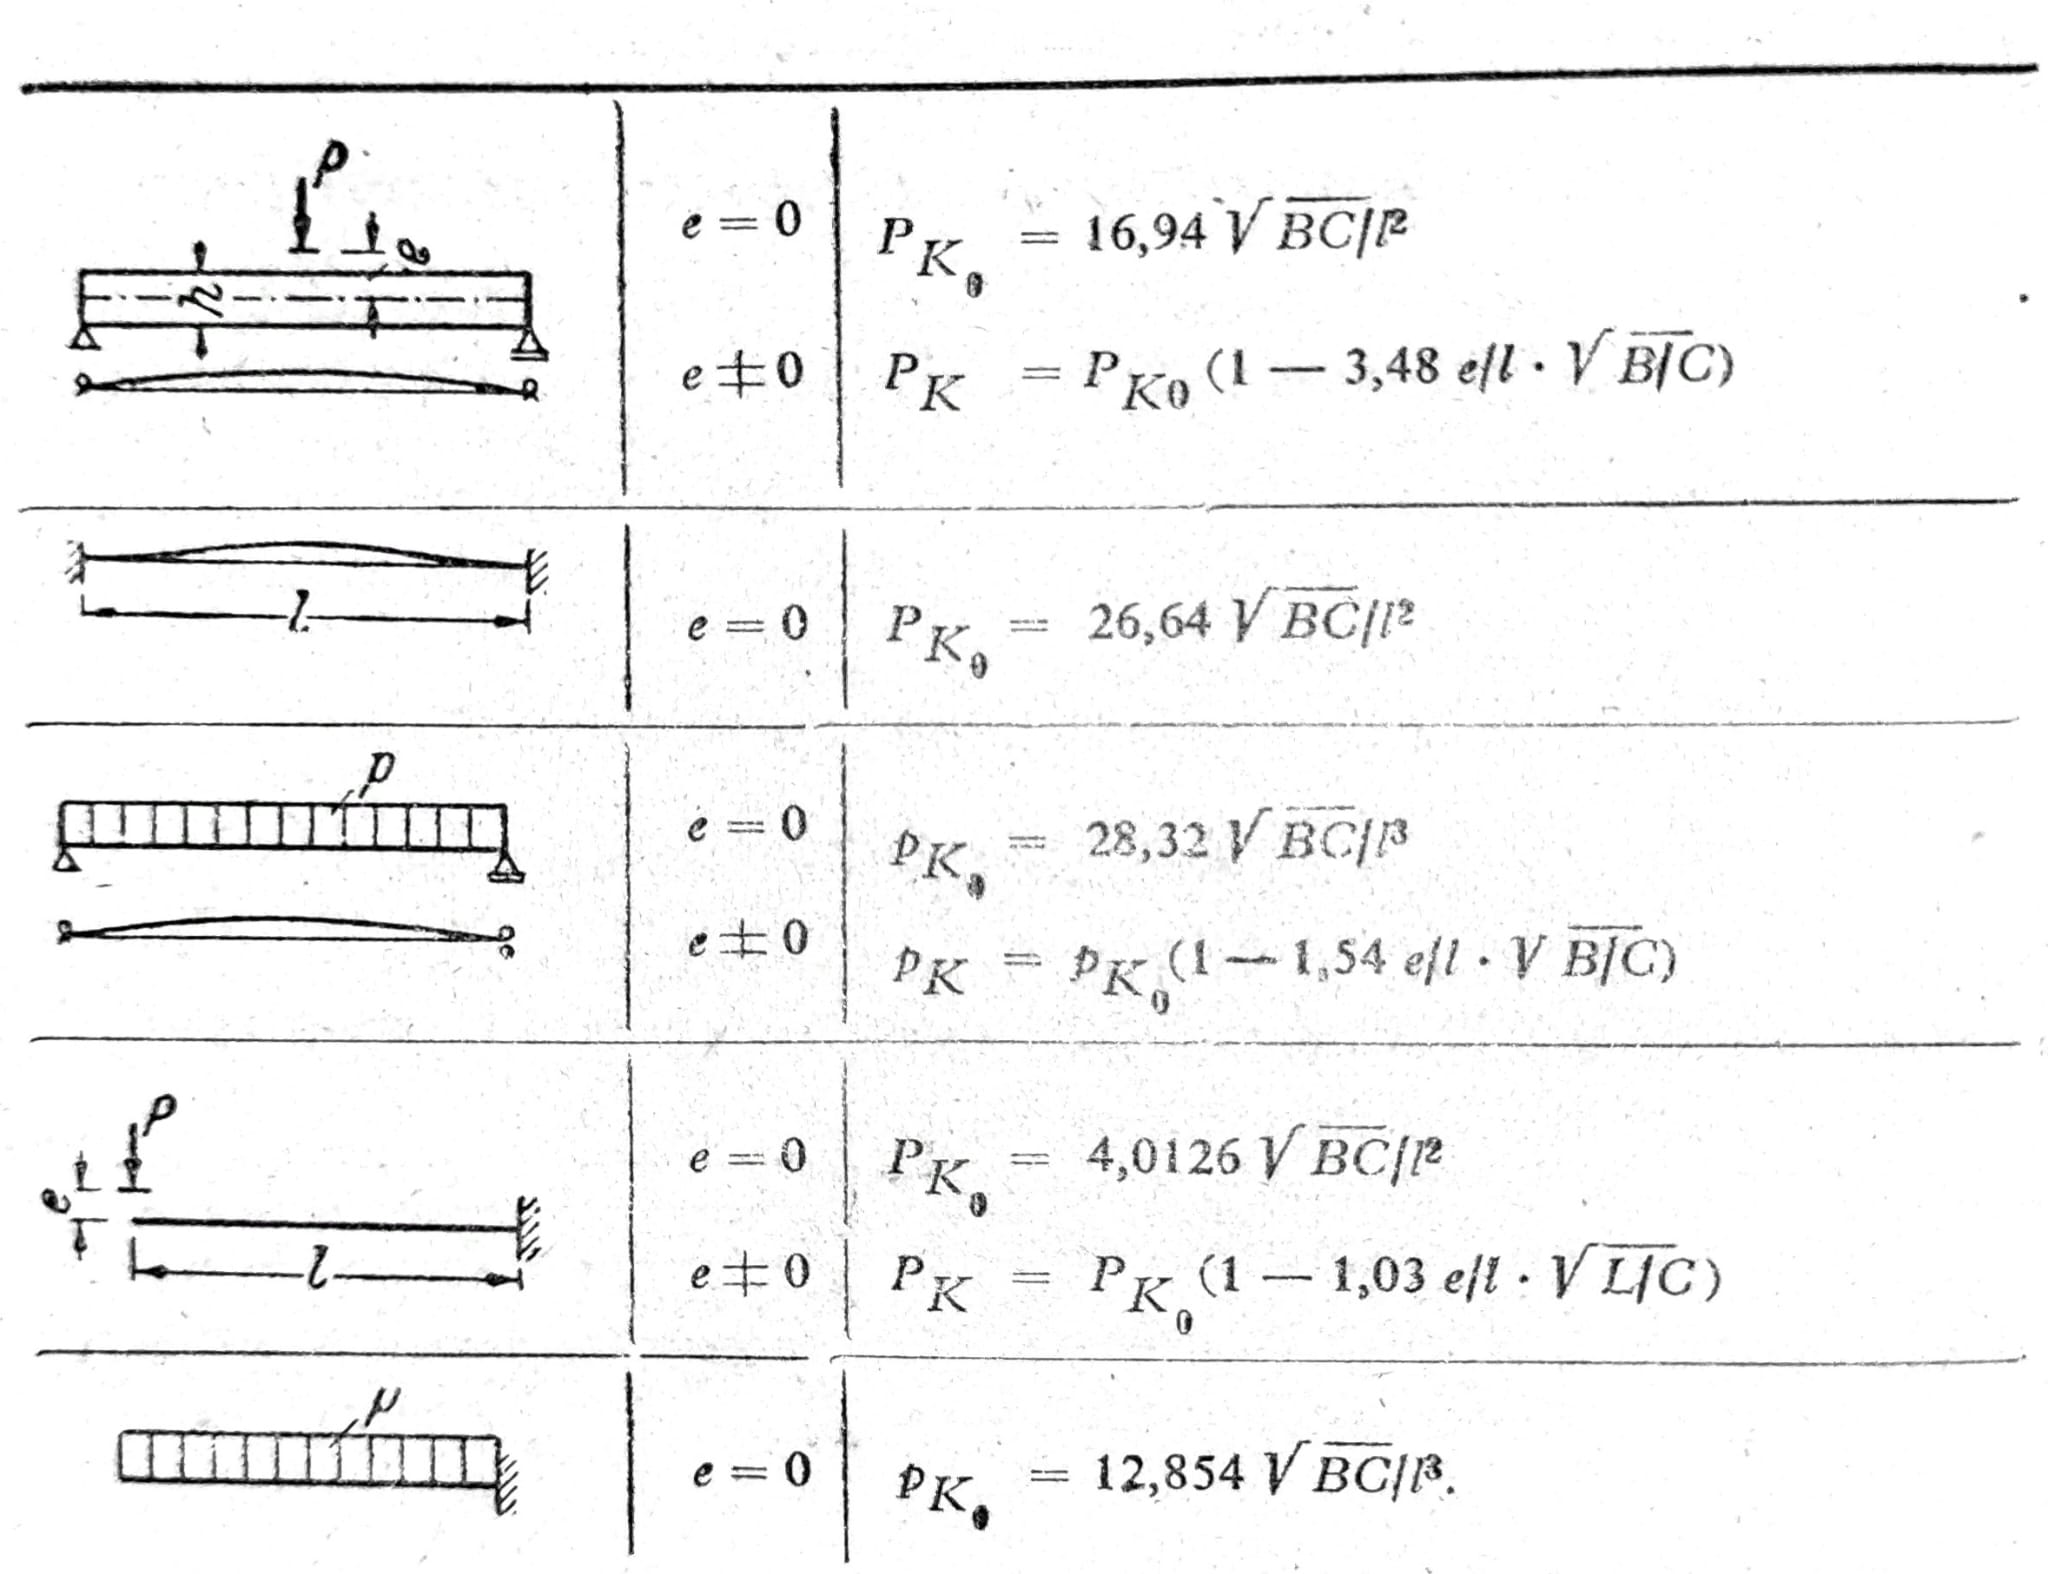
c) Wyboczenie boczne wskutek momentu zginającego i siły ściskającej
Na przykład pokazany na rys. 3 ma N1=-D (ściskanie), p=0, następnie przyjęto C*=0. Wtedy równanie różniczkowe (5) upraszcza się i brzmi
ϑ’’’’ + λ2 ϑ’’ = 0, (9)
gdzie λ__2 = ɱ__2_/BC + D/B_. (9a)
Rozwiązanie równania różniczkowego (9) podane jest ponownie w równ. (8), tylko że teraz λ oznacza inną wartość.

Rys. 3
Dla przykładu z rys. 3 obowiązują, tak jak w przypadku a), warunki brzegowe ϑ=0 i ϑ’’=0 dla z=0 i z=l. Zatem również równania warunkowe dla A1 są formalnie identyczne, a także warunek wyboczenia bocznego Δ=sin λl=0. Obciążenie krytyczne spełnia zależność λl=nπ (n=1,2,3) i najmniejsza wartość jest
ɱK2/BC + DK/B = (π/l)2. (10)
Dla D=0 otrzymuje się stąd moment wyboczenia bocznego według wz. (8c), a dla czystego obciążenia ściskającego (ɱ=0) siłę wyboczeniową _DK=B(π/l)_2 Eulera.
Na rys. 3 przedstawiony przypadek należy oznaczyć jako zginanie mimośrodowe w płaszczyźnie y-z. Wcześniej rozpatrzony przypadek stateczności jest zatem wyboczeniem poza płaszczyznę zginania związanym z bocznym zginaniem u i skręcaniem ϑ.
Jeśli oba końce są utwierdzone (ϑ=0 i ϑ’=0) to z warunków brzegowych, za pomocą Δ=0, otrzymuje się warunek wyboczenia bocznego
λ__l ∙ sin λ__l = 2(1-cos λl), (11)
z pierwiastkami λ__l=m__π (m=2,4,∙∙∙) i siłami bocznego wyboczenia
ɱ__K__2/BC + DK/B = (2_π_/l)2.