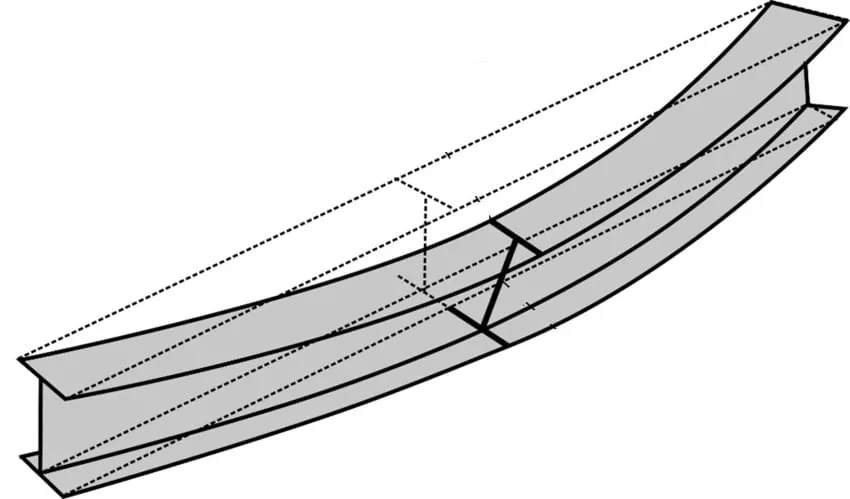
वाकणाऱ्या अपवर्तनासाठी दांडा समतोलातील बदलाच्या वेळी एका प्रमुख समतलात वाकतो.
परंतु असेही स्थैर्याचे प्रकार असतात ज्यांमध्ये काठी, म्हणजेच बीम, समतोल बदलताना केवळ वाकत नाहीत तर वळतातही (आकृ. 60a). आधारांमध्ये या घटनेला बाजूने वाकणे म्हणतात; दाबाखालील काठ्यांमध्ये, ज्या वाकताना वळण्यालाही सामोऱ्या जातात, त्याला torsion सह वाकणे असे म्हणतात.
दोन्ही घटनांसाठी वळणाविरुद्धच्या कडकपणाचे प्रमाण C, म्हणजेच वाकण्याविरुद्धचा प्रतिकार C* हा निर्णायक महत्त्वाचा असतो. त्यामुळे वळणाशी संबंधित समतोलातील बदलांवर प्रामुख्याने अशा उपायांनी परिणाम करता येतो जे मरोडाविरुद्धची कडकता वाढवतात (योग्य छेदाचा आकार, आडवे फ्रेम, बाजूचा आधार इ.). दुसरीकडे, उघड्या छेदाच्या पट्टीसारखे दांडे वळणाच्या वेळी बाक येण्यास विशेष संवेदनशील असतात.
बाजूच्या बकलिंगसाठी भिन्न समीकरण
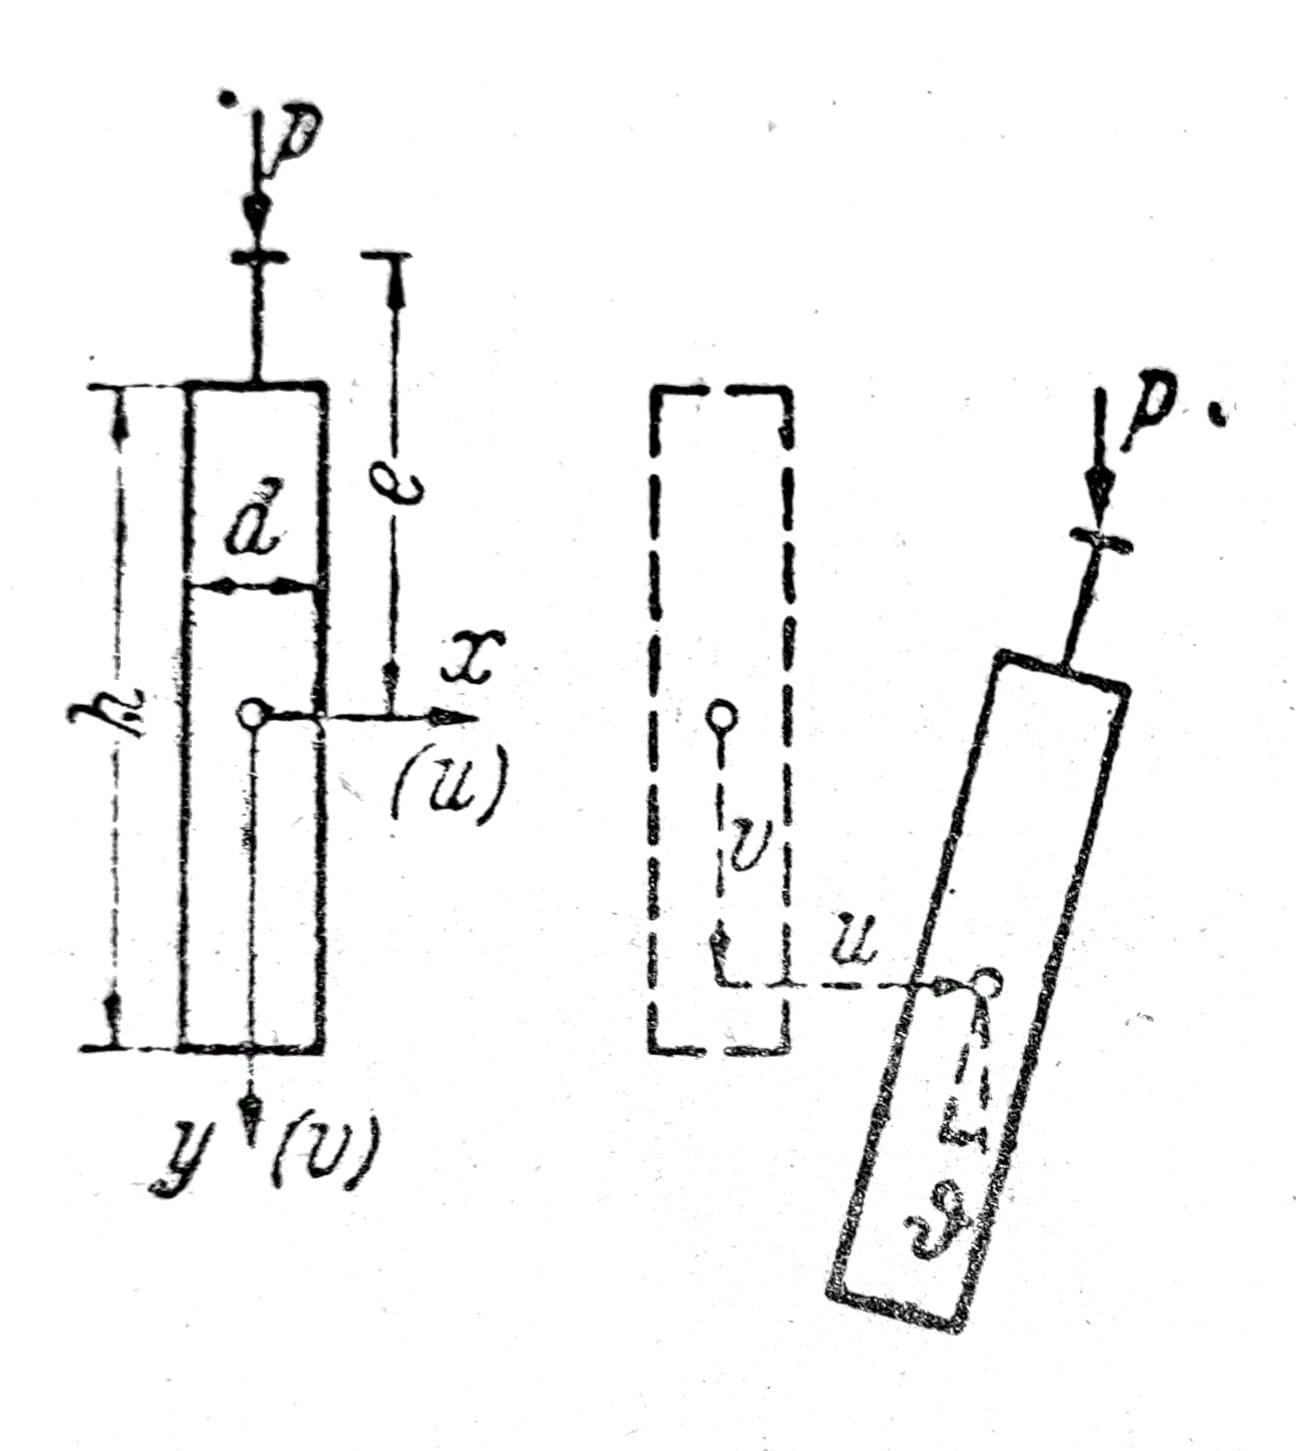
आकृ. 1a
धरा की सरळ दांडीचे जडत्व क्षण स्थिर आहेत आणि त्यांची मूल्ये अत्यंत भिन्न आहेत Ix >> Iy. भार y-z-समतलात आहे, त्यामुळे दांडी या मुख्य समतलात वाकेल (u=ϑ=0). अनुभव तसेच सिद्धांत दर्शवितात की ही समतोल स्थिती प्रथम स्थिर असते, पण अधिक भारांवर ती अस्थिर होते. ही दुसरी समतोल स्थिती आडव्या वाकण्याशी u आणि टोर्शनशी ϑ संबंधित आहे.
खाली बाजूच्या वाकण्याकरिता अवकल समीकरण काढले जाईल. u आणि ϑ ही समीकरणे समजात आहेत. जर सीमाशर्तीही समजात असतील, तर बीमचे बाजूचे वाकणे या समस्येच्या स्वमूल्यांसाठीच शक्य असते, म्हणजेच वर वर्णन केलेल्या व्यत्ययविरहित बीममध्ये u आणि ϑ प्रथम शून्यच राहतात. बाजूच्या वाकण्याची अट — दांडीच्या वाकण्याप्रमाणेच — समजात अटींच्या समीकरणांच्या समाकलन स्थिरांकांसाठीच्या गुणांक निर्धारकाचे मूल्य शून्य धरल्यास प्राप्त होते. आपण पाहू की बाजूच्या वाकण्यातही लवचिक समतोलाचा खरा शाखाबिंदू अस्तित्वात असतो.
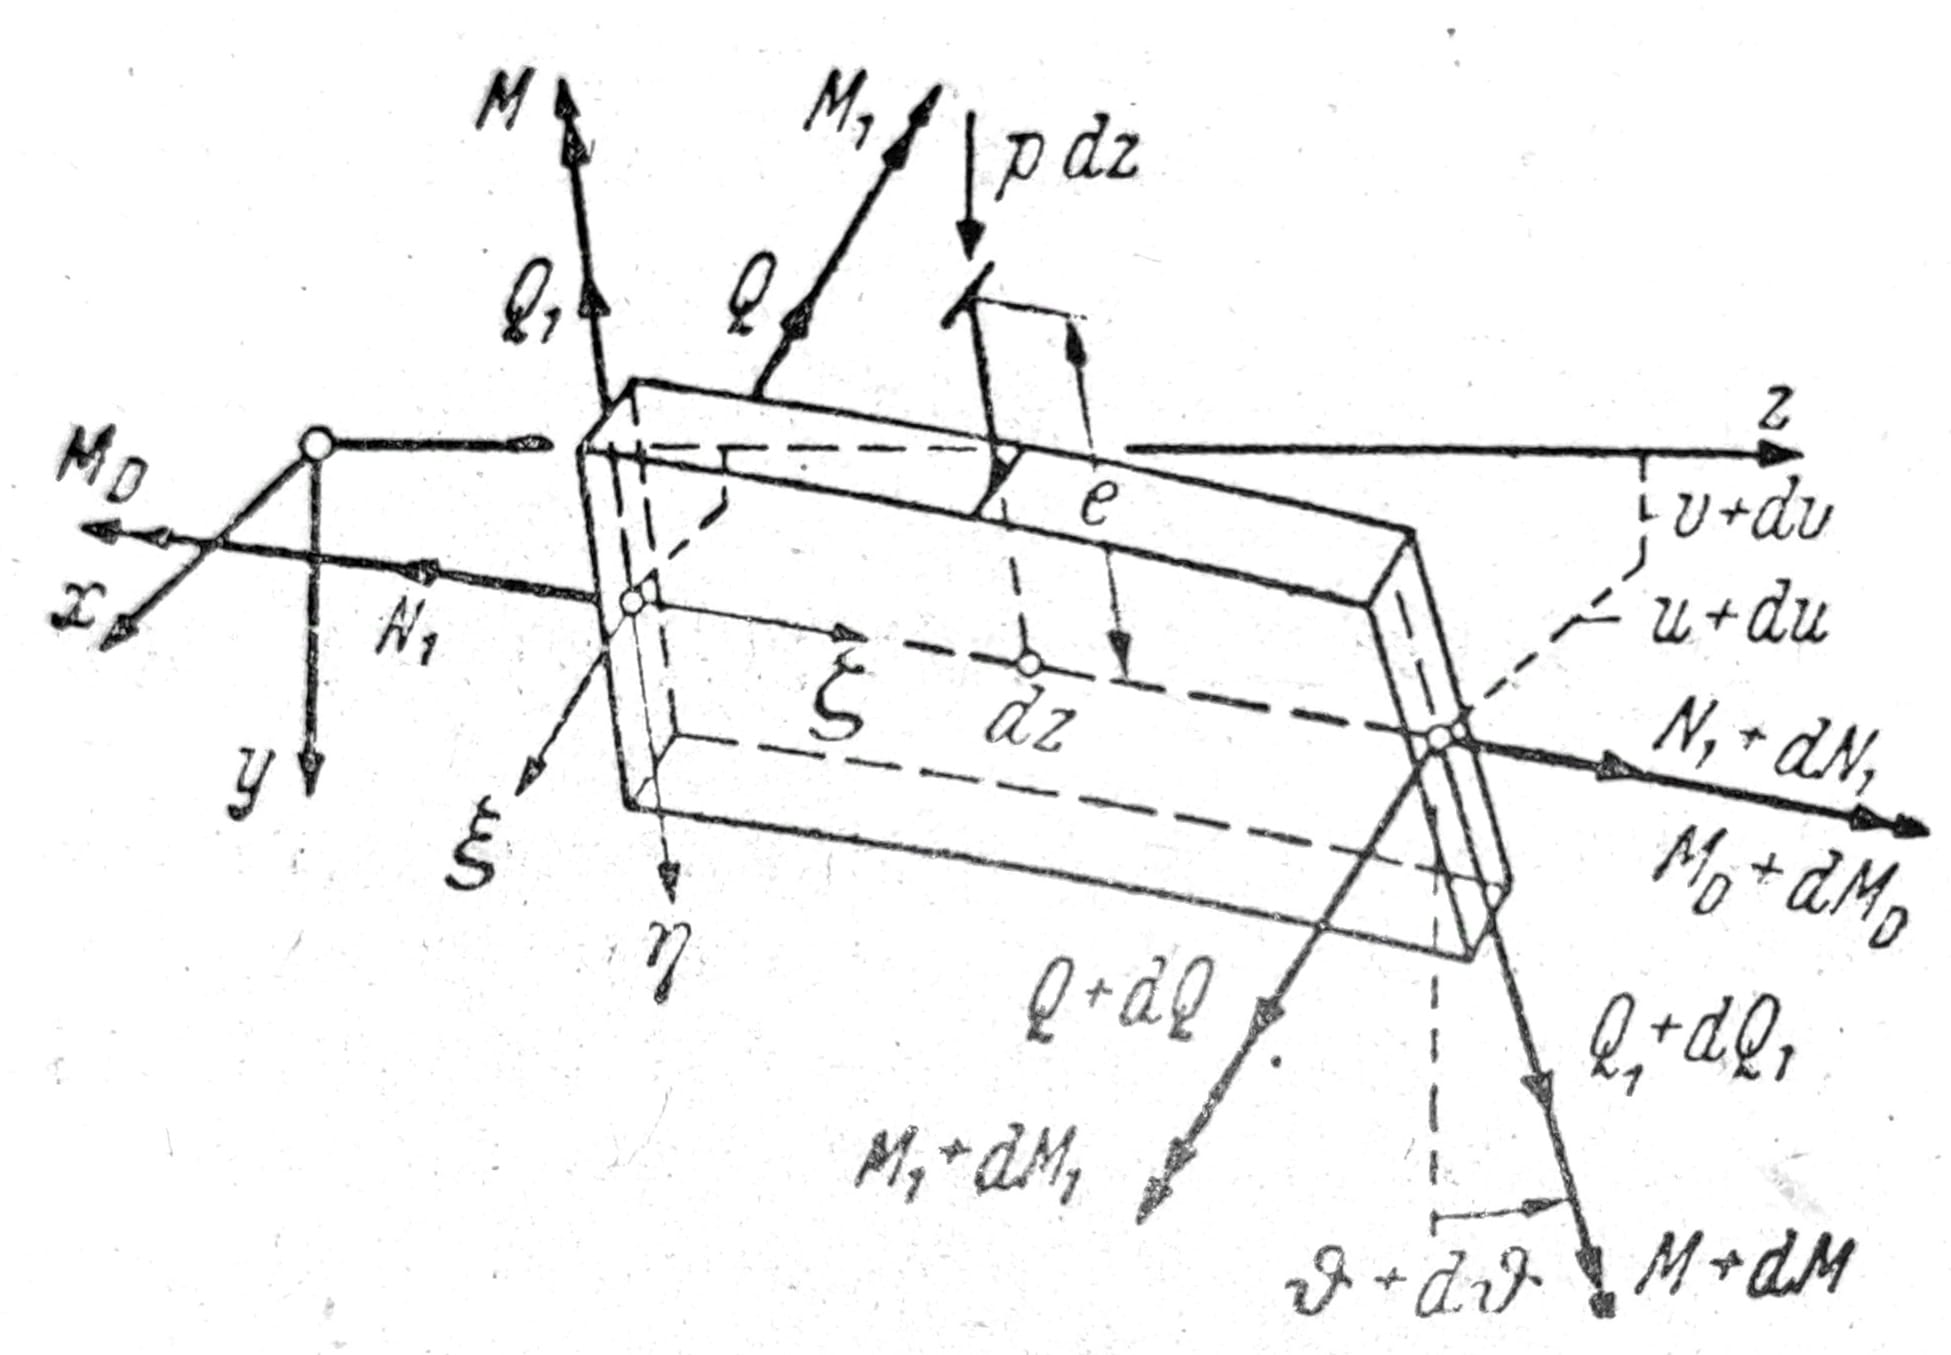
आकृ. 1b
आकृ. 1b मध्ये dz लांबीचा बीमचा घटक दाखविला आहे. ताणांच्या परिणामी शक्ती N1, Q1, M1, तसेच वक्रता κ__1 ही भारावर अवलंबून असते आणि तिची मूल्ये निश्चित असतात. Q, M, MD प्रारंभिक समतोल स्थितीत शून्य असतात, आणि बाजूची मोड येईपर्यंत ती शून्यापासून भिन्न होत नाहीत. बाजूच्या मोडच्या सुरुवातीशी संबंधित निश्चित मूल्ये अतिसूक्ष्म असतात, तसेच संबंधित विकृती κ आणि d__ϑ/dz देखील.
घटकाचा dz हा दोन्ही टोकांचा छेद दंडाच्या दुहेरी वक्र अक्षाला लंब असलेल्या समतलांमध्ये स्थित आहे आणि या लंब समतलांमध्ये तो वळलेला असेल.
कारण आपल्याला—दांड्याच्या बाकावण्याप्रमाणेच—मुख्यतः महत्त्वपूर्ण भाराची मात्रा, म्हणजेच बाजूच्या बाकावण्याची सुरुवात, आणि विकृतींची मात्रा तुलनेने कमी महत्त्वाची वाटते, त्यामुळे Q, M, MD या राशींचे κ किंवा ϑ’ बरोबरचे गुणाकार आपण दुसऱ्या क्रमाच्या लहान राशी म्हणून दुर्लक्षित करू शकतो. म्हणून पुढील साधीकरणासाठी मुख्य वक्रता κ1 देखील आपण अतिसूक्ष्म मानू आणि तिला κ आणि ϑ’ प्रमाणेच हाताळले जाईल.
टीप: κ__1 चा परिणाम साध्या विशेष प्रकरणातही सैद्धांतिकदृष्ट्या मूल्यांकित केला पाहिजे (भार म्हणून स्थिर वाकणारा क्षण M). बांधकाम अभियांत्रिकीच्या बहुतेक गरजांसाठी κ__1 दुर्लक्षित करता येते. उदाहरणार्थ, आपण असे गृहित धरू शकतो की दिलेल्या भारप्रकरणासाठी बीम इतका “उच्च केलेला” आहे की गंभीर भारासाठी नेमके κ__1=0.
ξ, η, ζ या दिशांतील बलघटकांचा समतोल आणि त्याच अक्षांच्या संदर्भातील क्षण अटी यांवरून, वर उल्लेख केलेली साधीकरणे केल्यानंतर मिळते
Q’ + N1u’’ – Q1__ϑ’ + pϑ = 0_,_ (1a)
Q1’ + p = 0_,_ (1b)
N1’ = 0_,_ (1c)
M1’ – Q1 = 0_,_ (1d)
MD’ + Q + M1__ϑ’ = 0_,_ (1e)
MD’ – M1u’’ + pe ϑ = 0_._ (1f)
समी. (1c, d आणि b) वरून मिळते
N1 = const.,
Q1 = M1’, (2)
p = - Q1’ = - M1’’.
Q1 काढून टाकल्यास समीकरण (1a) मधून मिळते
Q’ = (M1’ ϑ_)’ – N1u’’_. (3a)
समी. (1e) मधून त्यामुळे Q काढून टाकले जाईल, त्यानंतर u ’’ हे u’’ = (MD’ + pe ϑ_)/M1_ द्वारे
(M+M1 ϑ_)’’ – N1/M1_ ∙ (MD’ + pe ϑ_) =_ 0_._ (3b)
ϑ साठी अवकल समीकरण मिळविण्यासाठी मोमेंट्स आणि विकृती यांमधील पुढील संबंध मांडले जातील
M1 = -B1_∙v’’,_ (4a)
M = +B_∙_u’’, (4b)
MD = +C_∙ϑ’ – EC*∙ ϑ’’’,_ (4c)
जिथे B1=EIx आणि B=EIy या बीमच्या वाकण्याविरुद्धच्या कडकपणाचे, C हे वळणाविरुद्धचे कडकपण, आणि C* हे वक्रणाविरुद्धचा प्रतिकार दर्शविते. पुढील गणनांमध्ये साधेपणासाठी C* असलेले घटक आपण वगळू. जर समीकरणे उदा. I-प्रोफाइल्सवर लागू करायची असतील, तर त्यांना योग्य प्रकारे पूरक करणे आवश्यक आहे. v’’ या घटकाकडे दुर्लक्ष करणे म्हणजे B1=∞ असे गृहीत धरण्याइतकेच आहे.
जर M आणि MD यांना समी. 4 च्या साहाय्याने दूर केले, तर समान छेद असलेल्या बीमच्या बाजूच्या बकलिंगसाठीचे अंशकालिक समीकरण मिळते
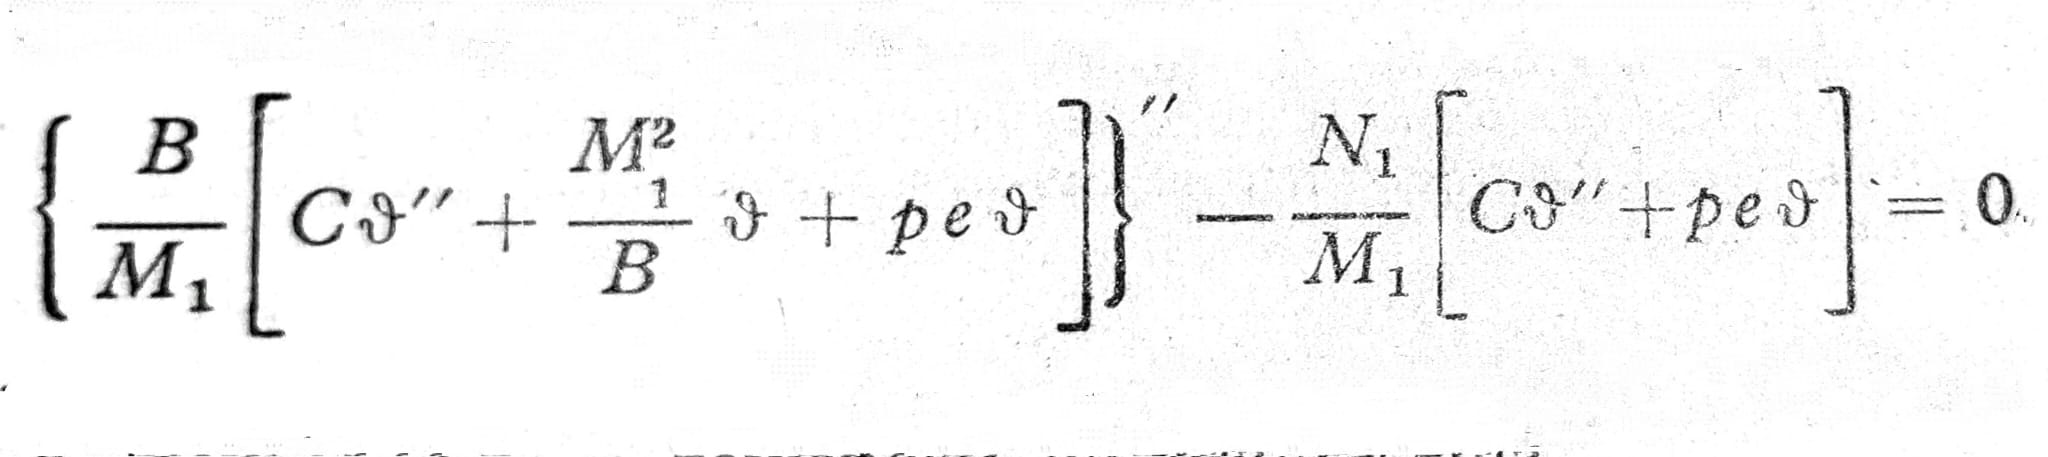
अवकल समीकरण (5) हे समजातीय असून ϑ च्या दृष्टीने चौथ्या क्रमाचे आहे. M1 हे भारानुसार z चे ज्ञात फलन आहे.
स्थिर वाकण्याच्या क्षणाचा बीम
म्हणू या p=N1=0, तसेच Mx=ɱ=const. छेद फ्लॅंजविना (घन) आहे आणि बीम छेदाच्या परिमाणांच्या मानाने लांब आहे, त्यामुळे आपण C*=0 असे धरू शकतो. तेव्हा समी. (5), M1=ɱ असल्यामुळे, सोपी होते, आणि म्हणून:
ϑ’’’’ + ɱ2/BC∙ ϑ’’ = 0, (6)
किंवा संक्षेप λ2_=ɱ__2/BC_ सह
ϑ’’’’ + λ2 ϑ = 0. (6a)
a) दोन्ही टोकांना काटकोनासारख्या आधारावर ठेवलेला बीम

क्र.2
z=0 आणि z=l येथील आधार हे काट्या-आकाराच्या जोडांच्या स्वरूपात आहे (आकृ. 2), जे u आणि v वाकणे अनुमत करतात, परंतु टोकाच्या छेदांचे फिरणे रोखतात; ϑ=0. कारण x दिशेत कोणतेही खिळवणे नाही (म्हणजे M=0, किंवा समीकरणानुसार (4) तसेच u’’=0), u’’ साठीच्या समीकरणातून: MD’_=0 आणि त्यामुळे समीकरण (4c) मधून दुसरी सीमाअट ϑ’’=0.
समीकरणाचे सामान्य निराकरण (6a) आहे
ϑ(z) = A1∙sinλz + A2∙cosλz + A3∙λz + A4. (7)
सीमावर्ती अटींमधून मिळते
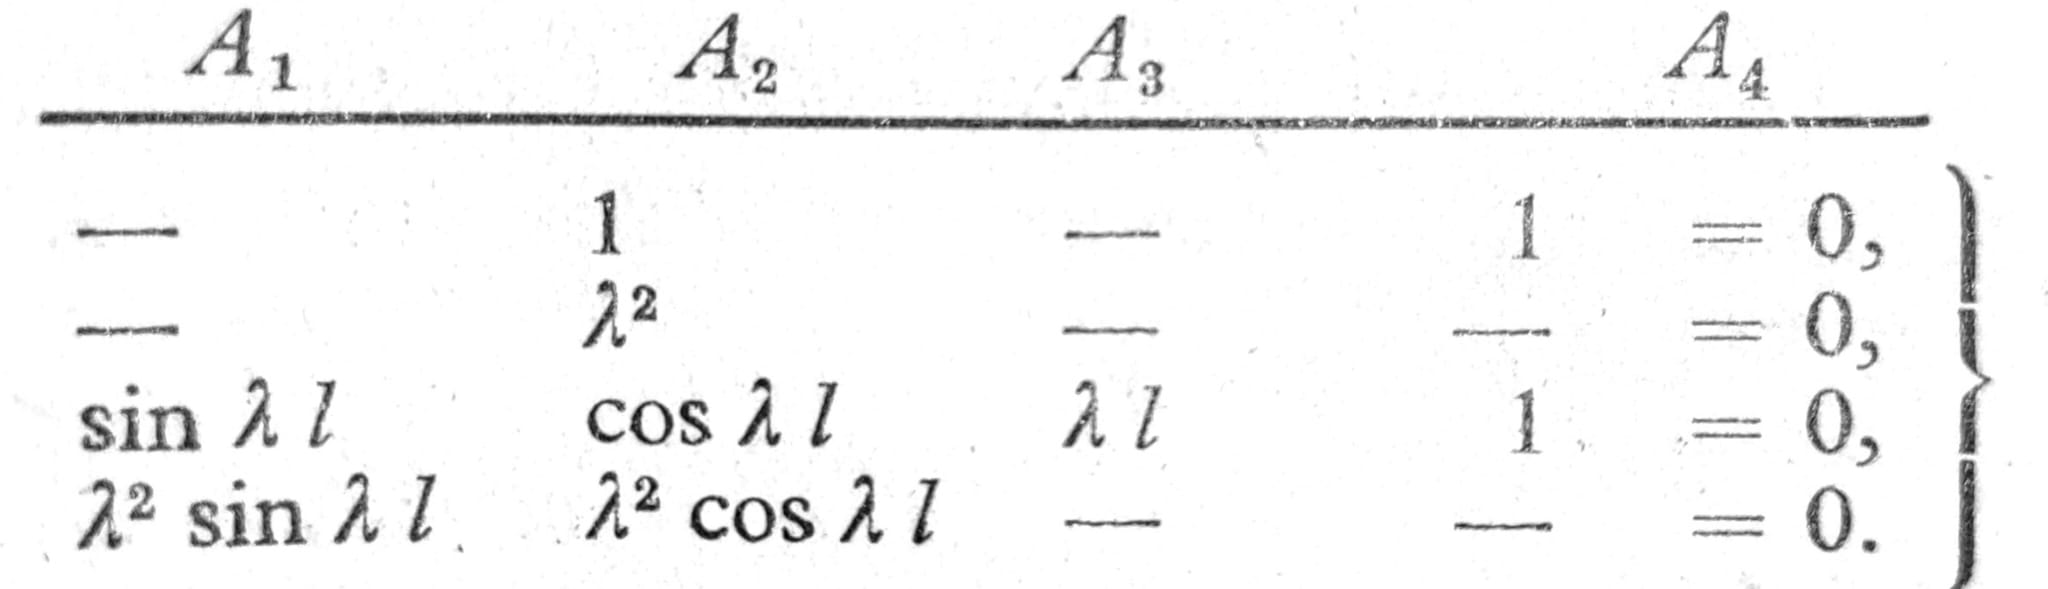
या समरूप समीकरणांच्या प्रणालीला:
- त्रिव्हियल उत्तर A1 = A2 = ∙∙∙ = 0, ज्याला ϑ=0, u’’=0 किंवा u=0 अनुरूप आहे, आणि त्यामुळे बीम बाजूने वाकत नाही.
- स्वमूल्य निराकरणे Δ=0 किंवा sin λ__l=0. या पार्श्व वाकण्याच्या अटीची मुळे λ__l=n__π (सह n=1,2,3,∙∙∙) आणि त्यास अनुरूप समालोचक क्षणभार
ɱ__K = _√_BC ∙ _n__π/_l. (8b)
पार्श्व वाकण्याचा किमान क्षण
min__ɱ__K = _√_BC ∙ π/l (8c)
n=1 वर निर्माण होते. संबंधित समाधान समी. (1f) चा वापर करून मिळते:
ϑ(z) = A1 ∙ sin πz/l (8d)
u(z) = C/ɱK ∙ ϑ(z).
b) इतर बाजूच्या बाकण्याची प्रकरणे
![tab]](/wp-content/uploads/2024/09/tabl-dac.jpg)
c) वाकण्याच्या क्षणामुळे आणि दाबणाऱ्या बलामुळे होणारे बाजूचे वाकणे
आकृतीमध्ये दाखवलेल्या उदाहरणासाठी 3 हे N1=-D (दाब), p=0, नंतर C*=0 ठेवले आहे. तेव्हा अवकल समीकरण (5) साधे होते आणि असे होते
ϑ’’’’ + λ2 ϑ’’ = 0, (9)
जिथे λ__2 = ɱ__2_/BC + D/B_. (9a)
अवकल समीकरणाचे (9) समाधान पुन्हा समीक. (8) द्वारे दिले आहे, फक्त आता λ दुसरे मूल्य दर्शवितो.

क्र.3
उदा. 3 प्रमाणेच a) साठी सीमास्थिती ϑ=0 आणि ϑ’’=0 या z=0 आणि z=l साठी लागू आहेत. म्हणून A1 साठी अटसमीकरणे औपचारिकरीत्या समान आहेत, तसेच बाजूच्या बाकुळण्याची अट Δ=sin λl=0 देखील तशीच आहे. क्रांतिक भार λl=nπ (n=1,2,3) या संबंधाचे पालन करतो आणि किमान मूल्य आहे
ɱK2/BC + DK/B = (π/l)2. (10)
D=0 साठी, त्यावरून समीक. (8c) नुसार पार्श्व वाकणीचा क्षण मिळतो आणि केवळ दाब भारासाठी (ɱ=0) Euler-चा वाकणी बल _DK=B(π/l)_2 मिळतो.
आकृ. 3 मध्ये दाखविलेला प्रकार y-z समतलातील विकेंद्रित वाकण म्हणून ओळखला जावा. त्यामुळे आधी विचारात घेतलेला स्थैर्याचा प्रकार म्हणजे वाकण्याच्या समतलाबाहेरील वाकणे, जे बाजूच्या वाकण्याशी u आणि वळणाशी ϑ जोडलेले आहे.
जर दोन्ही टोकं क्लॅम्प केलेली असतील (ϑ=0 आणि ϑ’=0) तर सीमास्थितींच्या अटींमधून, Δ=0 च्या साहाय्याने, बाजूच्या वाकण्याची अट मिळते
λ__l ∙ sin λ__l = 2(1-cos λl), (11)
λ__l=m__π (m=2,4,∙∙∙) या मुळांसह आणि बाजूच्या बकलिंगच्या बलांसह
ɱ__K__2/BC + DK/B = (2_π_/l)2.