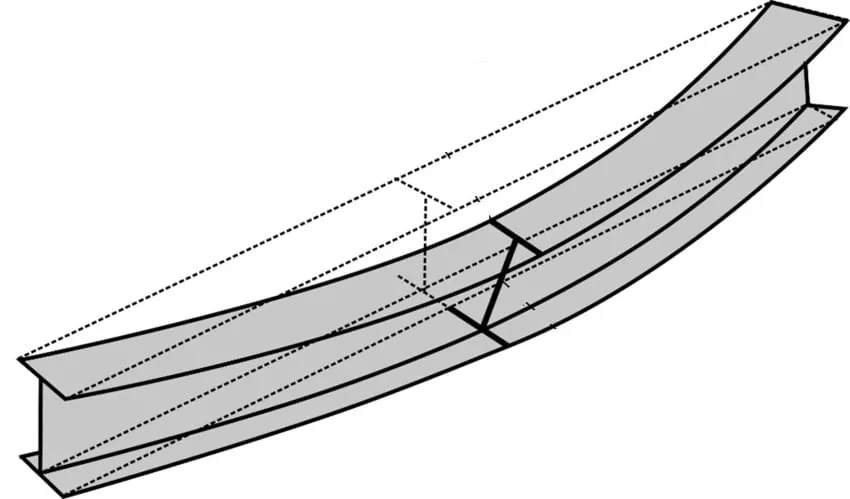
Voor knik bij buiging is de staaf bij een verandering van evenwicht in één hoofdvlak gebogen.
Maar er zijn ook stabiliteitsgevallen waarbij een staaf, resp. een ligger, bij een verandering van evenwicht niet alleen gebogen maar ook getordeerd raakt (afb. 60a). Bij liggers heet dit verschijnsel zijdelings knikken, bij drukstaven, die tijdens het knikken ook aan torsie worden blootgesteld, spreekt men van knikken bij torsie.
Voor beide verschijnselen is de grootte van de torsiestijfheid C, respectievelijk de krommingsweerstand C*, van doorslaggevend belang. De verandering van het evenwicht in verband met torsie kan daarom in de eerste plaats worden beïnvloed door maatregelen die de torsiestijfheid vergroten (passende vorm van de doorsnede, dwarsverbanden, zijdelingse ondersteuning enz.). Aan de andere kant zijn staafvormige elementen met een open doorsnede bijzonder gevoelig voor knik bij torsie.
Differentiaalvergelijking voor zijdelings knikken
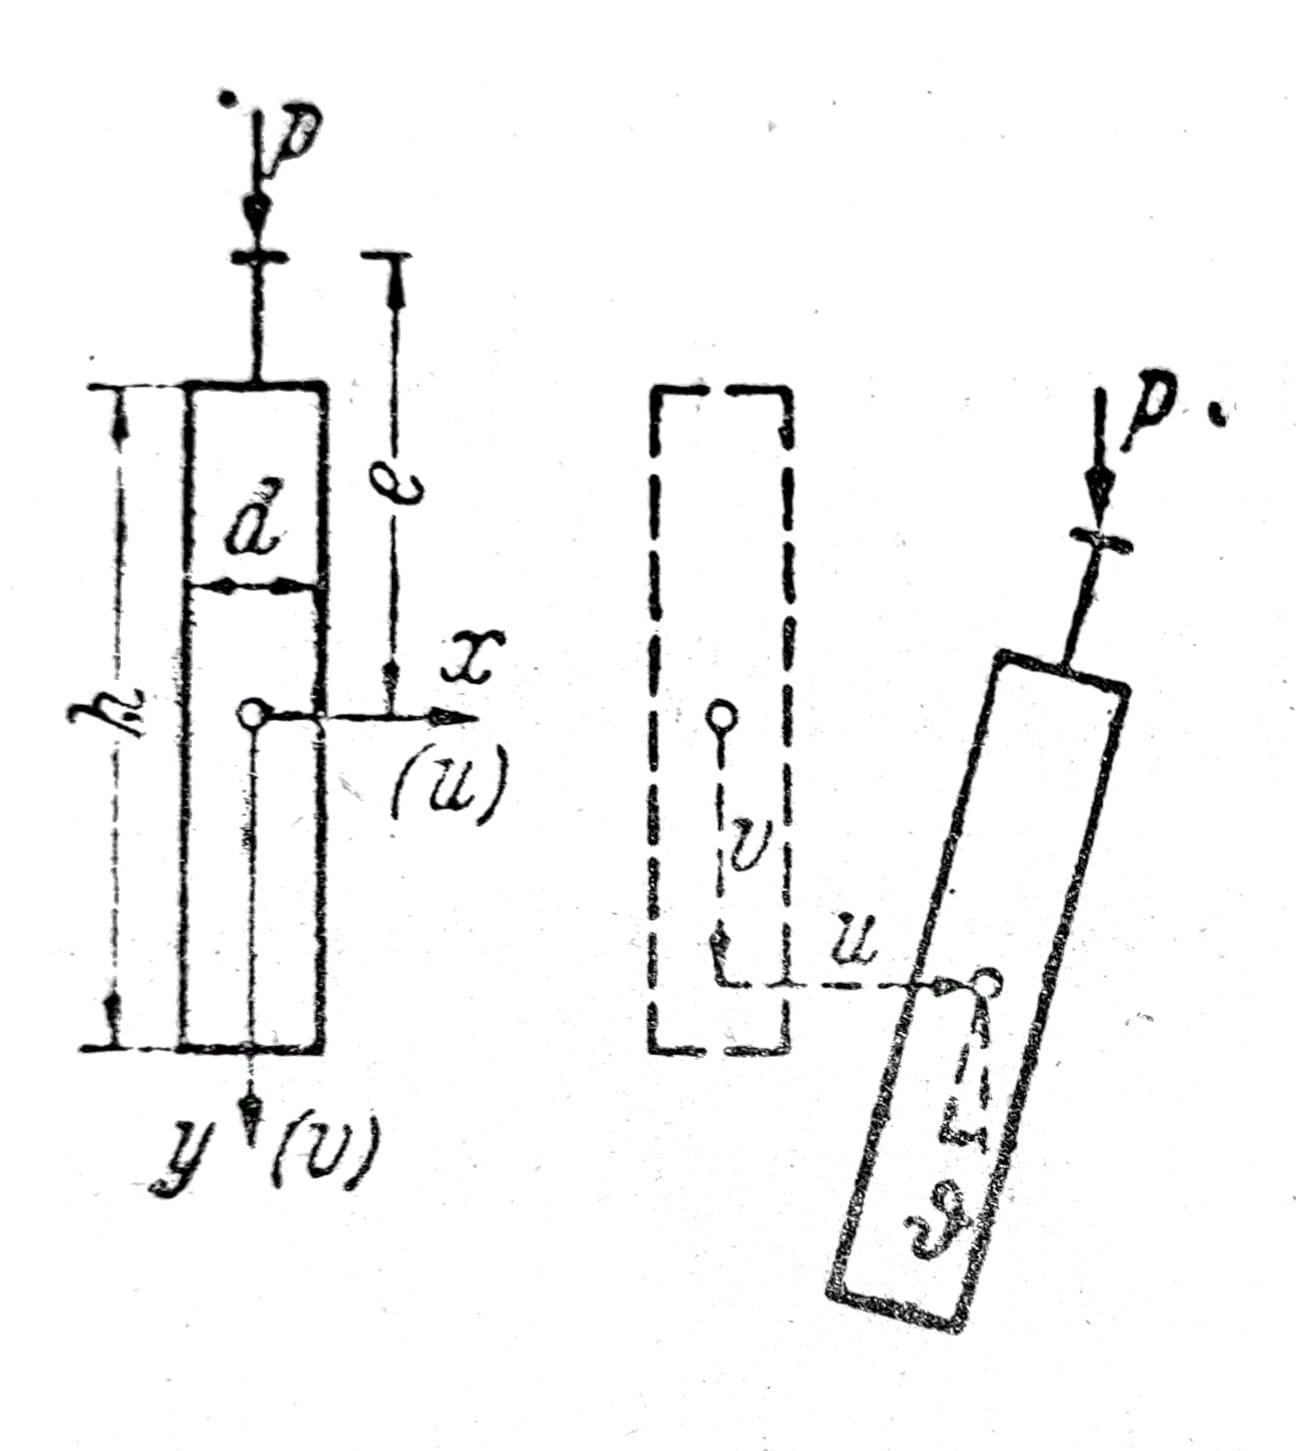
Afb. 1a
Stel dat een rechte balk constante traagheidsmomenten heeft die sterk van elkaar verschillen, Ix >> Iy. De belasting ligt in het y-z-vlak, zodat de balk in dit hoofdvlak zal doorbuigen (u=ϑ=0). Ervaring en theorie tonen aan dat deze evenwichtsstand aanvankelijk stabiel is, maar bij grotere belastingen labiel wordt. Deze tweede evenwichtsstand is verbonden met zijdelings buigen in u en met torsie ϑ.
Hieronder wordt de differentiaalvergelijking voor zijdelings knikken afgeleid. De vergelijkingen voor u en ϑ zijn homogeen. Als ook de randvoorwaarden homogeen zijn, dan is zijdelings knikken van de balk alleen mogelijk voor de eigenwaarden van het probleem, d.w.z. u en ϑ blijven aanvankelijk nul bij de hierboven beschreven balk zonder verstoring. De voorwaarde voor zijdelings knikken wordt verkregen – analoog aan het knikken van een staaf – door de determinant van de coëfficiënten van de homogene voorwaardevergelijkingen voor de integratieconstanten gelijk aan nul te stellen. We zullen zien dat ook bij zijdelings knikken een echt bifurcatiepunt van het elastische evenwicht bestaat.
Afb. 1b
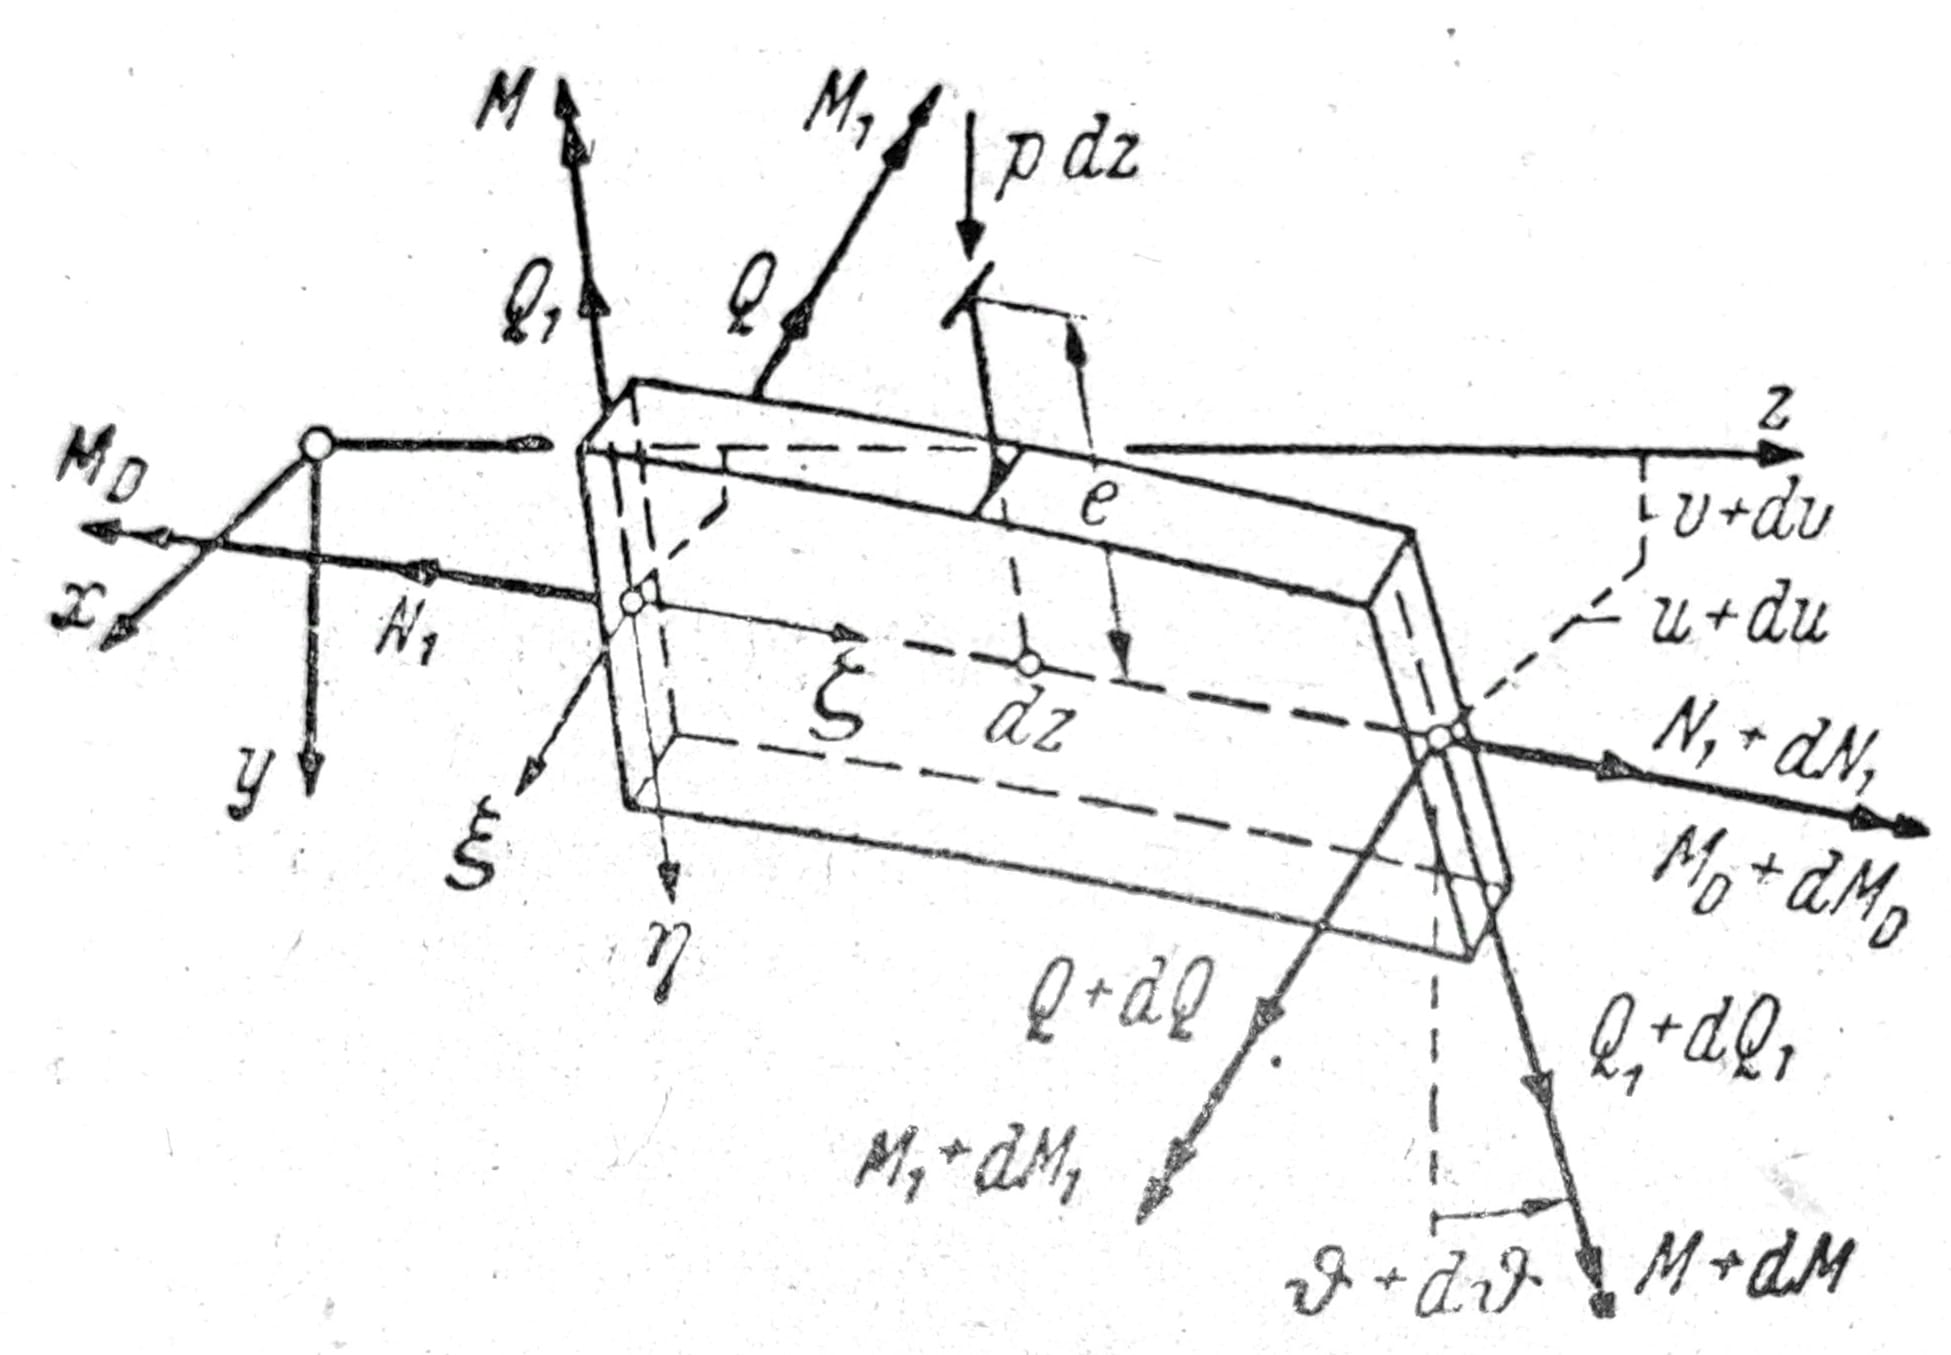
Op afb. 1b is het balkelement met lengte dz weergegeven. De resulterende spanningen N1, Q1, M1, evenals de kromming κ__1 zijn afhankelijk van de belasting en hebben eindige waarden. Q, M, MD zijn nul in de oorspronkelijke evenwichtsstand en zullen pas van nul verschillen wanneer zijdelingse knik optreedt. De eindige grootheden die betrekking hebben op het begin van de zijdelingse knik zijn oneindig klein, evenals de overeenkomstige vervormingen κ en d__ϑ/dz.
Beide einddoorsneden van het element dz liggen in een normaal vlak op de dubbelgekromde as van de staaf en zullen in deze normale vlakken worden verdraaid.
Aangezien ons – net als bij het knikken van een staaf – in de eerste plaats de grootte van de kritische belasting interesseert, dus het begin van het zijdelings knikken, en minder de grootte van de vervormingen, kunnen wij de producten van de grootheden Q, M, MD met κ of ϑ’ verwaarlozen als kleine grootheden van de tweede orde. Daarom zullen wij, om verder te vereenvoudigen, ook de hoofdkromming κ1 als oneindig klein veronderstellen en deze behandelen als κ en ϑ’.
Opmerking: de invloed van κ__1 moet ook theoretisch worden beoordeeld in een eenvoudig speciaal geval (constant buigmoment M als belasting). Voor de meeste behoeften van de bouwkunde kan κ__1 worden verwaarloosd. Men kan zich bijvoorbeeld voorstellen dat de balk voor het betreffende belastingsgeval zo is “opgehoogd” dat voor de kritische belasting juist κ__1=0.
Uit het evenwicht van de krachtcomponenten in de richtingen ξ, η, ζ en uit de momentvoorwaarden ten opzichte van dezelfde assen volgt na de genoemde verwaarlozingen
Q’ + N1u’’ – Q1__ϑ’ + pϑ = 0_,_ (1a)
Q1’ + p = 0_,_ (1b)
N1’ = 0_,_ (1c)
M1’ – Q1 = 0_,_ (1d)
MD’ + Q + M1__ϑ’ = 0_,_ (1e)
MD’ – M1u’’ + pe ϑ = 0_._ (1f)
Uit vergelijking (1c, d en b) volgt
N1 = const.,
Q1 = M1’, (2)
p = - Q1’ = - M1’’.
Door Q1 uit verg. (1a) te elimineren, wordt verkregen
Q’ = (M1’ ϑ_)’ – N1u’’_. (3a)
Uit verg. (1e) zal daardoor Q worden geëlimineerd, vervolgens u ’’ via u’’ = (MD’ + pe ϑ_)/M1_
(M+M1 ϑ_)’’ – N1/M1_ ∙ (MD’ + pe ϑ_) =_ 0_._ (3b)
Om de differentiaalvergelijking voor ϑ te verkrijgen, worden de volgende verbanden tussen momenten en vervormingen ingevoerd
M1 = -B1_∙v’’,_ (4a)
M = +B_∙_u’’, (4b)
MD = +C_∙ϑ’ – EC*∙ ϑ’’’,_ (4c)
waarmee B1=EIx en B=EIy de buigstijfheden van de balk aanduiden, C de torsiestijfheid, en C* de krommingweerstand. In onze verdere berekeningen laten wij de termen met C* weg ter vereenvoudiging. Moeten de vergelijkingen bijvoorbeeld worden toegepast op I-profielen, dan moeten zij op passende wijze worden aangevuld. Het verwaarlozen van de term v’’ betekent hetzelfde als de aanname B1=∞.
Als M en MD worden geëlimineerd met behulp van verg. 4 krijgt men de differentiaalvergelijking voor het zijdelings knikken van een balk met constante doorsnede
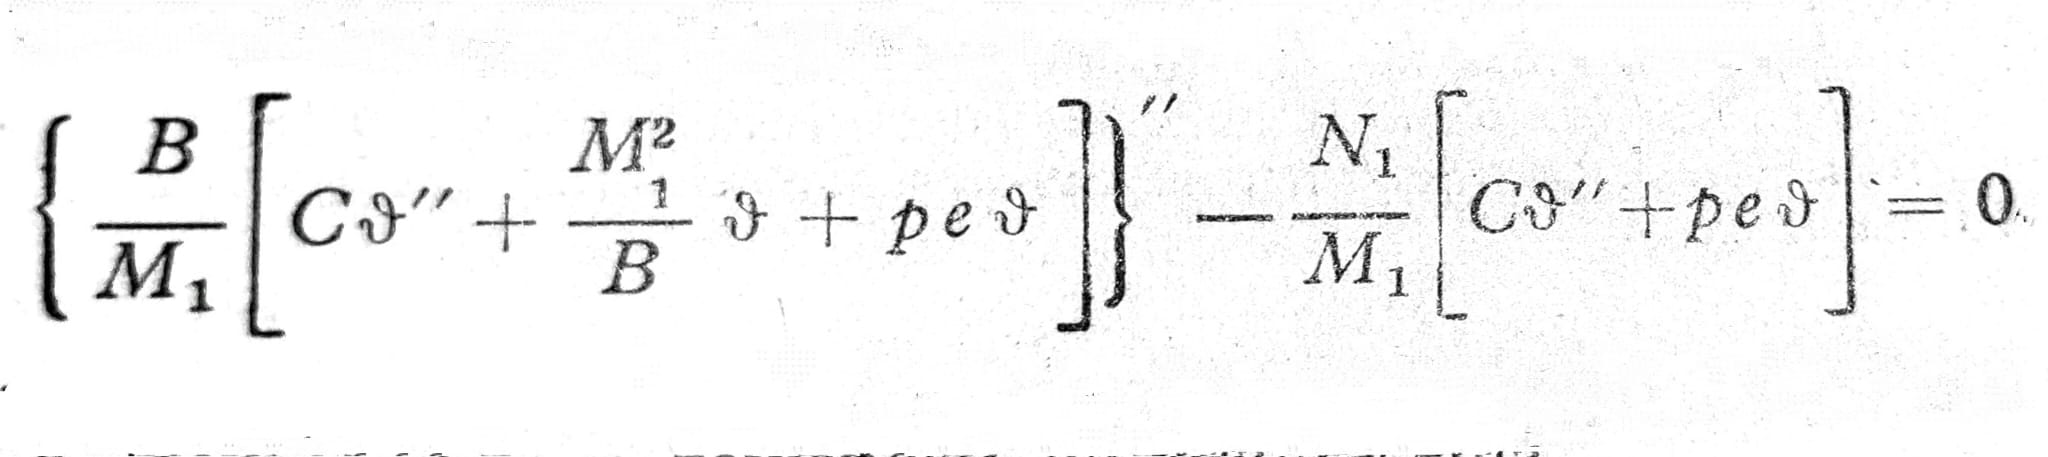
De differentiaalvergelijking (5) is homogeen en van de vierde orde naar ϑ. M1 is een bekende functie van z in afhankelijkheid van de belasting.
Balk met constant buigmoment
Laat p=N1=0 zijn, daarnaast Mx=ɱ=const. De doorsnede is zonder flens (compact) en de ligger is lang ten opzichte van de afmetingen van de dwarsdoorsnede, zodat we kunnen stellen dat C*=0. Dan wordt verg. (5) vereenvoudigd, vanwege M1=ɱ, en geldt:
ϑ’’’’ + ɱ2/BC∙ ϑ’’ = 0, (6)
of met de afkorting λ2_=ɱ__2/BC_
ϑ’’’’ + λ2 ϑ = 0. (6a)
a) Balk met vorkvormige oplegging aan beide uiteinden

Afb. 2
De oplegging bij z=0 en z=l is uitgevoerd in de vorm van vorken (afb. 2), die doorbuigingen u en v mogelijk maken, maar het draaien van de einddoorsneden verhinderen; ϑ=0. Aangezien in de richting x geen inklemming aanwezig is (d.w.z. M=0, of volgens verg. (4) ook u’’=0), volgt uit de verg. voor u’’: MD’=0 en daarmee uit verg. (4c) als tweede randvoorwaarde ϑ’’=0.
De algemene oplossing van de verg. (6a) is
ϑ(z) = A1∙sinλz + A2∙cosλz + A3∙λz + A4. (7)
Uit de randvoorwaarden volgt
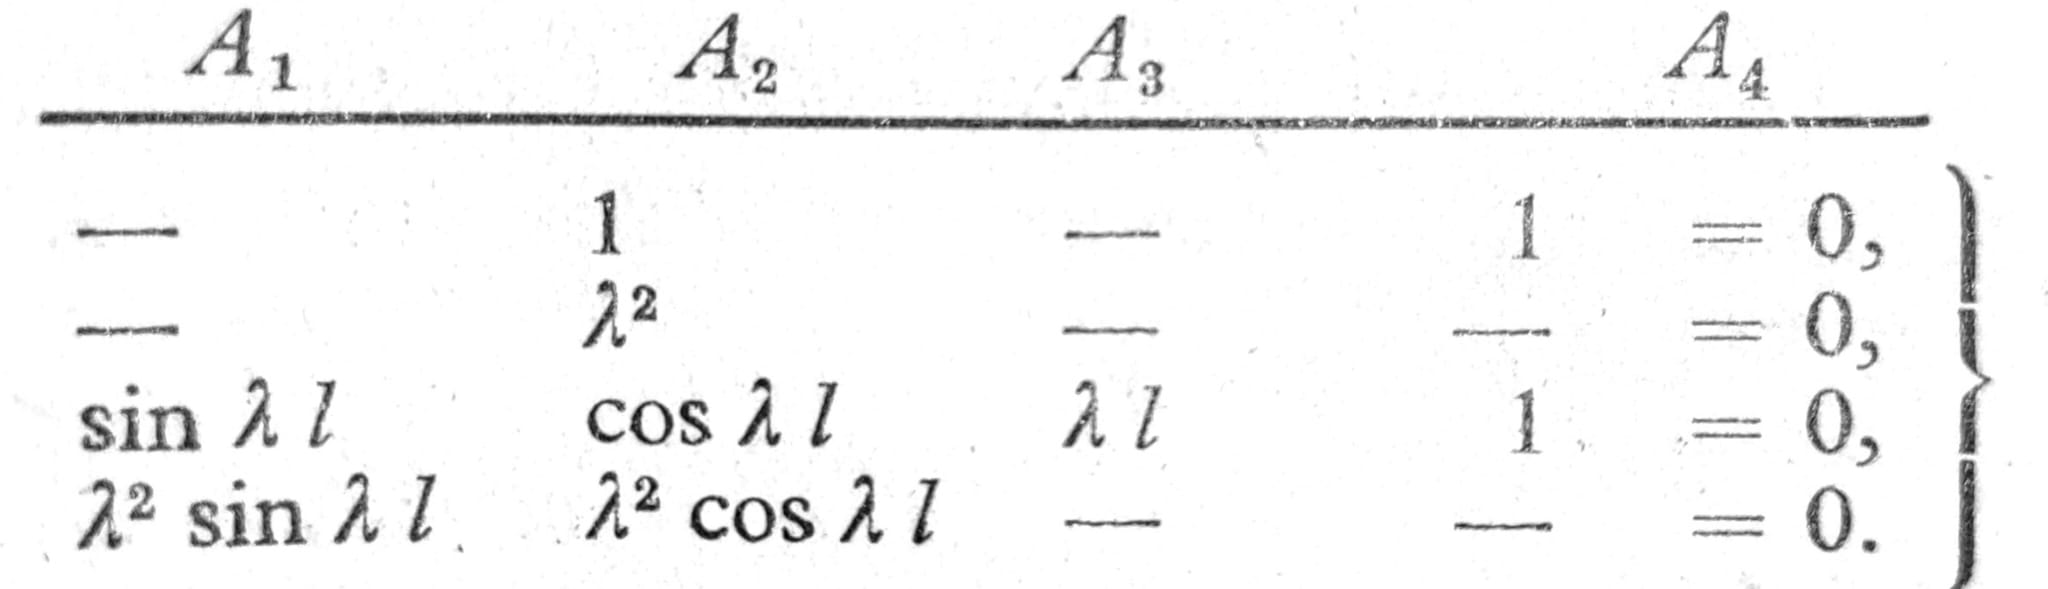
Dit homogene stelsel vergelijkingen heeft:
- Triviale oplossing A1 = A2 = ∙∙∙ = 0, waarbij ϑ=0, u’’=0 of u=0, terwijl de balk niet zijdelings knikt.
- Eigen oplossingen volgens Δ=0 of sin λ__l=0. De wortels van deze knikvoorwaarde zijn λ__l=n__π (met n=1,2,3,∙∙∙) en de overeenkomstige kritische momentbelastingen
ɱ__K = _√_BC ∙ _n__π/_l. (8b)
Minimale moment van zijdelingse knik
min__ɱ__K = _√_BC ∙ π/l (8c)
ontstaat bij n=1. De overeenkomstige oplossing wordt verkregen door toepassing van verg. (1f):
ϑ(z) = A1 ∙ sin πz/l (8d)
u(z) = C/ɱK ∙ ϑ(z).
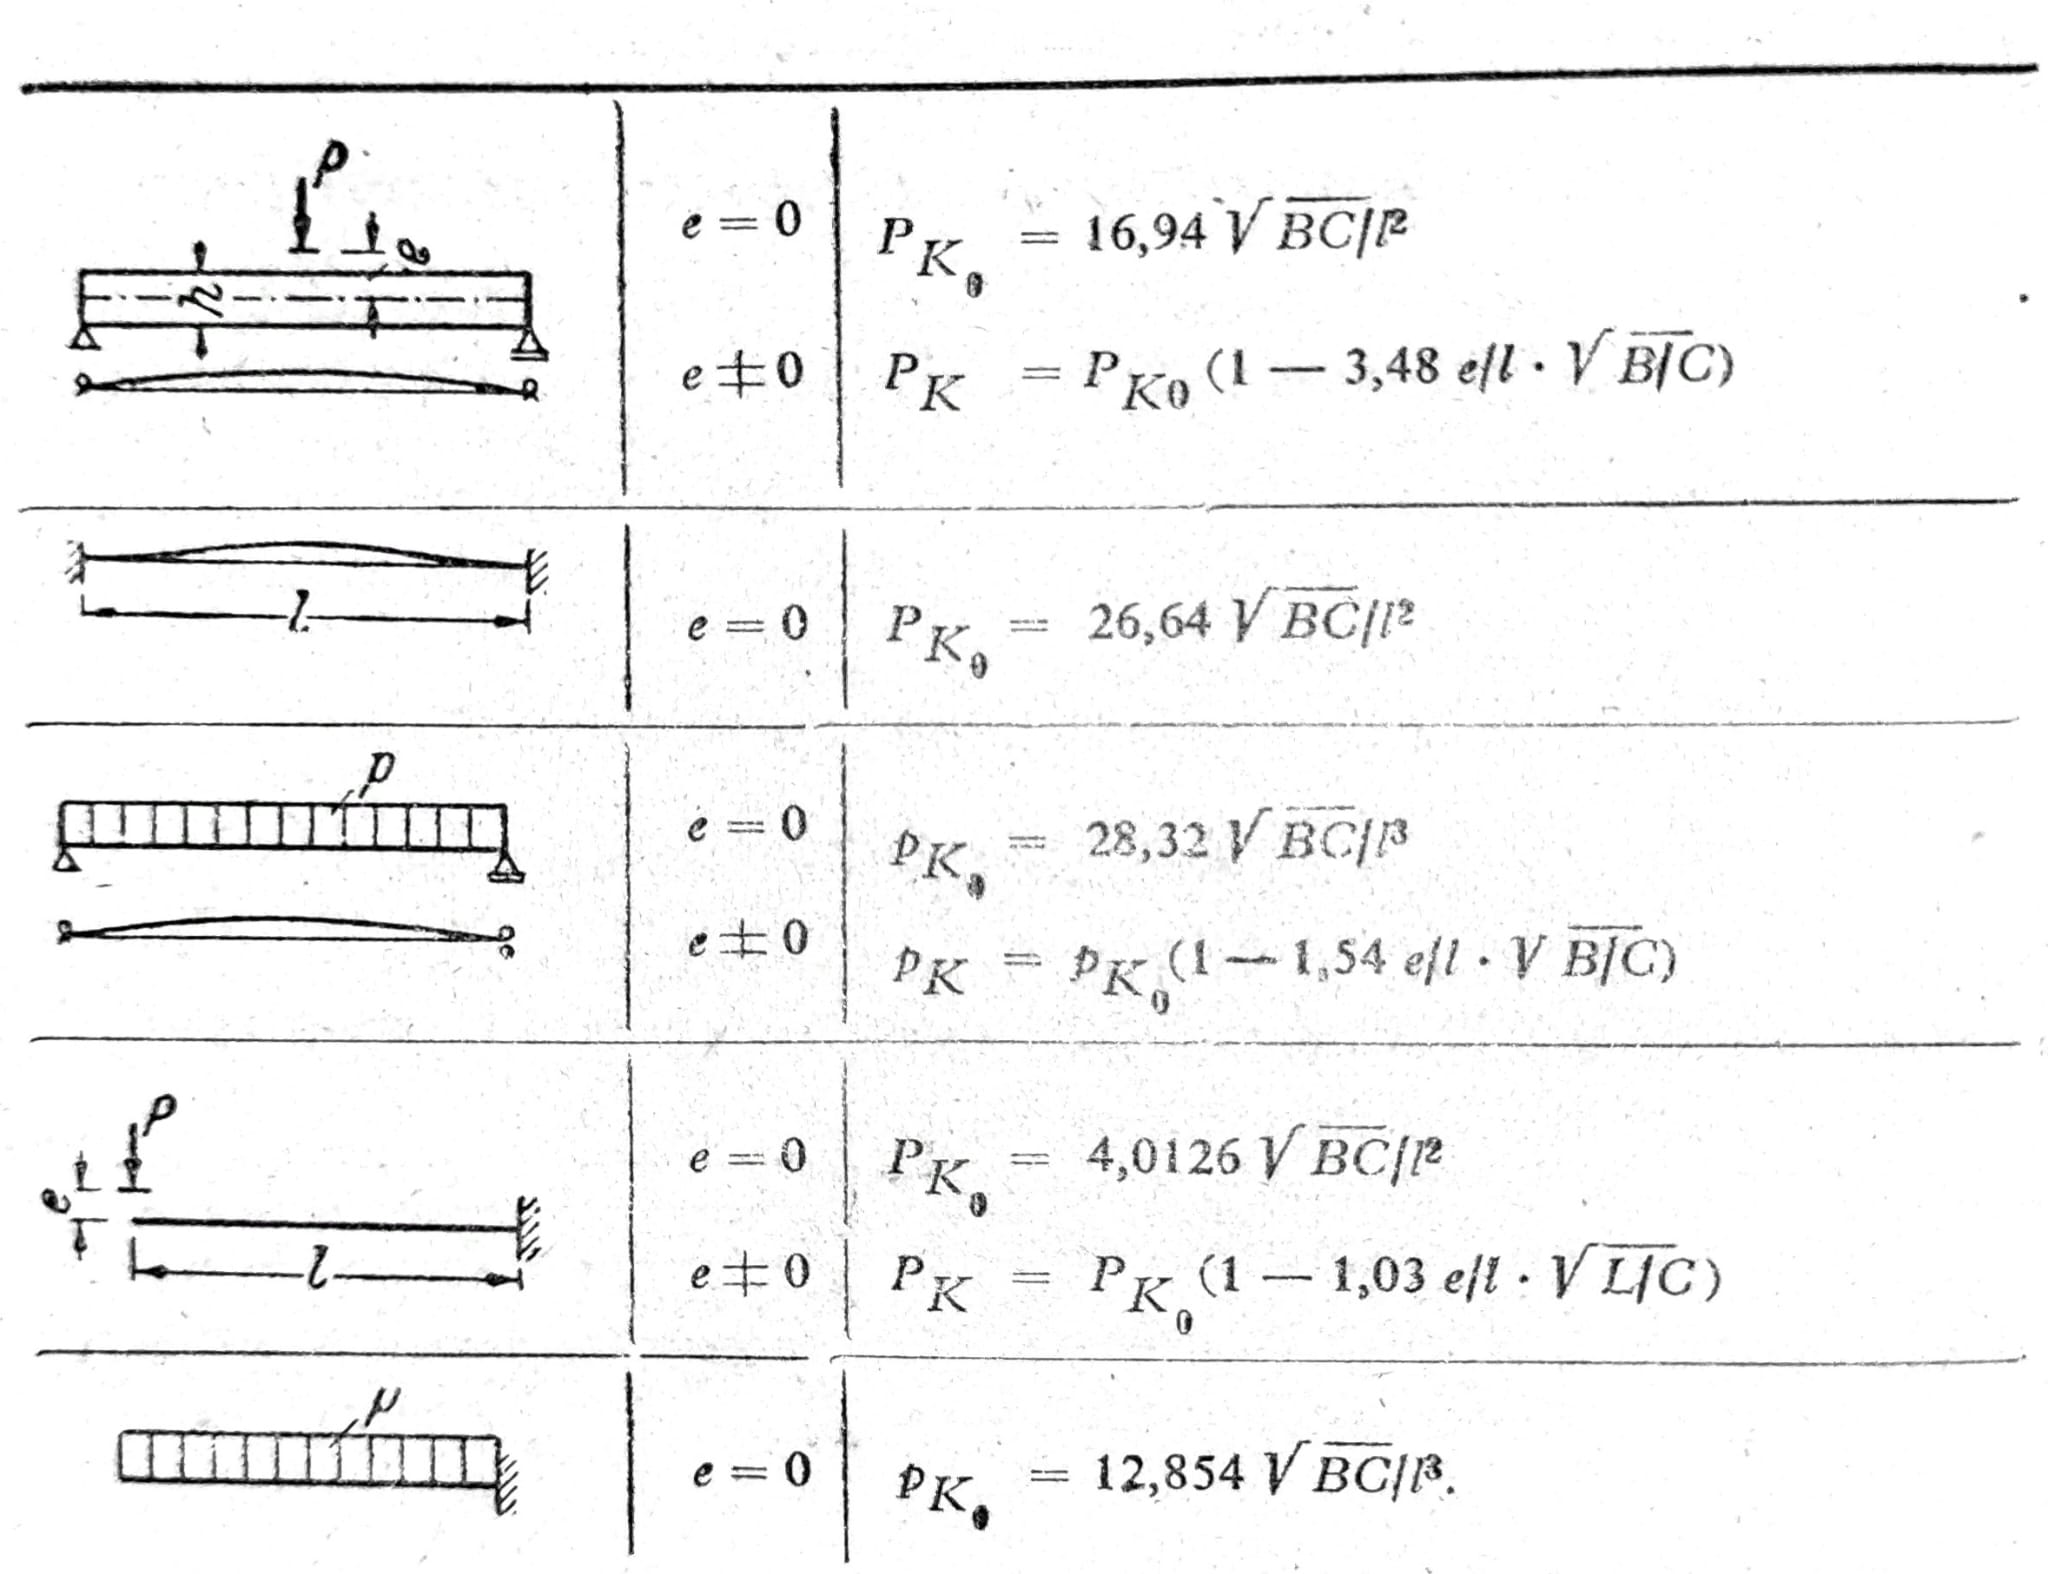
b) Overige gevallen van zijdelings knikken
c) Lateraal knikken als gevolg van buigmoment en drukkende kracht
Voor het voorbeeld getoond in afb. 3 is N1=-D (druk), p=0, daarna werd C*=0 ingesteld. Dan wordt de differentiaalverg. (5) vereenvoudigd en luidt
ϑ’’’’ + λ2 ϑ’’ = 0, (9)
waarbij λ__2 = ɱ__2_/BC + D/B_. (9a)
De oplossing van de differentiaalvergelijking (9) wordt opnieuw gegeven door verg. (8), alleen staat λ nu voor een andere waarde.

Afb. 3
Voor het voorbeeld van fig. 3 gelden, evenals voor a), de randvoorwaarden ϑ=0 en ϑ’’=0 voor z=0 en z=l. Dienovereenkomstig zijn ook de voorwaardelijke vergelijkingen voor A1 formeel identiek, evenals de voorwaarde voor zijdelings uitknikken Δ=sin λl=0. De kritische belasting voldoet aan de relatie λl=nπ (n=1,2,3) en de kleinste waarde is
ɱK2/BC + DK/B = (π/l)2. (10)
Voor D=0 verkrijgt men daaruit het moment van zijdelings knikken volgens vgl. (8c) en voor zuiver drukkende belasting (ɱ=0) de Euler-kniklast _DK=B(π/l)_2.
In fig. 3 moet het afgebeelde geval worden aangeduid als excentrische buiging in het vlak y-z. Het eerder beschouwde stabiliteitsgeval is dus knik uit het buigvlak, gekoppeld aan zijwaartse buiging u en torsie ϑ.
Als beide uiteinden ingeklemd zijn (ϑ=0 en ϑ’=0), dan wordt uit de randvoorwaarden, met behulp van Δ=0, de voorwaarde voor zijdelingse knik verkregen
λ__l ∙ sin λ__l = 2(1-cos λl), (11)
met wortels λ__l=m__π (m=2,4,∙∙∙) en krachten van zijdelings knikken
ɱ__K__2/BC + DK/B = (2_π_/l)2.