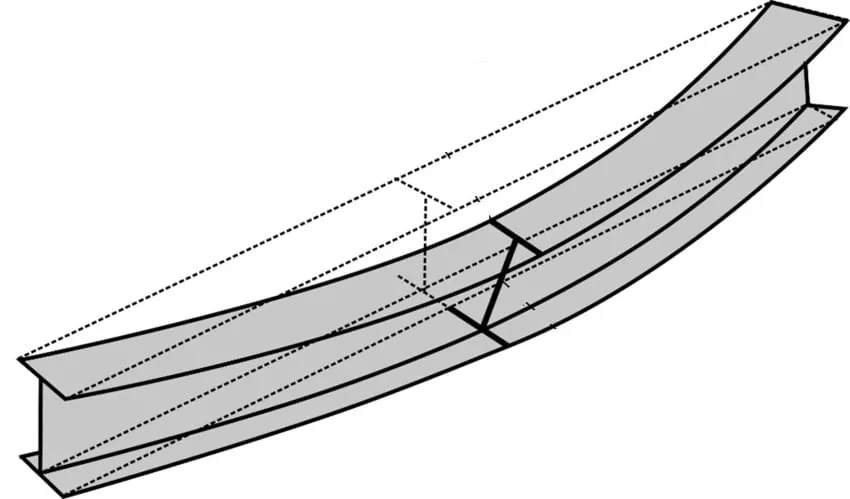
Za ukrivljanje pri upogibanju je palica pri spremembi ravnovesja upognjena v eni glavni ravnini.
Vendar pa obstajajo tudi takšni primeri stabilnosti, pri katerih se palica oziroma nosilec pri spremembi ravnotežja ne le upogne, temveč tudi zvije (sl. 60a). Pri nosilcih se ta pojav imenuje bočno izbočenje, pri tlačenih palicah, ki so pri izbočenju izpostavljene tudi torziji, pa govorimo o izbočenju pri torziji.
Pre oba javy má rozhodujúci význam veľkosť tuhosti proti torzii C, príp. odpor proti krúteniu C*. Na zmenu rovnováhy spojenej s torziou sa preto možno v prvom rade pôsobiť opatreniami, ktoré zvyšujú tuhosť proti skrúteniu (zodpovedajúci tvar prierezu, priečne rámy, bočné podopretie atď.). Na druhej strane sú tyče pásového tvaru s otvoreným prierezom obzvlášť citlivé na vybočenie pri torzii.
Diferenciálna rovnica pre bočné vybočenie
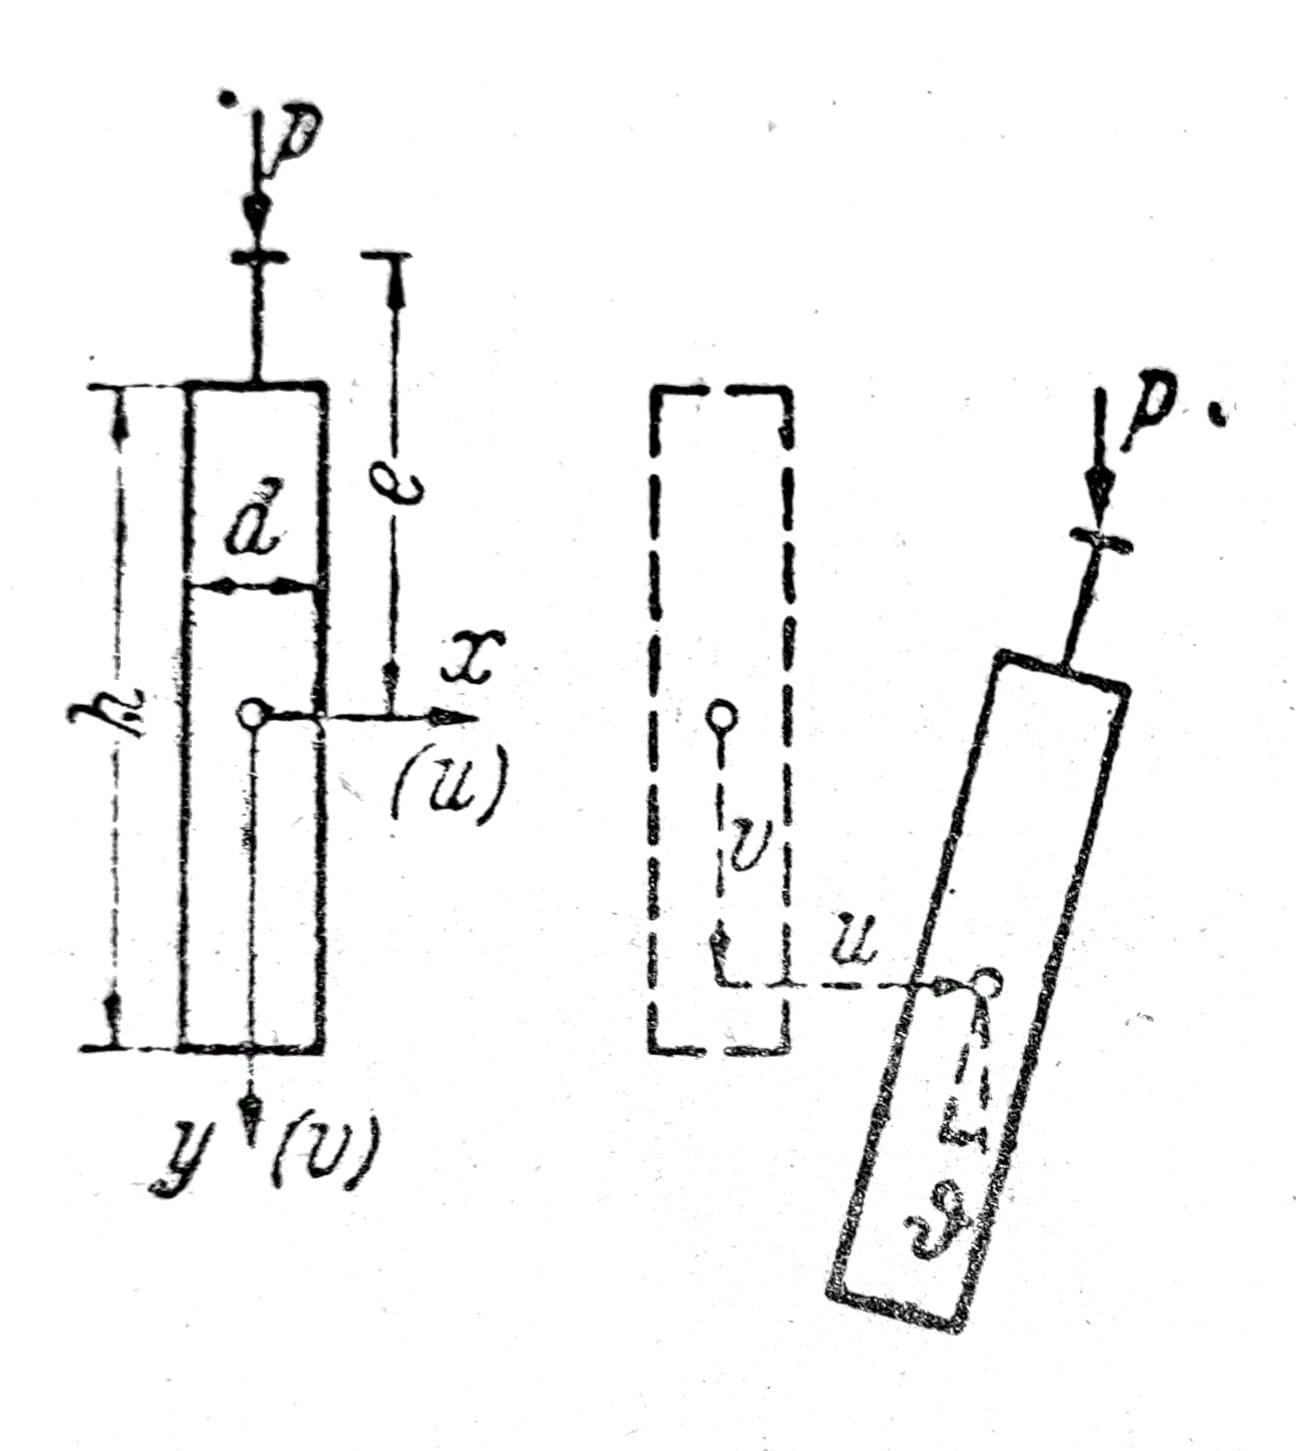
Obr. 1a
Nech má priamy nosník konštantné momenty zotrvačnosti veľmi rozdielnej veľkosti Ix >> Iy. Zaťaženie leží v rovine y-z, takže nosník bude ohýbaný v tejto hlavnej rovine (u=ϑ=0). Skúsenosť aj teória ukazujú, že táto rovnovážna poloha je najprv stabilná, ale pri väčších zaťaženiach sa stáva labilnou. Táto druhá rovnovážna poloha súvisí s priečnym ohybom u a s torziou ϑ.
Spodaj bo izvedena diferencialna enačba za bočno uklanjanje. Enačbi za u in ϑ sta homogeni. Če so tudi robni pogoji homogeni, je bočno uklanjanje nosilca možno le za lastne vrednosti problema, tj. u in ϑ ostaneta sprva nič pri zgoraj opisanem nosilcu brez motnje. Pogoj bočnega uklanjanja se dobi – podobno kot pri uklanjanju palice – če postavimo, da je determinanta koeficientov homogenih pogojnih enačb za integracijske konstante enaka nič. Videli bomo, da tudi pri bočnem uklanjanju obstaja pravo bifurkacijsko točko elastičnega ravnotežja.
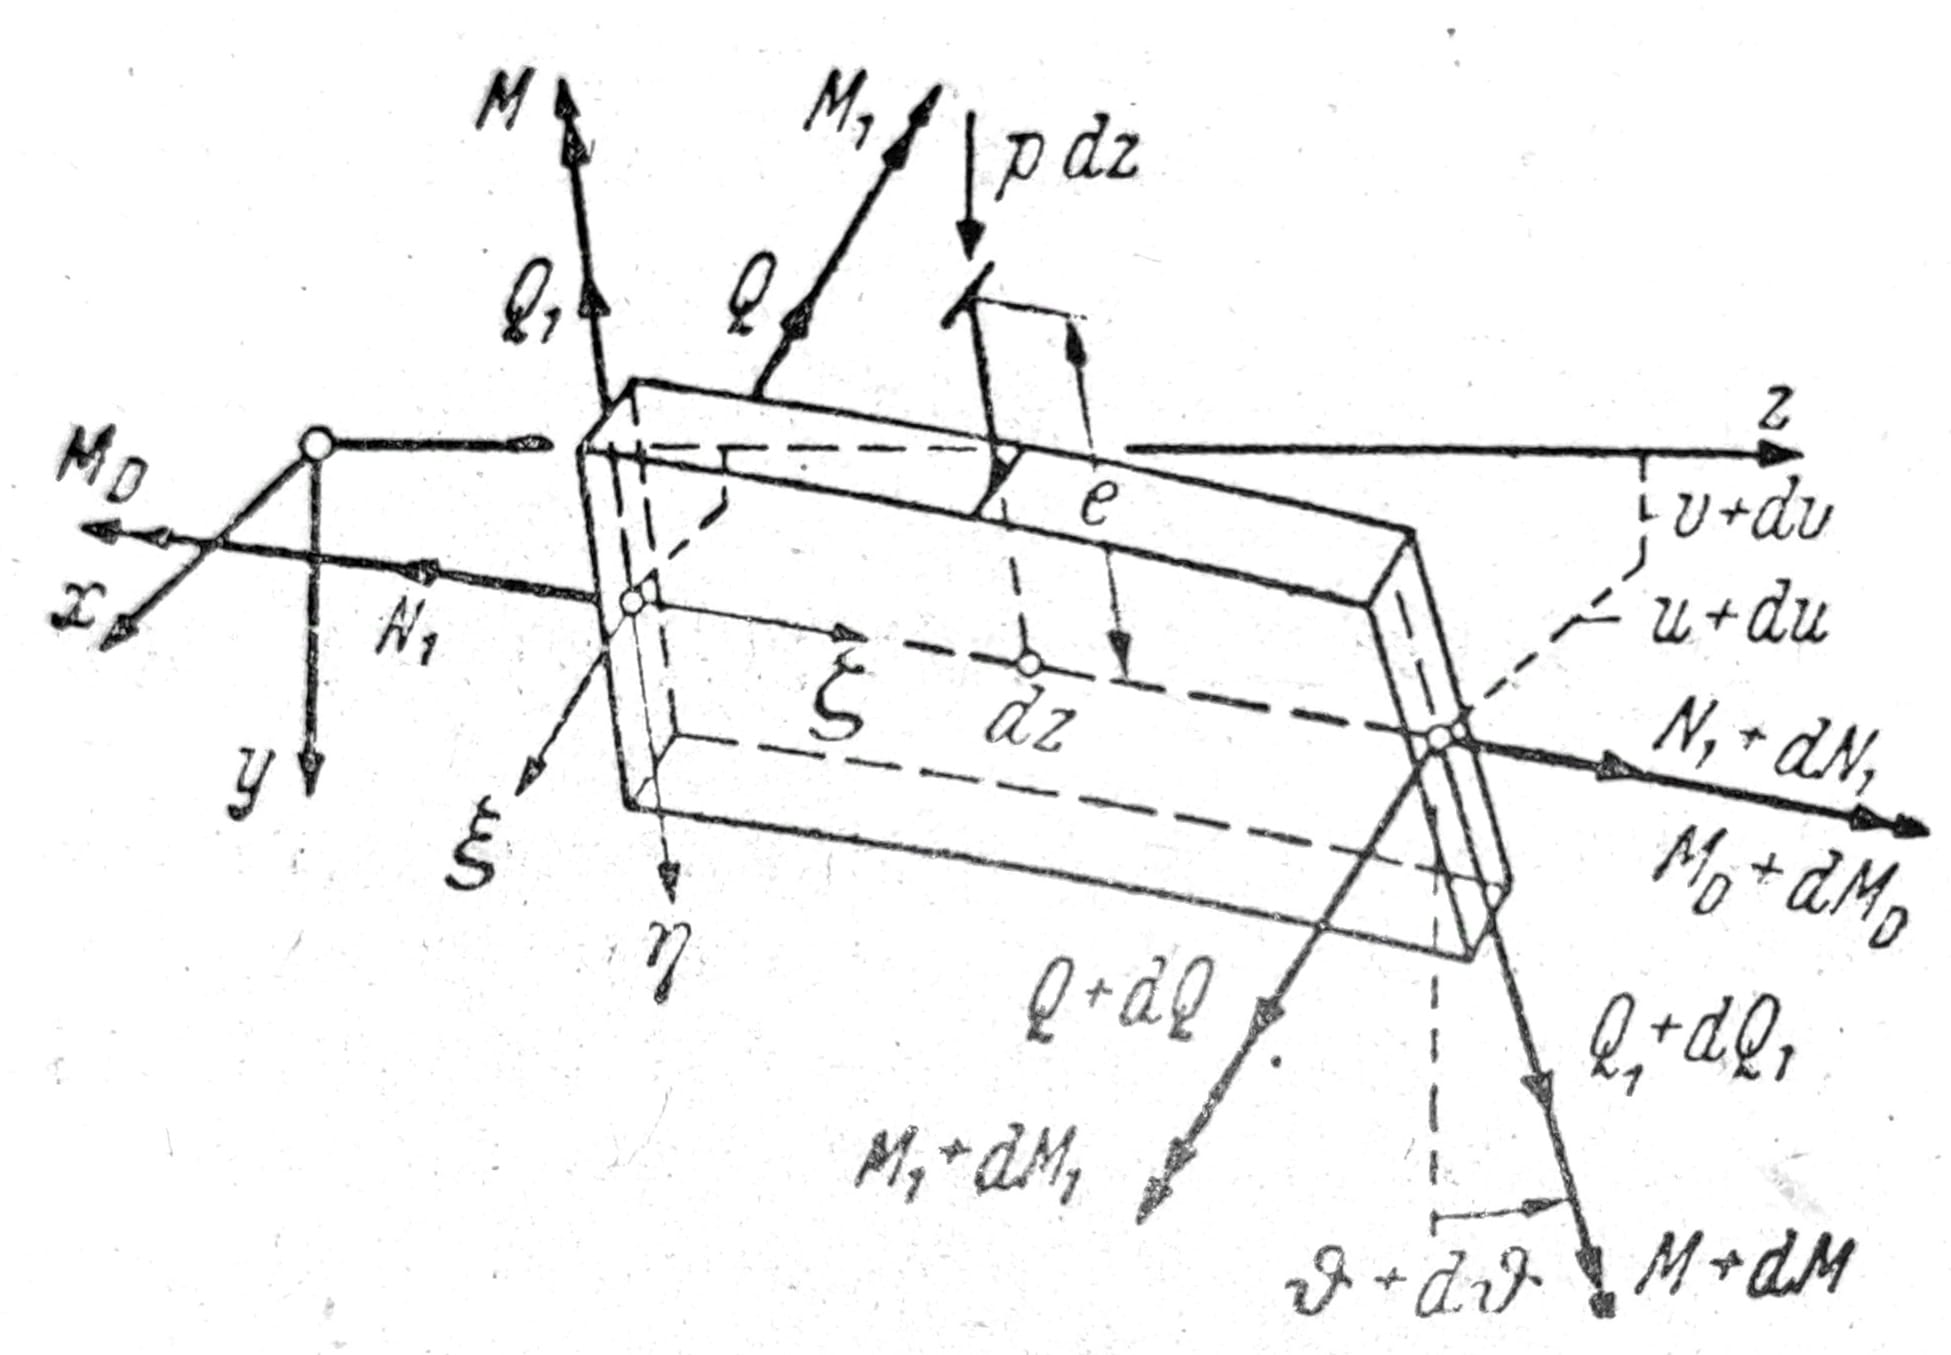
Obr. 1b
Na obr. 1b je znázornený prvok nosníka dĺžky dz. Resultanty napätí N1, Q1, M1, ako aj zakrivenie κ__1 závisia od zaťaženia a sú konečné hodnoty. Q, M, MD sú v pôvodnej rovnovážnej polohe nulové a od nuly sa odlišujú až pri bočnom vybočení. Konečné hodnoty, ktoré sa vzťahujú na začiatok bočného vybočenia, sú nekonečne malé, rovnako ako príslušné deformácie κ a d__ϑ/dz.
Oba končna prereza elementa dz ležita v normalni ravnini na dvojno ukrivljeno os palice in bosta v teh normalnih ravninah zasukana.
Ker nas – tako kot pri uklonu palice – v prvi vrsti zanima velikost kritične obtežbe, torej začetek bočnega uklona, in manj velikost deformacij, lahko zanemarimo produkte velikosti Q, M, MD z κ ali ϑ’ kot majhne količine drugega reda. Zato bomo zaradi nadaljnjega poenostavljanja tudi glavni krivini κ1 predpostavili kot neskončno majhno in jo bomo obravnavali kot κ in ϑ’.
Poznámka: Vplyv κ__1 je možné aj teoreticky odhadnúť v jednoduchom špeciálnom prípade (konštantný ohybový moment M ako zaťaženie). Vo väčšine potrieb stavebnej techniky možno κ__1 zanedbať. Môžeme si napríklad predstaviť, že nosník je pre daný prípad zaťaženia takto „predpätý“, že pre kritické zaťaženie je práve κ__1=0.
Z rovnováhy zložiek síl v smeroch ξ, η, ζ a z momentových podmienok vzhľadom na tie isté osi sa po uvedených zanedbaniach získa
Q’ + N1u’’ – Q1__ϑ’ + pϑ = 0_,_ (1a)
Q1’ + p = 0_,_ (1b)
N1’ = 0_,_ (1c)
M1’ – Q1 = 0_,_ (1d)
MD’ + Q + M1__ϑ’ = 0_,_ (1e)
MD’ – M1u’’ + pe ϑ = 0_._ (1f)
Iz enačb (1c, d in b) se dobi
N1 = const.,
Q1 = M1’, (2)
p = - Q1’ = - M1’’.
Z izločitvijo Q1 iz enač. (1a) dobimo
Q’ = (M1’ ϑ_)’ – N1u’’_. (3a)
Iz enač. (1e) bo s tem izločen Q, nato pa u ’’ prek u’’ = (MD’ + pe ϑ_)/M1_
(M+M1 ϑ_)’’ – N1/M1_ ∙ (MD’ + pe ϑ_) =_ 0_._ (3b)
Da bi dobili diferencialno enačbo za ϑ, bomo uvedli naslednje odnose med momenti in deformacijami
M1 = -B1_∙v’’,_ (4a)
M = +B_∙_u’’, (4b)
MD = +C_∙ϑ’ – EC*∙ ϑ’’’,_ (4c)
kjer označuje B1=EIx in B=EIy togost proti upogibanju nosilca, C togost proti zvijanju, C* pa odpornost proti ukrivljanju. V naših nadaljnjih izračunih bomo člene s C* zaradi poenostavitve izpustili. Če je treba enačbe uporabiti npr. za I-profile, jih je treba ustrezno dopolniti. Zanemarjanje člena v’’ pomeni isto kot predpostavka B1=∞.
Če M in MD izločimo s pomočjo enač. 4, dobimo diferencialno enačbo za bočno uklanjanje nosilca konstantnega prereza
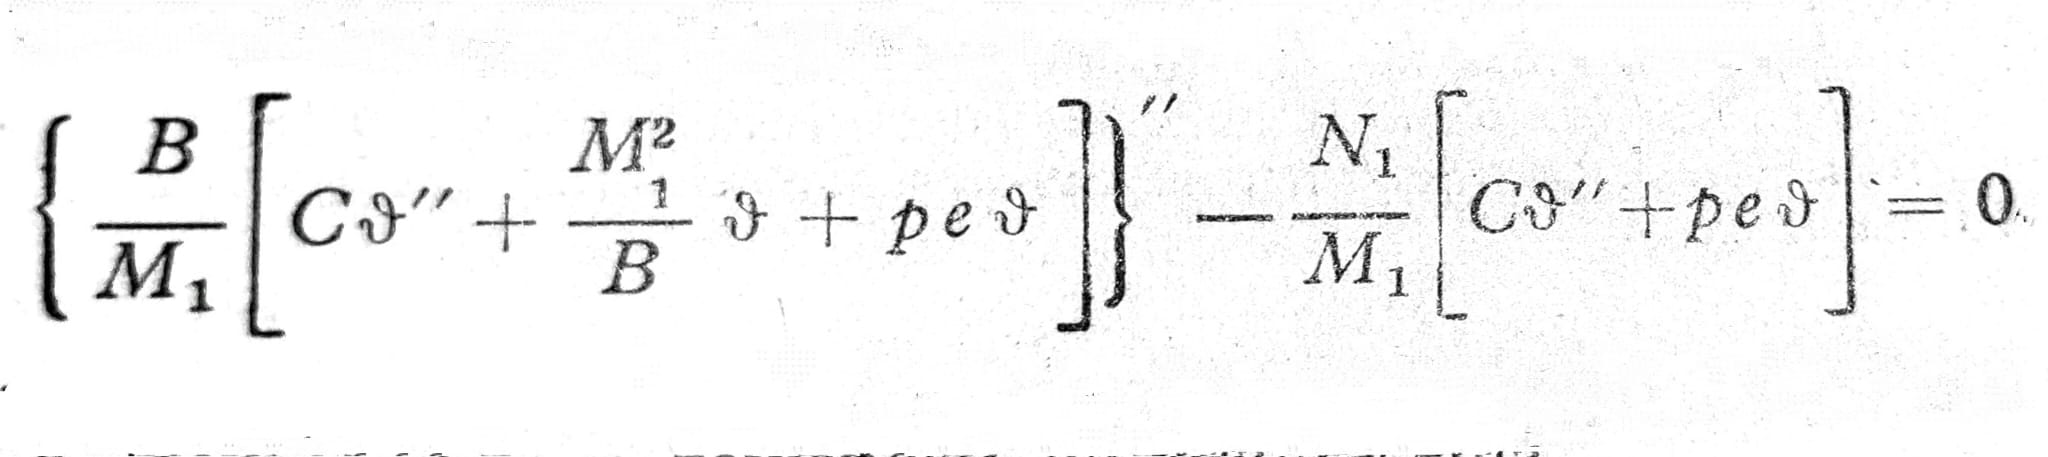
Diferencialna enačba (5) je homogena in četrtega reda po ϑ. M1 je znana funkcija od z v odvisnosti od obtežbe.
Nosilec s konstantnim upogibnim momentom
Naj bo p=N1=0, poleg tega Mx=ɱ=const. Prerez je brez prirobnice (kompakten) in nosilec je dolg glede na mere prečnega prereza, tako da lahko postavimo, da je C*=0. Tedaj se enač. (5) poenostavi zaradi M1=ɱ, zato je:
ϑ’’’’ + ɱ2/BC∙ ϑ’’ = 0, (6)
ali s krajico λ2_=ɱ__2/BC_
ϑ’’’’ + λ2 ϑ = 0. (6a)
a) Nosilec z vilicastim podporom na obeh koncih

Obr. 2
Podpora pri z=0 in z=l je v obliki vilic (sl. 2), ki omogočajo povesa u in v, vendar preprečujejo vrtenje končnih prerezov; ϑ=0. Ker v smeri x ni vpetja (tj. M=0, oziroma po enačbi (4) tudi u’’=0), iz enačbe za u’’ izhaja: MD’_=0 in s tem iz enačbe (4c) kot drugi robni pogoj ϑ’’=0.
Všeobecné riešenie rov. (6a) je
ϑ(z) = A1∙sinλz + A2∙cosλz + A3∙λz + A4. (7)
Z obrysových podmienok sa získa
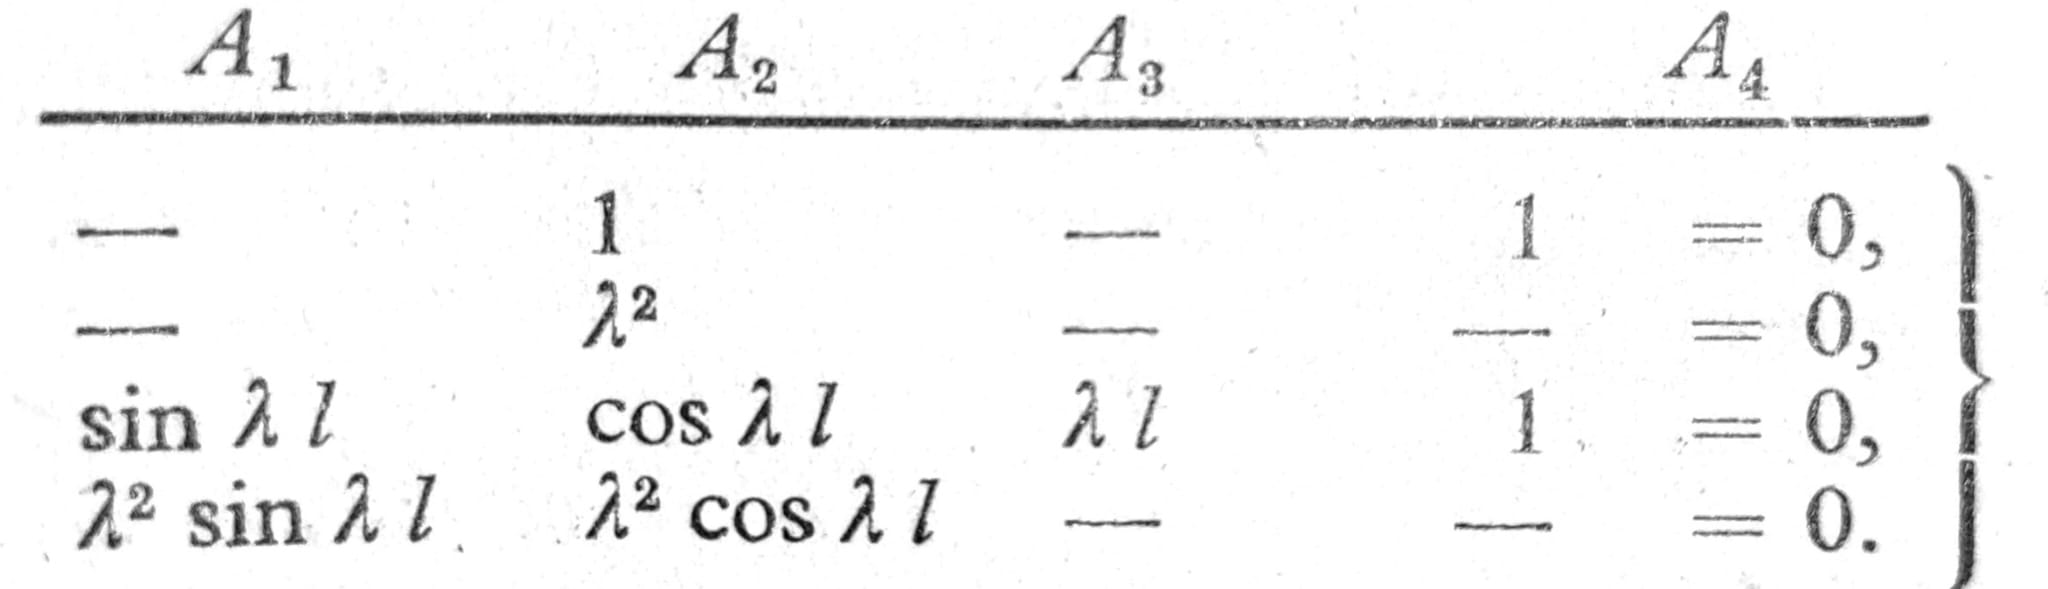
Ta homogeni sistem enačb ima:
- Trivialna rešitev A1 = A2 = ∙∙∙ = 0, čemur ustreza ϑ=0, u’’=0 ali u=0, pri čemer se nosilec bočno ne ukloni.
- Lastne rešitve po Δ=0 ali sin λ__l=0. Korenine tega pogoja bočnega izvijanja so λ__l=n__π (z n=1,2,3,∙∙∙) in ustrezne kritične momentne obremenitve
ɱ__K = _√_BC ∙ _n__π/_l. (8b)
Najmanjši moment bočnega izbočenja
min__ɱ__K = _√_BC ∙ π/l (8c)
nastane pri n=1. Ustrezna rešitev se dobi z uporabo enačbe (1f):
ϑ(z) = A1 ∙ sin πz/l (8d)
u(z) = C/ɱK ∙ ϑ(z).
b) Drugi primeri bočnega uklona
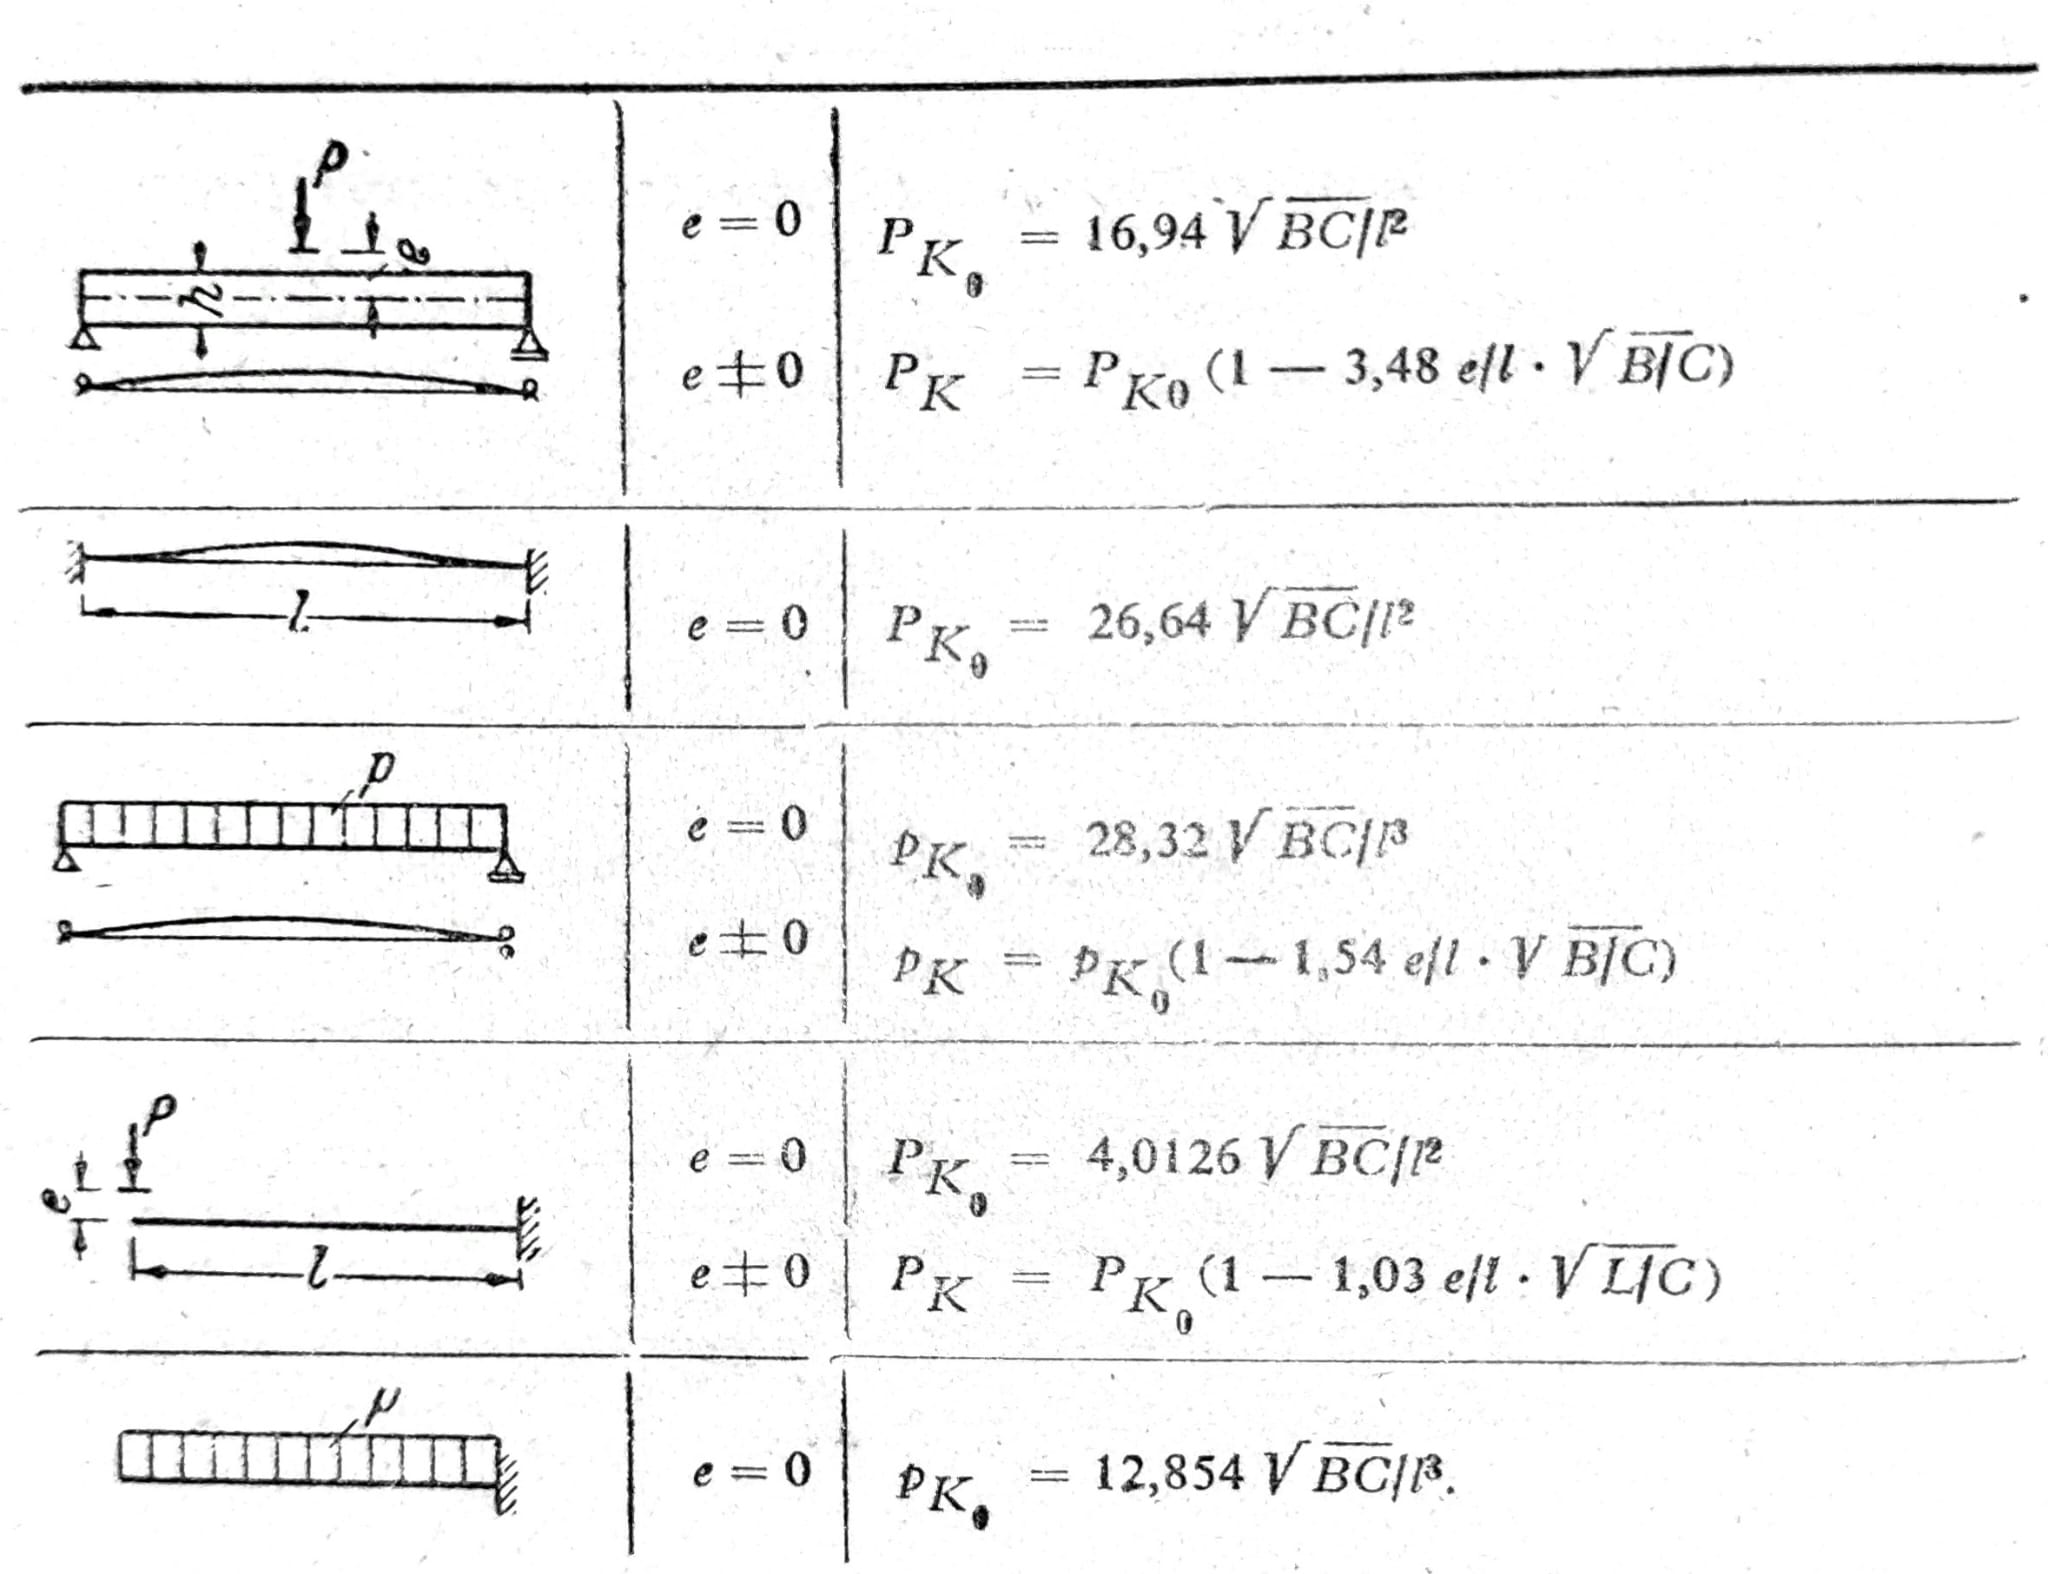
c) Bočno uklanjanje zaradi upogibnega momenta in tlačne sile
Za primer, prikazan na sl. 3, je N1=-D (pritisk), p=0, nato je bilo vstavljeno C*=0. Tedaj se diferencialna enačba (5) poenostavi in se glasi
ϑ’’’’ + λ2 ϑ’’ = 0, (9)
kjer je λ__2 = ɱ__2_/BC + D/B_. (9a)
Riešenie diferenciálnej rovnice (9) je opäť dané rovnicou (8), len teraz λ označuje inú hodnotu.

Obr. 3
Za primer na sl. 3 veljajo enako kot za a) obrisni pogoji ϑ=0 in ϑ’’=0 za z=0 in z=l. Zato so tudi pogojne enačbe za A1 formalno enake, prav tako tudi pogoj bočnega uklona Δ=sin λl=0. Kritična obremenitev zadošča razmerju λl=nπ (n=1,2,3) in najmanjša vrednost je
ɱK2/BC + DK/B = (π/l)2. (10)
Za D=0 dobimo od tod moment bočnega uklona po enačbi (8c) in za čisto tlačno obremenitev (ɱ=0) Euler-jeva sila uklona _DK=B(π/l)_2.
Na sl. 3 prikazani primer je treba označiti kot ekscentrični upogib v ravnini y-z. Prej obravnavani primer stabilnosti je torej uklon iz ravnine upogiba, povezan s stranskim upogibom u in torzijo ϑ.
Če sta oba konca vkleščena (ϑ=0 in ϑ’=0) potem se iz robnih pogojev s pomočjo Δ=0 dobi pogoj bočnega izbočenja
λ__l ∙ sin λ__l = 2(1-cos λl), (11)
s koreni λ__l=m__π (m=2,4,∙∙∙) in silami bočnega uklona
ɱ__K__2/BC + DK/B = (2_π_/l)2.