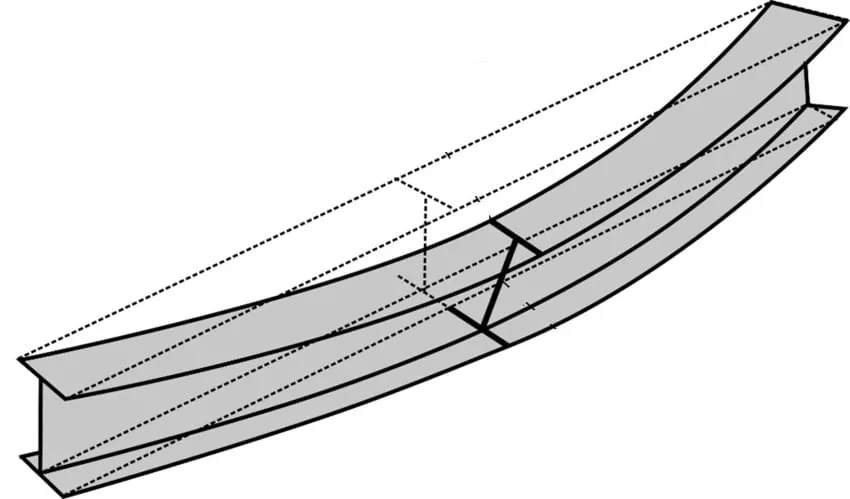
მოღუნვით გამოღუნვისას ღერო წონასწორობის ცვლილებისას ერთ ძირითად სიბრტყეში იხრება.
მაგრამ არსებობს ისეთი მდგრადობის შემთხვევებიც, როდესაც ღერო, ანდა სხივი წონასწორობის შეცვლისას მხოლოდ არ იღუნება, არამედ ტრიალდება კიდეც (ნახ. 60a). ღეროების შემთხვევაში ამ მოვლენას გვერდითი ამოღუნვა ეწოდება, ხოლო დაჭერილ ღეროებში, რომლებიც ამოღუნვისას ასევე ბრუნვაზე არიან დაქვემდებარებული, საუბრობენ ამოღუნვაზე ტორსიის დროს.
ორივე მოვლენისათვის გადამწყვეტი მნიშვნელობა აქვს ტორსიის წინააღმდეგ მდგრადობის სიდიდეს C-ს, ანუ მოღუნვის მიმართ მდგრადობას C*. ტორსიასთან დაკავშირებულ წონასწორობის ცვლილებაზე ამიტომ, პირველ რიგში, შეიძლება ზემოქმედება იმ ზომებით, რომლებიც ზრდის მოტრიალებისადმი სიმყარეს (შესაბამისი განივკვეთის ფორმა, განივი ჩარჩოები, გვერდითი გამაგრება და სხვ.). მეორე მხრივ, ღია განივკვეთის ლენტისებრი ღეროები განსაკუთრებით მგრძნობიარეა ტორსიის დროს მოხრისადმი.
გვერდითი ბრუნვის დიფერენციალური განტოლება
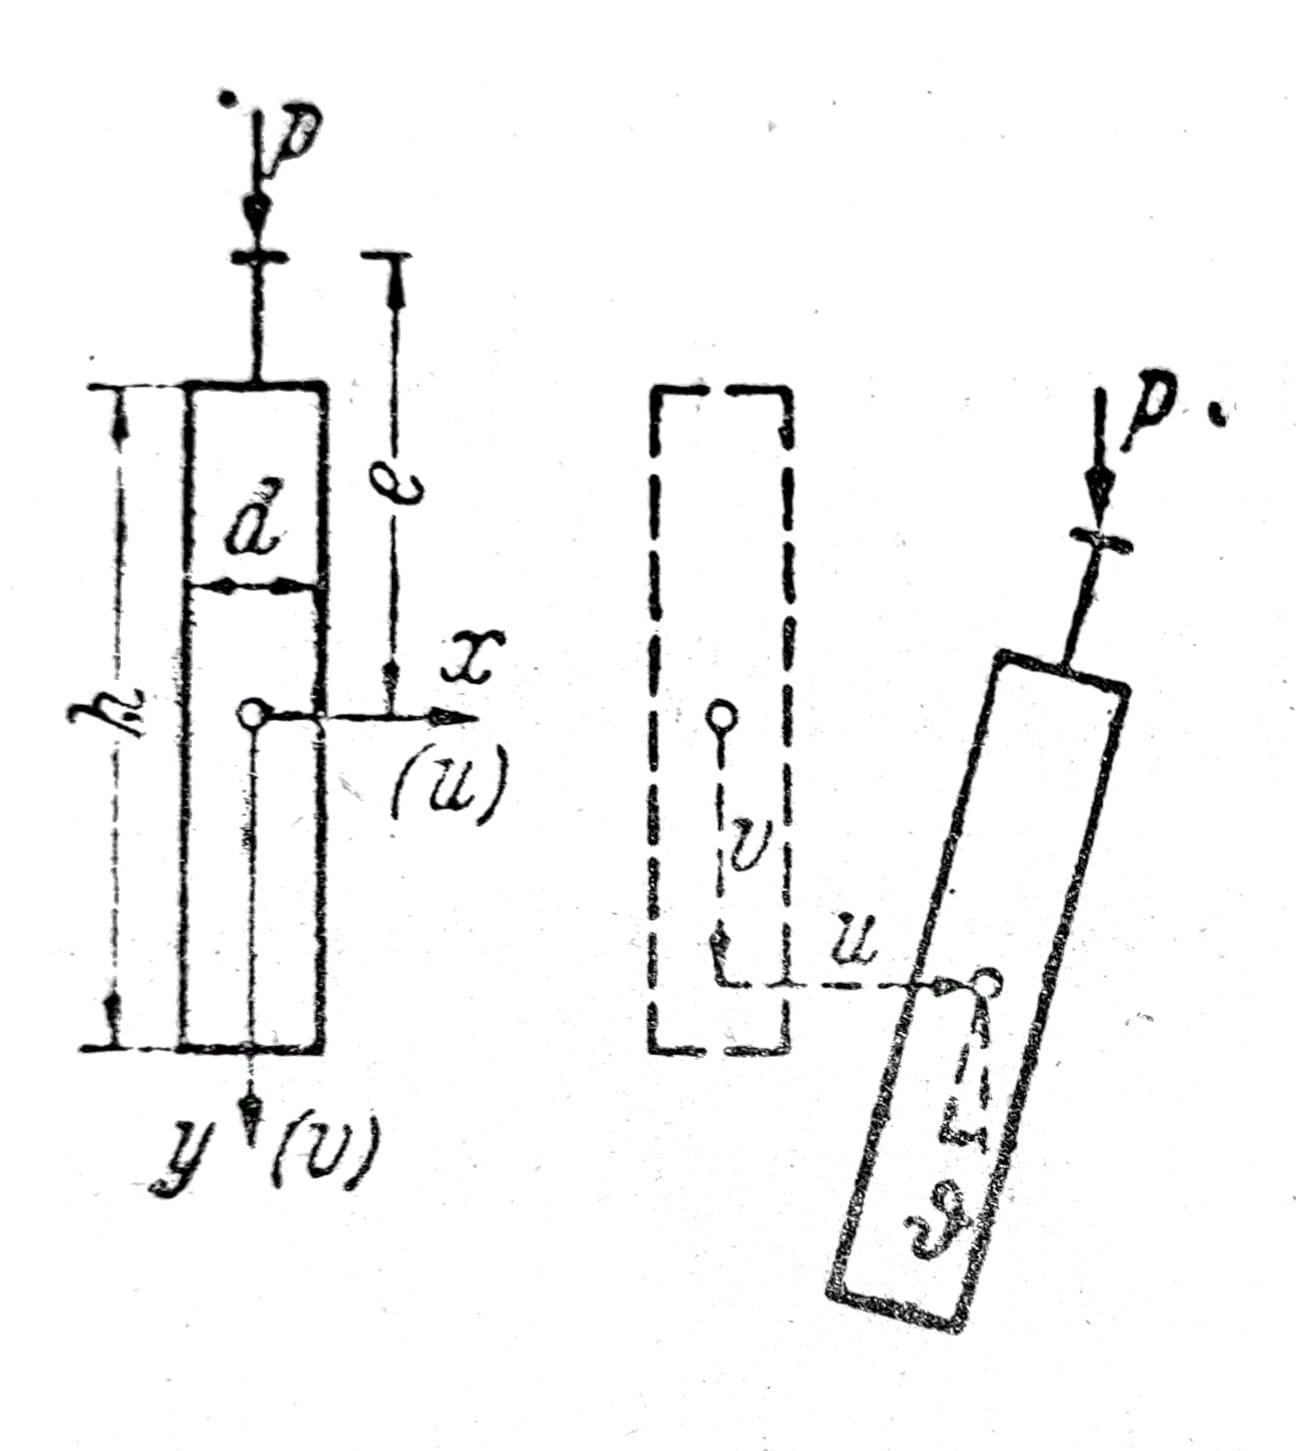
სურ. 1a
ვივარაუდოთ, რომ სწორ სხივს აქვს ძალიან განსხვავებული მნიშვნელობის მუდმივი ინერციის მომენტები Ix >> Iy. დატვირთვა მდებარეობს y-z-სიბრტყეში, ისე რომ სხივი ამ მთავარ სიბრტყეში იქნება მოხრილი (u=ϑ=0). გამოცდილებაც და თეორიაც აჩვენებს, რომ ეს წონასწორობის მდგომარეობა თავდაპირველად მდგრადია, მაგრამ უფრო დიდი დატვირთვებისას ხდება არამდგრადი. წონასწორობის ეს მეორე მდგომარეობა დაკავშირებულია განივ მოხრასთან u-ში და ტორსიასთან ϑ-ში.
ქვემოთ გამოვიყვანთ დიფერენციალურ განტოლებას გვერდითი მოღუნვისთვის. u-სა და ϑ-სთვის განტოლებები ჰომოგენურია. თუ საკონტურული პირობებიც ჰომოგენურია, მაშინ სხივის გვერდითი მოღუნვა შესაძლებელია მხოლოდ ამოცანის საკუთარი მნიშვნელობებისთვის, ანუ u და ϑ ზემოთ აღწერილი შეურღვეველი სხივის შემთხვევაში პირველივე რიგში ნულია. გვერდითი მოღუნვის პირობა მიიღება — შტაბის მოღუნვის მსგავსად — იმით, რომ ნულს გაუტოლდება ინტეგრაციის მუდმივებისთვის ჰომოგენური საკონსტანტო განტოლებების კოეფიციენტთა დეტერმინანტი. ვნახავთ, რომ გვერდითი მოღუნვისასაც არსებობს ელასტიკური წონასწორობის ნამდვილი განშტოების წერტილი.
სურ. 1b
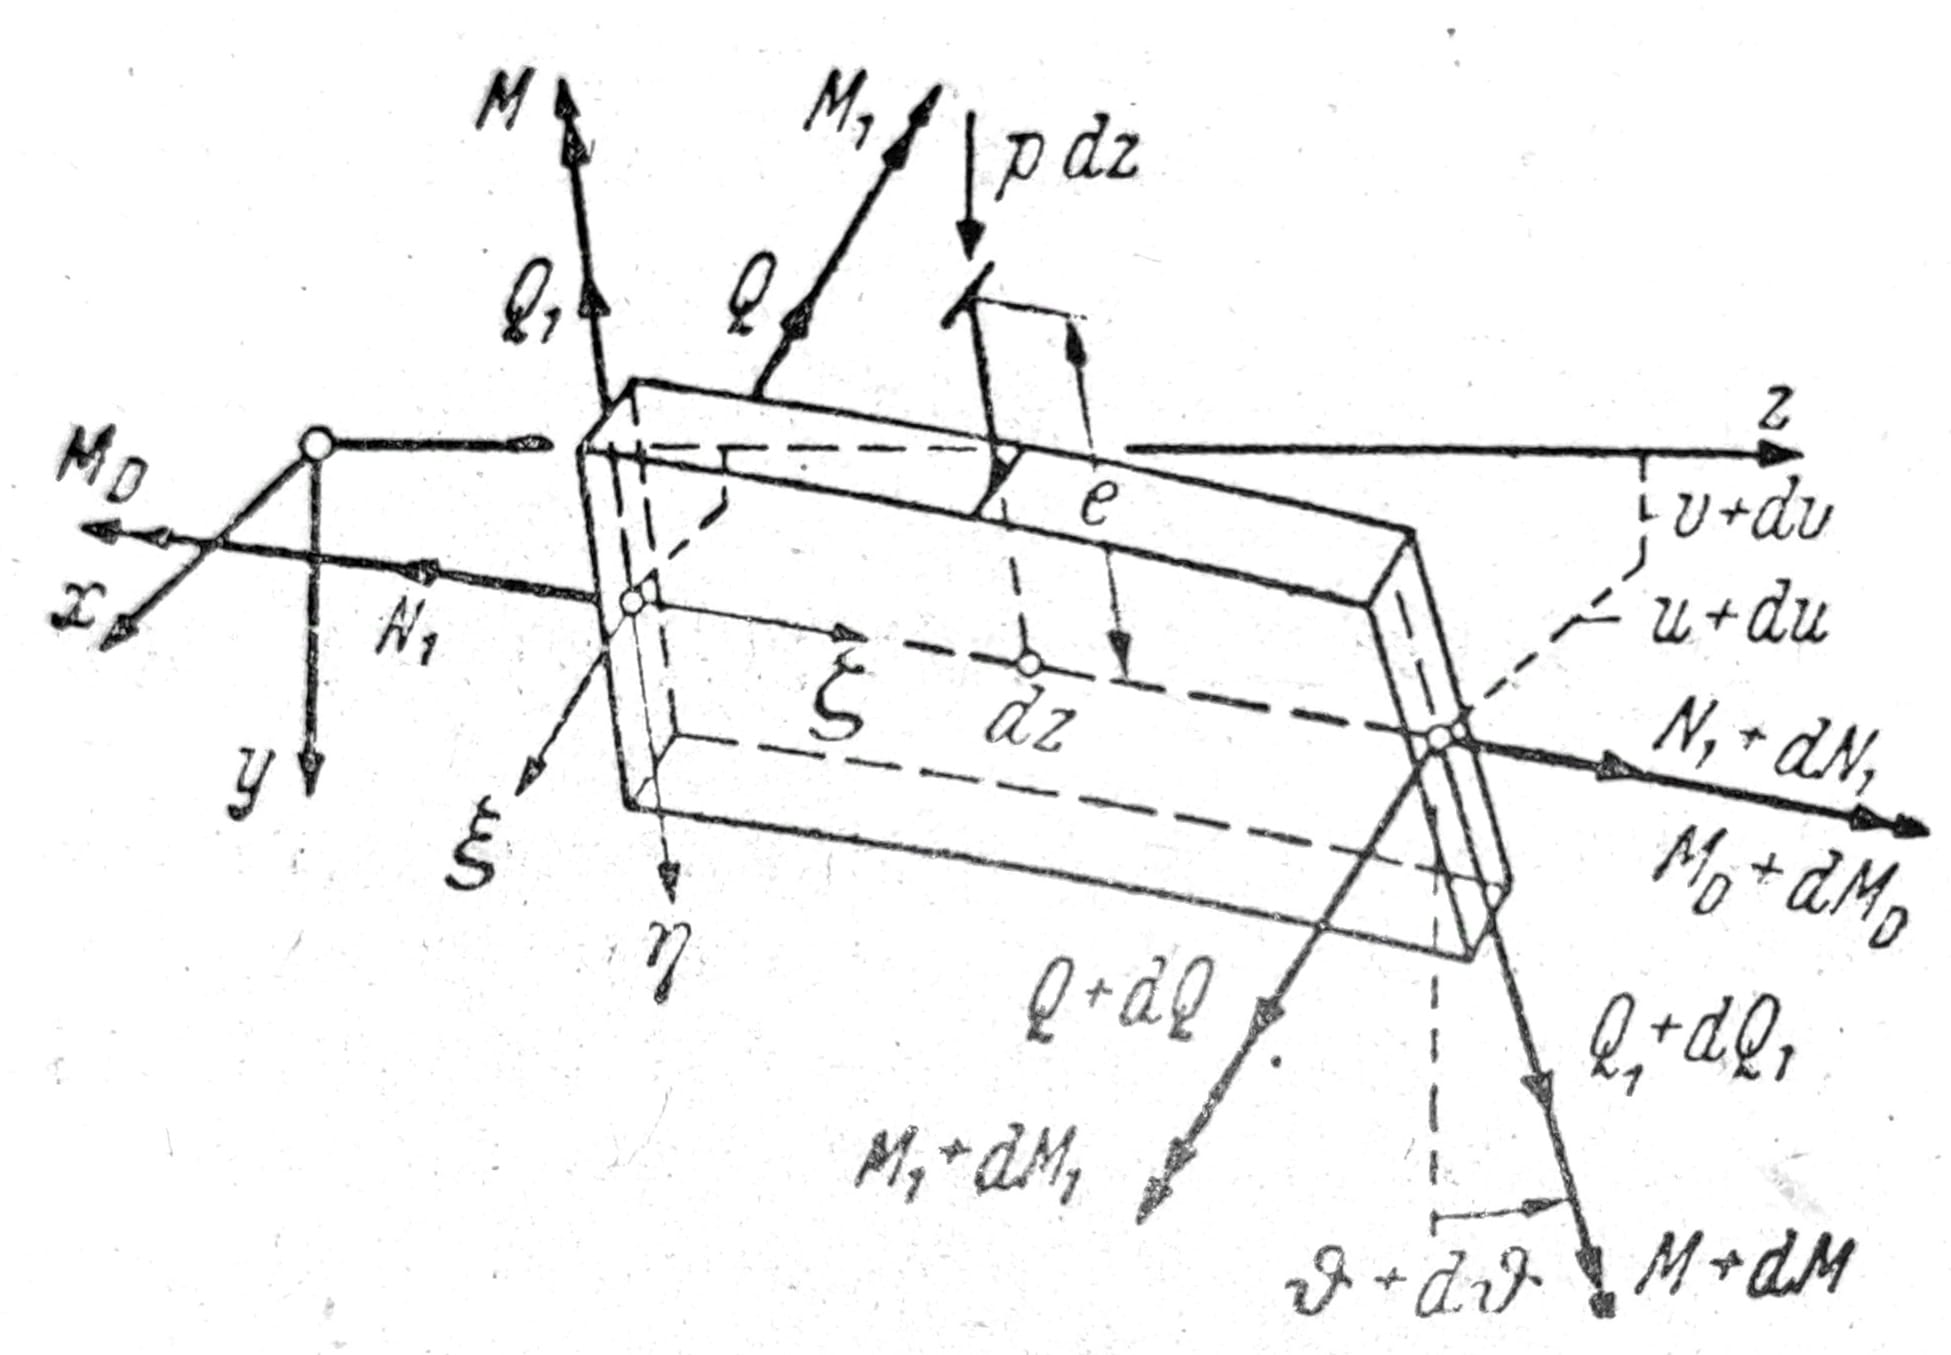
სურ. 1b-ზე წარმოდგენილია ღეროს ელემენტი სიგრძით dz. დაძაბულობათა შედეგანტები N1, Q1, M1, ასევე სიმრუდე κ__1 დამოკიდებულია დატვირთვაზე და საბოლოო სიდიდეებს წარმოადგენს. Q, M, MD ნულია თავდაპირველ წონასწორობის მდგომარეობაში და ნულიდან განსხვავდება მხოლოდ გვერდითი გამოღუნვის დაწყებისას. საბოლოო სიდიდეები, რომლებიც უკავშირდება გვერდითი გამოღუნვის დასაწყისს, უსასრულოდ მცირეა, ისევე როგორც შესაბამისი დეფორმაციები κ და d__ϑ/dz.
ელემენტის dz ორივე ბოლო კვეთის სიბრტყე მდებარეობს ღეროს ორჯერ მოხრილ ღერძზე ნორმალურ სიბრტყეში და ამ ნორმალურ სიბრტყეებში დაიბრუნება.
რადგან ჩვენ — ისევე როგორც ღეროს წელში — უპირველესად გვაინტერესებს კრიტიკული დატვირთვის სიდიდე, ანუ გვერდითი გადახრის დასაწყისი, და ნაკლებად დეფორმაციების სიდიდე, ამიტომ შეგვიძლია სიდიდეთა Q, M, MD და κ ან ϑ’ ნამრავლები მეორადი მცირე სიდიდეების სახით უგულებელვყოთ. ამიტომ შემდგომი გამარტივებისთვის მთავარ მრუდულობას _κ1_ც მივიჩნევთ უსასრულოდ მცირედ და იგი დამუშავდება როგორც κ და ϑ’.
შენიშვნა: κ__1-ის გავლენა თეორიულადაც უნდა შეფასდეს მარტივ სპეციალურ შემთხვევაში (მუდმივი მოღუნვის მომენტი M როგორც დატვირთვა). სამშენებლო ტექნიკის უმეტეს საჭიროებებში κ__1 შეიძლება უგულებელვყოთ. შეიძლება, მაგალითად, წარმოვიდგინოთ, თითქოს სხივი მოცემული დატვირთვის შემთხვევისთვის ისეა „ამაღლებული“, რომ კრიტიკული დატვირთვისთვის სწორედ κ__1=_0.
ძალების კომპონენტების წონასწორობიდან მიმართულებებში ξ, η, ζ და იგივე ღერძების მიმართ მომენტული პირობებიდან, ზემოხსენებული გამარტივებების შემდეგ მიიღება
Q’ + N1u’’ – Q1__ϑ’ + pϑ = 0_,_ (1a)
Q1’ + p = 0_,_ (1b)
N1’ = 0_,_ (1c)
M1’ – Q1 = 0_,_ (1d)
MD’ + Q + M1__ϑ’ = 0_,_ (1e)
MD’ – M1u’’ + pe ϑ = 0_._ (1f)
განტოლ. (1c, d და b) მიიღება
N1 = const.,
Q1 = M1’, (2)
p = - Q1’ = - M1’’.
Q1-ის გამორიცხვით განტოლებიდან (1a) მიიღება
Q’ = (M1’ ϑ_)’ – N1u’’_. (3a)
განტოლ. (1e)-დან ამით გამოირიცხება Q, შემდეგ u ’’ u’’ = (MD’ + pe ϑ_)/M1_ გზით
(M+M1 ϑ_)’’ – N1/M1_ ∙ (MD’ + pe ϑ_) =_ 0_._ (3b)
ϑ-სათვის დიფერენციალური განტოლების მისაღებად შემოღებულ იქნება შემდეგი დამოკიდებულებები მომენტებსა და დეფორმაციებს შორის
M1 = -B1_∙v’’,_ (4a)
M = +B_∙_u’’, (4b)
MD = +C_∙ϑ’ – EC*∙ ϑ’’’,_ (4c)
სადაც აღნიშნავს B1=EIx და B=EIy სხივის ღუნვისადმი სიმტკიცეებს, C — ტორსიისადმი სიმტკიცეს, ხოლო C* — მოღუნვის წინააღმდეგობას. ჩვენს შემდგომ გამოთვლებში C* წევრებს გამოტოვებთ, გამარტივების მიზნით. თუ განტოლებები, მაგალითად, I-პროფილებზე უნდა იქნეს გამოყენებული, მაშინ საჭიროა მათი სათანადო შევსება. v’’ წევრის უგულებელყოფა იგივეა, რაც B1=∞-ის დაშვება.
თუ M და MD გამოვრიცხავთ ერთ. 4-ის საშუალებით, მიიღება განივი მოღუნვის დიფერენციალური განტოლება მუდმივი განაკვეთით მილისთვის
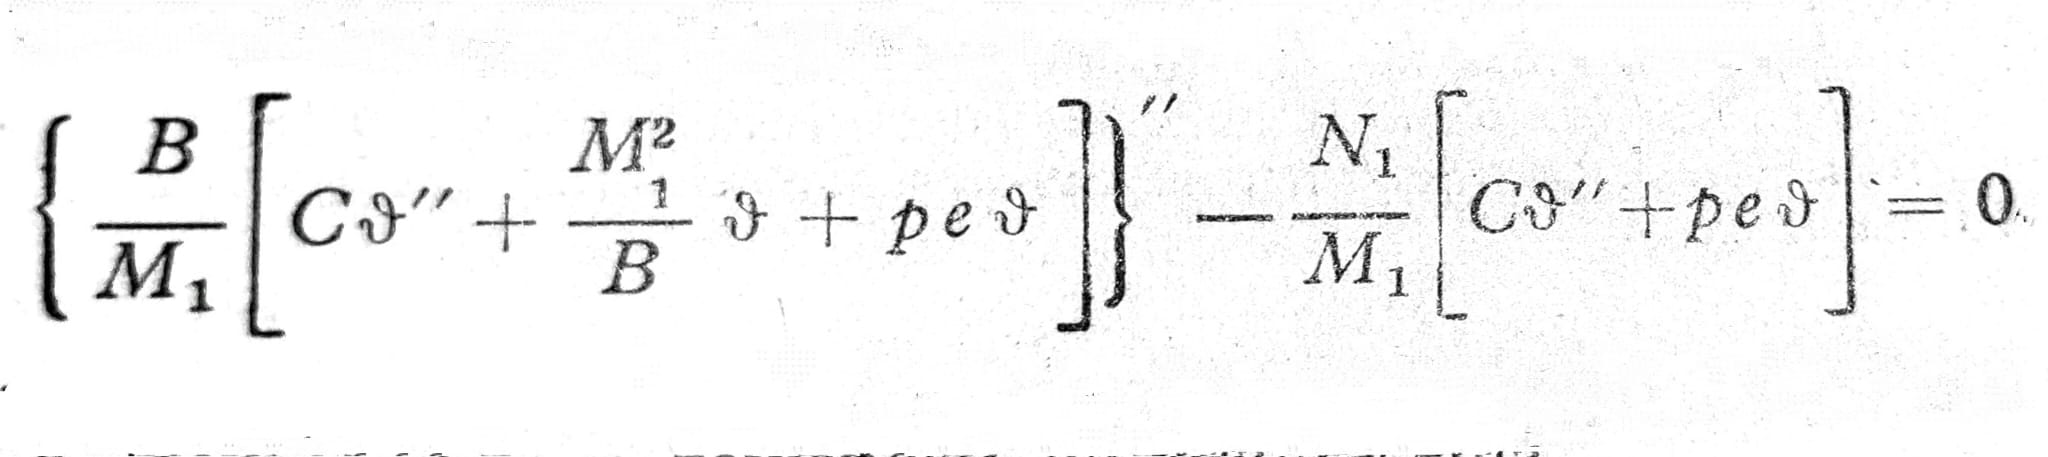
დიფერენციული განტოლება (5) ჰომოგენურია და მეოთხე რიგისაა ϑ-ს მიხედვით. M1 არის ცნობილია ფუნქცია z-ის, დატვირთვის მიხედვით.
კოჭა მუდმივი მოხრის მომენტით
იყოს p=N1=0, გარდა ამისა Mx=ɱ=const. კვეთა გარეშეა ფლანჟისა (მკვრივია) და კოჭი გრძელია განივ კვეთის ზომებთან შედარებით, ამიტომ შეგვიძლია დავაყენოთ, რომ C*=0. მაშინ გამარტივდება განტ. (5), რადგან M1=ɱ, და ამიტომ:
ϑ’’’’ + ɱ2/BC∙ ϑ’’ = 0, (6)
ან შემოკლებით λ2_=ɱ__2/BC_
ϑ’’’’ + λ2 ϑ = 0. (6a)
ა) სხივი ორივე ბოლოში ჩანგლისებური საყრდენით

სლ.2
მხარდაჭერა z=0-ზე და z=l-ზე არის ჩანგლების სახით (სურ. 2), რომლებიც საშუალებას იძლევა u და v გადახრები, მაგრამ ზღუდავს ბოლო კვეთების ბრუნვას; ϑ=0. რადგან x მიმართულებით ჩამაგრება არ არის (ანუ M=0, ან ფორმ. (4) მიხედვით ასევე u’’=0), u’’-ს ფორმულიდან გამომდინარეობს: MD’_=0 და შესაბამისად ფორმ. (4c)-დან მეორე კონტურული პირობა ϑ’’=0.
განტ. ზოგადი ამონახსნი (6a) არის
ϑ(z) = A1∙sinλz + A2∙cosλz + A3∙λz + A4. (7)
კონტურული პირობებიდან მიიღება
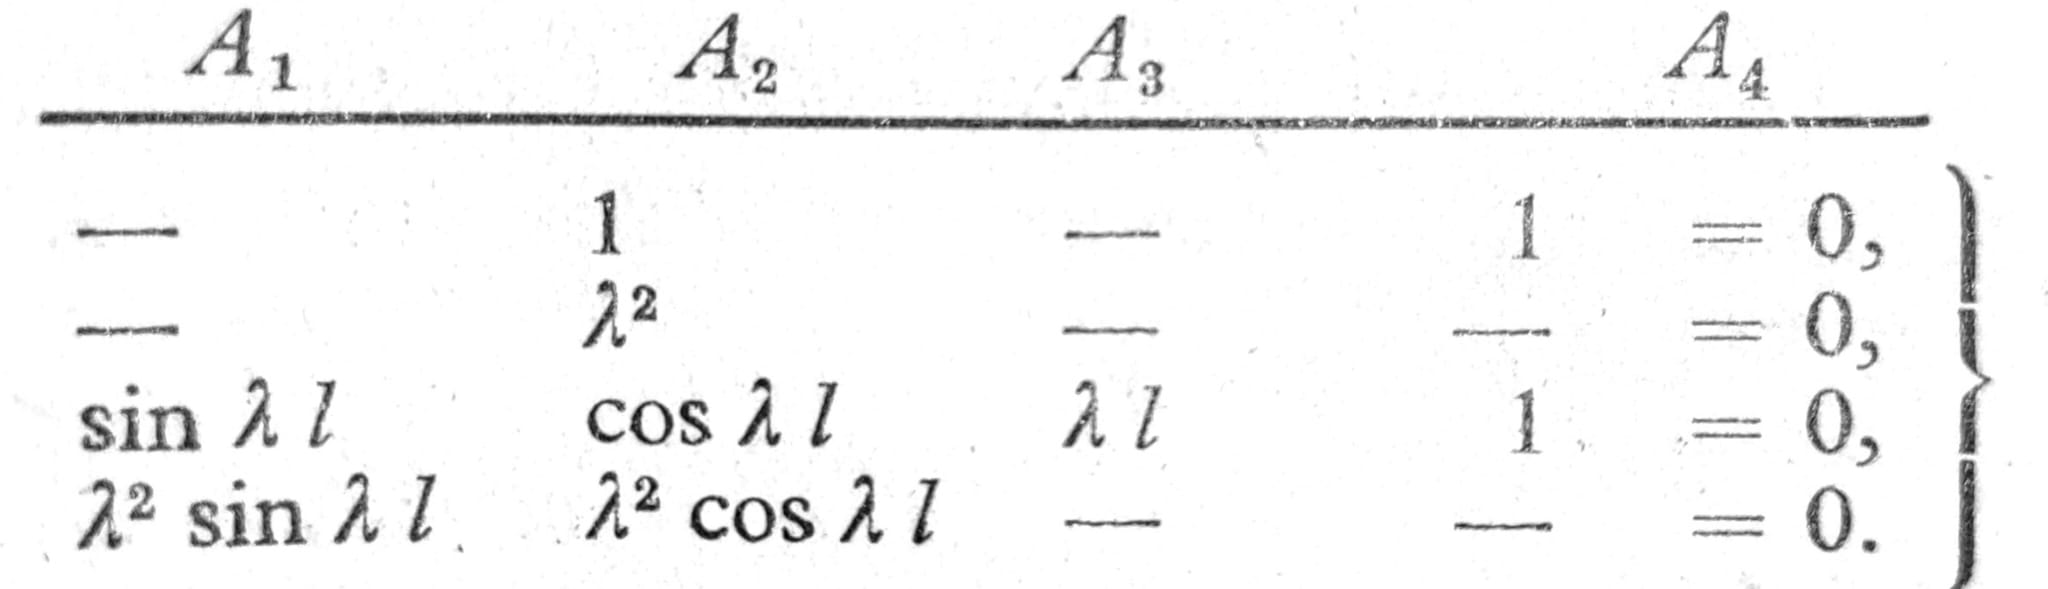
ამ ერთგვაროვან განტოლებათა სისტემას აქვს:
- ტრივიალური ამოხსნა A1 = A2 = ∙∙∙ = 0, რასაც შეესაბამება ϑ=0, u’’=0 ან u=0, რის შედეგადაც სხივი გვერდულად არ იღუნება.
- დამახასიათებელი ამოხსნები Δ=0 ან sin λ__l=0. გვერდითი გადაბრუნების ამ პირობის ფესვებია λ__l=n__π (სადაც n=1,2,3,∙∙∙) და შესაბამისი კრიტიკული მომენტური დატვირთვები
ɱ__K = _√_BC ∙ _n__π/_l. (8b)
გვერდითი გამობერვის უმცირესი მომენტი
min__ɱ__K = _√_BC ∙ π/l (8c)
იღება n=1. შესაბამისი ამოხსნა მიიღება განტ. (1f)-ის გამოყენებით:
ϑ(z) = A1 ∙ sin πz/l (8d)
u(z) = C/ɱK ∙ ϑ(z).
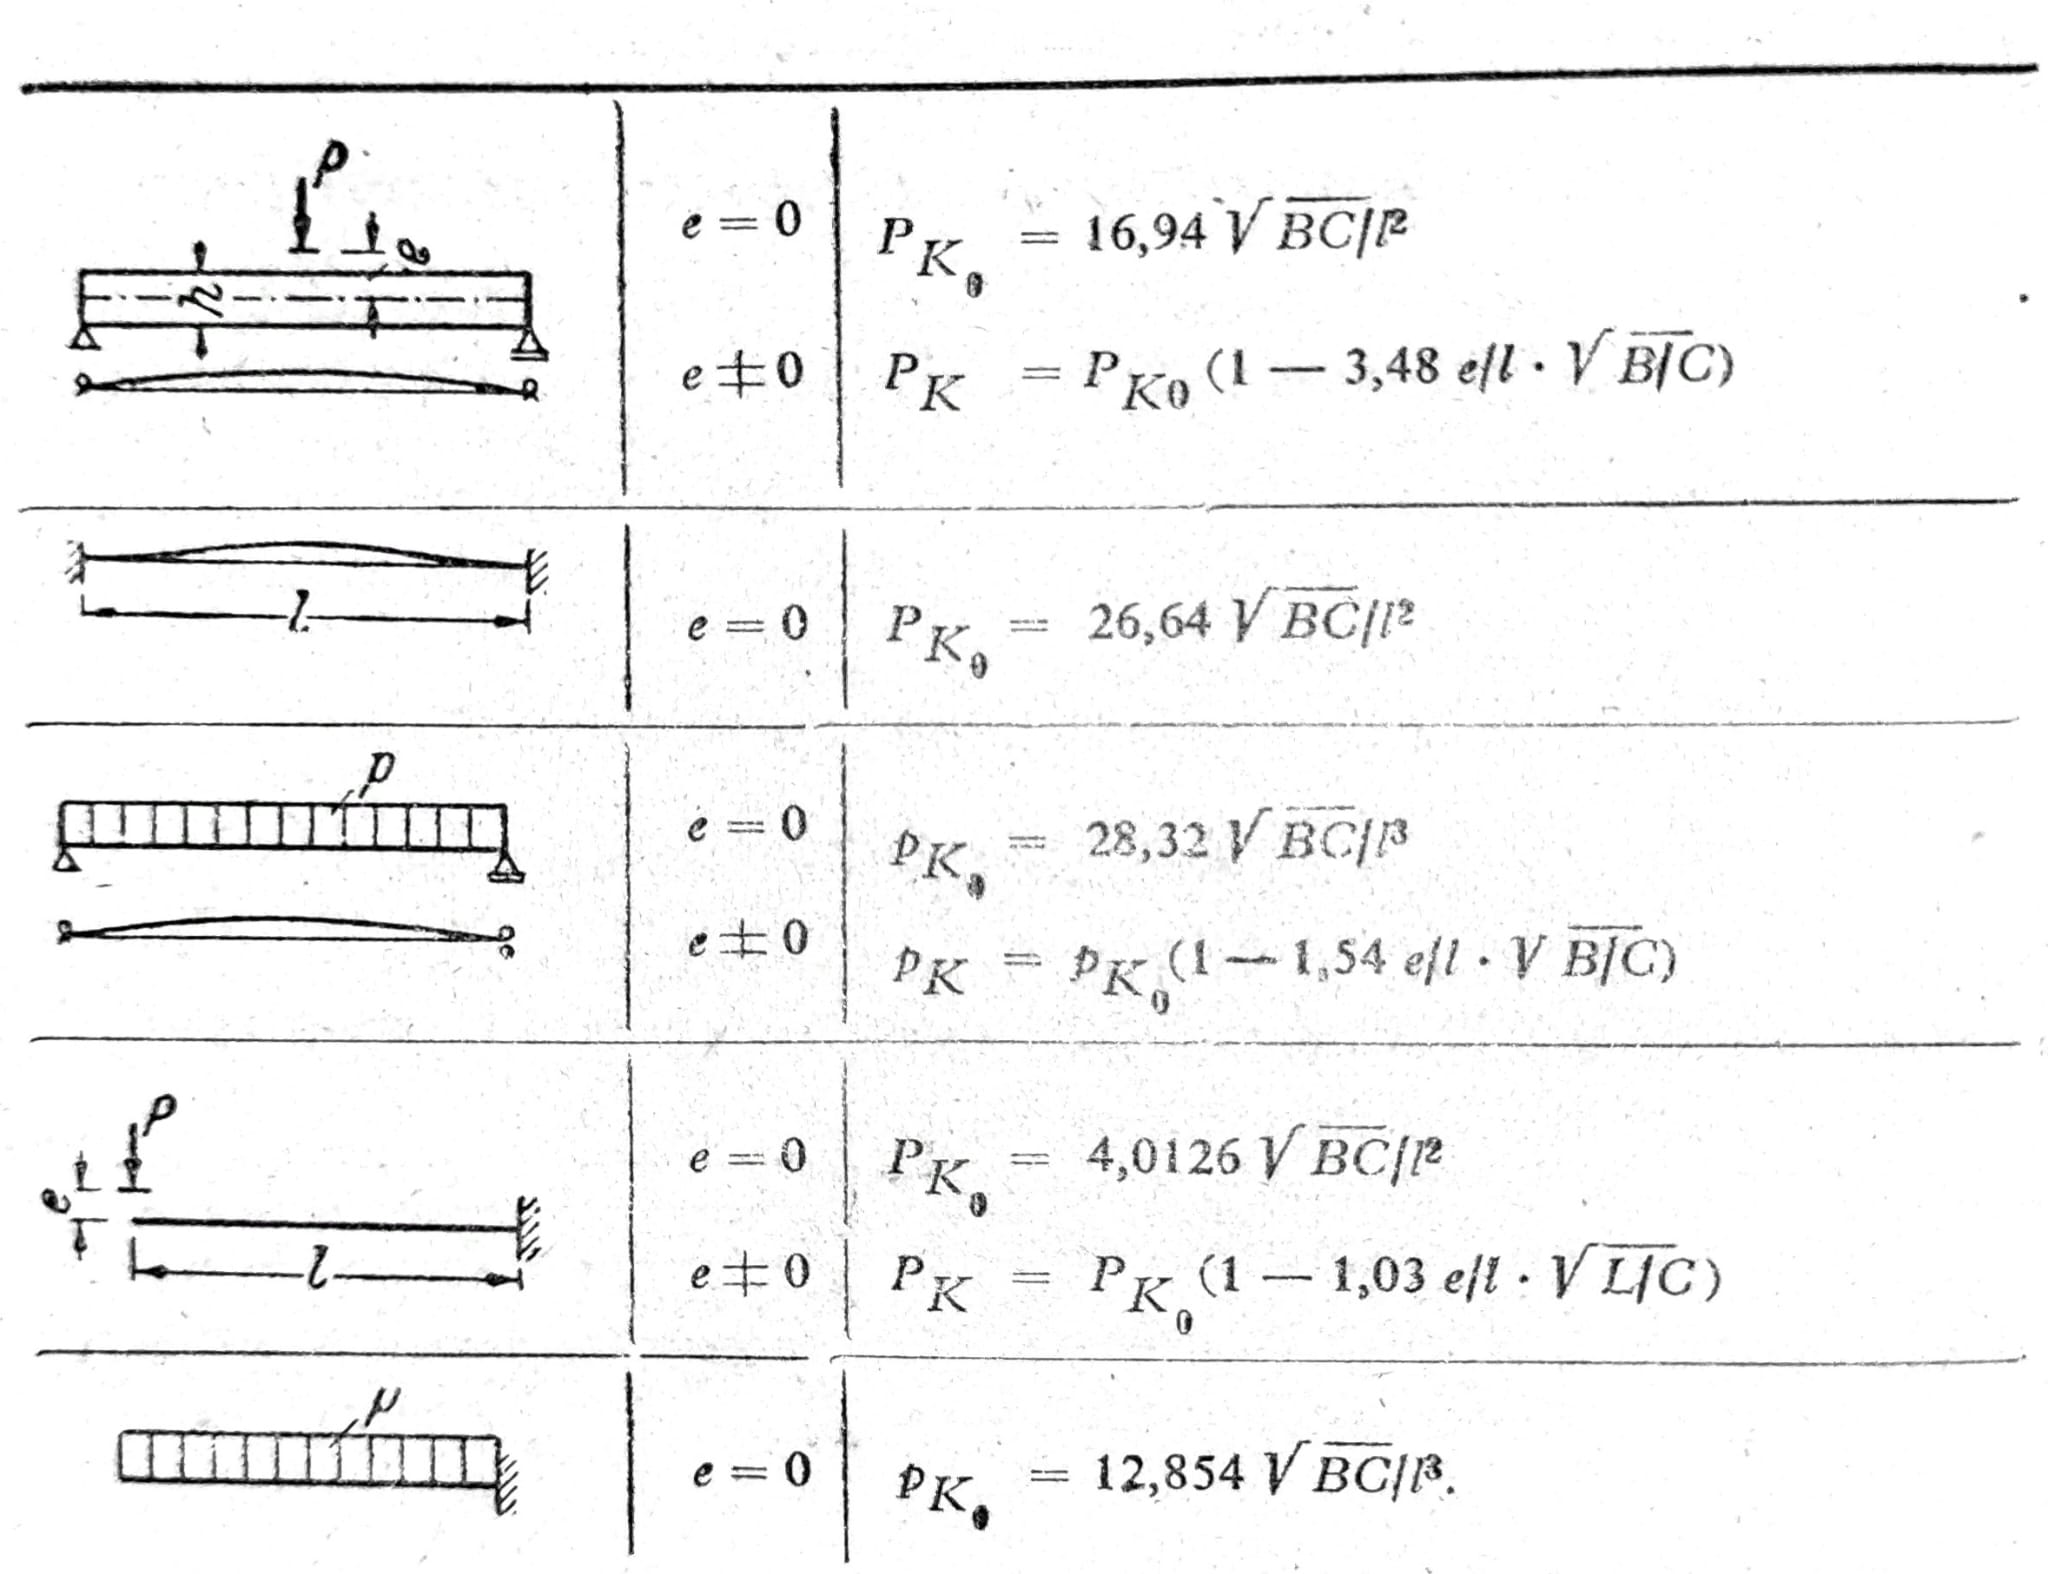
b) გვერდითი გადახრის სხვა შემთხვევები
c) გვერდითი მოღუნვა მოღუნვის მომენტისა და დამჭერი ძალის შედეგად
სურ. 3-ზე ნაჩვენები მაგალითისთვის N1=-D (წნევა), p=0, შემდეგ დაყენებულია C*=0. მაშინ დიფერენციალური ტოლ. (5) მარტივდება და აქვს სახე
ϑ’’’’ + λ2 ϑ’’ = 0, (9)
სადაც λ__2 = ɱ__2_/BC + D/B_. (9a)
დიფერენციალური განტოლების (9) ამოხსნა კვლავ მოცემულია განტ. (8), მხოლოდ ახლა λ აღნიშნავს სხვა მნიშვნელობას.

სლ.3
სურ. 3. წყლის კაპილარული ამაღლების სიმაღლის განსაზღვრა პირდაპირი გაზომვით მაგალითისთვის, სურ. 3-სთვის, როგორც a)-ში, მოქმედებს კონტურული პირობები ϑ=0 და ϑ’’=0 z=0 და z=l შემთხვევაში. შესაბამისად, პირობითი განტოლებებიც A1-სთვის ფორმალურად ერთნაირია, ასევე გვერდითი გადაბრუნების პირობა Δ=sin λl=0. კრიტიკული დატვირთვა აკმაყოფილებს თანაფარდობას λl=nπ (n=1,2,3) და უმცირესი მნიშვნელობა არის
ɱK2/BC + DK/B = (π/l)2. (10)
D=0-სთვის აქედან მიიღება გვერდითი მოღუნვის მომენტი ერთ. (8c)-ის მიხედვით და წმინდა შემკუმშავი დატვირთვისთვის (ɱ=0) Euler-ის მოღუნვის ძალა _DK=B(π/l)_2.
ნახ. 3-ზე წარმოდგენილი შემთხვევა უნდა აღინიშნოს, როგორც ექსცენტრიული მოღუნვა y-z სიბრტყეში. ზემოთ განხილული მდგრადობის შემთხვევა, მაშასადამე, არის მოღუნვის სიბრტყიდან გადახრა, დაკავშირებული გვერდით მოღუნვასთან u და ტორსიასთან ϑ.
თუ ორივე ბოლო ჩაჭედილია (ϑ=0 და ϑ’=0) მაშინ კონტურული პირობებიდან, Δ=0-ის მეშვეობით, მიიღება გვერდითი გამოღუნვის პირობა
λ__l ∙ sin λ__l = 2(1-cos λl), (11)
ფესვებით λ__l=m__π (m=2,4,∙∙∙) და განივი მოღუნვის ძალებით
ɱ__K__2/BC + DK/B = (2_π_/l)2.