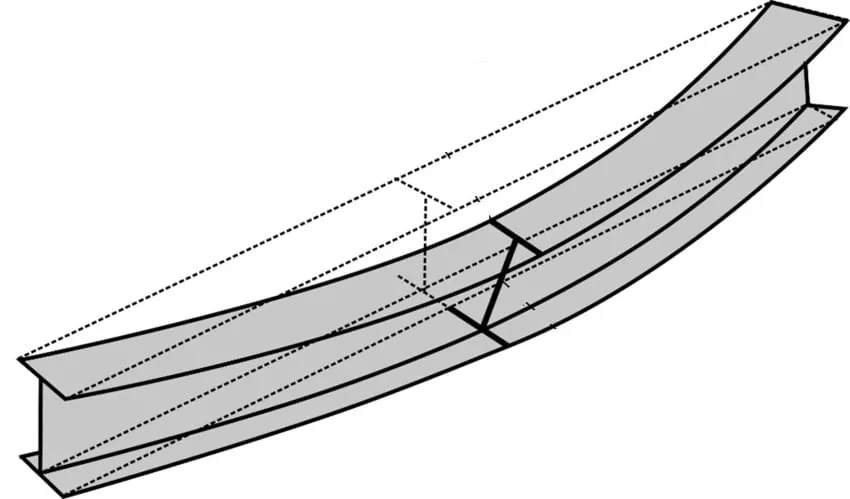
Za izbočenje pri upogibanju je palica pri spremembi ravnotežja upognjena v eni glavni ravnini.
Vendar obstajajo tudi taki primeri stabilnosti, pri katerih sta palica oziroma nosilec pri spremembi ravnovesja ne le upognjena, ampak tudi zvita (sl. 60a). Pri nosilcih se ta pojav imenuje bočno uklanjanje, pri tlačenih palicah, ki so pri uklonu izpostavljene tudi torziji, pa govorimo o uklonu pri torziji.
Za oba pojava je odločilnega pomena velikost togosti proti torziji C, oziroma odpornost proti ukrivljanju C*. Na spremembo ravnotežja, povezano s torzijo, je zato mogoče vplivati predvsem z ukrepi, ki povečujejo togost proti zvijanju (ustrezen oblika prereza, prečni okviri, bočna podpora itd.). Po drugi strani so palice v obliki traku z odprtim prerezom še posebej občutljive na uklon pri torziji.
Diferencialna enačba za bočno izvijanje
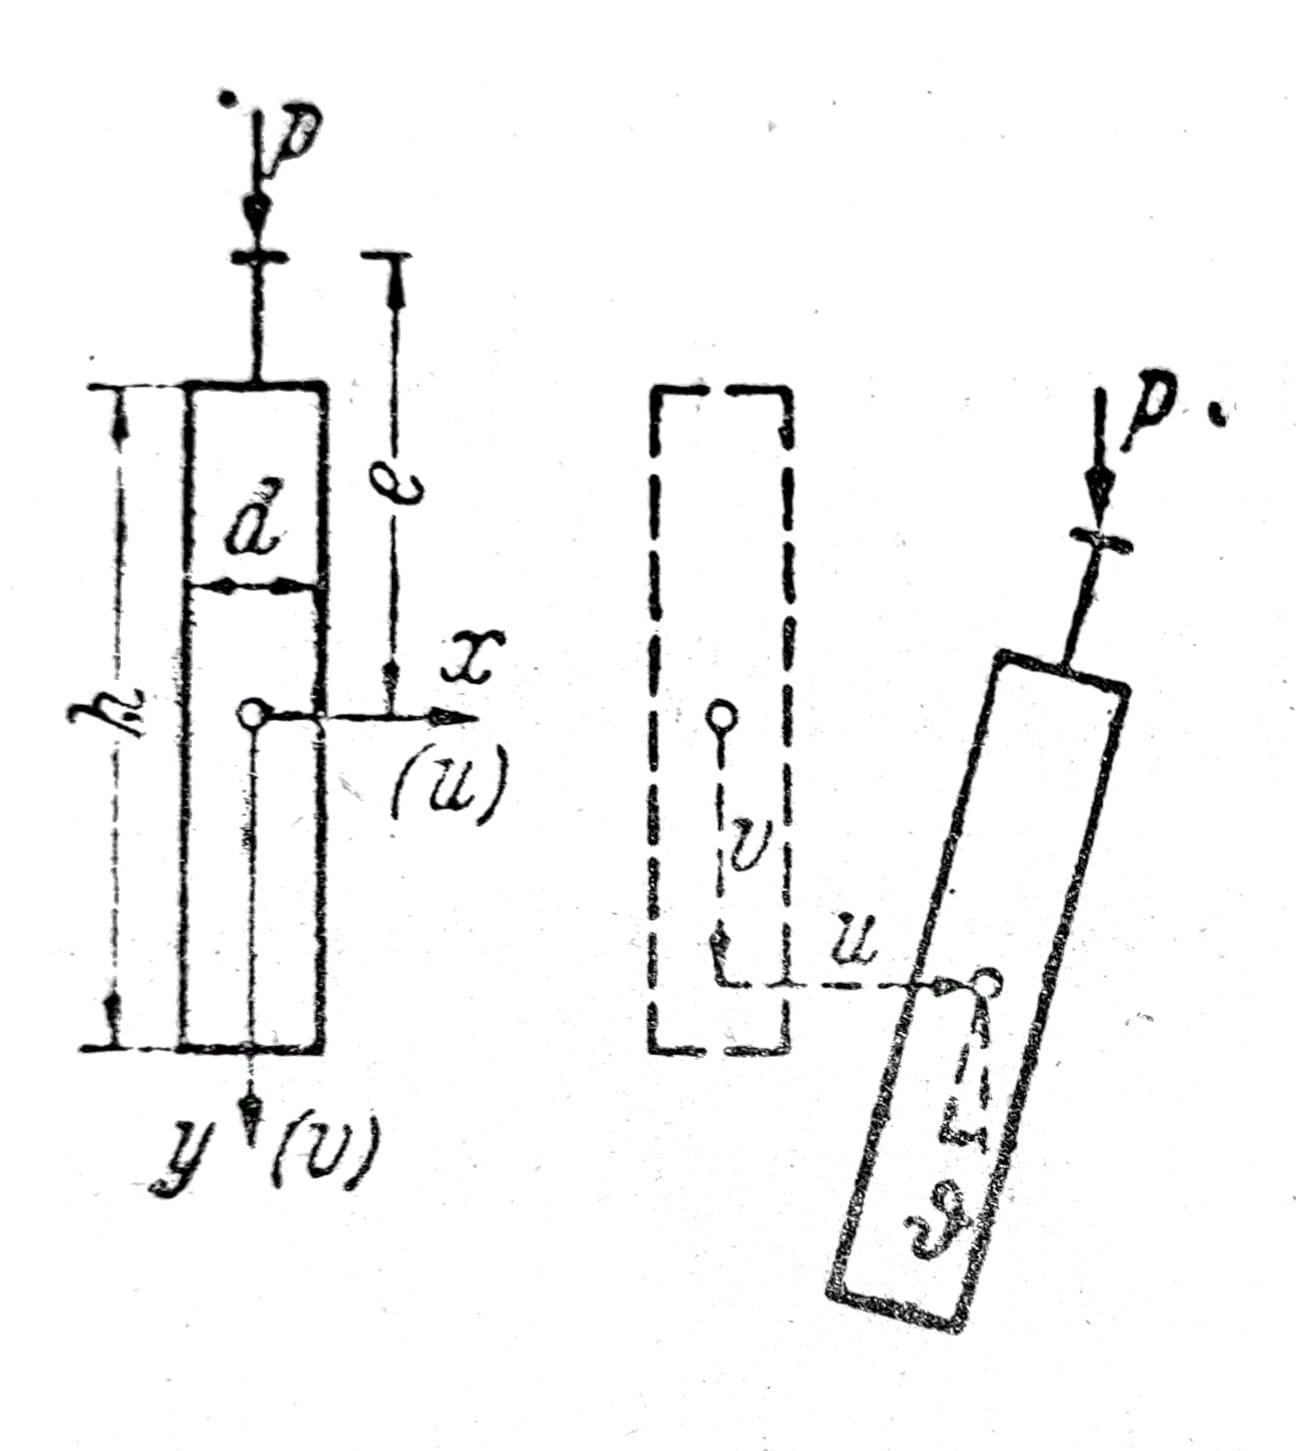
Slika 1a
Naj ima raven nosilec konstantne vztrajnostne momente zelo različne velikosti Ix >> Iy. Obtežba leži v ravnini y-z, tako da bo nosilec upognjen v tej glavni ravnini (u=ϑ=0). Izkušnje in teorija kažeta, da je ta ravnotežni položaj sprva stabilen, za večje obtežbe pa postane labilen. Ta drugi ravnotežni položaj je povezan s prečnim upogibanjem v in s torzijo ϑ.
Spodaj bo izvedena diferencialna enačba za bočno uklonitev. Enačbi za u in ϑ sta homogeni. Če so tudi robni pogoji homogeni, je bočna uklonitev nosilca mogoča samo za lastne vrednosti problema, tj. u in ϑ ostaneta sprva nič pri zgoraj opisanem nosilcu brez motnje. Pogoj bočne uklonitve dobimo – podobno kot pri uklonu droga – če postavimo, da je determinanta koeficientov homogenih pogojnih enačb za integracijske konstante enaka nič. Videli bomo, da tudi pri bočni uklonitvi obstaja prava točka razcepa elastičnega ravnovesja.
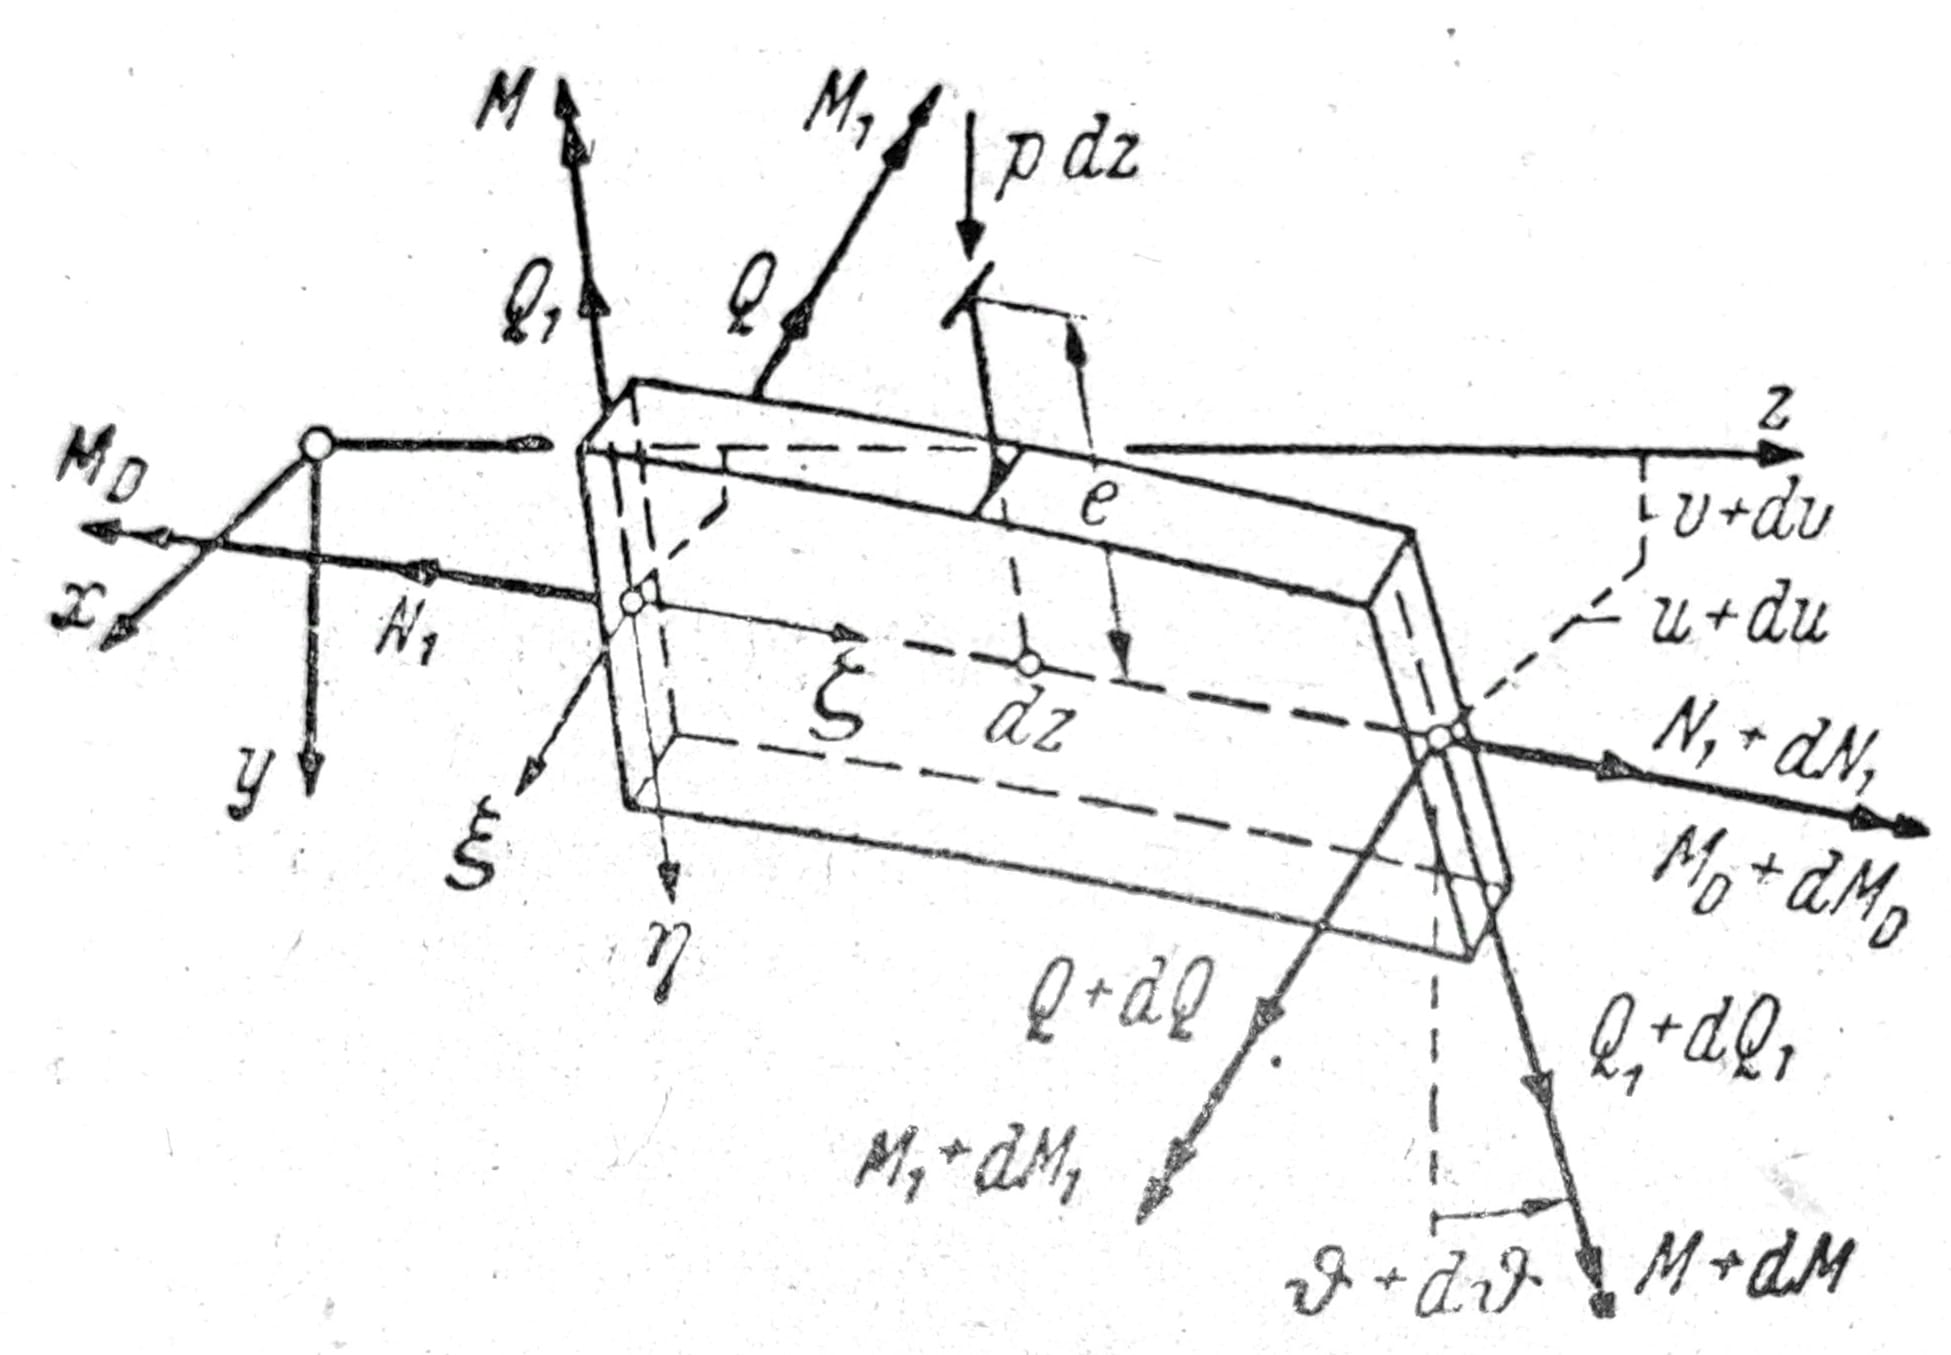
Slika 1b
Na sl. 1b je prikazan element nosilca dolžine dz. Rezultante napetosti N1, Q1, M1, pa tudi ukrivljenost κ__1 so odvisne od obremenitve in so končne velikosti. Q, M, MD so nič v prvotnem ravnotežnem položaju in se bodo od nič razlikovale šele ob bočnem izbočenju. Končne величine, ki se nanašajo na začetek bočnega izbočenja, so neskončno majhne, prav tako ustrezne deformacije κ in d__ϑ/dz.
Oba končna preseka elementa dz ležita v normalni ravnini na dvojno ukrivljeno os palice in bosta v teh normalnih ravninah zasukana.
Ker nas – tako kot pri uklanjanju palice – predvsem zanima velikost kritične obremenitve, torej začetek bočnega uklona, in manj velikost deformacij, lahko zanemarimo produkte velikosti Q, M, MD z κ ali ϑ’ kot male količine drugega reda. Zato bomo zaradi nadaljnje poenostavitve tudi glavno ukrivljenost κ1 privzeli kot neskončno majhno in jo obravnavali kot κ in ϑ’.
Opomba: Vpliv κ__1 je treba tudi teoretično oceniti v preprostem posebnem primeru (konstantni upogibni moment M kot obremenitev). V večini potreb gradbene tehnike je mogoče κ__1 zanemariti. Lahko si na primer predstavljamo, da je nosilec za zadevni primer obremenitve tako »nadvišan«, da je za kritično obremenitev prav κ__1=0.
Iz ravnotežja komponent sil v smereh ξ, η, ζ in momentnih pogojev glede na iste osi se po navedenih zanemarjanjih dobi
Q’ + N1u’’ – Q1__ϑ’ + pϑ = 0_,_ (1a)
Q1’ + p = 0_,_ (1b)
N1’ = 0_,_ (1c)
M1’ – Q1 = 0_,_ (1d)
MD’ + Q + M1__ϑ’ = 0_,_ (1e)
MD’ – M1u’’ + pe ϑ = 0_._ (1f)
Iz enačb (1c, d in b) dobimo
N1 = const.,
Q1 = M1’, (2)
p = - Q1’ = - M1’’.
Z eliminacijo Q1 iz enač. (1a) dobimo
Q’ = (M1’ ϑ_)’ – N1u’’_. (3a)
Iz enač. (1e) bo s tem izločeno Q, nato pa u ’’ prek u’’ = (MD’ + pe ϑ_)/M1_
(M+M1 ϑ_)’’ – N1/M1_ ∙ (MD’ + pe ϑ_) =_ 0_._ (3b)
Da bi dobili diferencialno enačbo za ϑ, uvedemo naslednje odnose med momenti in deformacijami
M1 = -B1_∙v’’,_ (4a)
M = +B_∙_u’’, (4b)
MD = +C_∙ϑ’ – EC*∙ ϑ’’’,_ (4c)
kjer označuje B1=EIx in B=EIy togosti proti upogibanju nosilca, C togost proti zvijanju, C* pa odpornost proti ukrivljanju. Pri naših nadaljnjih izračunih bomo zaradi poenostavitve člene s C* izpustili. Če je treba enačbe uporabiti npr. za I-profile, jih je treba ustrezno dopolniti. Zanemarjanje člena v’’ pomeni isto kot predpostavka B1=∞.
Če se M in MD izločita s pomočjo enačbe 4, dobimo diferencialno enačbo za bočno uklonitev nosilca konstantnega prereza
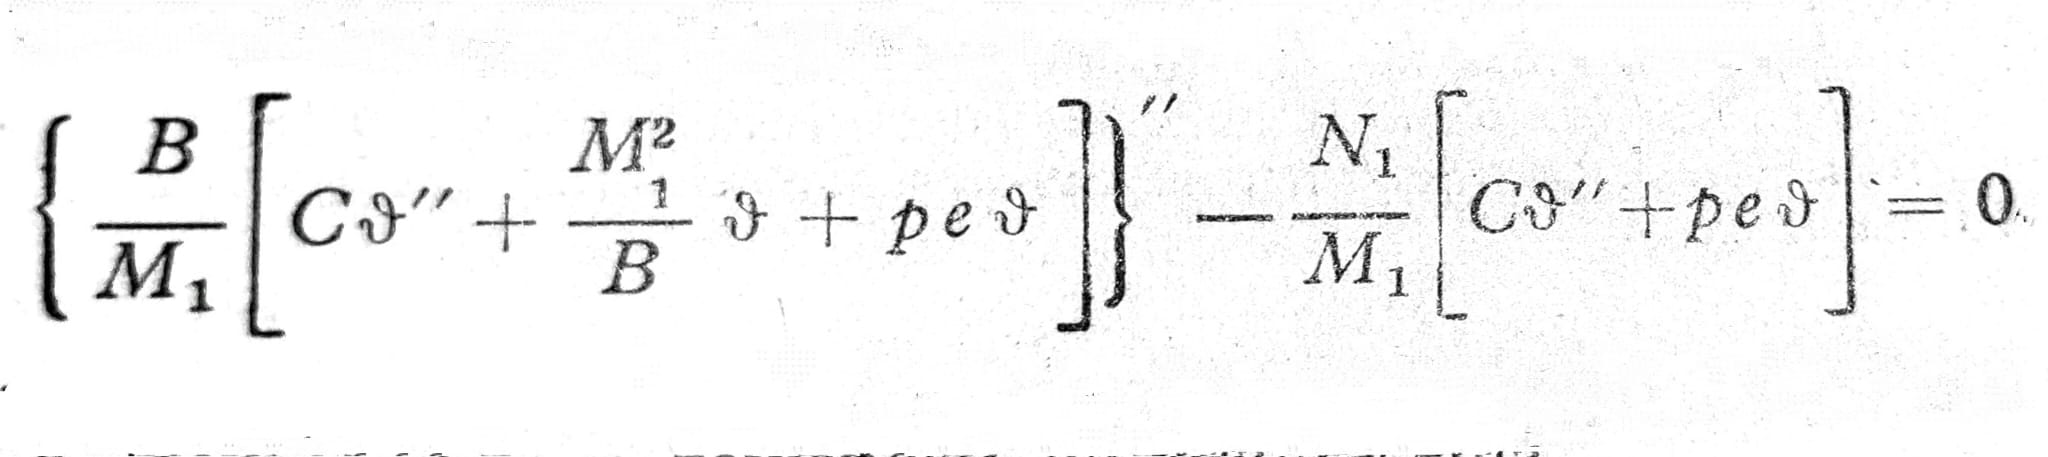
Diferencialna enačba (5) je homogena in četrtega reda po ϑ. M1 je znana funkcija od z v odvisnosti od obremenitve.
Nosilec s konstantnim momentom upogiba
Naj bo p=N1=0, poleg tega Mx=ɱ=const. Prerez je brez prirobnice (zbit) in nosilec je dolg glede na dimenzije prečnega prereza, tako da lahko postavimo, da je C*=0. Tedaj se poenostavi enač. (5), zaradi M1=ɱ, zato je:
ϑ’’’’ + ɱ2/BC∙ ϑ’’ = 0, (6)
ali s skrajšavo λ2_=ɱ__2/BC_
ϑ’’’’ + λ2 ϑ = 0. (6a)
a) Nosilec z vilastim naslonom na obeh koncih

Slika 2
Podpora pri z=0 in z=l je v obliki vilic (sl. 2), ki omogočajo povesa u in v, vendar preprečujejo vrtenje končnih prerezov; ϑ=0. Ker v smeri x ni vpetja (torej M=0, oziroma po enačbi (4) tudi u’’=0), sledi iz enačbe za u’’: MD’=0 in s tem iz enačbe (4c) kot drugi robni pogoj ϑ’’=0.
Splošna rešitev enačbe (6a) je
ϑ(z) = A1∙sinλz + A2∙cosλz + A3∙λz + A4. (7)
Iz robnih pogojev se dobi
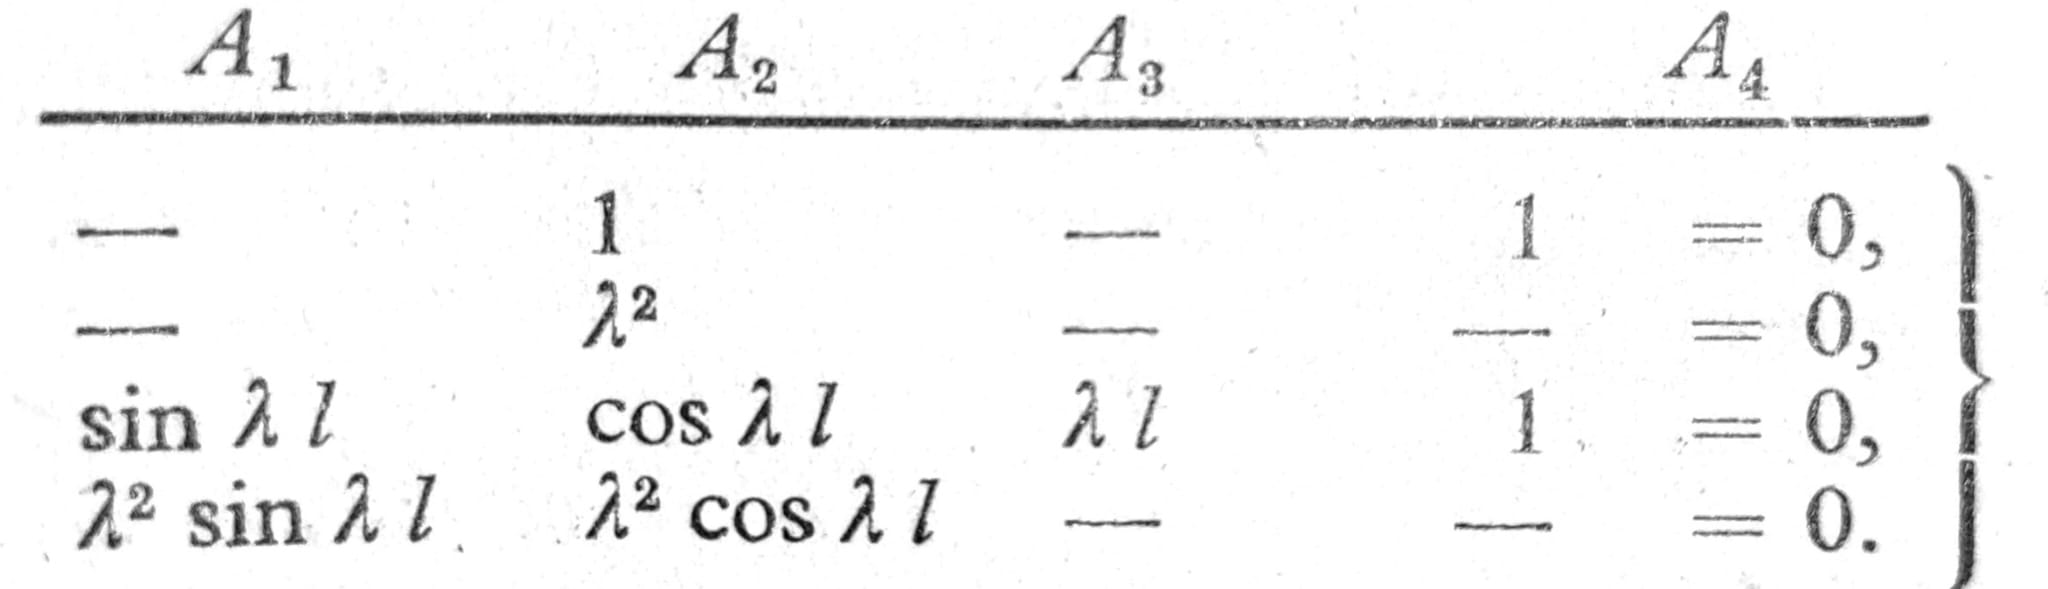
Ta homogeni sistem enačb ima:
- Trivialna rešitev A1 = A2 = ∙∙∙ = 0, čemur ustreza ϑ=0, u’’=0 ali u=0, pri čemer se nosilec bočno ne izvije.
- Lastne rešitve po Δ=0 ali sin λ__l=0. Korenine tega pogoja bočnega uklona so λ__l=n__π (z n=1,2,3,∙∙∙) in ustrezne kritične momentne obremenitve
ɱ__K = _√_BC ∙ _n__π/_l. (8b)
Najmanjši moment bočnega uklona
min__ɱ__K = _√_BC ∙ π/l (8c)
nastane pri n=1. Ustrezna rešitev je z uporabo enačbe (1f):
ϑ(z) = A1 ∙ sin πz/l (8d)
u(z) = C/ɱK ∙ ϑ(z).
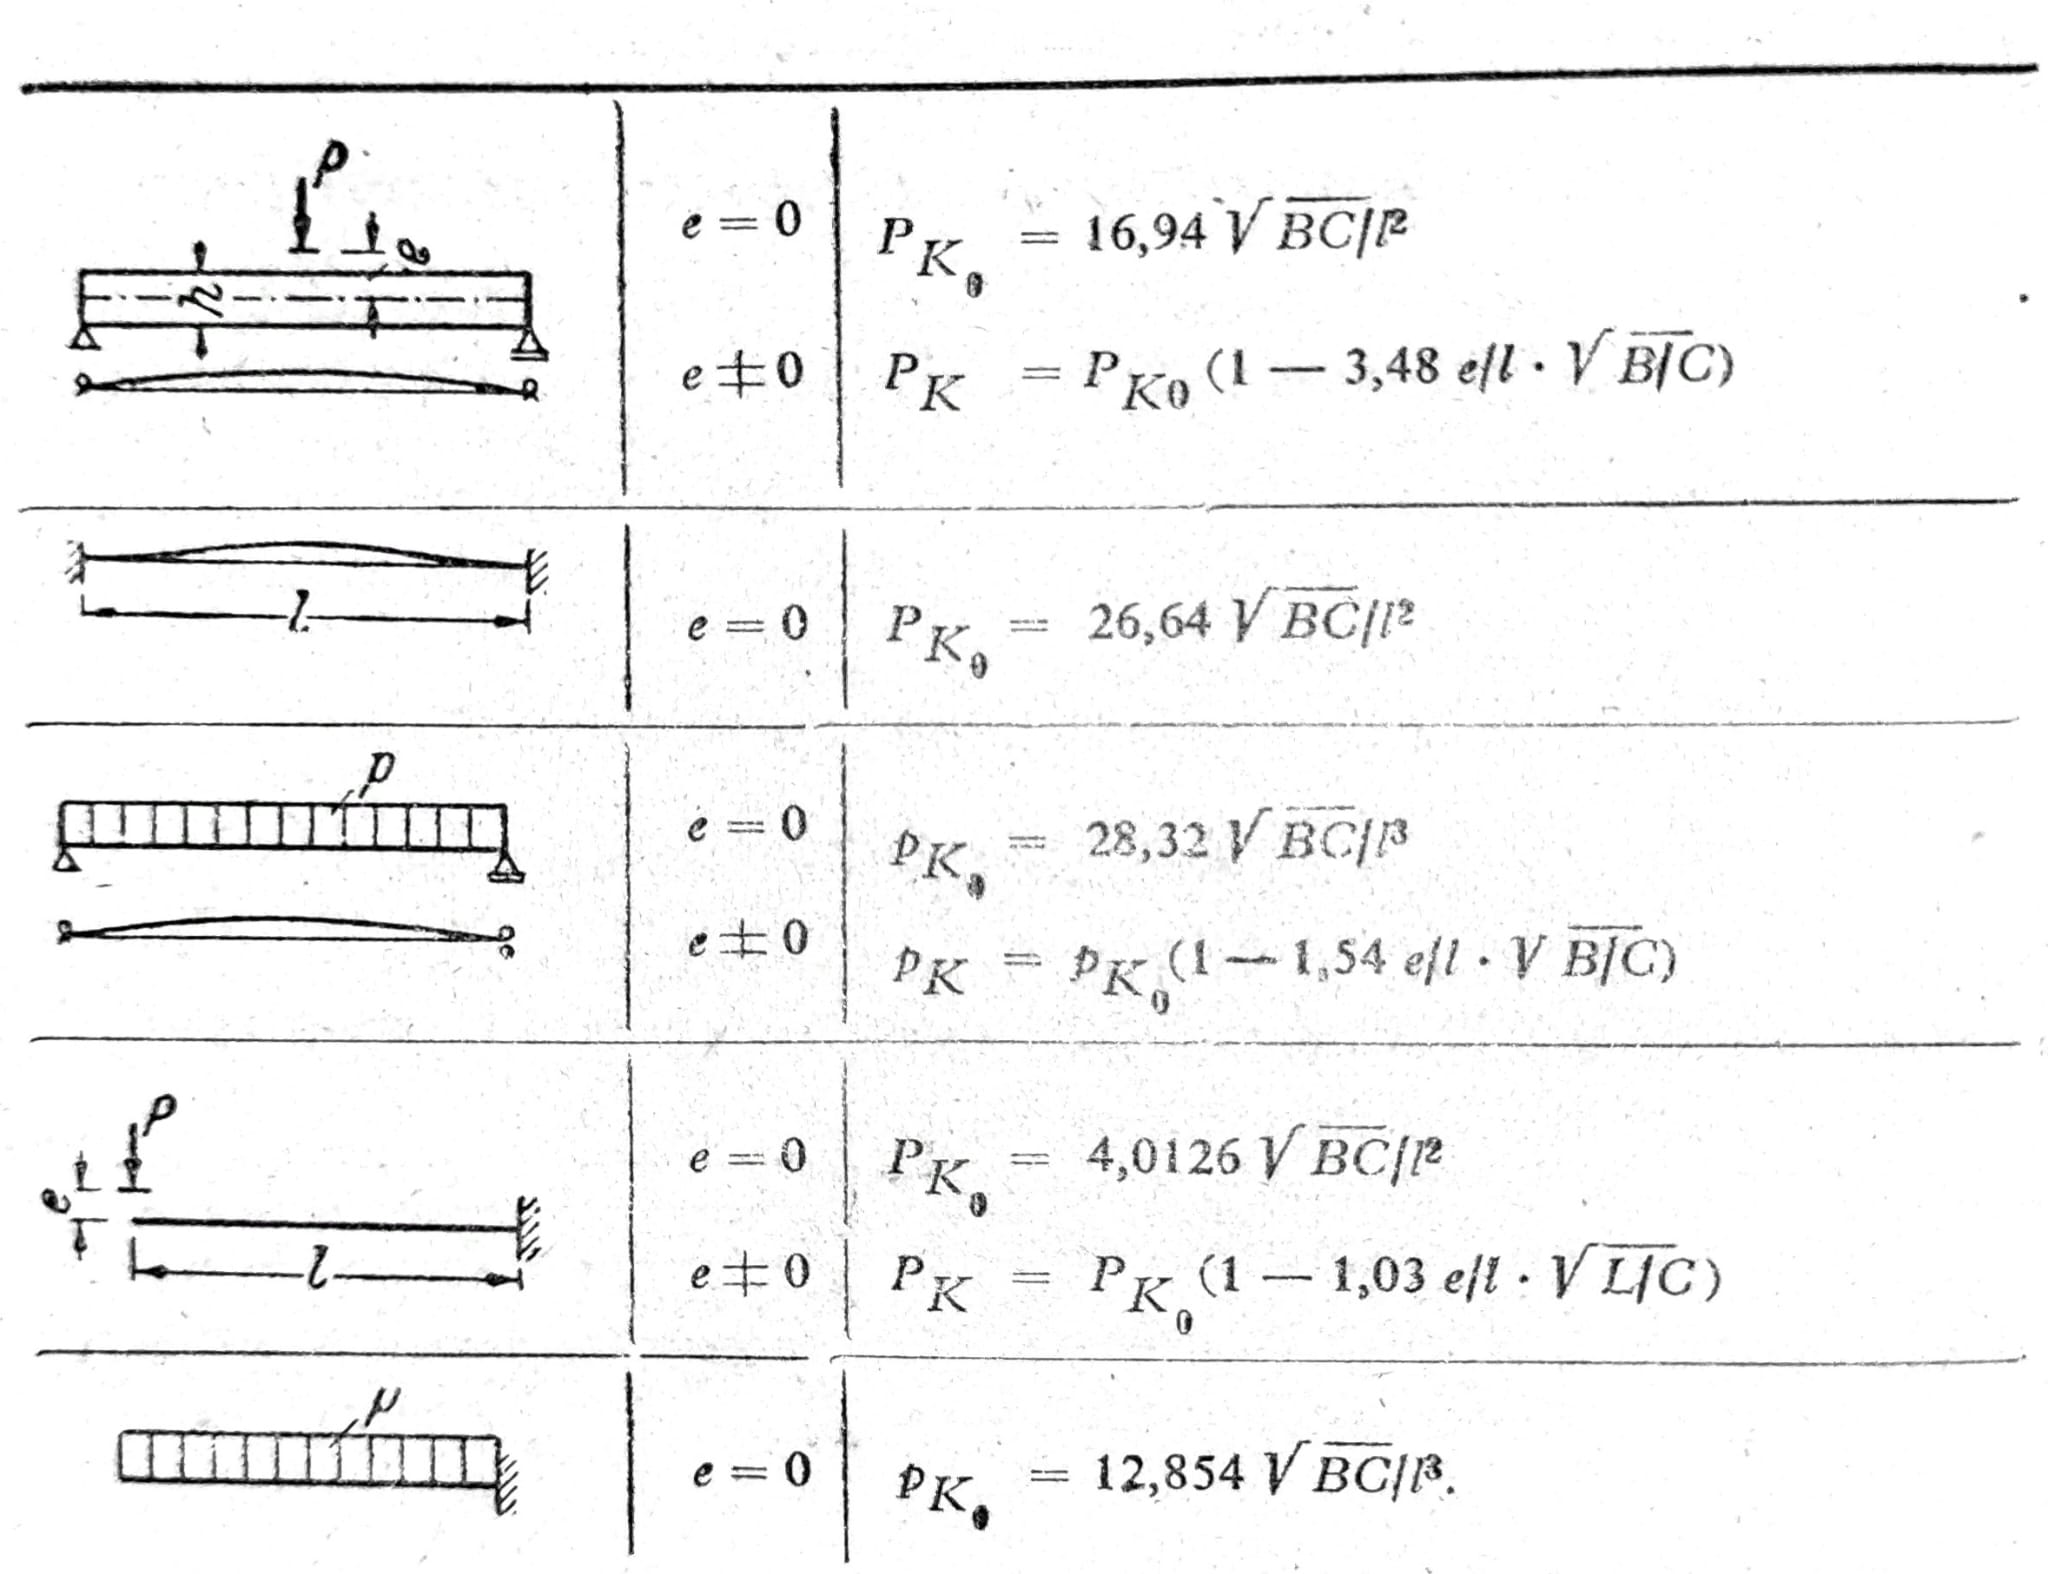
b) Ostali primeri bočnega uklona
c) Bočno izvijanje zaradi upogibnega momenta in tlačne sile
Za primer, prikazan na sl. 3, je N1=-D (tlak), p=0, nato je bilo postavljeno C*=0. Tedaj se diferencialna enač. (5) poenostavi in se glasi
ϑ’’’’ + λ2 ϑ’’ = 0, (9)
kjer je λ__2 = ɱ__2_/BC + D/B_. (9a)
Rešitev diferencialne enačbe (9) je zopet podana z enačbo (8), le da zdaj λ označuje drugo vrednost.

Slika 3
Za primer sl. 3 veljajo tako kot za a) robni pogoji ϑ=0 in ϑ’’=0 za z=0 in z=l. Zato so tudi pogojevne enačbe za A1 formalno enake, prav tako tudi pogoj bočnega uklona Δ=sin λl=0. Kritična obtežba zadošča razmerju λl=nπ (n=1,2,3) in najmanjša vrednost je
ɱK2/BC + DK/B = (π/l)2. (10)
Za D=0 se od tod dobi moment bočnega uklona po enač. (8c) in za čisto tlačno obremenitev (ɱ=0) Euler-ova sila uklona _DK=B(π/l)_2.
Na sl. 3 prikazani primer je treba označiti kot ekscentrično upogibanje v ravnini y-z. Predhodno obravnavani primer stabilnosti je torej ukrivljanje iz ravnine upogibanja, povezano s stranskim upogibanjem u in torzijo ϑ.
Če sta oba konca vkleščena (ϑ=0 in ϑ’=0), se iz robnih pogojev s pomočjo Δ=0 dobi pogoj bočnega uklona
λ__l ∙ sin λ__l = 2(1-cos λl), (11)
s koreni λ__l=m__π (m=2,4,∙∙∙) in silami bočnega uklona
ɱ__K__2/BC + DK/B = (2_π_/l)2.