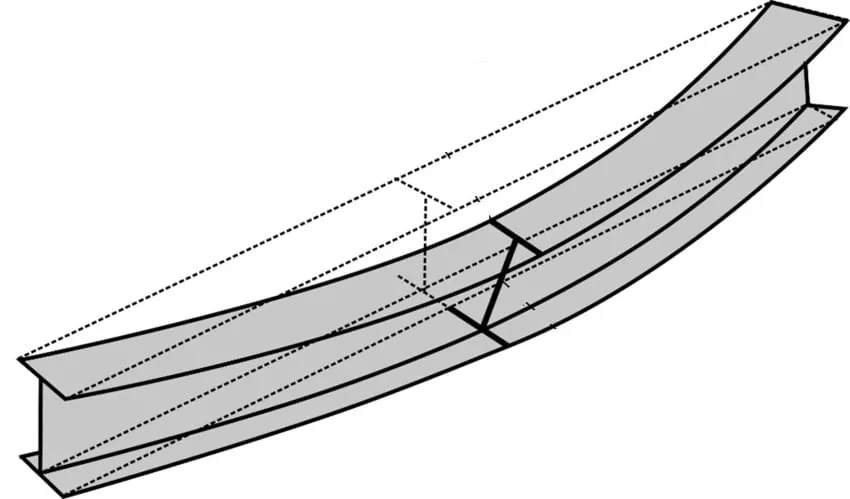
paindumise korral külgpaine puhul on varras tasakaalu muutumisel painutatud ühes põhitasandis.
Kuid on ka niisuguseid stabiilsusjuhte, kus varras ehk tala tasakaalu muutumisel ei paindu mitte ainult, vaid ka väändub (joon. 60a). Kandurite puhul nimetatakse seda nähtust külgpaindumiseks, survevarraste puhul, mis paindumisel on samuti väändele allutatud, räägitakse väändepaindumisest.
Mõlema nähtuse puhul on otsustava tähtsusega väändejäikuse C suurus, s.o vastupanu paindumisele C*. Tasakaalu muutumist, mis on seotud väändega, saab seetõttu eeskätt mõjutada meetmetega, mis suurendavad väändejäikust (sobiv ristlõike kuju, ristraamid, külgtuged jne). Teisalt on ribakujulised avatud ristlõikega vardad eriti tundlikud väändest tingitud paindumise suhtes.
Diferentsiaalvõrrand külgpaindumise jaoks
Joon. 1a
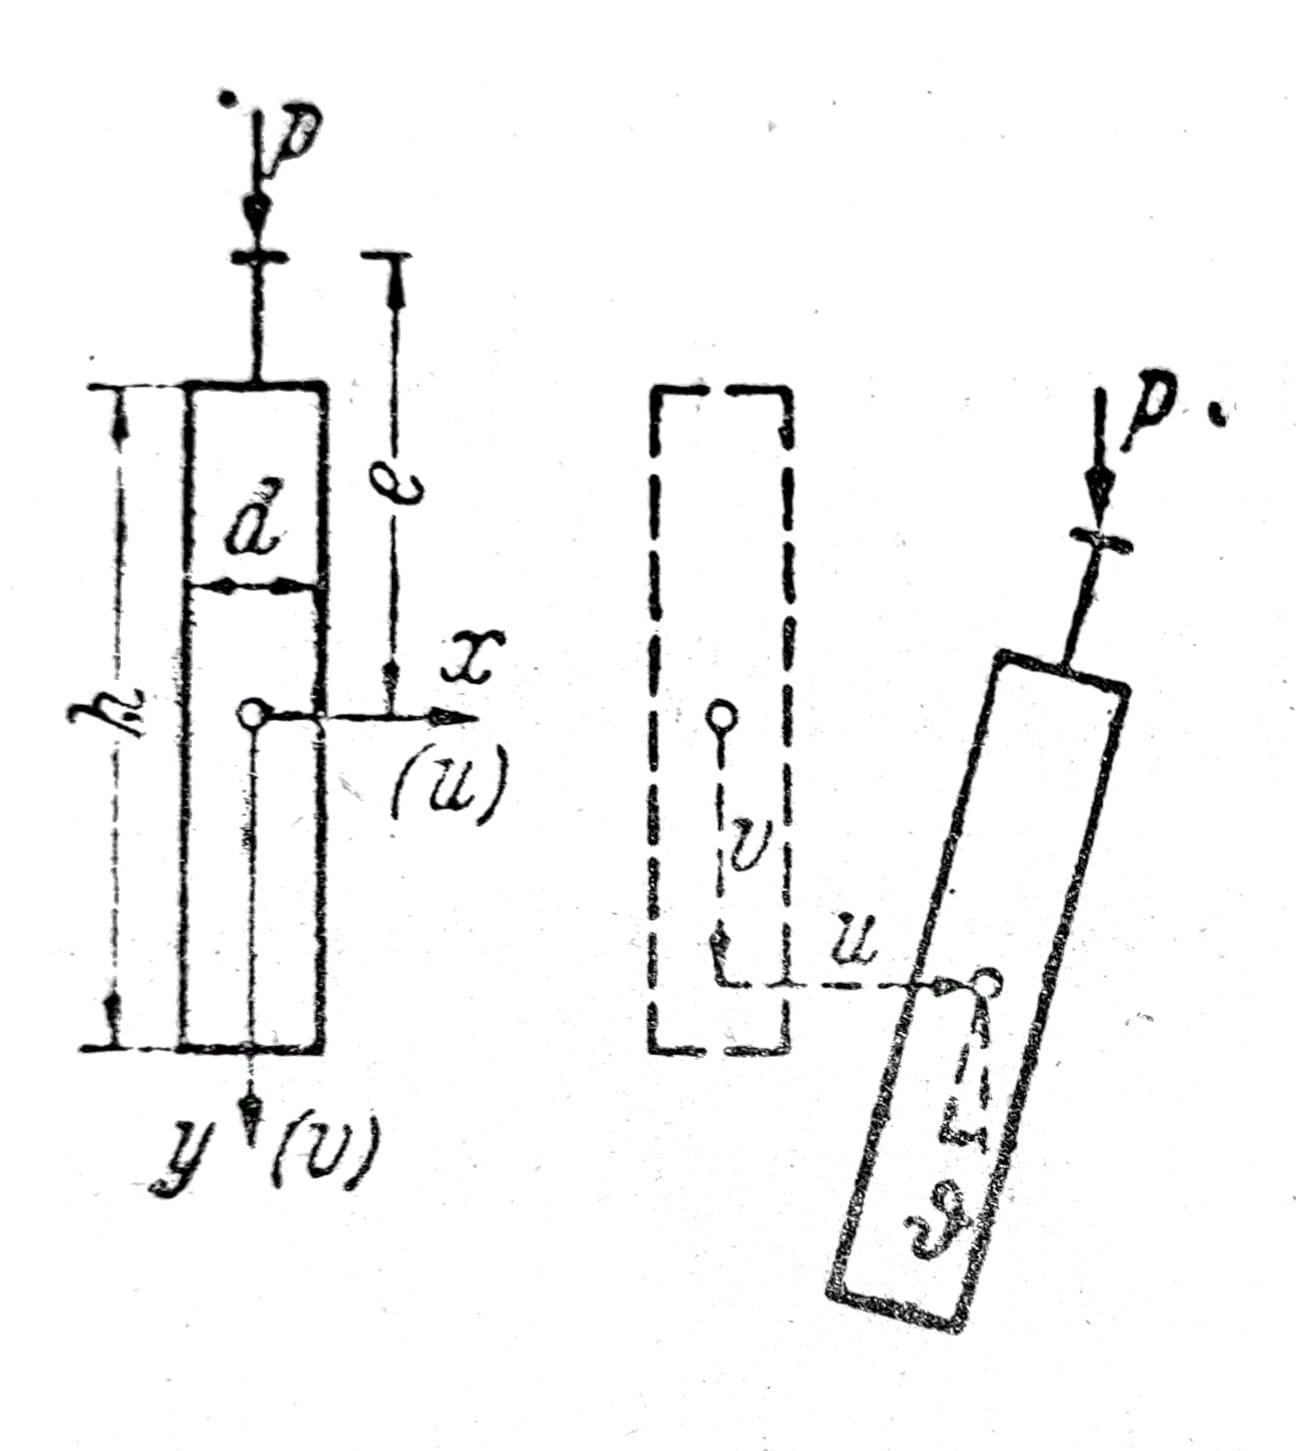
Olgu sirgel talal konstantsed inertsimomendid väga ebavõrdse suurusega Ix >> Iy. Koormus asub y-z-tasandis, nii et tala paindub selles peamises tasandis (u=ϑ=0). Kogemus ja ka teooria näitavad, et see tasakaaluasend on algul stabiilne, kuid suuremate koormuste korral muutub ebastabiilseks. See teine tasakaaluasend on seotud ristpaindumisega u-suunas ja torsiooniga ϑ.
Allpool tuletatakse külgpaindumise diferentsiaalvõrrand. Võrrandid u ja ϑ jaoks on homogeensed. Kui ka piiritingimused on homogeensed, on tala külgpaindumine võimalik ainult probleemi omaväärtuste korral, s.t. u ja ϑ jäävad ülal kirjeldatud häirimata tala puhul esialgu nulliks. Külgpaindumise tingimus saadakse — sarnaselt varda paindumisega — juhul, kui homogeensete tingimuse võrrandite koefitsientide determinant integraalkonstantide jaoks võrdsustatakse nulliga. Näeme, et ka külgpaindumisel esineb elastse tasakaalu tõeline hargnemispunkt.
Joon. 1b
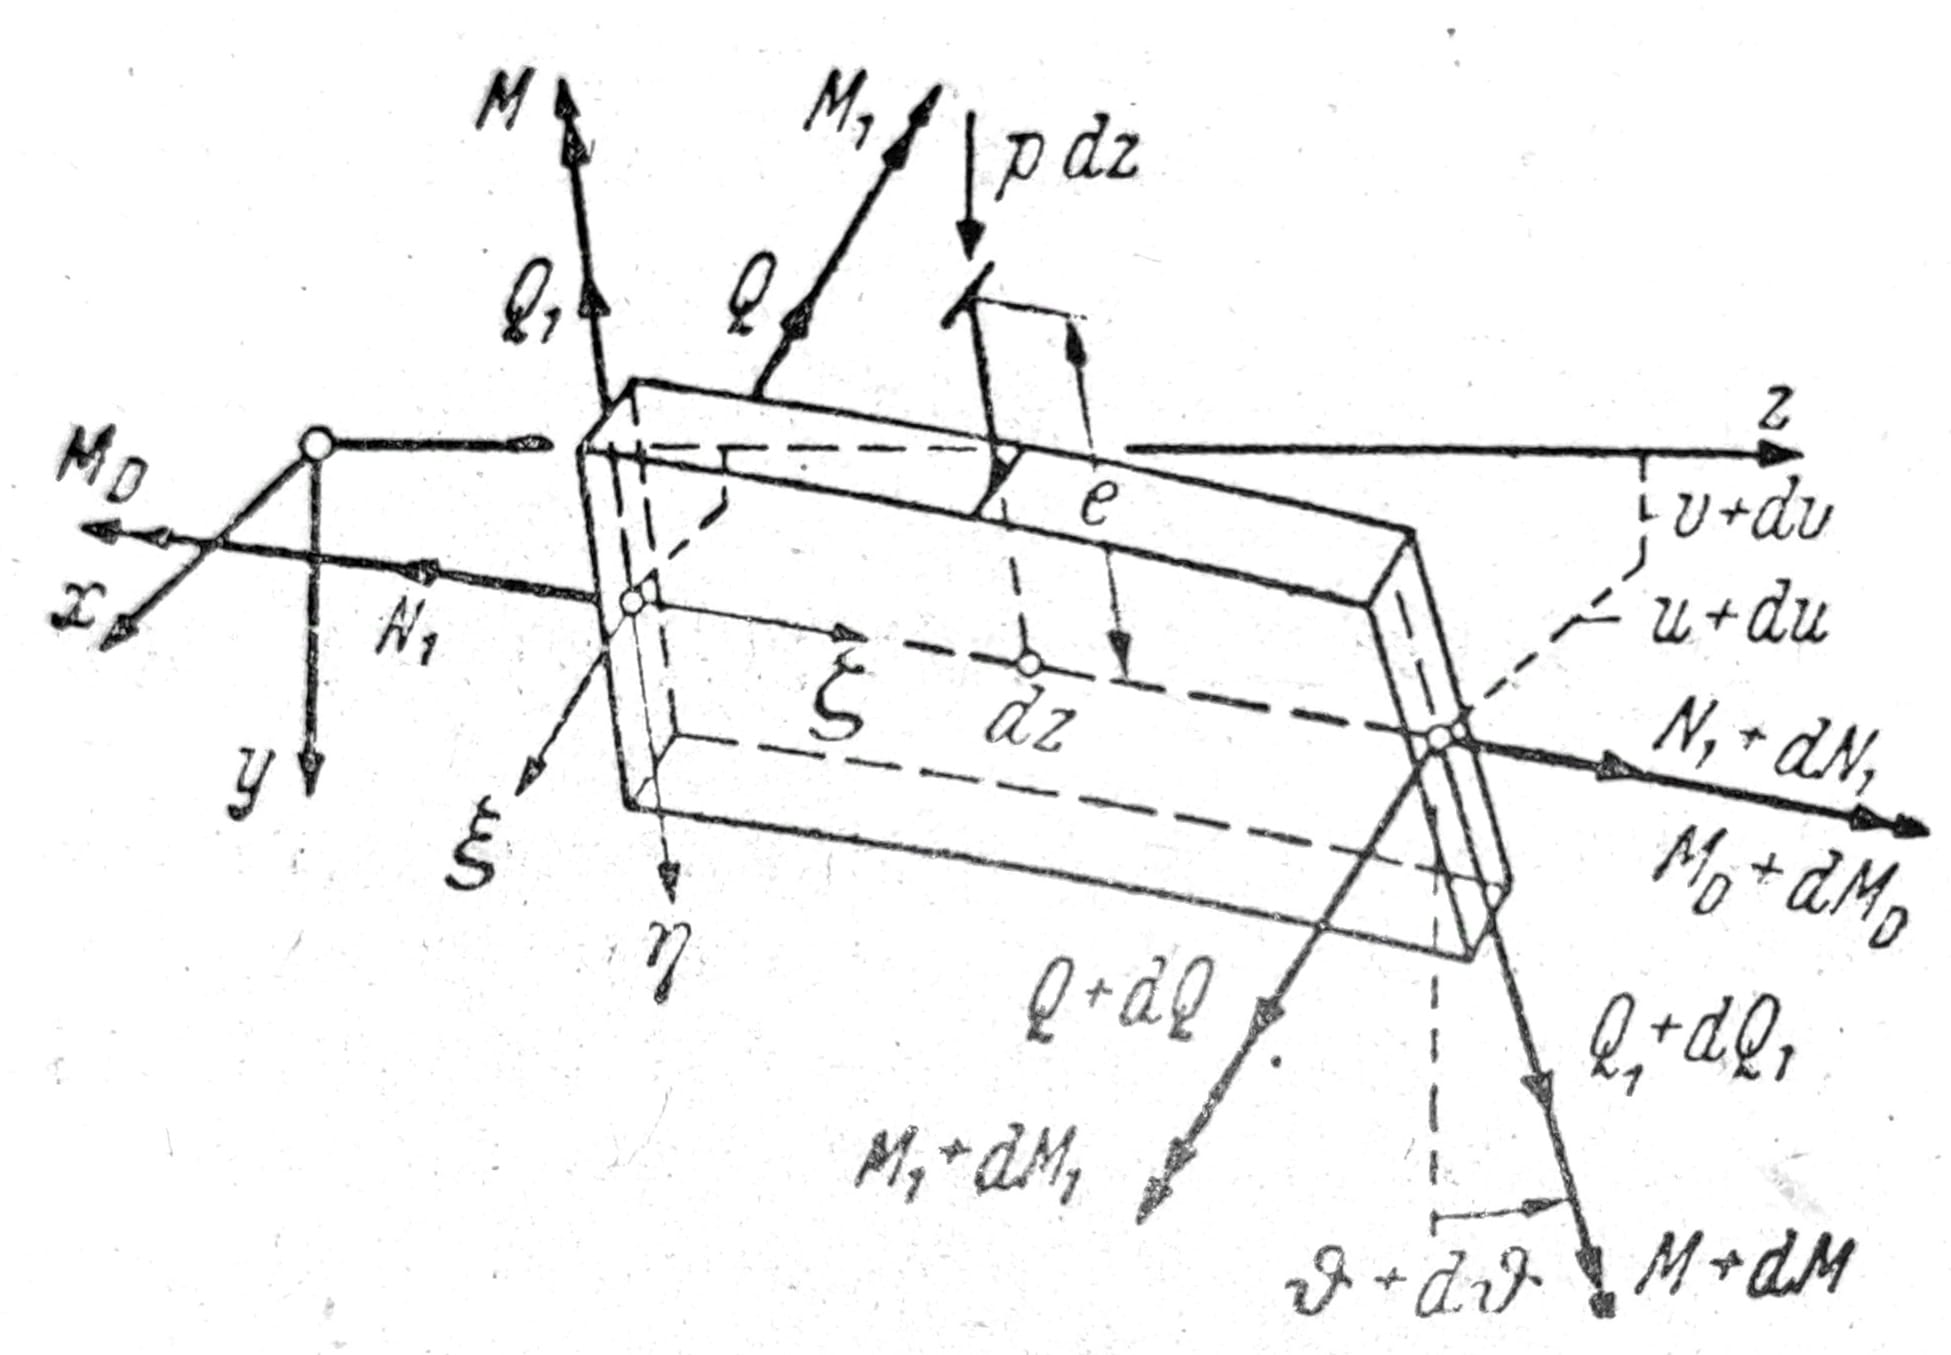
Joonisel 1b on esitatud talaelement pikkusega dz. Pingete resultant N1, Q1, M1, samuti kõverus κ__1 sõltuvad koormusest ja on lõplikud suurused. Q, M, MD on algses tasakaaluasendis null ja erinevad nullist alles siis, kui tekib külgkõverdumine. Lõplikud suurused, mis puudutavad külgkõverdumise algust, on lõpmata väikesed, nagu ka vastavad deformatsioonid κ ja d__ϑ/dz.
Elemendi dz mõlemad otsalõiked asuvad varda kahekordselt kõverale teljele normaalses tasandis ning on nendes normaaltasandites väändunud.
Kuna meid – nagu ka varraste paindumisel – huvitab esmajoones kriitilise koormuse suurus, s.t. külgpaindumise algus, ning vähem deformatsioonide suurus, võime suuruste Q, M, MD korrutised κ või ϑ’-ga jätta väikeste teise järgu suurustena tähelepanuta. Seetõttu eeldame edasiseks lihtsustamiseks ka põhikõveruse κ1 lõpmata väikesena ning seda käsitletakse koos κ ja ϑ’-ga.
Märkus: mõju κ__1 tuleb ka teoreetiliselt hinnata lihtsal erijuhul (püsiva paindemomendiga M koormusena). Enamikus ehitustehnika vajadustes võib κ__1 jätta tähelepanuta. Võib näiteks kujutleda, et tala on antud koormusjuhu jaoks nii „üle kumerdatud“, et kriitilise koormuse korral on just κ__1=0.
Jõukomponentide tasakaalust suundades ξ, η, ζ ja momenttingimustest nende samade telgede suhtes saadakse pärast nimetatud eiranguid
Q’ + N1u’’ – Q1__ϑ’ + pϑ = 0_,_ (1a)
Q1’ + p = 0_,_ (1b)
N1’ = 0_,_ (1c)
M1’ – Q1 = 0_,_ (1d)
MD’ + Q + M1__ϑ’ = 0_,_ (1e)
MD’ – M1u’’ + pe ϑ = 0_._ (1f)
Valemist (1c, d ja b) saadakse
N1 = const.,
Q1 = M1’, (2)
p = - Q1’ = - M1’’.
Elimineerides Q1 võrrandist (1a) saadakse
Q’ = (M1’ ϑ_)’ – N1u’’_. (3a)
Võrrandist (1e) elimineeritakse sellega Q, seejärel u ’’ valemi u’’ = (MD’ + pe ϑ_)/M1_ abil
(M+M1 ϑ_)’’ – N1/M1_ ∙ (MD’ + pe ϑ_) =_ 0_._ (3b)
Diferentsiaalvõrrandi ϑ saamiseks kehtestatakse järgmised seosed momentide ja deformatsioonide vahel
M1 = -B1_∙v’’,_ (4a)
M = +B_∙_u’’, (4b)
MD = +C_∙ϑ’ – EC*∙ ϑ’’’,_ (4c)
kus tähistab B1=EIx ja B=EIy tala paindetugevust, C väändetugevust ning C* kõverdumistakistust. Edaspidistes arvutustes jätame lihtsustamise eesmärgil liikmed C* ära. Kui võrrandeid tuleb rakendada näiteks I-profiilidele, siis tuleb neid vastavalt täiendada. Liikme v’’ arvestamata jätmine tähendab sama mis oletus B1=∞.
Kui M ja MD elimineerida võrr. 4 abil, saadakse konstantsest ristlõikest lähtuva tala külgpaindumise diferentsiaalvõrrand
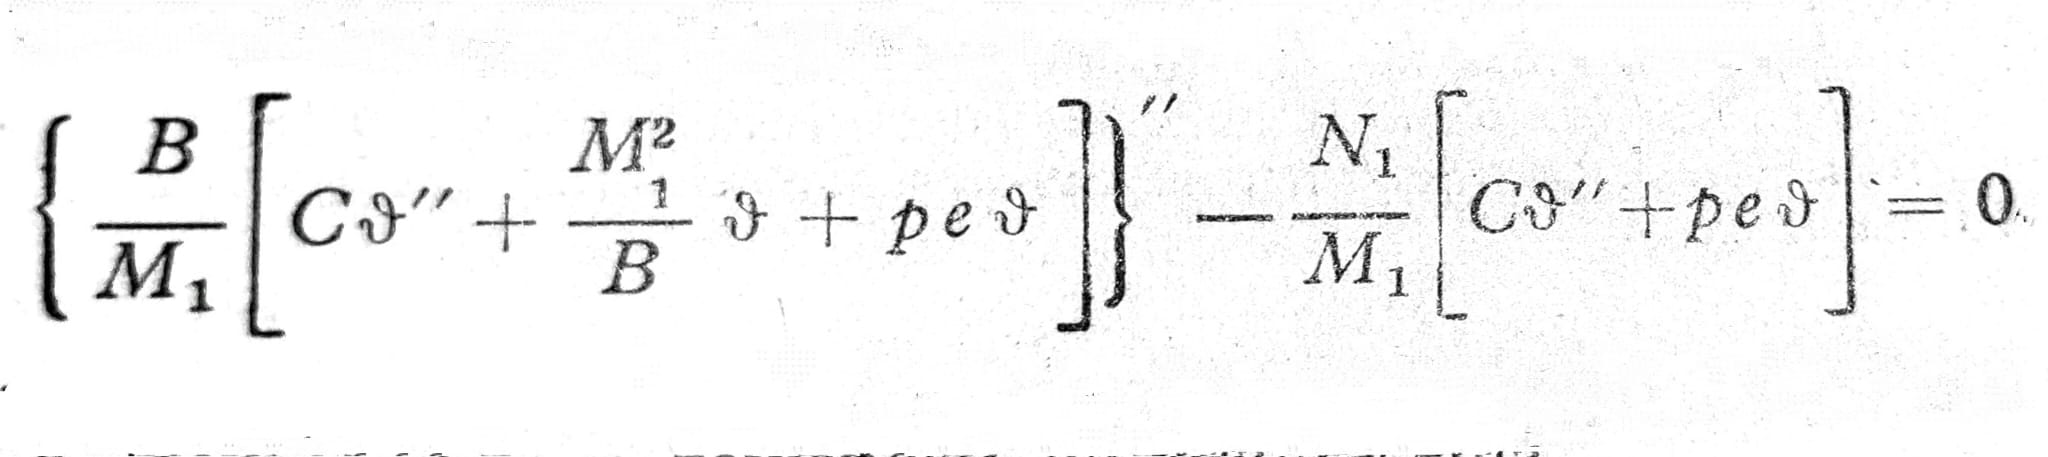
Diferentsiaalvõrrand (5) on homogeenne ja neljandat järku muutuja ϑ suhtes. M1 on koormusest sõltuv teadaolev funktsioon suuruse z järgi.
Tala konstantse paindemomendiga
Olgu p=N1=0, lisaks Mx=ɱ=const. Ristlõige on ilma laiaääriseta (tihe) ja tala on ristlõike mõõtmetega võrreldes pikk, nii et võime võtta C*=0. Siis lihtsustub võrr. (5), kuna M1=ɱ, ja saame:
ϑ’’’’ + ɱ2/BC∙ ϑ’’ = 0, (6)
või lühendiga λ2_=ɱ__2/BC_
ϑ’’’’ + λ2 ϑ = 0. (6a)
a) Tala kahe otsa kahveltoelusega

Joon. 2
Tugipunktid z=0 ja z=l juures on kahvlite kujul (joon. 2), mis võimaldavad paindeid u ja v, kuid takistavad otstelõikude pöördumist; ϑ=0. Kuna suunas x ei ole kinnistust (st M=0, või võrrandi (4) järgi samuti u’’=0), tuleneb võrrandist u’’: MD’=0 ja seega võrrandist (4c) teise piiritingimusena ϑ’’=0.
Üldlahendus võrr. (6a) on
ϑ(z) = A1∙sinλz + A2∙cosλz + A3∙λz + A4. (7)
Kontuuritingimustest saadakse
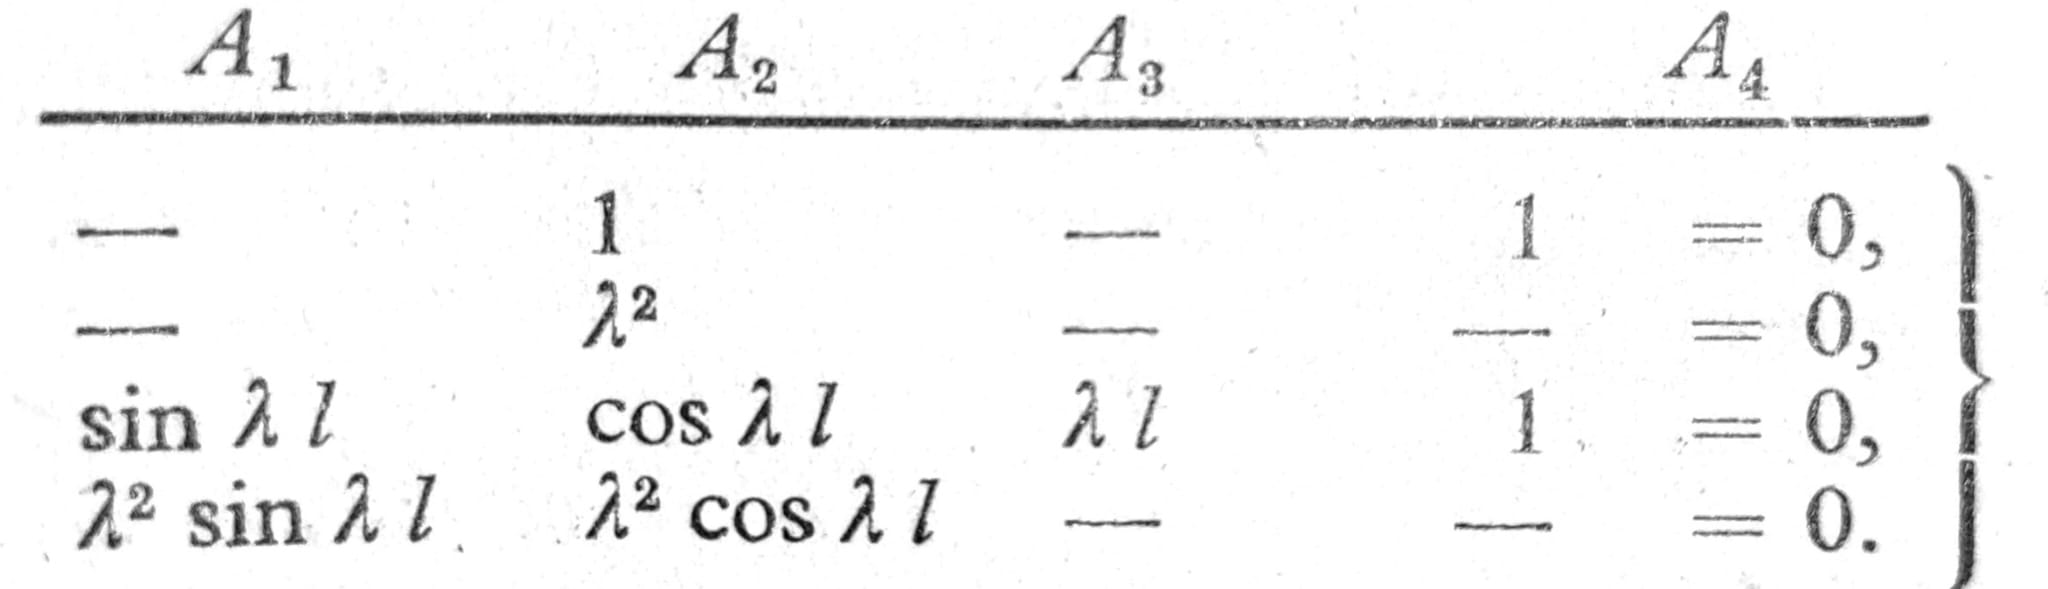
Sellel homogeensel võrrandisüsteemil on:
- Triviaalne lahend A1 = A2 = ∙∙∙ = 0, millele vastab ϑ=0, u’’=0 või u=0, kusjuures tala ei kaardu külgsuunas.
- Oma lahendid vastavalt Δ=0 või sin λ__l=0. Selle külglibisemise tingimuse juured on λ__l=n__π (kus n=1,2,3,∙∙∙) ja vastavad kriitilised momendikoormused
ɱ__K = _√_BC ∙ _n__π/_l. (8b)
Vähim külgpaindumise moment
min__ɱ__K = _√_BC ∙ π/l (8c)
tekib n=1. Vastav lahendus saadakse valemi (1f) abil:
ϑ(z) = A1 ∙ sin πz/l (8d)
u(z) = C/ɱK ∙ ϑ(z).
b) Muud külgpaindumise juhud
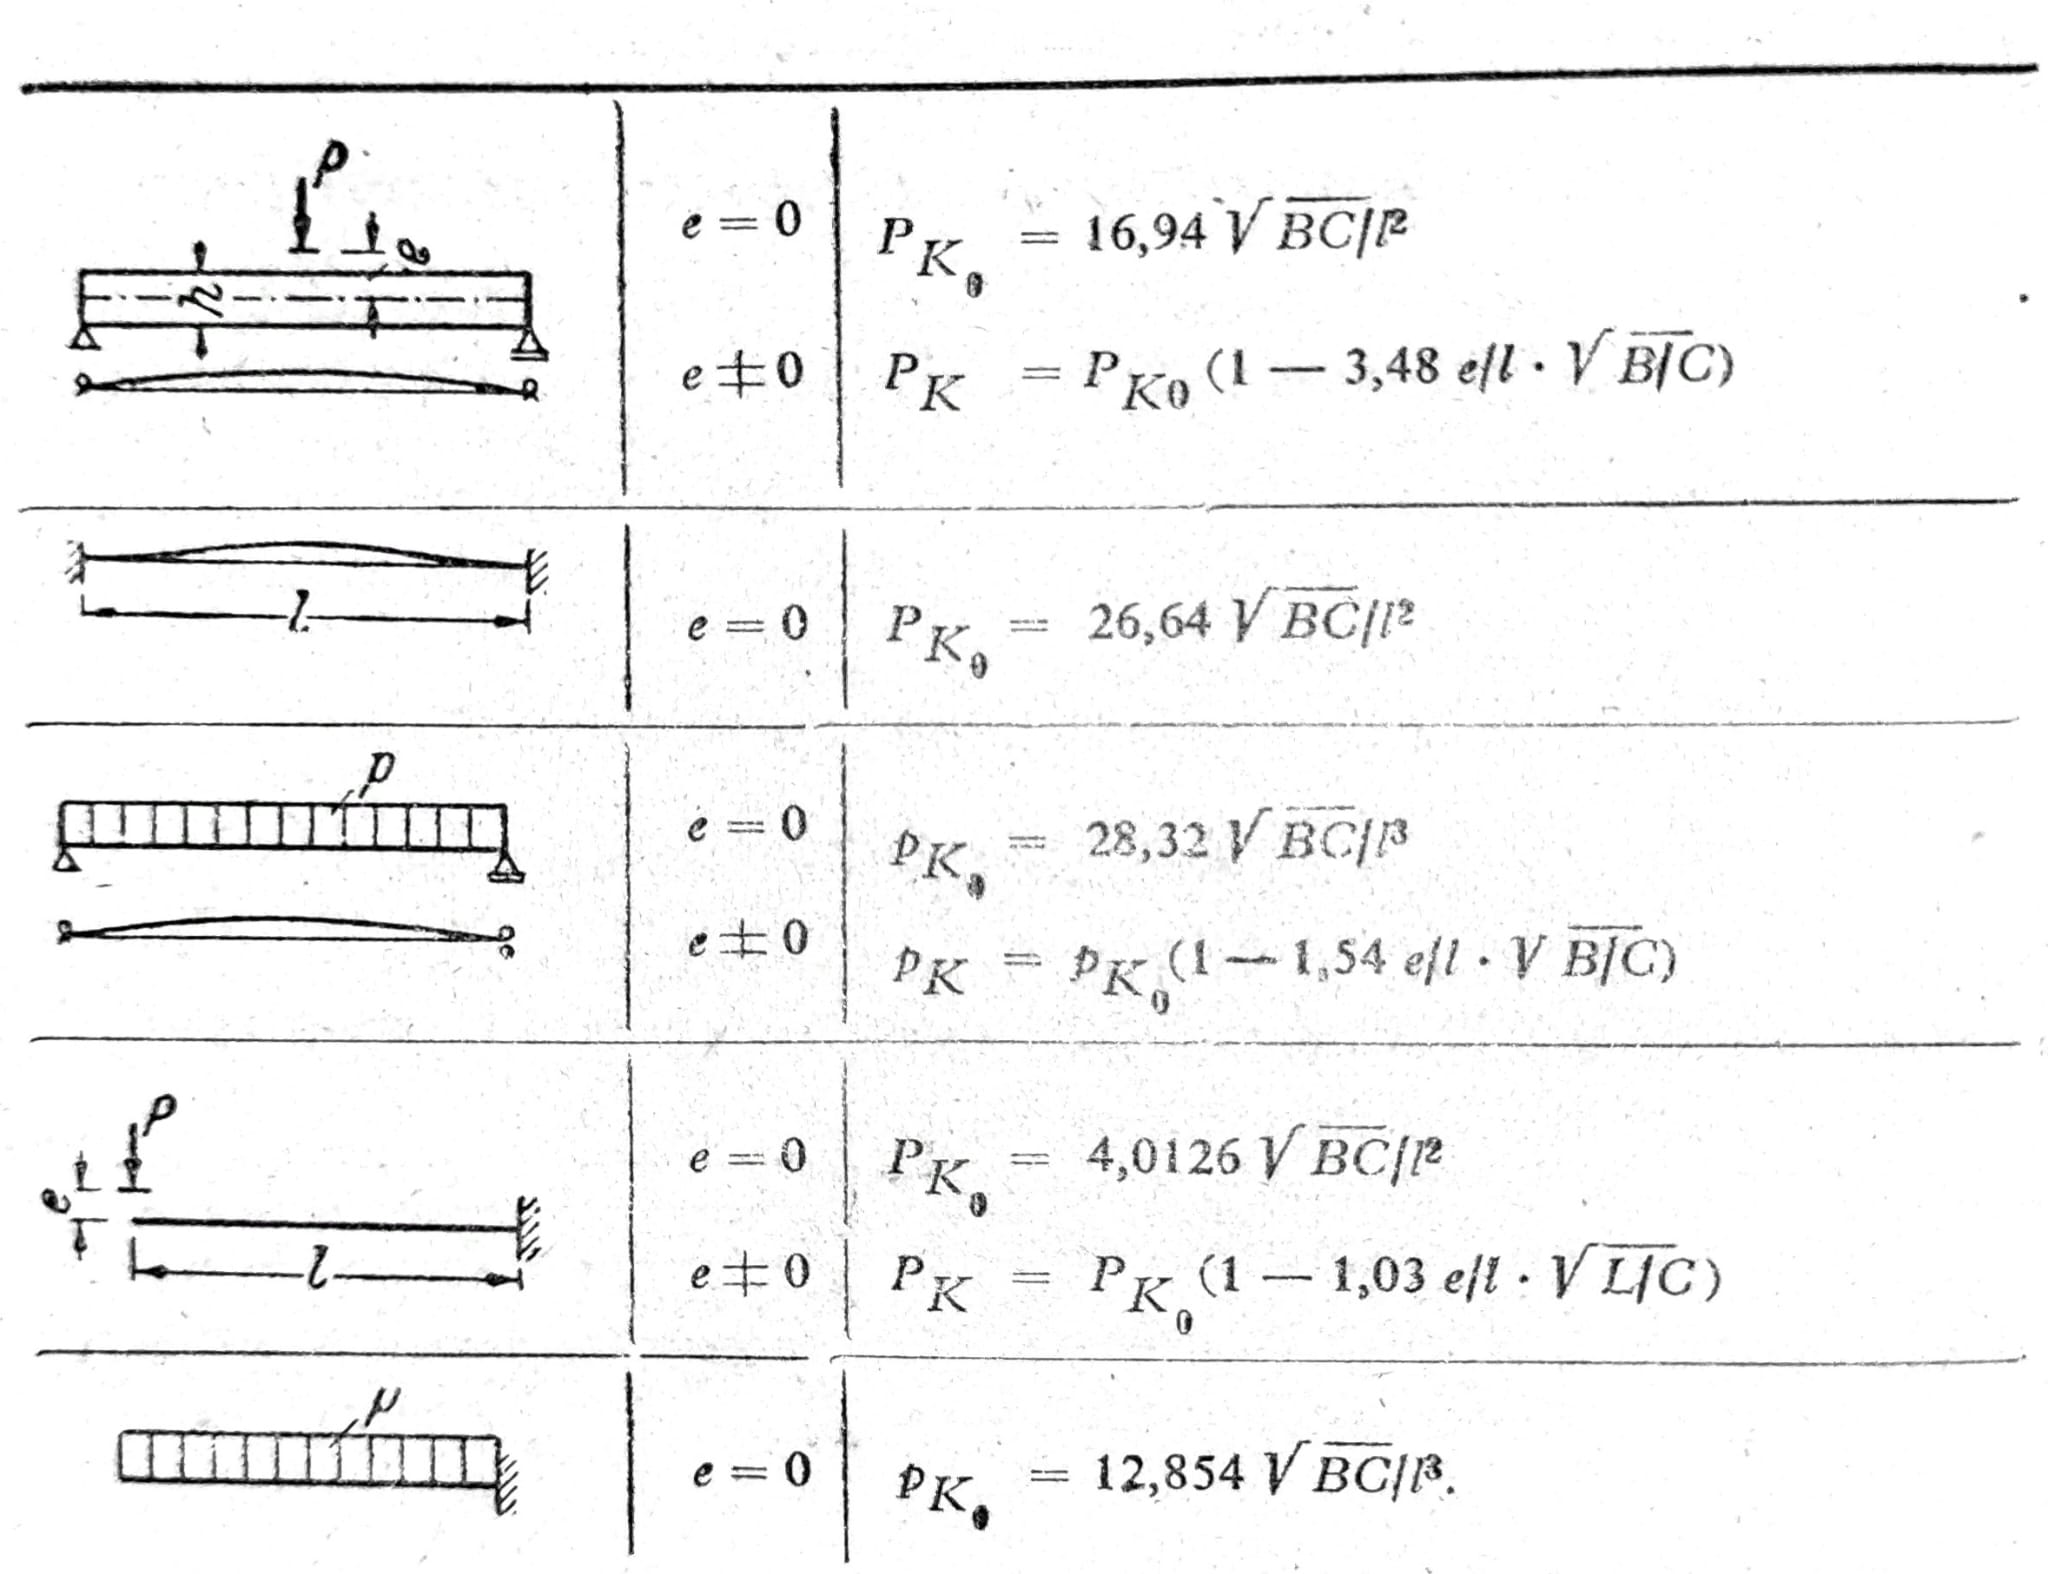
c) Painumine paindemomendi ja survetugevuse mõjul
Näite puhul, mis on näidatud joon. 3, on N1=-D (surve), p=0, seejärel on pandud C*=0. Siis diferentsiaalvõrrand (5) lihtsustub ja kõlab
ϑ’’’’ + λ2 ϑ’’ = 0, (9)
kus λ__2 = ɱ__2_/BC + D/B_. (9a)
Diferentsiaalvõrrandi (9) lahendus on taas antud võrr. (8), ainult et nüüd tähistab λ teist väärtust.

Joon. 3
Näite puhul joon. 3 kehtivad samuti nagu a) puhul kontuuritingimused ϑ=0 ja ϑ’’=0 jaoks z=0 ja z=l. Seega on ka tingvõrrandid A1 formaalselt samad ning samuti külgvajumise tingimus Δ=sin λl=0. Kriitiline koormus rahuldab seost λl=nπ (n=1,2,3) ja väikseim väärtus on
ɱK2/BC + DK/B = (π/l)2. (10)
D=0 puhul saadakse sellest külgpaindemoment vastavalt võrrandile (8c) ja puhta suruvale koormusele (ɱ=0) Euler-i paindejõud _DK=B(π/l)_2.
Joon. 3 kujutatud juhtumit tuleb nimetada ekstsentriliseks painutamiseks tasandis y-z. Eespool vaadeldud stabiilsusjuhtum on seega paindetasandist väljas kõverdumine, mis on seotud külgpaindumisega u ja väändega ϑ.
Kui mõlemad otsad on kinnistatud (ϑ=0 ja ϑ’=0), siis saadakse kontuuritingimustest, kasutades Δ=0, külgpaindumise tingimus
λ__l ∙ sin λ__l = 2(1-cos λl), (11)
juurtega λ__l=m__π (m=2,4,∙∙∙) ja külgpainde jõududega
ɱ__K__2/BC + DK/B = (2_π_/l)2.